型式 · URシリーズ協働ロボット
URシリーズ協働ロボット
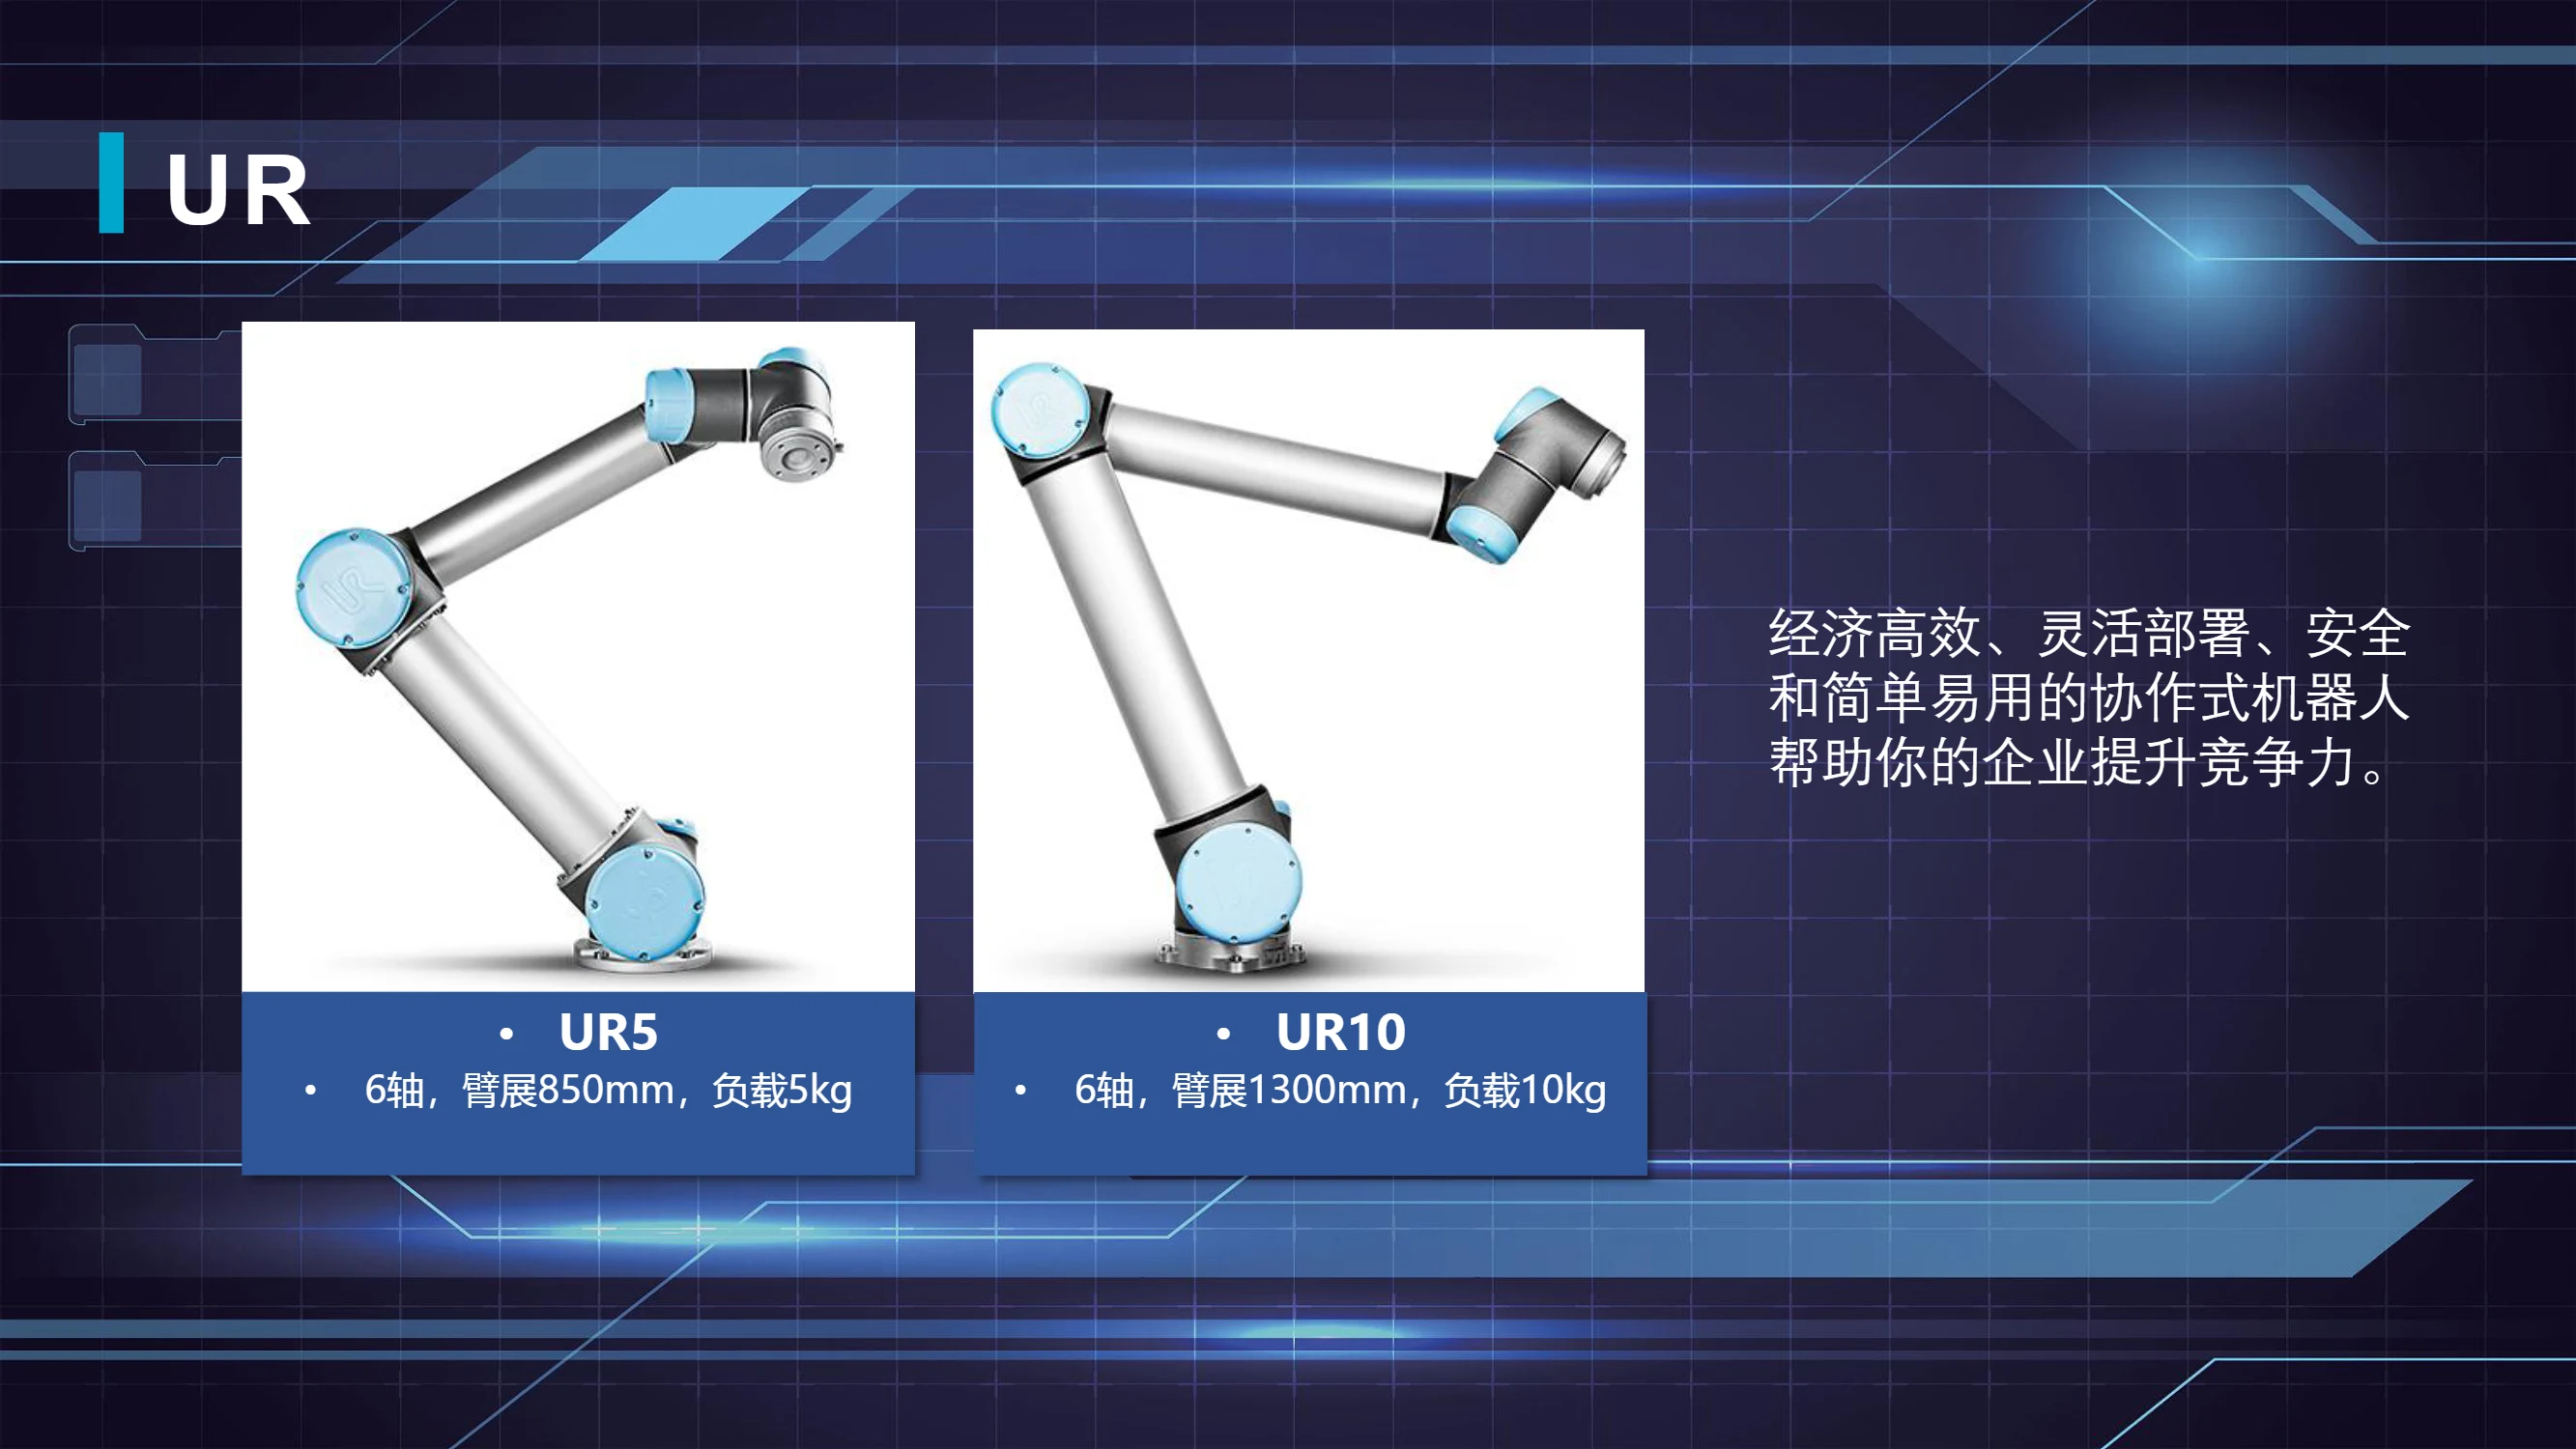
URシリーズは、軽量な関節アーム構造を採用した6軸協働ロボットの製品シリーズで、人と機械が協働する用途を想定しています。カタログ情報によると、主な仕様は2種類です。UR5は6軸、リーチ850mm、可搬重量5kg、UR10は6軸、リーチ約1300mm、可搬重量10kgです(原文では JR10 と表記されており、OCRの誤読と思われます)。協働ロボットは一般に関節トルク制御を採用し、人と同じエリアで作業できるため、通常は従来型の安全柵を必要としません。部品の供給・取り出し、工作機械へのワーク着脱、組立、搬送、パレタイジング、検査などの工程の自動化に広く利用されています。機種選定ではリーチと可搬重量を主要なパラメーターとし、コントローラーの構成、ツールフランジ、取付アクセサリーの要件も併せて確認する必要があります。本シリーズの完全な型式コード規則はカタログに記載されていません。
製品紹介
URシリーズは、軽量な関節アーム構造を採用した6軸協働ロボットの製品シリーズで、人と機械が協働する用途を想定しています。カタログ情報によると、主な仕様は2種類です。UR5は6軸、リーチ850mm、可搬重量5kg、UR10は6軸、リーチ約1300mm、可搬重量10kgです(原文では JR10 と表記されており、OCRの誤読と思われます)。協働ロボットは一般に関節トルク制御を採用し、人と同じエリアで作業できるため、通常は従来型の安全柵を必要としません。部品の供給・取り出し、工作機械へのワーク着脱、組立、搬送、パレタイジング、検査などの工程の自動化に広く利用されています。機種選定ではリーチと可搬重量を主要なパラメーターとし、コントローラーの構成、ツールフランジ、取付アクセサリーの要件も併せて確認する必要があります。本シリーズの完全な型式コード規則はカタログに記載されていません。
製品分類:産業用ロボット/協働ロボット
型式・仕様
| 型式 / 名称 | Axis count | Payload (kg) | Reach (mm) |
|---|---|---|---|
| UR5 URシリーズ6軸協働ロボット(リーチ850mm/可搬重量5kg) | 6 | 5 | 850 |
| UR10 URシリーズ6軸協働ロボット(リーチ1300mm/可搬重量10kg) | 6 | 10 | 1300 |
カタログ原本