Компоненты линейного перемещения — Page 17
Направляющие с перекрёстными роликами серии FVR6
Направляющие с перекрёстными роликами серии FVR6 представляют собой линейную направляющую пару с ограниченным ходом. Она состоит из двух закалённых направляющих с V-образными поверхностями под углом 90° и сепаратора роликов из нержавеющей стали SUS304. Ролики расположены в сепараторе перекрёстно под углом 45° и одновременно воспринимают нагрузки сверху, снизу, слева и справа. Направляющие отличаются низким коэффициентом трения, малым пусковым моментом, высокой жёсткостью и точностью позиционирования. Они подходят для линейного перемещения с коротким ходом в малогабаритном прецизионном оборудовании, измерительных приборах и оптических платформах. Материал направляющих — GCr15, твёрдость выше HRC58; материал роликов — GCr15, твёрдость выше HRC60; материал сепаратора — SUS304. Размеры поперечного сечения: высота M=30mm, ширина A=15mm; монтажное отверстие M6. Стандартная длина — 100/150/200/250/300/350mm (с шагом 50mm), соответствующий максимальный ход — 44~232mm, количество роликов — 7~20, длина сепаратора Da — 87~243mm, шаг роликов — 50mm.
Направляющие с перекрёстными роликами серии FVRM3
Направляющие с перекрёстными роликами серии FVRM3 — компактные направляющие бренда FARAY. Рельсы и ролики изготовлены из подшипниковой стали Gcr15 (твёрдость рельсов выше HRC58, роликов — выше HRC60), сепаратор — из нержавеющей стали SUS304. Обозначение модели имеет вид FVRM3-[длина]×[число роликов]Z. Длинам 50, 75, 100, 125, 150, 175 и 200mm соответствует число роликов 7, 10, 14, 17, 21, 24 и 28. Максимальный ход составляет от 28mm до 118mm. Направляющие отличаются высокой жёсткостью и точностью, низким трением и подходят для компактных узлов линейного перемещения в прецизионных станках, полупроводниковом оборудовании и измерительных приборах.
Перекрёстные роликовые направляющие серии FVRT1-A
Серия FVRT1-A — это перекрёстные роликовые направляющие (линейные столы) с отверстиями под потайное крепление в основании. Они предназначены для точного линейного перемещения с высокой жёсткостью и низким трением. Отверстия в основании позволяют закрепить направляющую сверху, а на рабочую поверхность стола можно установить нагрузку. Серия включает типоразмеры 25, 35, 45, 55, 65, 75 и 85. Максимальный ход составляет 12~50 mm, ширина стола — 18~30 mm; базовая динамическая грузоподъёмность — 0.27~0.94 kN, базовая статическая грузоподъёмность — 0.28~1.37 kN. При выборе необходимо учитывать ход, расположение монтажных отверстий, нагрузку и требования к точности.
Серия FVRT1: направляющие со скрещёнными роликами и резьбовыми отверстиями в основании
Серия FVRT1 представляет собой направляющие со скрещёнными роликами и резьбовыми отверстиями в основании, предназначенные для высокожёсткого линейного перемещения с коротким ходом. Модельный ряд включает FVRT1-25–FVRT1-85 с максимальным ходом 12~50 mm и размерами рабочего стола от 25 до 85. Размеры поверхности основания: S1 — 7.5 mm, f1 — 2×7.5 mm; количество тел качения — 5. Базовая динамическая грузоподъёмность C составляет 0.27 kN, базовая статическая грузоподъёмность C0 — 0.28 kN; точность △C/△D — 8 μm. Резьбовые отверстия выполнены непосредственно в основании, что облегчает монтаж и крепление. Направляющие применяются в точных измерительных системах, устройствах оптической юстировки и малогабаритном автоматизированном оборудовании. Модель выбирают с учётом хода, монтажных размеров и требований к нагрузке.
Миниатюрные линейные направляющие серии FVRT2-A
Миниатюрные линейные направляющие серии FVRT2-A оснащены отверстиями с зенковкой в основании для удобного монтажа и крепления. Серия включает 7 типоразмеров с максимальным ходом 18-80mm, шириной рабочего стола 28-45mm и размером поверхности основания d=30-55mm. Используется конструкция с циркуляцией шариков; их количество указано в двух столбцах /2 и /1. Базовая динамическая грузоподъёмность C составляет 0.51-1.57 kN, базовая статическая грузоподъёмность C0 — 0.51-2.25 kN. Направляющие применяются в прецизионных приборах, малогабаритном автоматизированном и полупроводниковом оборудовании, а также в других системах, требующих высокоточного линейного перемещения.
Прецизионные поворотные столы серии FVRT2
Серия FVRT2 — это прецизионные поворотные столы FARAY AUTOMATION с шариковой конструкцией. Шарики перекатываются по дорожкам между основанием и столом, обеспечивая вращение с низким трением и высокой жесткостью. Модели различаются размером стола W и представлены в семи исполнениях: 35, 50, 65, 80, 95, 110 и 125 mm с шагом 15 mm между соседними типоразмерами. Соответствующий максимальный ход составляет 18~80 mm и увеличивается с ростом типоразмера. Базовая динамическая грузоподъемность C составляет 0.51~1.57 kN, базовая статическая грузоподъемность C0 — 0.51~2.25 kN, количество шариков — 5~19; грузоподъемность повышается с увеличением числа шариков. Для крепления на поверхности основания предусмотрена резьба M3; монтажные отверстия расположены по схеме n×f1 (для FVRT2-35 — 1×20, для остальных моделей — от 2×15 до 7×15). Столы подходят для поворотного позиционирования в автоматизированном оборудовании, где требуются малые углы поворота и высокая повторяемость позиционирования.
Шариковые линейные направляющие на основании серии FVRT3
Серия FVRT3 — шариковые линейные направляющие FARAY на основании с резьбовыми отверстиями для непосредственного монтажа. Серия включает типоразмеры 55、80、105、130、155 в зависимости от длины стола. Максимальный ход составляет 30~90 mm, длина стола — 55~155 mm. Для некоторых типоразмеров указаны размеры поверхности основания, количество шариков, базовая номинальная динамическая и статическая нагрузка, а также точность △C/△D. Суффикс -A в обозначении модели указывает на другой вариант монтажа. Направляющие подходят для оборудования автоматизации, где требуется высокая жёсткость при линейном перемещении на короткие и средние расстояния. Модель можно выбрать по ходу и расположению монтажных отверстий.
Линейные направляющие серии FVRU1
Серия FVRU1 — линейные направляющие с каретками FARAY (法瑞), представленные в 7 типоразмерах: FVRU1-25, -35, -45, -55, -65, -75 и -85. Максимальный ход составляет 12~50mm, количество шариков — 5~20, базовая динамическая грузоподъёмность C — 0.28~0.94kN, базовая статическая грузоподъёмность C0 — 0.27~1.37kN. Общие для серии размеры рабочей поверхности: W30×M17×L55, B10, n×F 3×10, G12.5, S M2, b1 12, t1 2.5, S1 M2, T 11; размеры основания: H5.5, монтажное отверстие d×D×h 2.5×4.1×2.5, B2 22, f1 48, f2 28, G3.5. Точность обозначается как △C и △D.
Столы на перекрёстных роликовых направляющих серии FVRU2
Столы серии FVRU2 оснащены перекрёстными роликовыми направляющими, которые обеспечивают малое трение, высокую жёсткость и подачу с микрометровой точностью. Они применяются для прецизионного позиционирования, оптического контроля, в измерительных приборах и компактных автоматизированных линейных столах. Серия включает 7 типоразмеров от FVRU2-35 до FVRU2-125 с максимальным ходом 18~80mm. Например, FVRU2-80 имеет размеры рабочей поверхности 40×80mm, высоту стола 14mm и высоту основания 6.5mm. Размеры монтажных отверстий составляют 3.5×6×3.5mm, базовая динамическая грузоподъёмность — 0.51kN, статическая — 0.51kN, точность — △C=5μm и △D=8μm. Типоразмер выбирается в зависимости от требуемого хода и доступного пространства для монтажа.
Столы с перекрёстными роликовыми направляющими серии FVRU3
В столах серии FVRU3 используются перекрёстные роликовые направляющие: ролики расположены под углом 90° друг к другу в V-образных дорожках качения и способны одновременно воспринимать радиальные, обратные радиальные и боковые нагрузки. Столы отличаются высокой жёсткостью, низким трением и точностью позиционирования на уровне микрометров. Они подходят для высокоточных линейных перемещений с коротким ходом в измерительном, оптическом, полупроводниковом и автоматизированном оборудовании. Серия включает 7 типоразмеров: FVRU3-55, FVRU3-80, FVRU3-105, FVRU3-130, FVRU3-155, FVRU3-180 и FVRU3-205, с максимальным ходом 30~130 mm. Например, для FVRU3-130 в каталоге приведены полные размеры: ширина поверхности стола W=60 mm, длина L=130 mm, расстояние между монтажными отверстиями стола M=28 mm, высота основания H=9 mm, монтажное отверстие d×D×h=4.5×7.5×5, резьба стола M4, резьба основания M3, количество шариков 10, базовая динамическая грузоподъёмность 1.47 kN, статическая грузоподъёмность 1.67 kN, точность △C=5 μm и △D=8 μm.
Столы на перекрёстных направляющих серии FVRU4
Столы серии FVRU4 оснащены перекрёстными роликовыми направляющими с роликами, расположенными под углом 90° друг к другу. Такая конструкция позволяет одновременно воспринимать радиальные, обратные радиальные и боковые нагрузки. Столы отличаются высокой жёсткостью и точностью, низким трением и отсутствием зазора. Они подходят для прецизионных измерений, регулировки оптических систем и подачи в компактном автоматизированном оборудовании. Например, у модели FVRU4-165 ширина стола составляет 80 mm, длина — 165 mm, высота основания — 10.5 mm, размер монтажного отверстия — 5.5×9.5×6, максимальный ход — 105 mm, базовая динамическая грузоподъёмность — 5.2 kN, статическая грузоподъёмность — 8.04 kN, точность перемещения △C — 5 μm, △D — 10 μm. В серию входят пять типоразмеров по длине стола: FVRU4-85, FVRU4-125, FVRU4-165, FVRU4-205 и FVRU4-245 с максимальным ходом 50/75/105/135/155 mm соответственно. Для точной линейной подачи столы могут оснащаться маховиком или электроприводом.
Стол с перекрёстными роликовыми направляющими серии FVRU6
Столы FARAY серии FVRU6 опираются на перекрёстные роликовые направляющие, ролики которых расположены под углом 90 градусов. Они одновременно воспринимают нагрузки в четырёх направлениях: вверх, вниз, влево и вправо. Столы отличаются высокой жёсткостью, точностью перемещения и компактной конструкцией. Серия включает 5 типоразмеров с максимальным ходом 60~200 mm и соответствующей длиной стола 110~310 mm. Резьбовые монтажные отверстия расположены с равным шагом 50 mm по схемам 1×50, 2×50, 3×50 и 4×50. Для всей серии указаны одинаковые размеры: ширина рабочей поверхности W100 mm, общая высота T31 mm, высота основания H13 mm, монтажное отверстие 7×11×7; резьба рабочей поверхности M6, монтажная резьба основания M4, количество роликов — 6. Базовая динамическая грузоподъёмность C составляет 7.45 kN, статическая грузоподъёмность C0 — 10.6 kN, класс точности ΔC — 12 μm. Столы применяются для оптического контроля, точного позиционирования, в оборудовании для производства полупроводников и автоматизированной сборки, а также в других областях, где требуется высокоточное линейное перемещение.
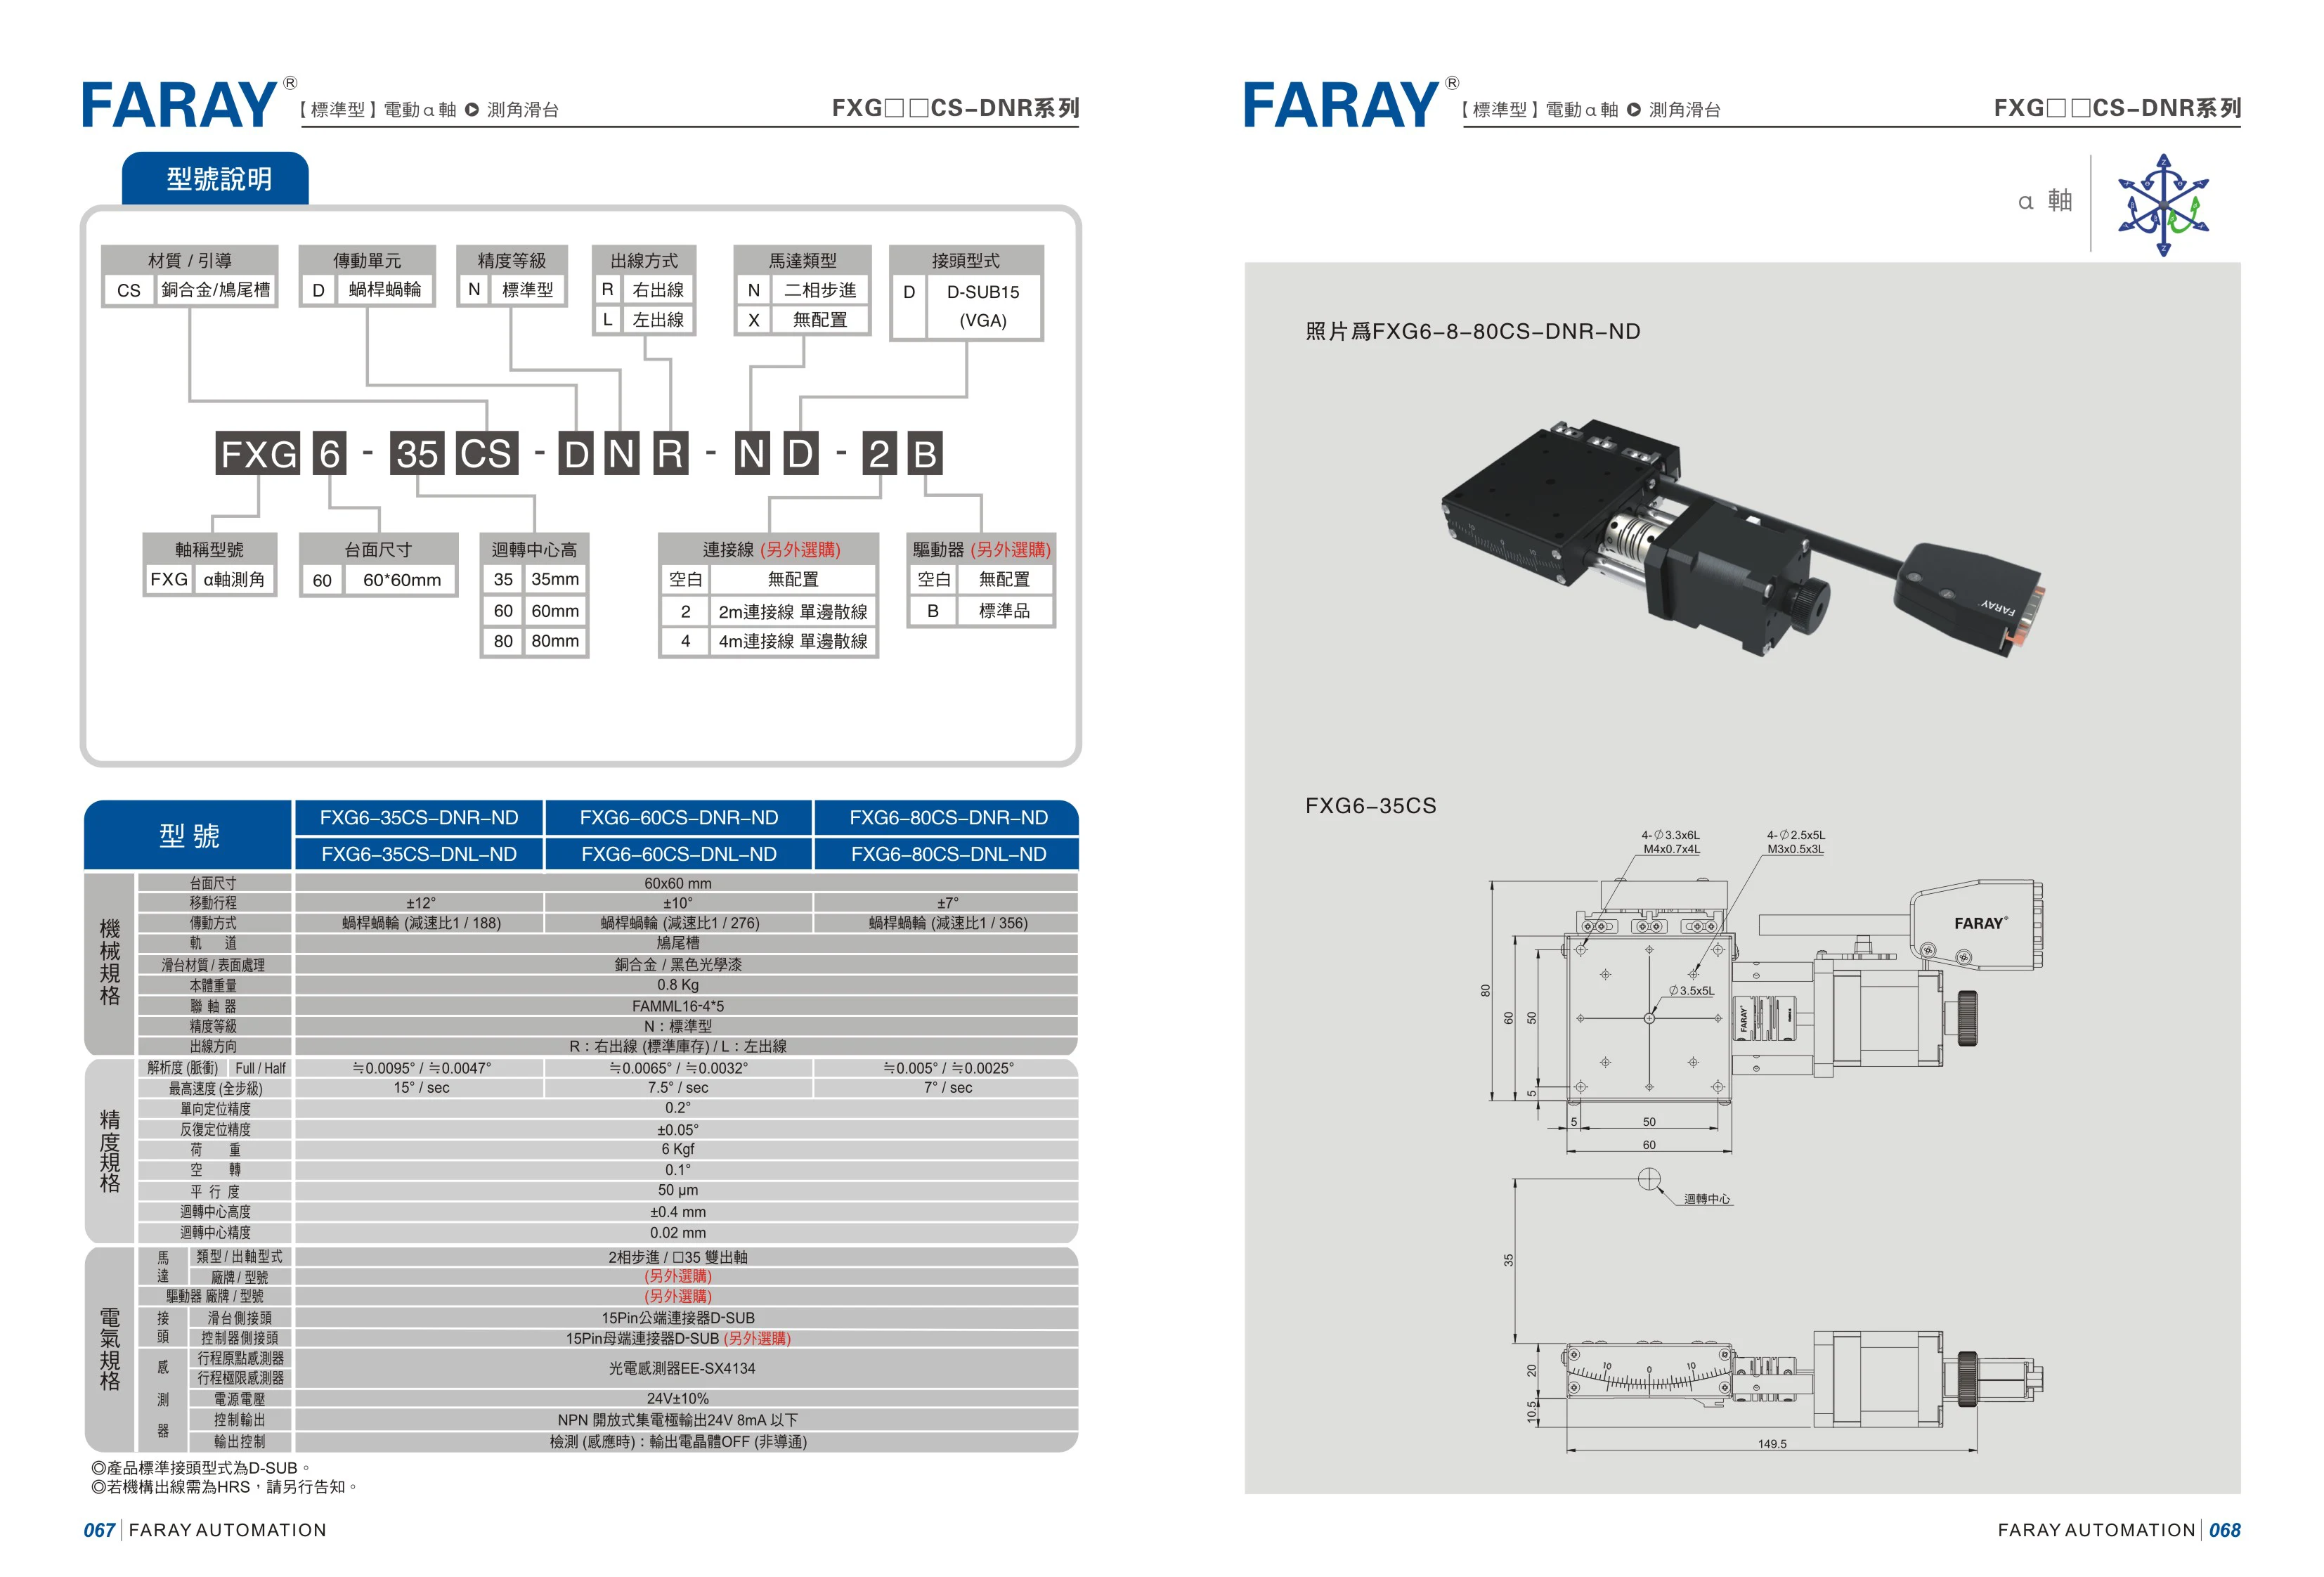
Линейные модули серии FXG6
Серия FXG6 — линейные модули бренда FARAY типоразмеров 35, 60, 80 и других. Модульная конструкция позволяет выбирать различные приводы и комплектующие. Модули применяются для линейного перемещения и позиционирования в системах промышленной автоматизации. Обозначение модели содержит типоразмер, тип привода и варианты комплектации, например FXG6-8-80CS-DNR-ND. Точные параметры, такие как ход, шаг и точность, приведены в таблице технических характеристик каталога.
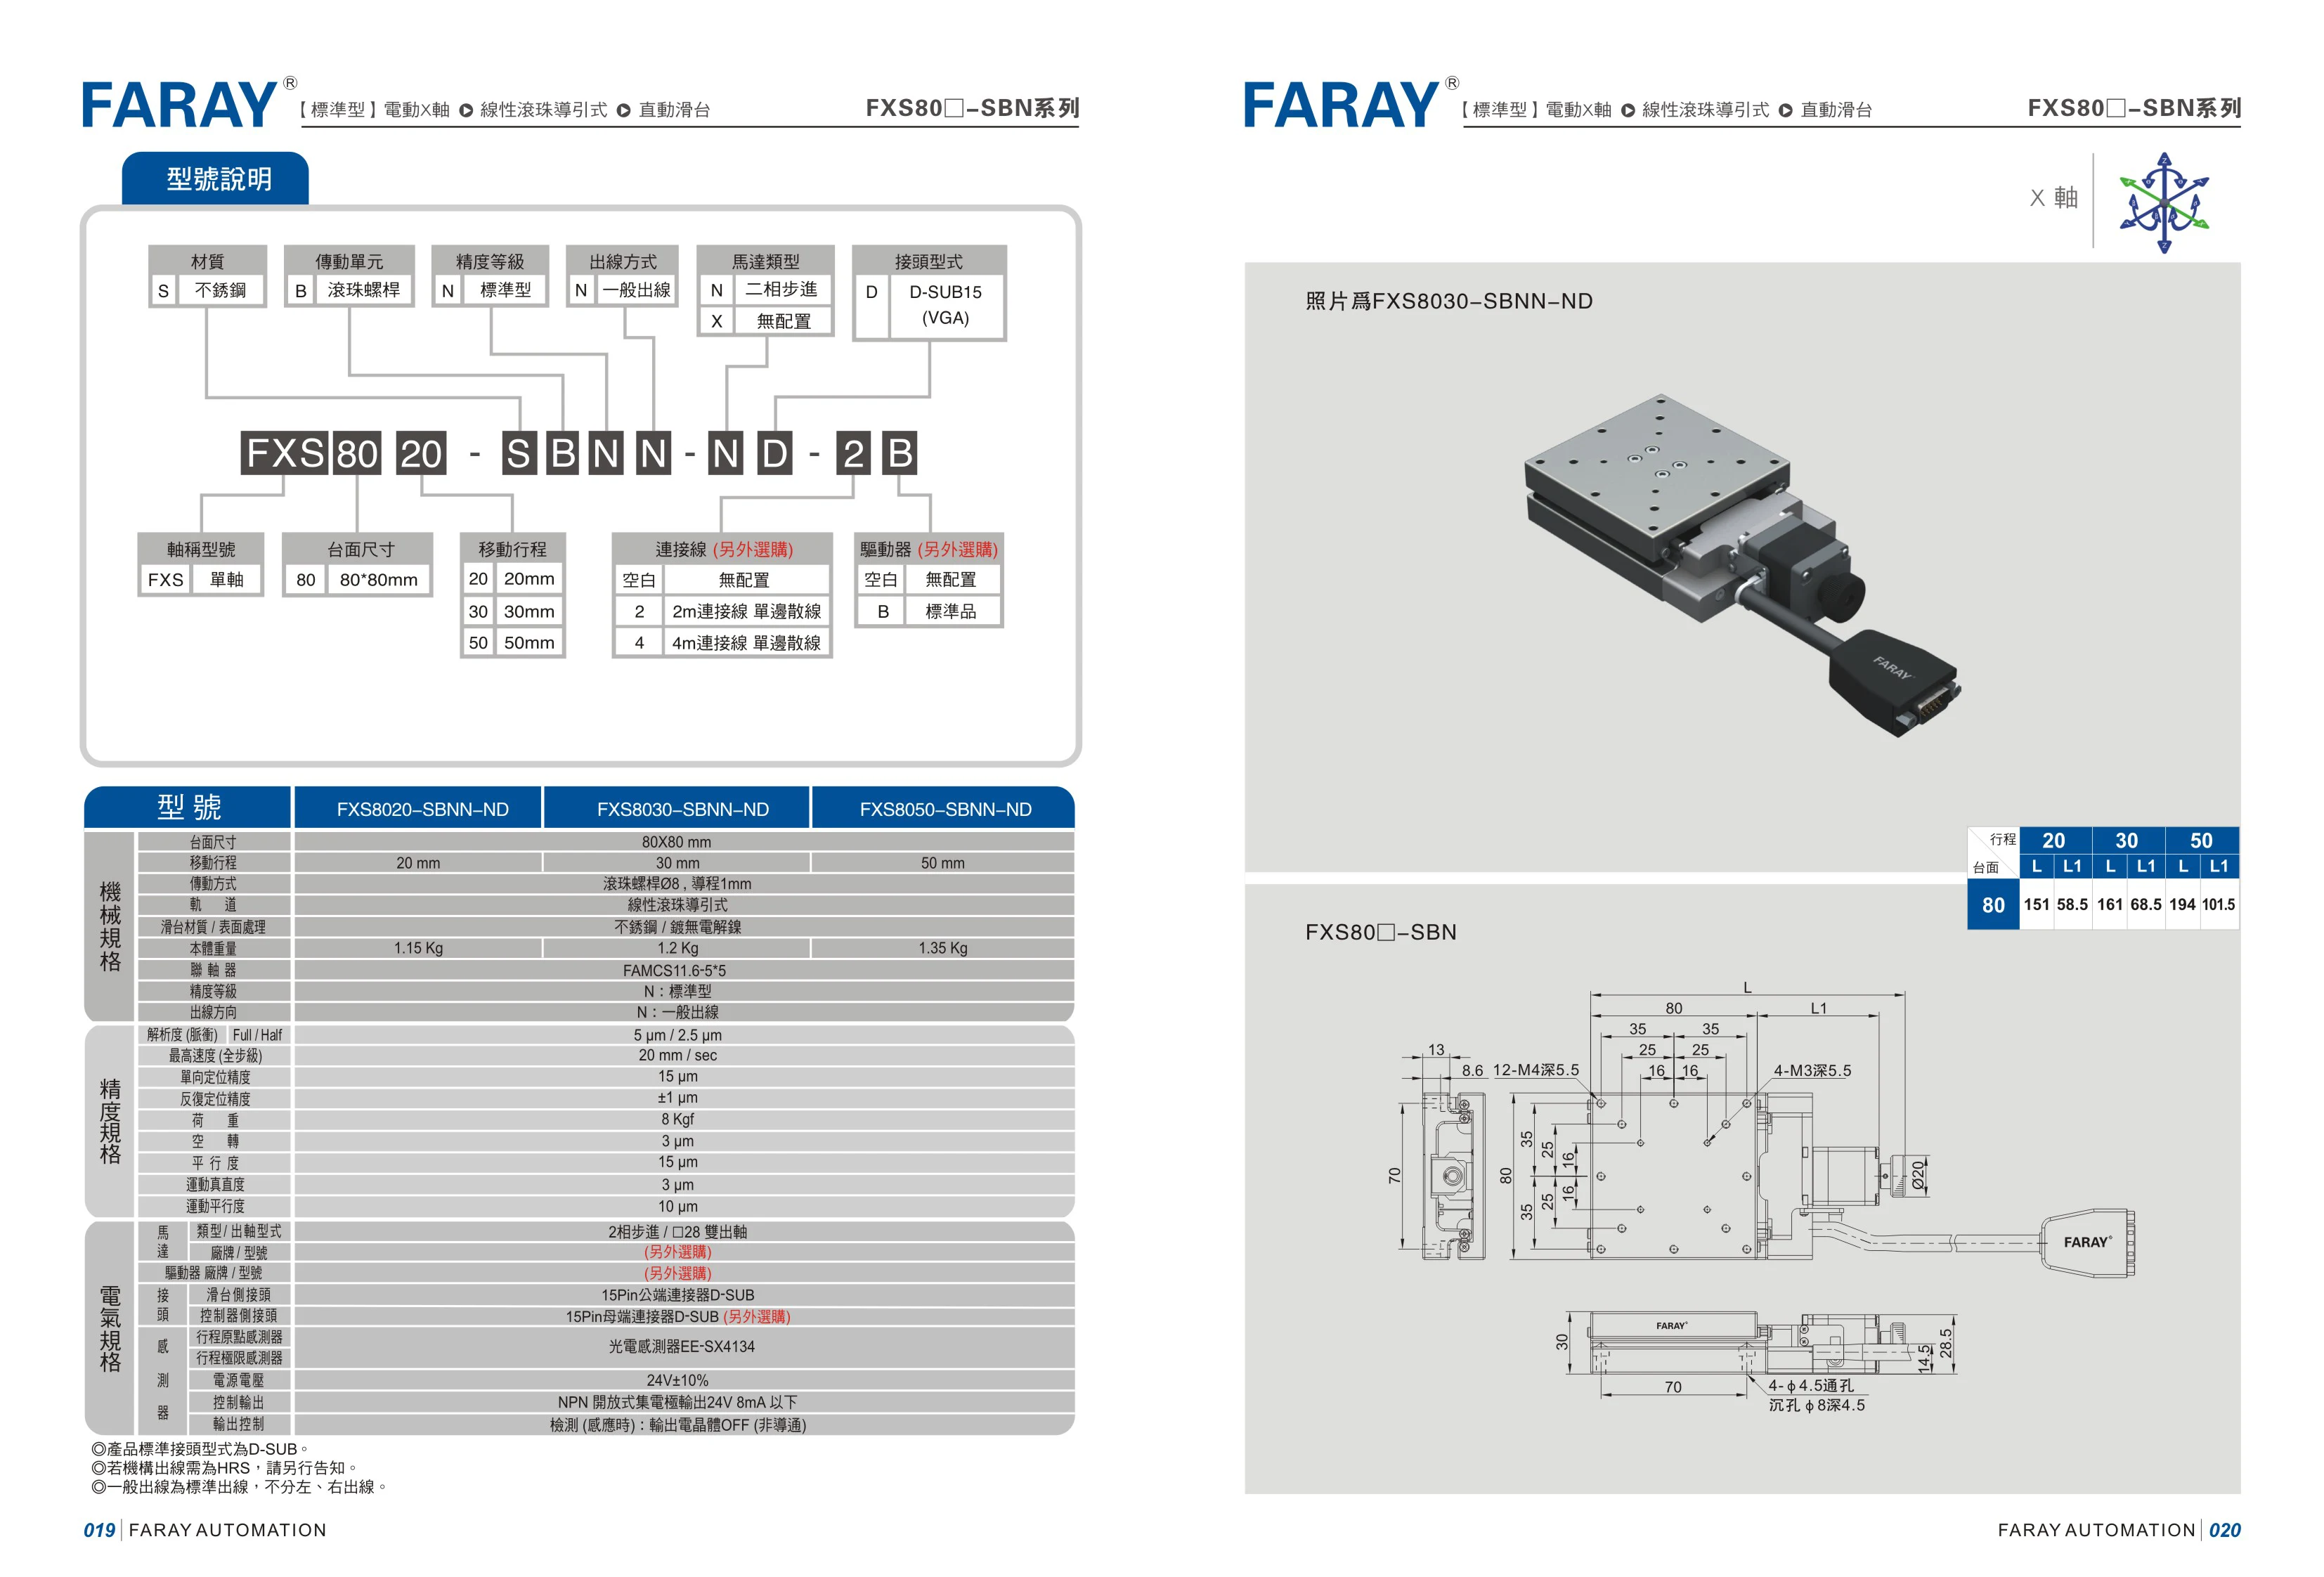
Линейные столы серии FXS80
Серия FXS80 — стандартные электроприводные линейные столы с шариковыми направляющими и шарико-винтовой передачей. Ширина платформы составляет 80 mm, доступны варианты хода 20、30、50 mm. Обозначение модели включает коды материала, привода, класса точности, способа вывода кабеля, типа двигателя и разъёма: материал S — нержавеющая сталь, привод B — шарико-винтовая передача, класс точности N — стандартный, вывод кабеля N — обычный, тип двигателя N — двухфазный шаговый, X — без двигателя, тип разъёма D — D-SUB15 (VGA). Столы предназначены для механизмов точного линейного позиционирования и перемещения в системах промышленной автоматизации.
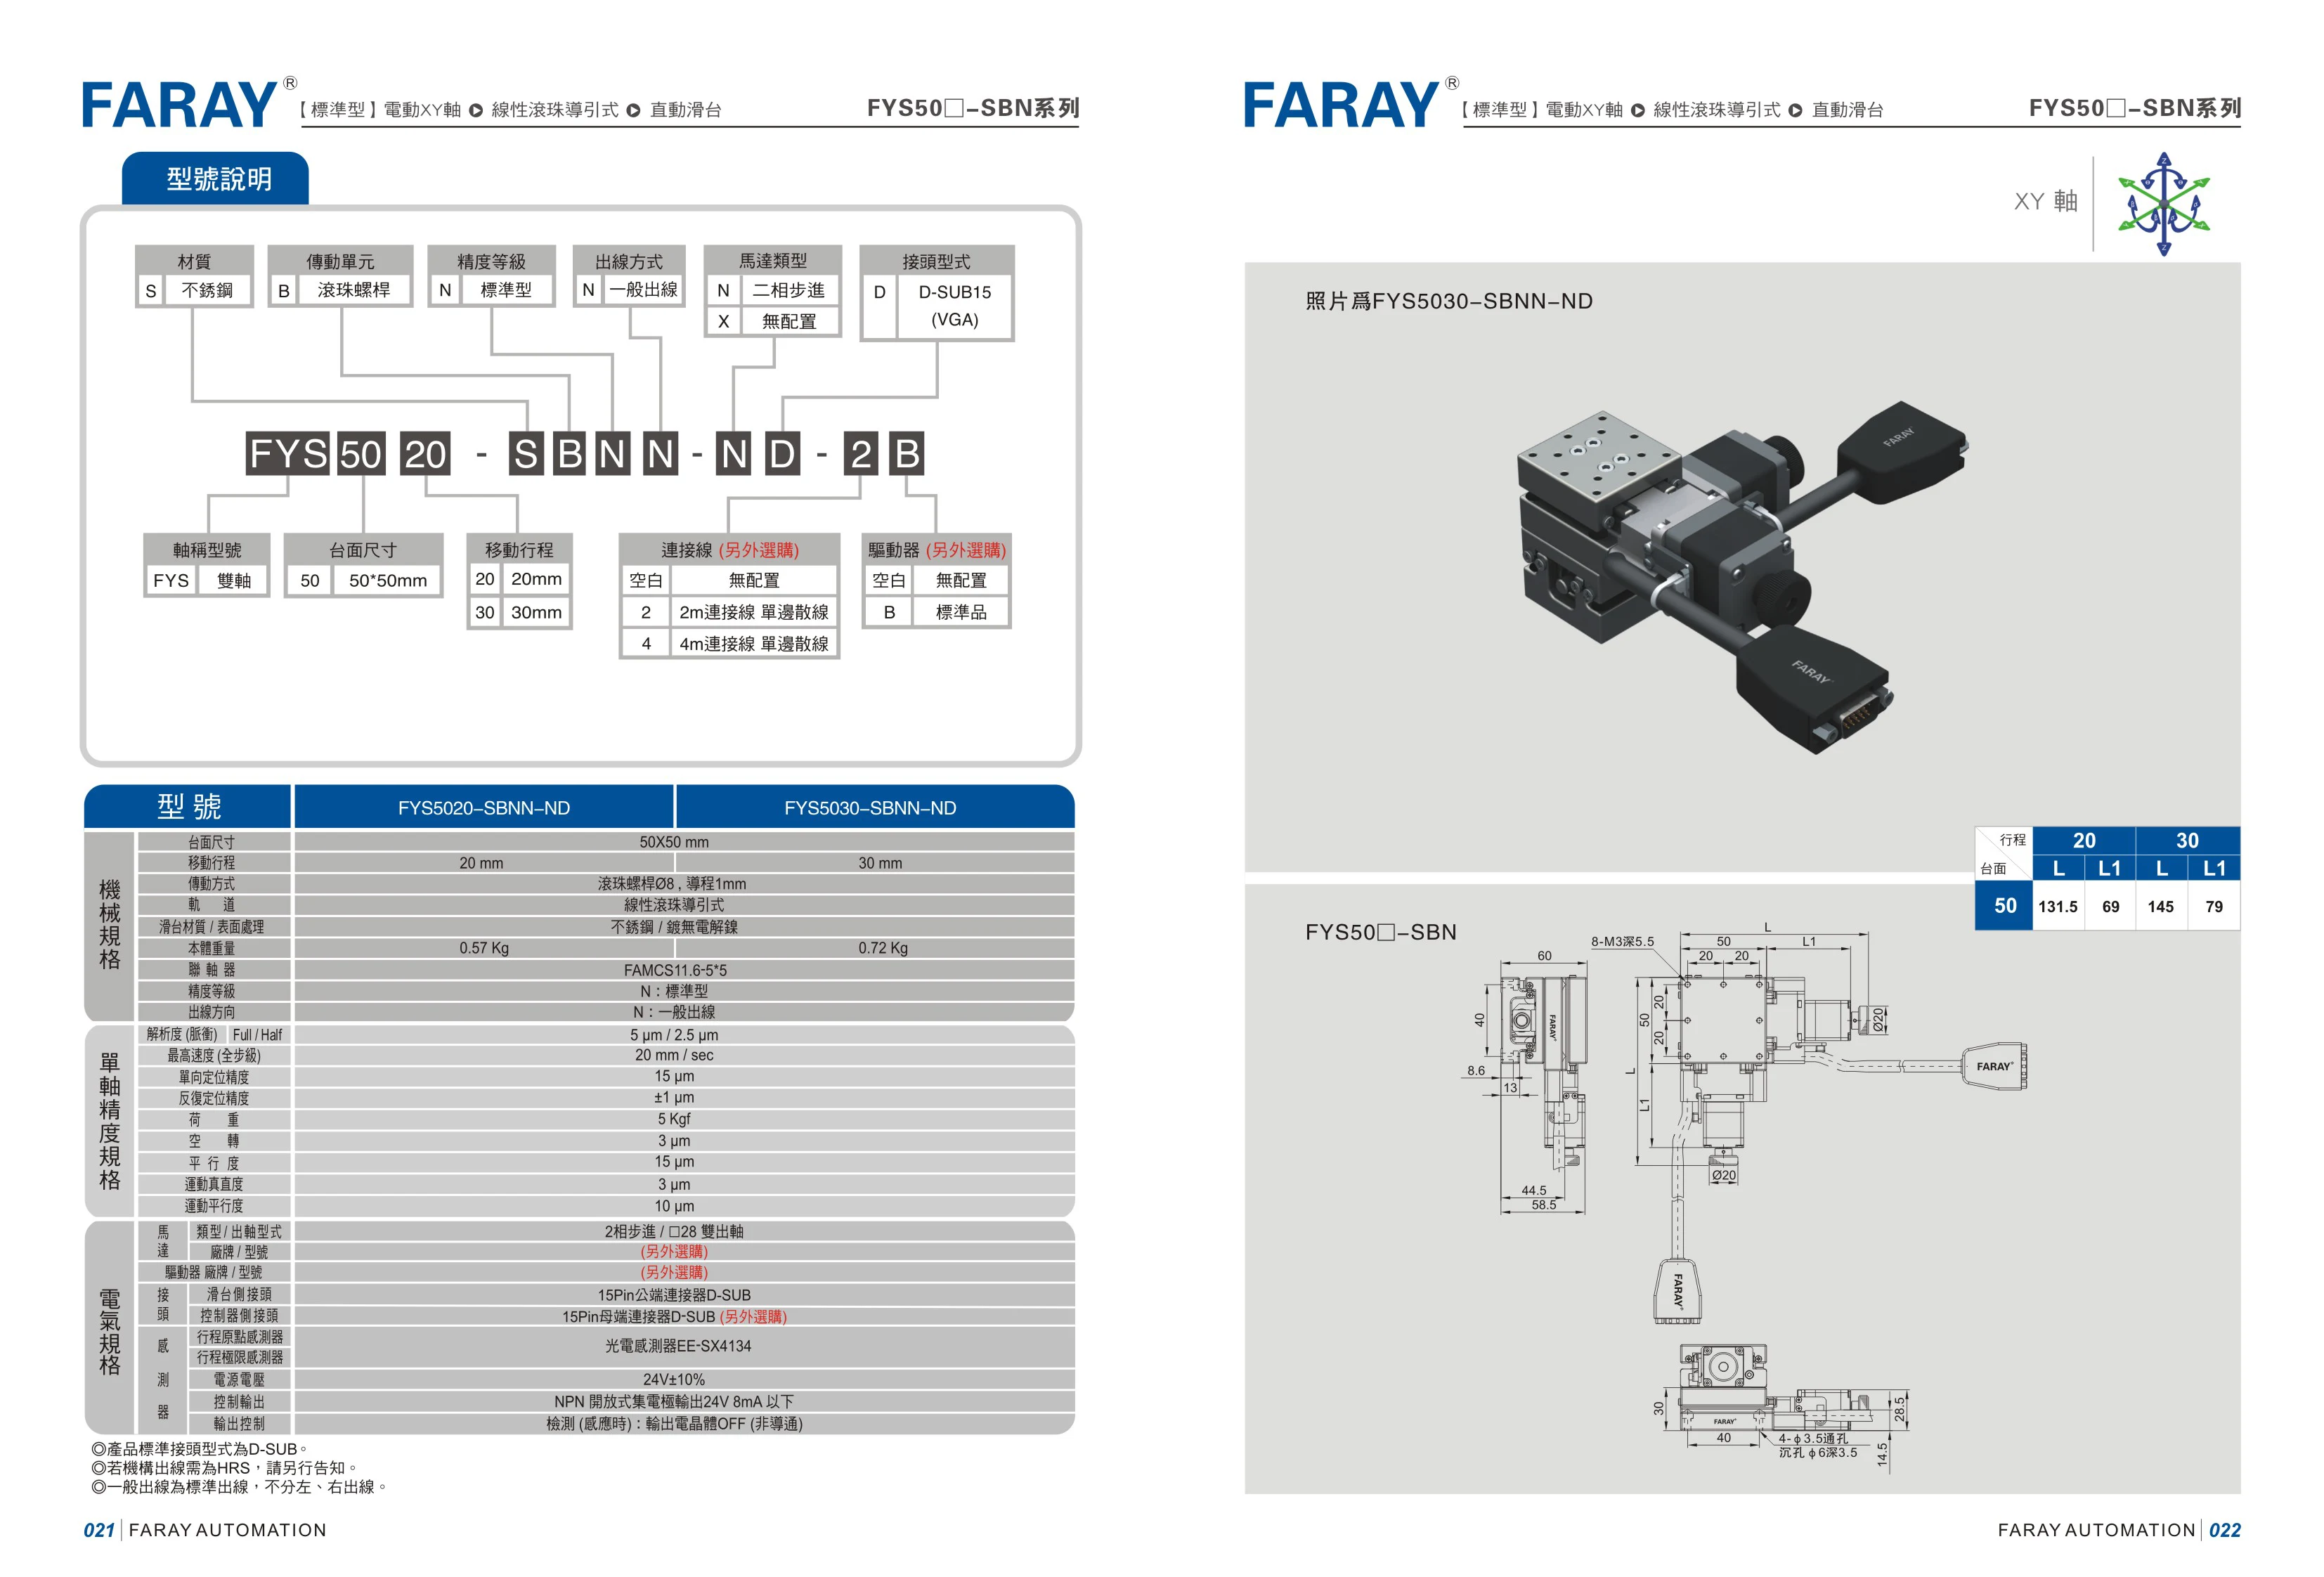
Электрический двухкоординатный линейный стол серии FYS50□-SBN с шариковыми направляющими
Серия FYS50□-SBN — стандартные электрические линейные столы для перемещения по осям XY с шариковыми направляющими. Столы изготовлены из нержавеющей стали, оснащены шарико-винтовой передачей, двухфазным шаговым двигателем, стандартным кабельным выводом и разъёмом D-SUB15(VGA). В каталоге указаны две модели: FYS5020-SBNN-ND и FYS5030-SBNN-ND. Они подходят для автоматизированных механизмов, требующих линейного позиционирования по двум осям XY. Некоторые электрические параметры и показатели точности на странице содержат повторы или искажения, возникшие при распознавании текста (OCR), и не включены в структурированные параметры.
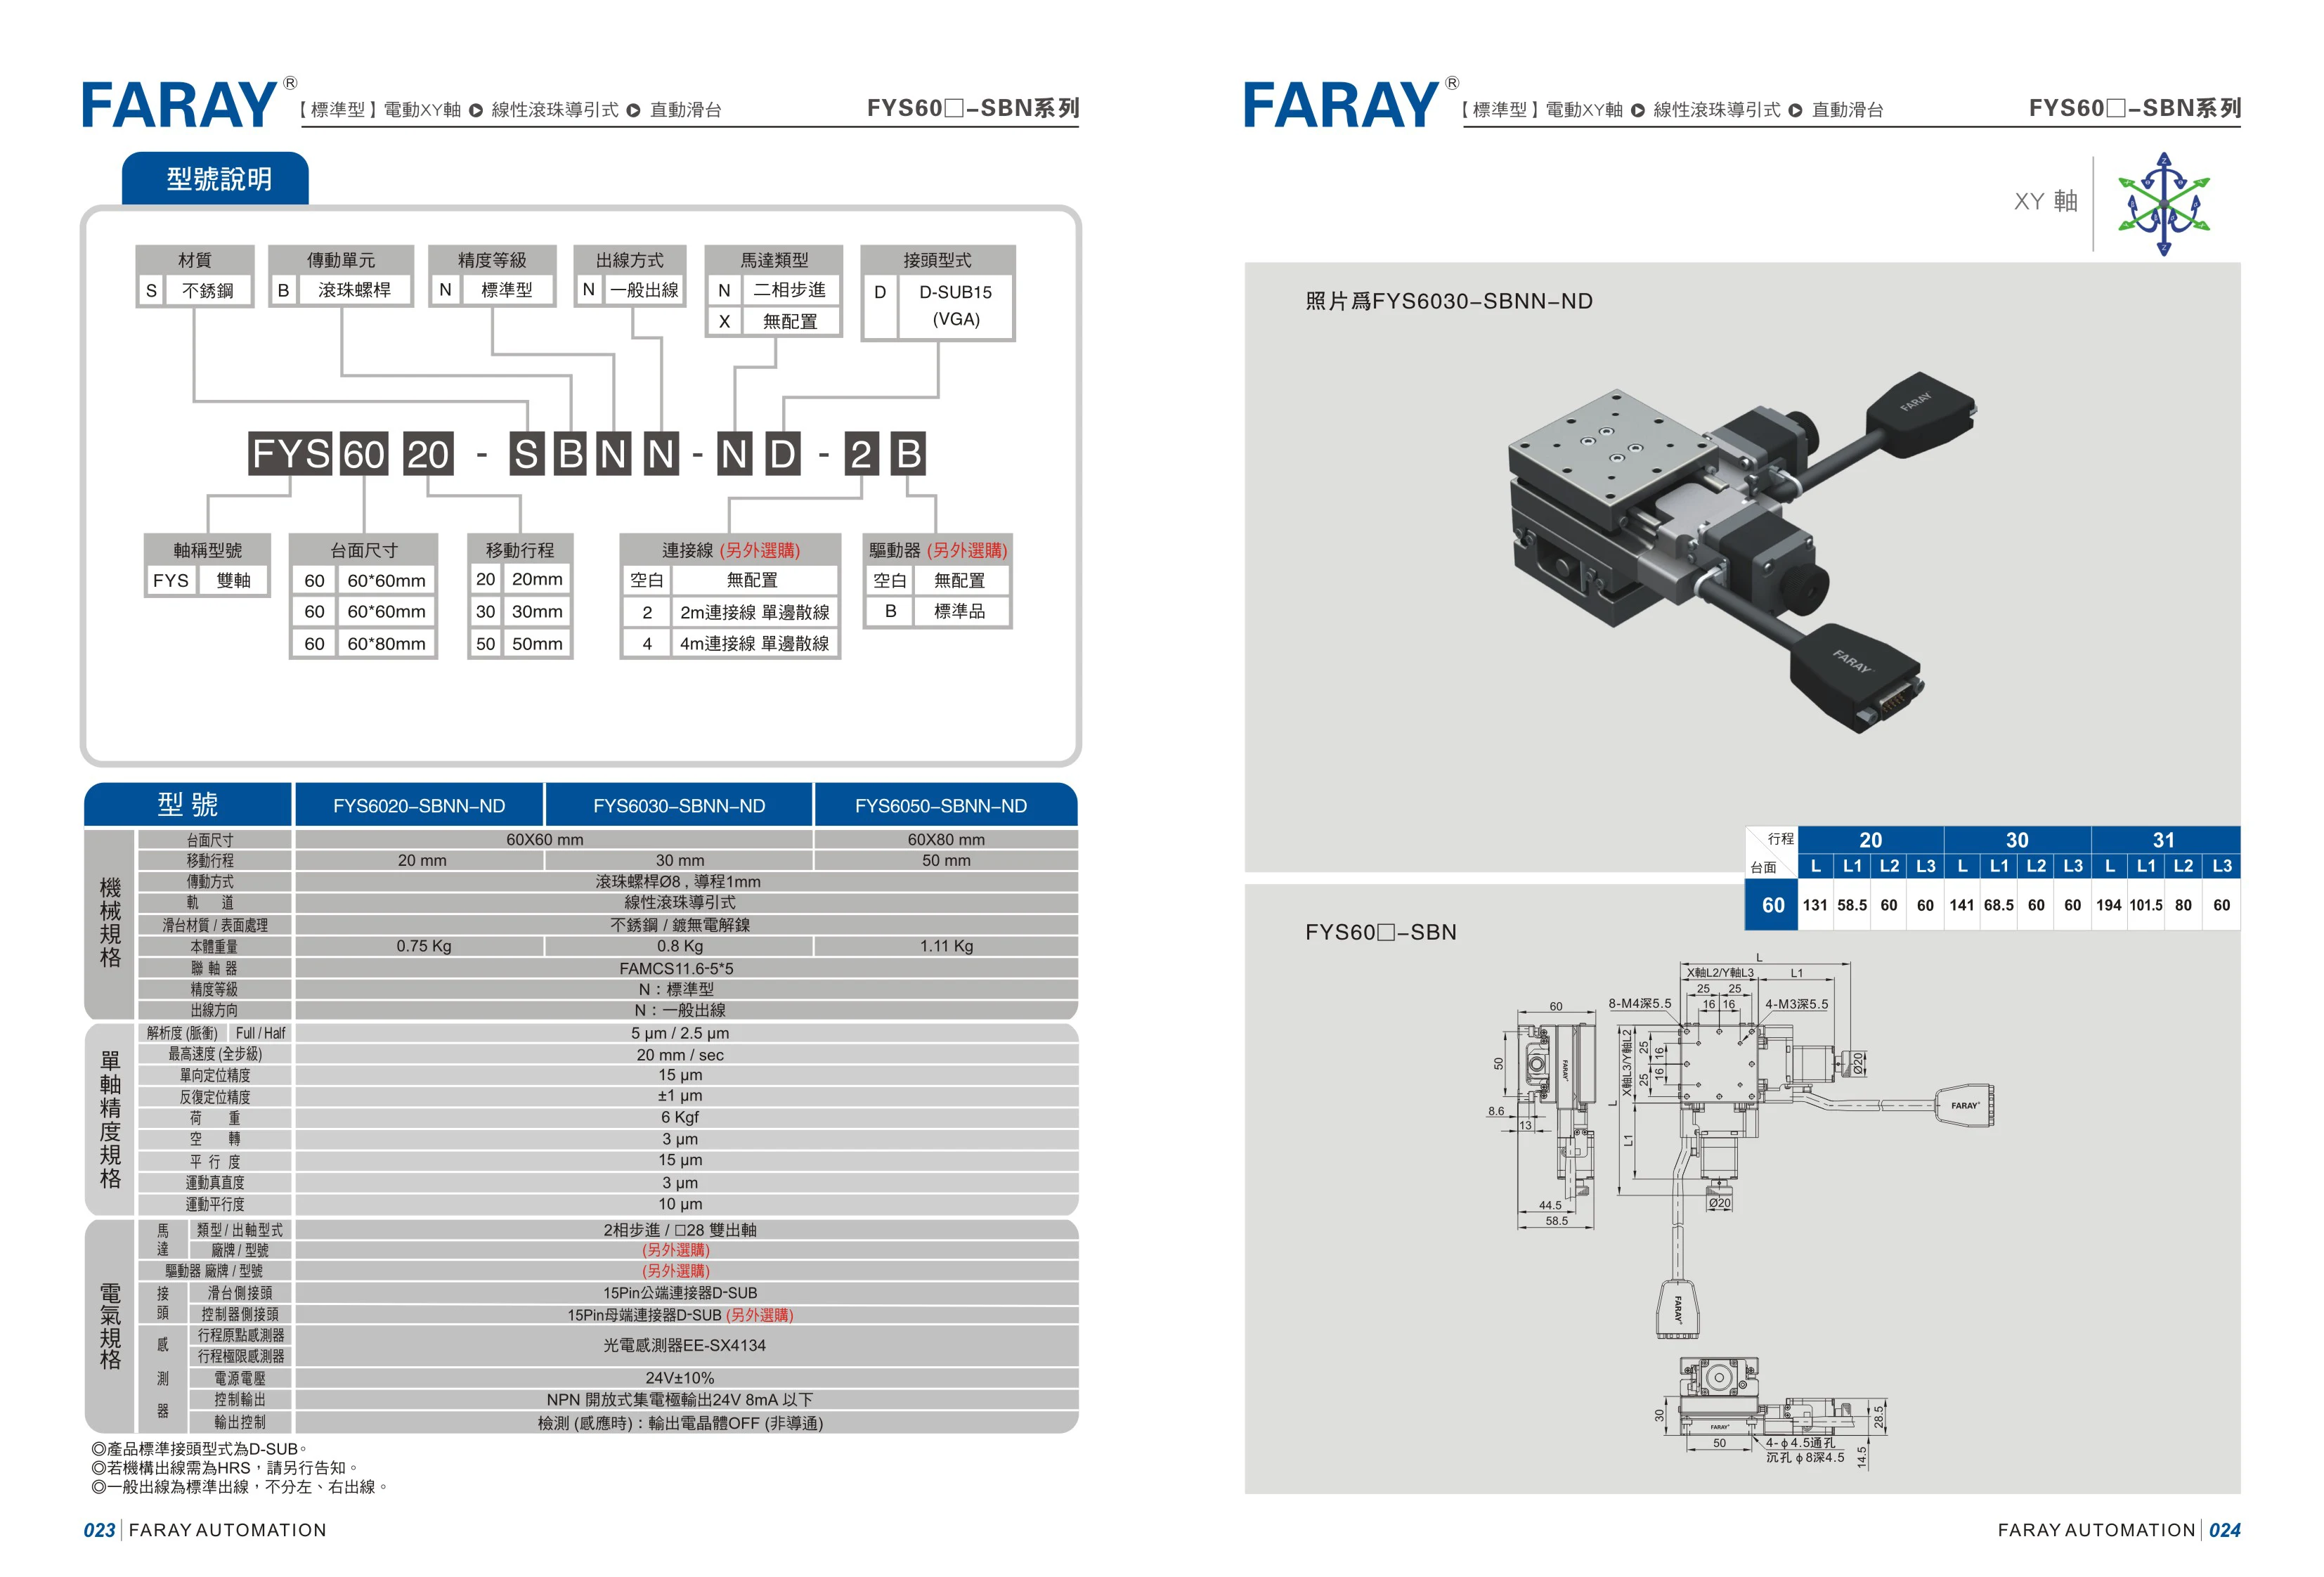
Прецизионные линейные столики с электроприводом серии FYS60
Серия FYS60 — прецизионные линейные столики с электроприводом и платформой 60×60 mm. Оснащены шарико-винтовой передачей φ8 mm (ход винта 1 mm) и линейными шариковыми направляющими. Используется 2-фазный шаговый двигатель (□28, с двухсторонним валом, приобретается отдельно). Стандартные модели имеют ход 20/30/50 mm; таблица размеров в каталоге также охватывает варианты с ходом 30~200 mm. Класс точности N — стандартный: повторяемость позиционирования ±1 μm, точность позиционирования в одном направлении 15 μm, параллельность 15 μm, прямолинейность хода 3 μm, люфт 3 μm, разрешение 5/2.5 μm, максимальная скорость 20 mm/s, нагрузка 6 kgf. Корпус столика изготовлен из нержавеющей стали с химическим никелированием. Стандартно устанавливается разъём D-SUB; опционально доступны кабельный вывод HRS и фотоэлектрический датчик EE-SX4134.
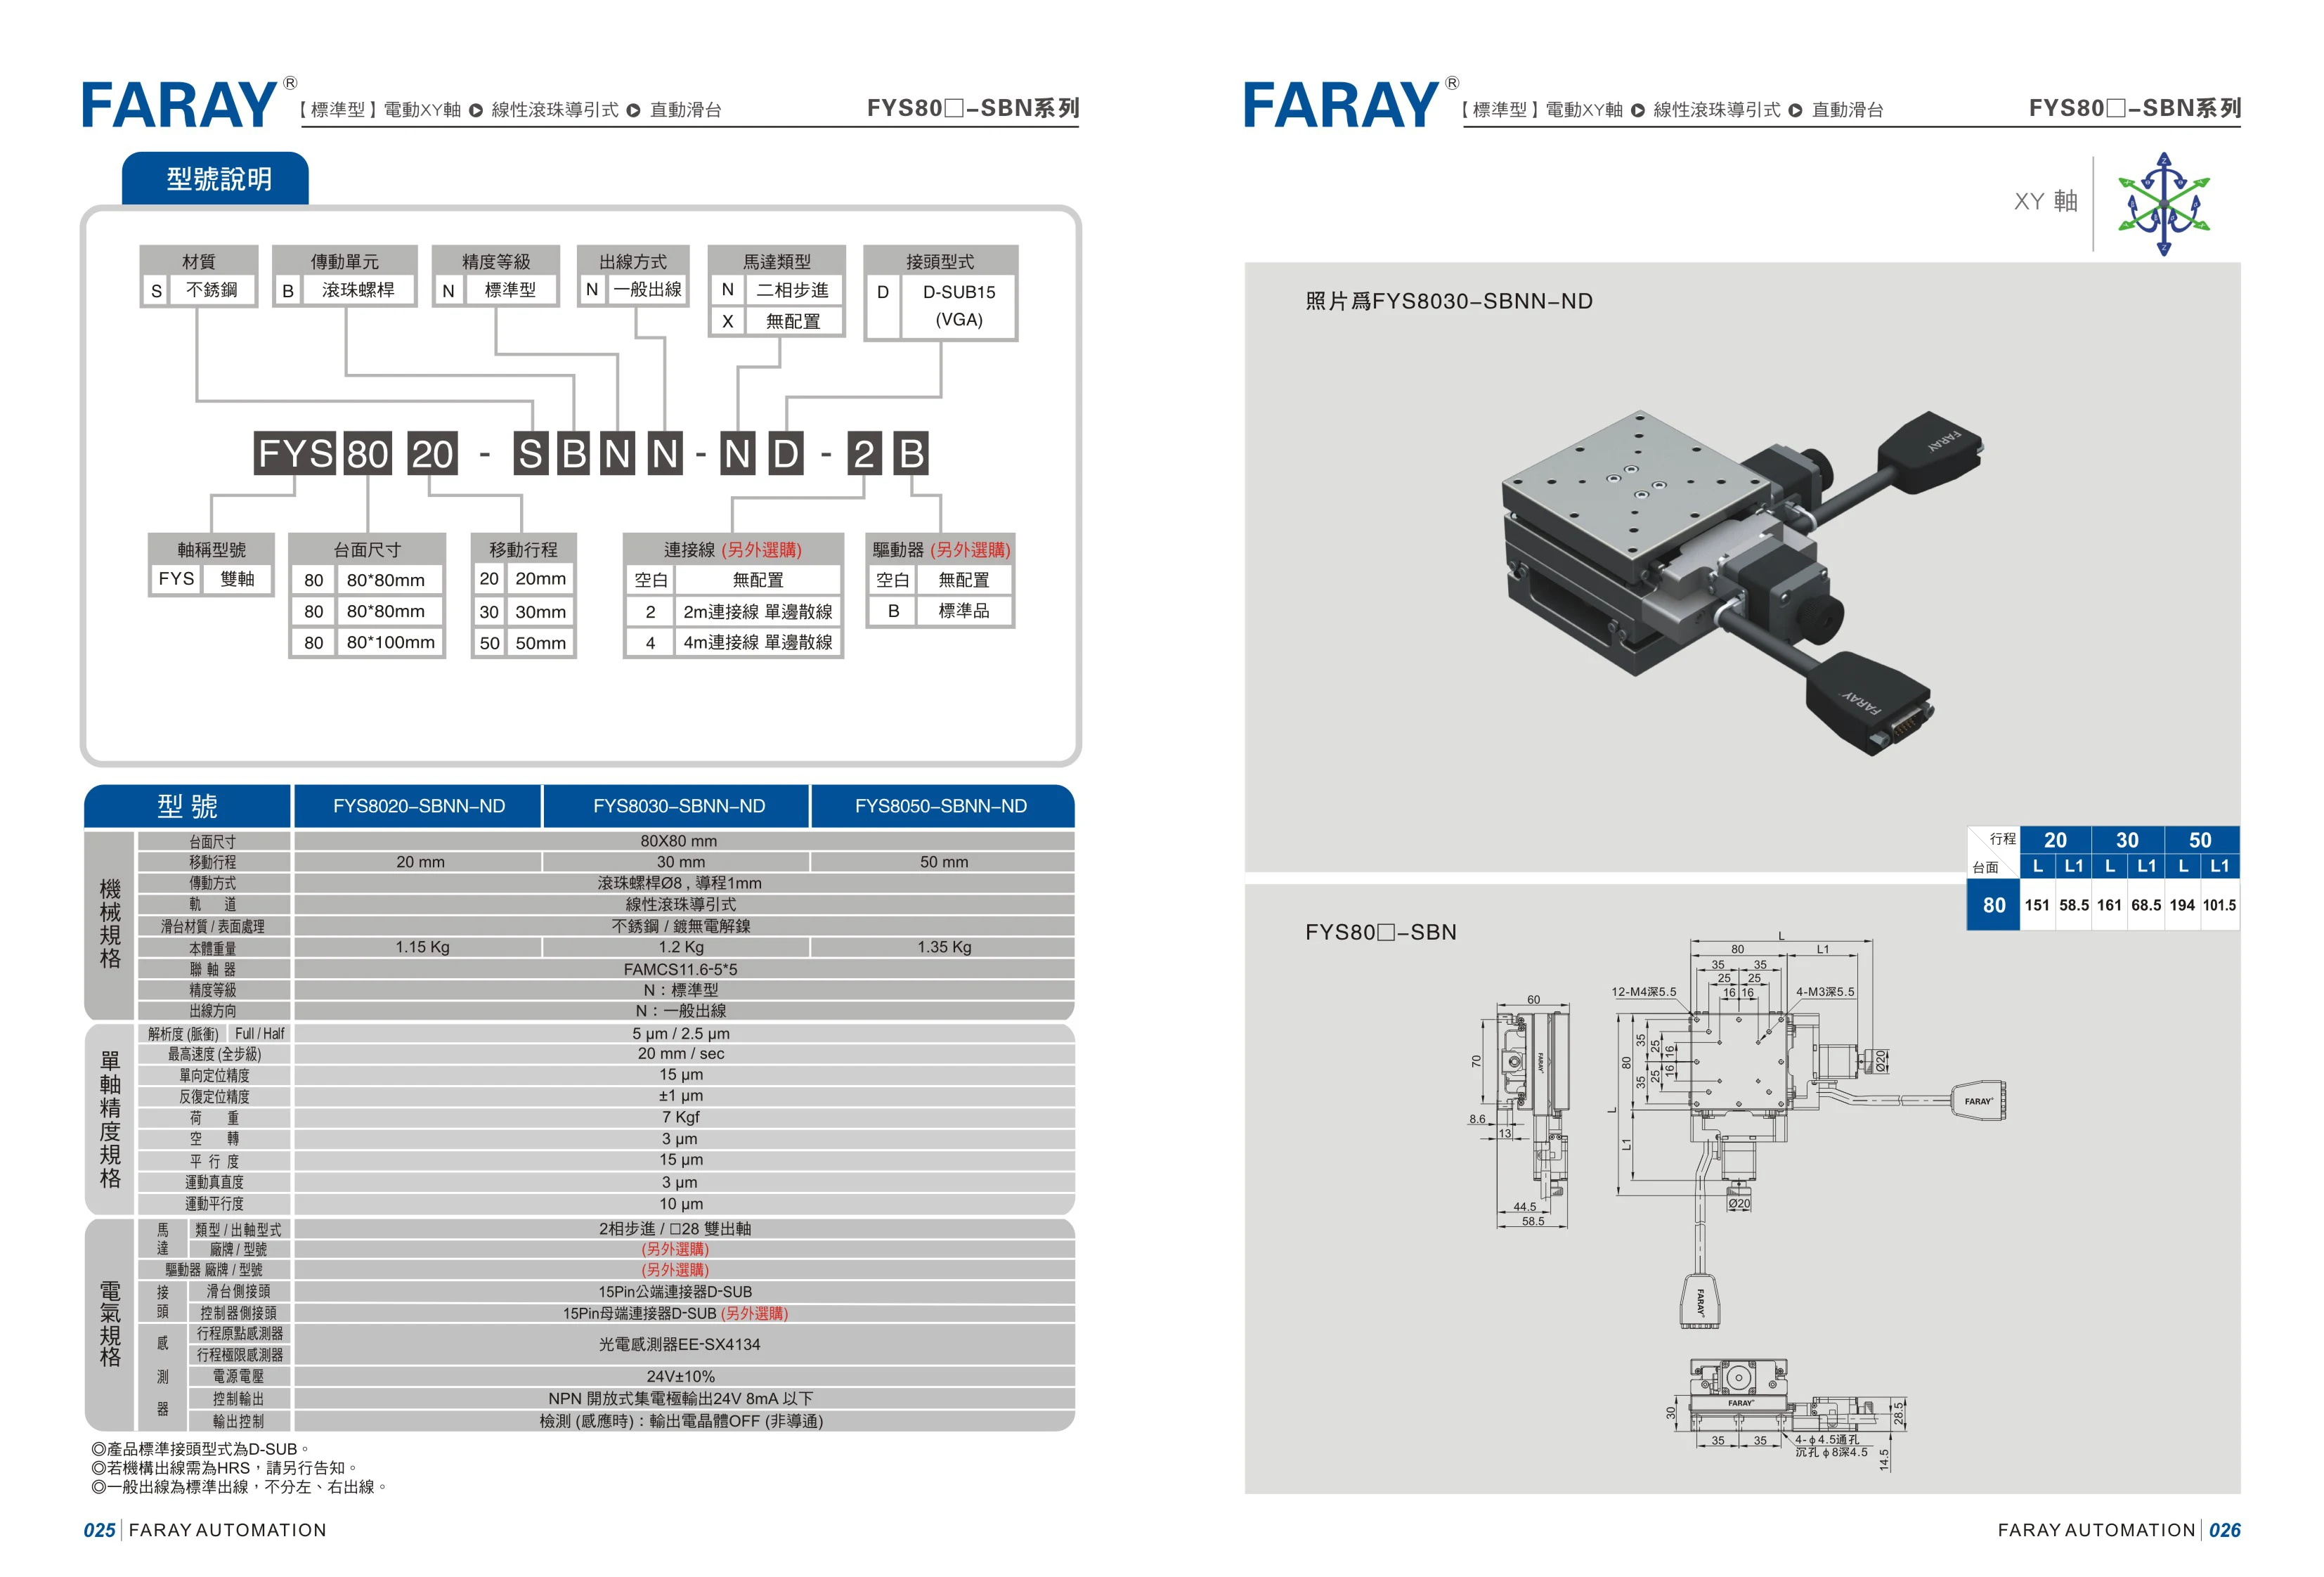
Прецизионный моторизованный линейный столик серии FYS80
Серия FYS80 от FARAY AUTOMATION — это прецизионные моторизованные линейные столики и модули из нержавеющей стали с шарико-винтовой передачей и двухфазным шаговым двигателем. Они предназначены для точного позиционирования в электронике, полупроводниковой промышленности, измерительных и контрольных системах. Размер рабочей поверхности составляет 80mm. Доступны три варианта хода: 20mm, 30mm и 50mm; соответствующая общая длина составляет 151mm, 161mm и 194mm, а размер L1 — 58.5mm, 68.5mm и 101.5mm. Обозначение модели имеет формат FYS80□-SBNN-ND: в разделе материала S=нержавеющая сталь, в разделе передачи B=шарико-винтовая передача; далее указываются класс точности и способ вывода кабеля (N=стандартный вывод). После дефиса указываются тип двигателя (N=двухфазный шаговый, X=без двигателя) и тип разъёма (D=D-SUB15/VGA). Компактная конструкция, высокая точность позиционирования и плавность хода делают это изделие экономичным решением для малогабаритных прецизионных механизмов линейного перемещения.
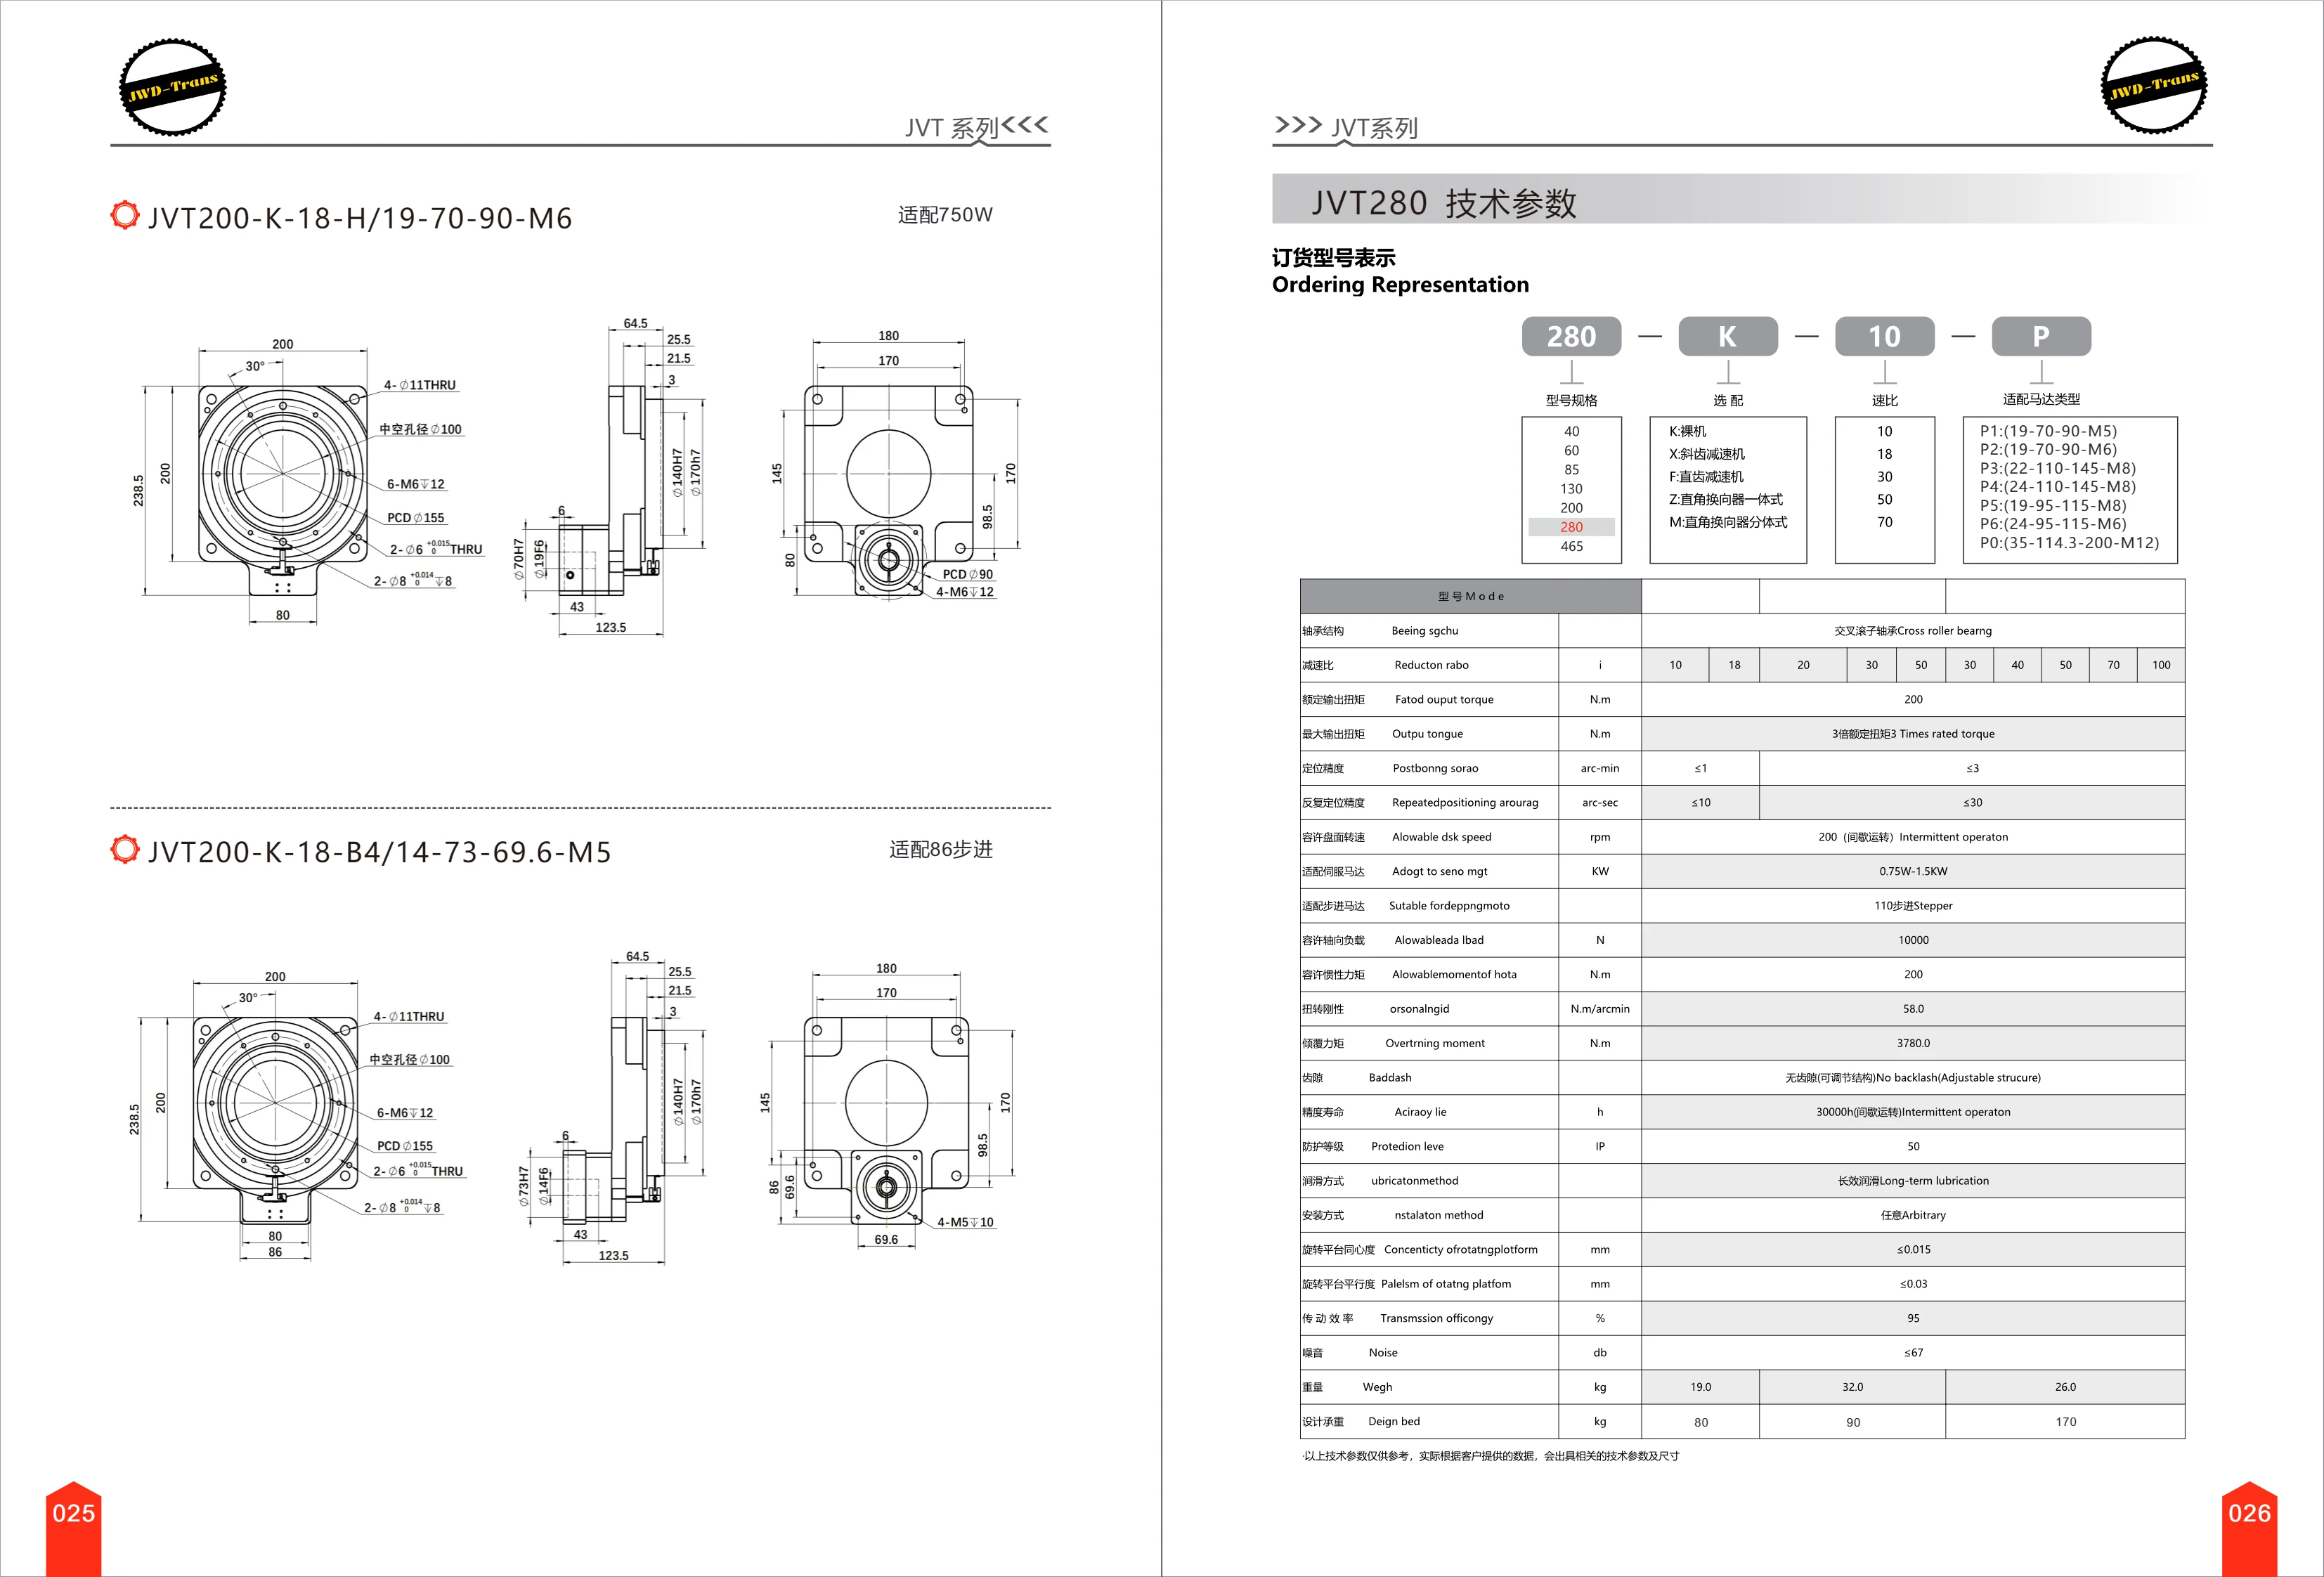
Линейный модуль серии JVT200
Серия JVT200 — это компактные линейные модули для точного позиционирования и перемещения в системах промышленной автоматизации. Модули совместимы с сервомотором мощностью 750 Вт или шаговым двигателем типоразмера 86 и предлагаются с различными длинами хода и монтажными интерфейсами. Обозначение модели включает варианты типа привода, например шарико-винтовую передачу или зубчатый ремень, а также присоединительные размеры двигателя для различных условий применения. Изделия отличаются прочной конструкцией и высокой точностью позиционирования и широко используются при сборке электроники, в упаковочном оборудовании и станках с ЧПУ.
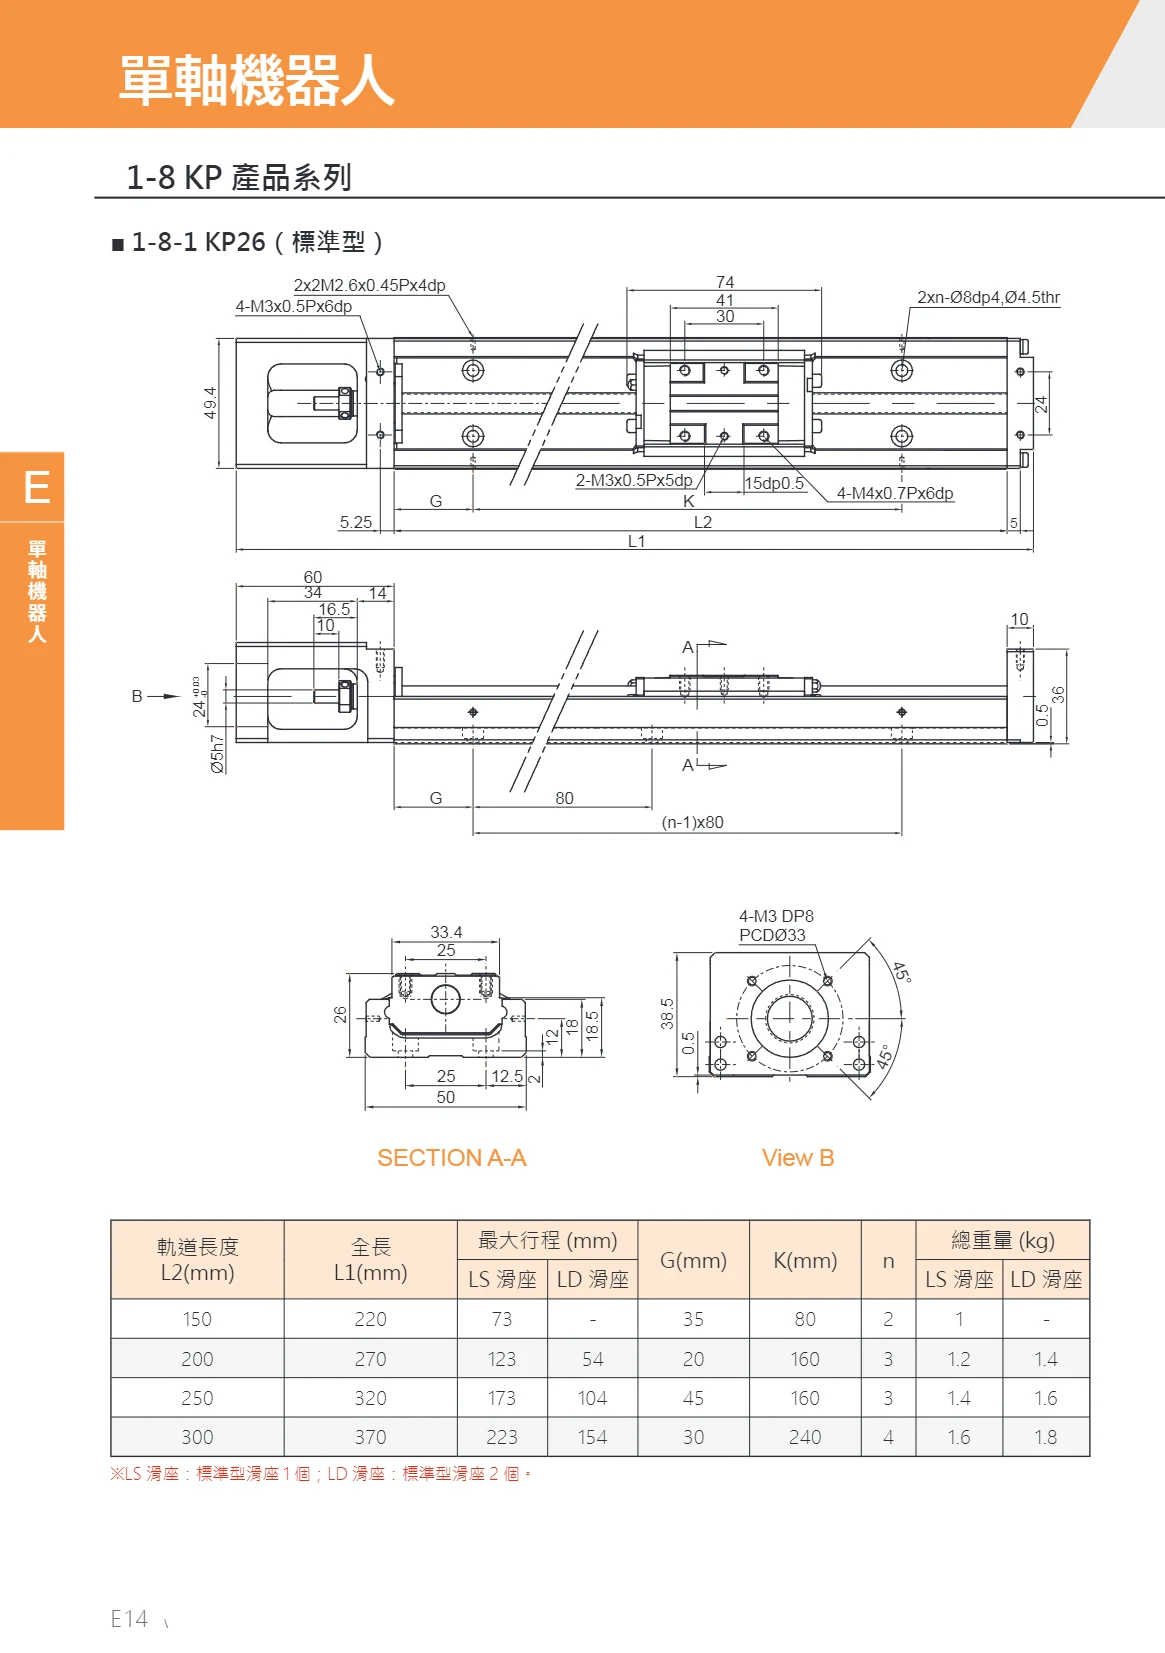
Одноосевой робот серии KP26
Стандартный одноосевой робот KP26 предназначен для использования в модулях линейного перемещения автоматизированного оборудования. Доступны два типа кареток: LS (одна каретка) и LD (две каретки). Длина направляющей составляет от 150mm до 300mm, максимальный ход — 73-223mm для LS и 54-154mm для LD. Компактная конструкция подходит для малых нагрузок.
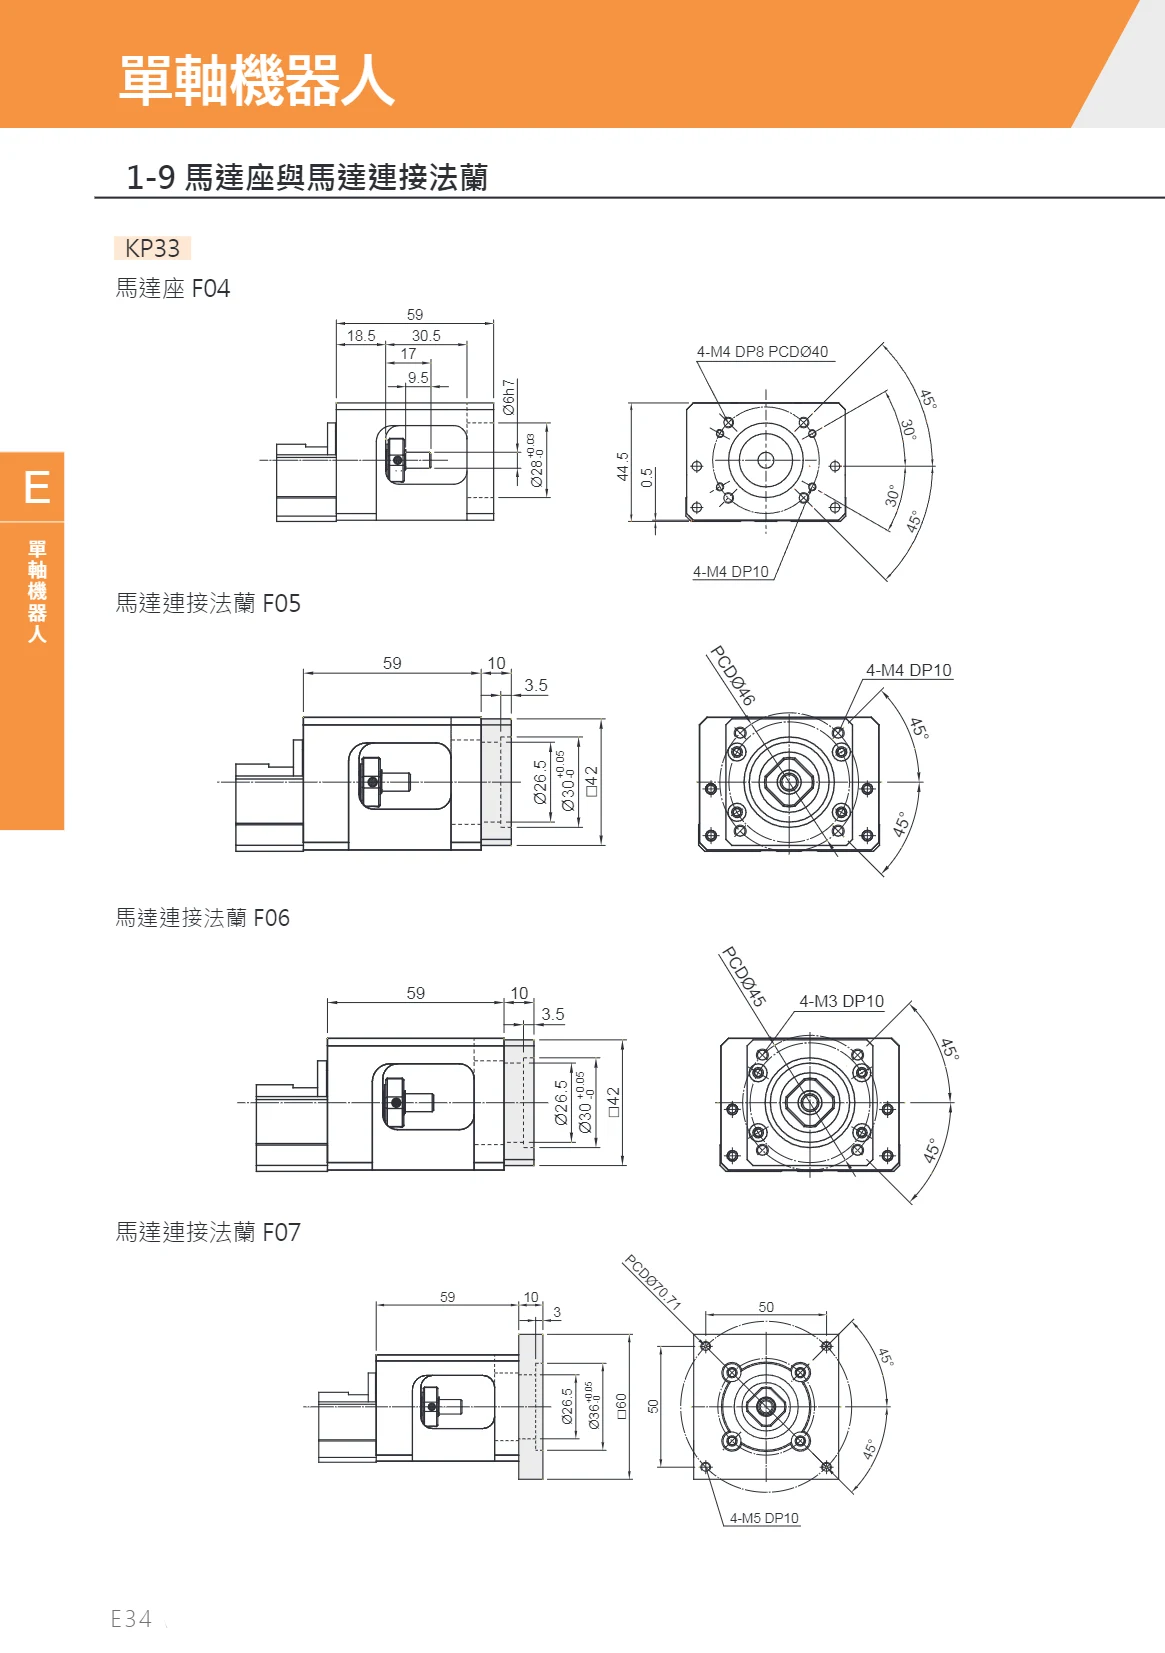
Одноосный робот серии KP33
Соединительные фланцы и опоры двигателя для одноосных роботов серии KP33. В серию входят опора двигателя F04 и различные соединительные фланцы (от F05 до F09) для подключения двигателей разных типоразмеров к корпусу одноосного робота. Указаны размеры резьбовых отверстий и габаритные размеры фланцев для точного монтажа и передачи движения.
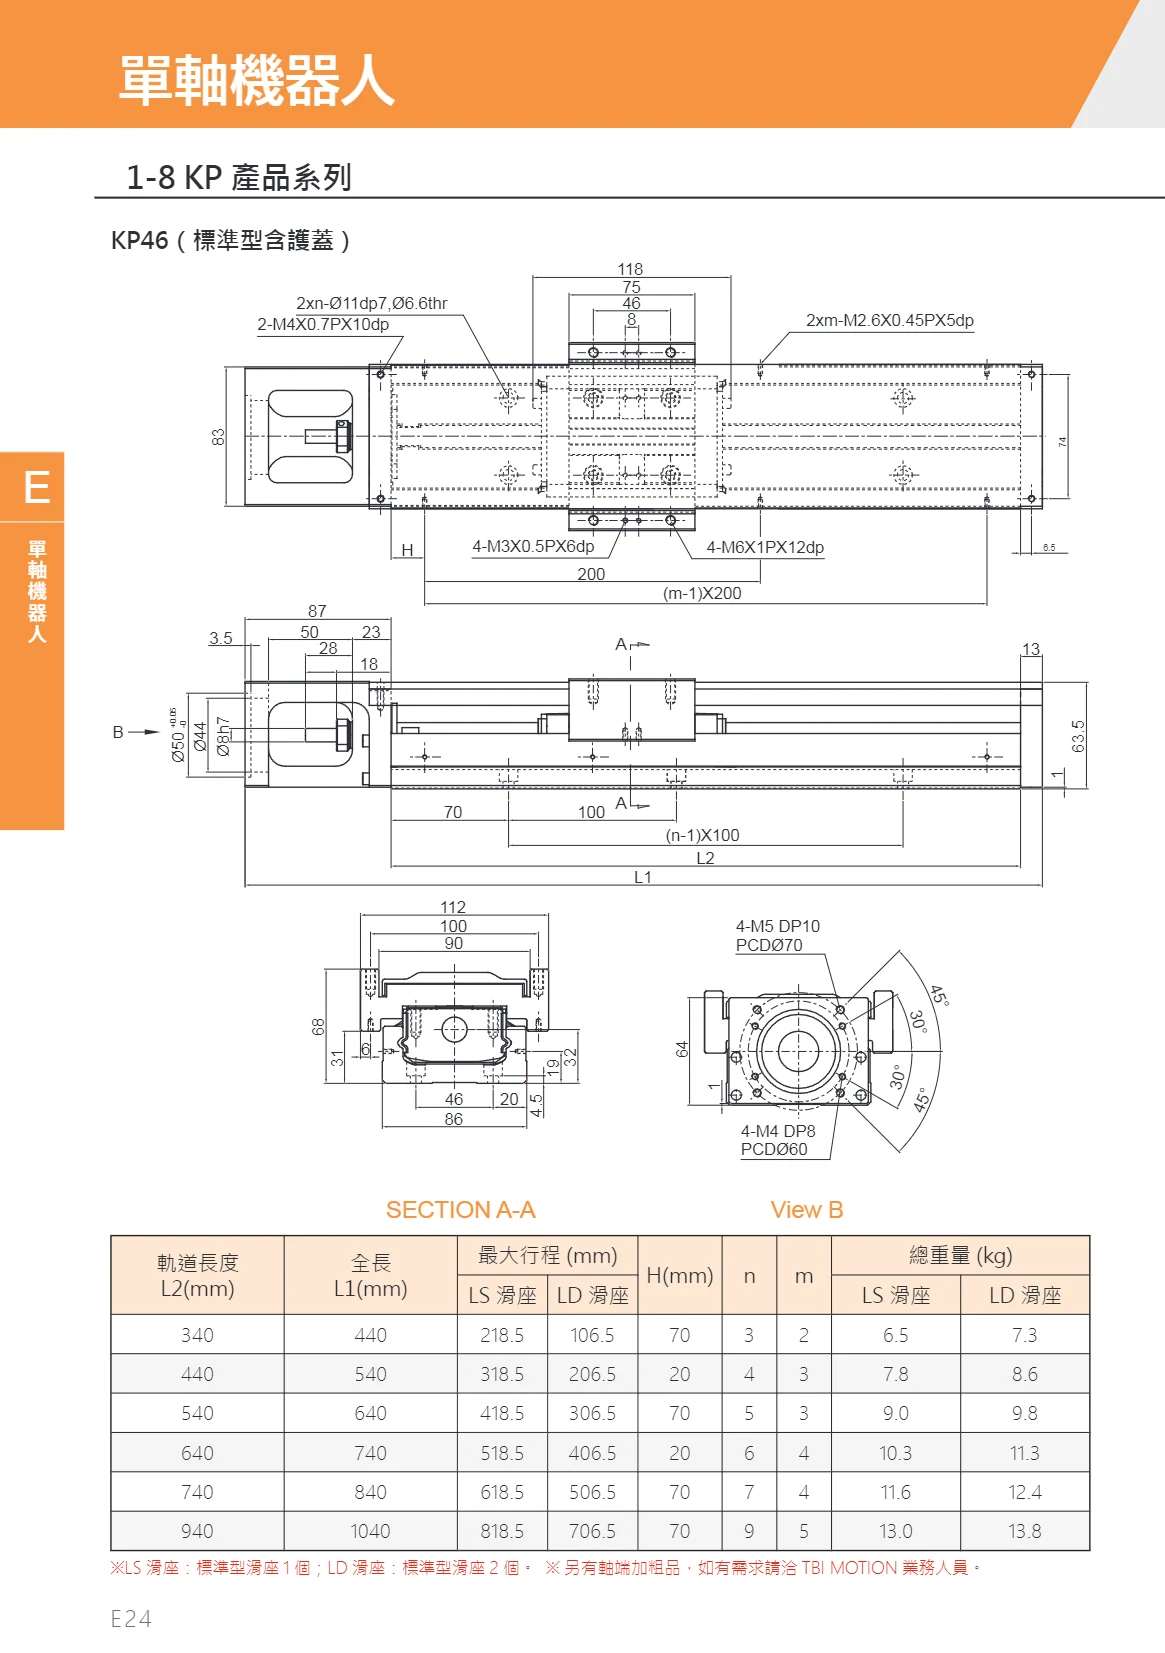
Одноосевой робот KP46
KP46 — стандартный одноосевой робот с защитным кожухом производства TBI MOTION, предназначенный для механизмов линейного перемещения на автоматизированных производственных линиях. В этой серии используются направляющая из алюминиевого сплава и прецизионная шарико-винтовая передача, обеспечивающие высокую жёсткость, точность и низкий уровень шума. Доступны две конфигурации: LS с одной кареткой и LD с двумя каретками. Длина направляющей составляет 340~940 mm, максимальный ход — 218.5~818.5 mm для LS и 106.5~706.5 mm для LD. Общая масса в зависимости от длины и конфигурации кареток составляет 6.5~13.8 kg. Опционально предлагаются соединительные фланцы двигателя F14/F15/F16 и концевые выключатели Omron.
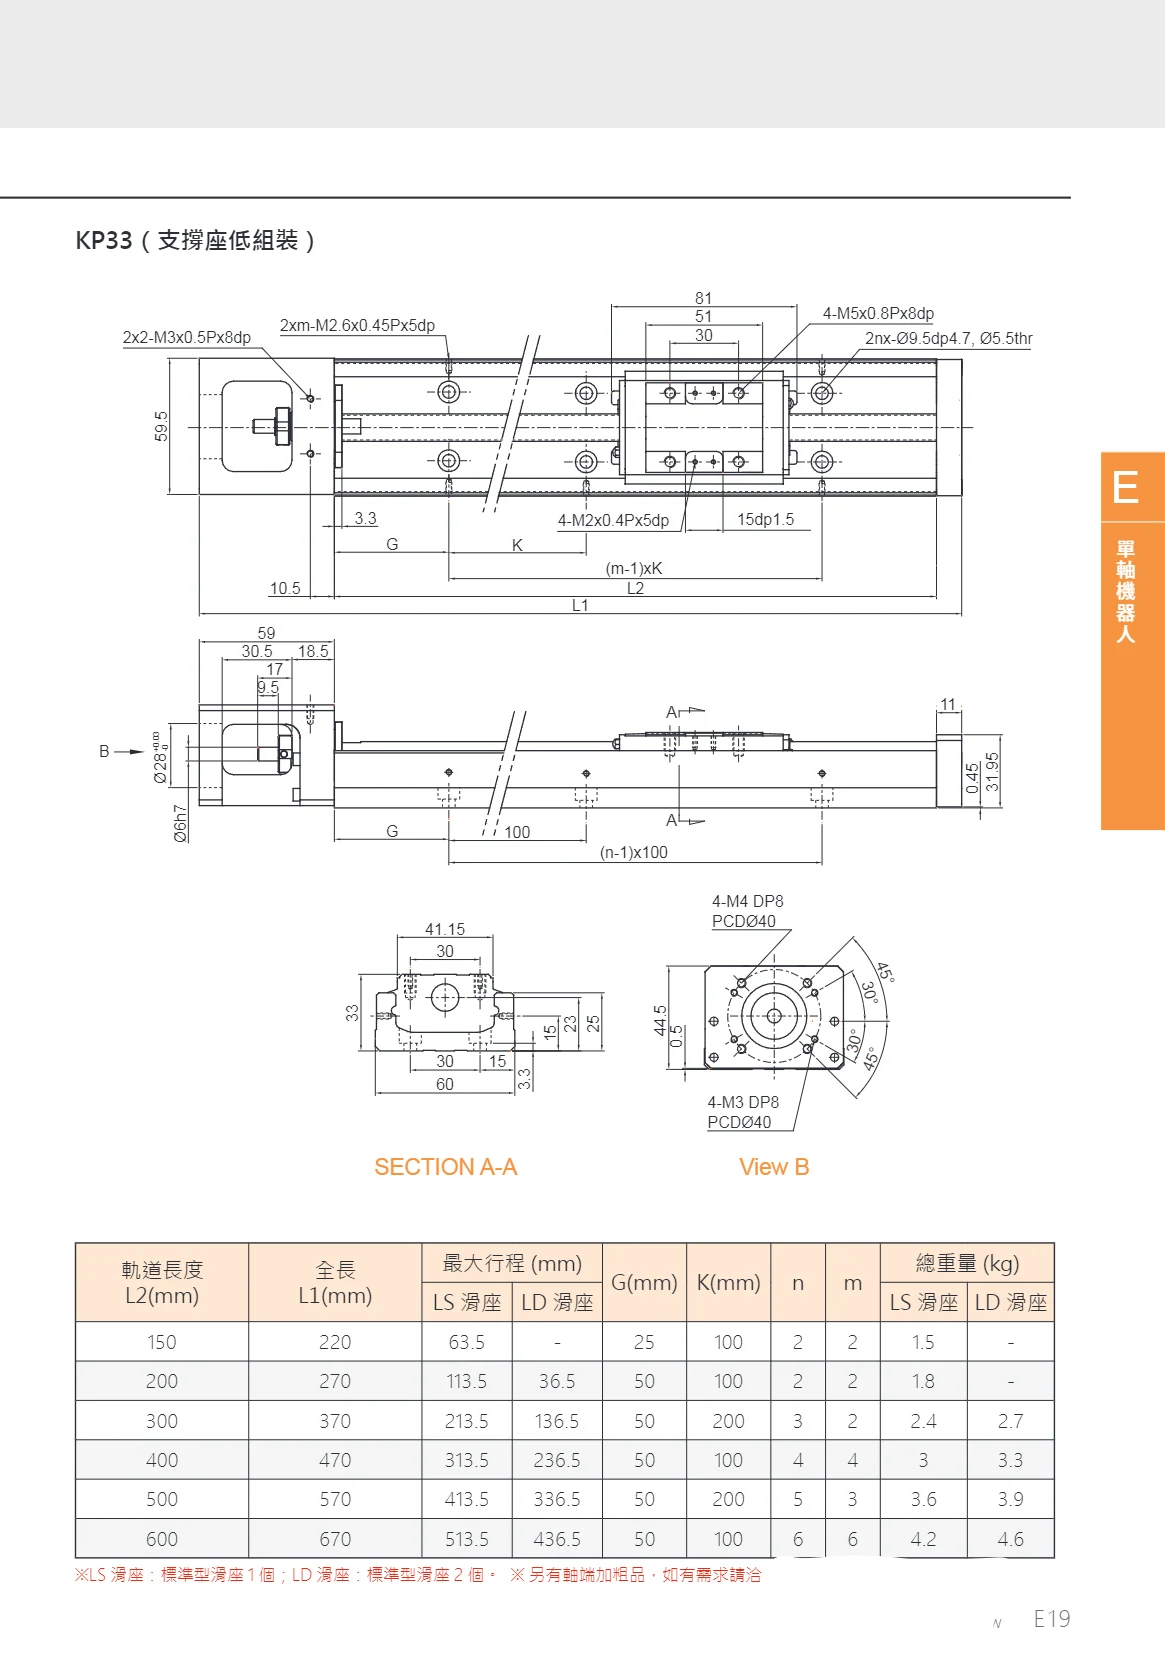
Опорный блок серии KPC33
KPC33 — серия низкопрофильных опорных блоков с различными вариантами длины направляющей L2 (150-600mm), которым соответствуют определённые значения общей длины L1 и максимального хода. Предусмотрена установка одной (LS) или двух (LD) стандартных кареток. Опорные блоки предназначены для поддержки и направления в системах линейного перемещения.
Высокоточные миниатюрные линейные электроприводы серии LF-MEAF30 (с датчиком силы)
Серия LF-MEAF30 — это высокоточные миниатюрные линейные электроприводы со встроенным датчиком силы, предназначенные для точной запрессовки, захвата, контроля и других задач. Изделия используют интерфейс RS485 (дифференциальные сигналы A/B), питание 12V+ и общий провод GND. В комплект входят кабель 32AWG и разъёмы HC-2510-4Y (со стороны изделия) / HC-2510-4A (со стороны заказчика). Обозначение LF-MEAF30-15-150-RBC-DD содержит коды серии, типоразмера, хода и конфигурации. Модель можно подобрать по сочетанию хода и конфигурации.
Электрические линейные модули серии LF-MSEC35
Электрический линейный модуль серии LF-MSEC35 с контролем усилия объединяет сервомотор, винтовую передачу, встроенный контроллер и датчик усилия. Ход винта за оборот — 4mm, номинальное усилие — 40N, минимальное усилие — 10N, максимальная скорость — 200mm/s, номинальная скорость — 100mm/s, максимальное ускорение — 3000mm/s², повторяемость позиционирования — ±0.01mm. Максимальная нагрузка при горизонтальной установке — 2kg, при вертикальной — 1kg; допустимый момент нагрузки Mx/My — 9.9N·m, Mz — 3.3N·m. Питание — DC 24V±10%, номинальный ток стандартной версии — 0.3A, версии с тормозом — 2A. Степень защиты — IP40, рекомендуемые условия эксплуатации: 0-55℃, влажность ниже 85%RH. Управление встроенное, возможно внешнее; протокол связи — Modbus RTU(RS485). Опционально устанавливается датчик усилия 0-100/200N (±0.05%FS). Доступны стандартная версия DR-DB без тормоза и версия DR-BB с тормозом, с ходом 30/50/75/100mm. Модуль подходит для точного контроля усилия и вертикального позиционирования.
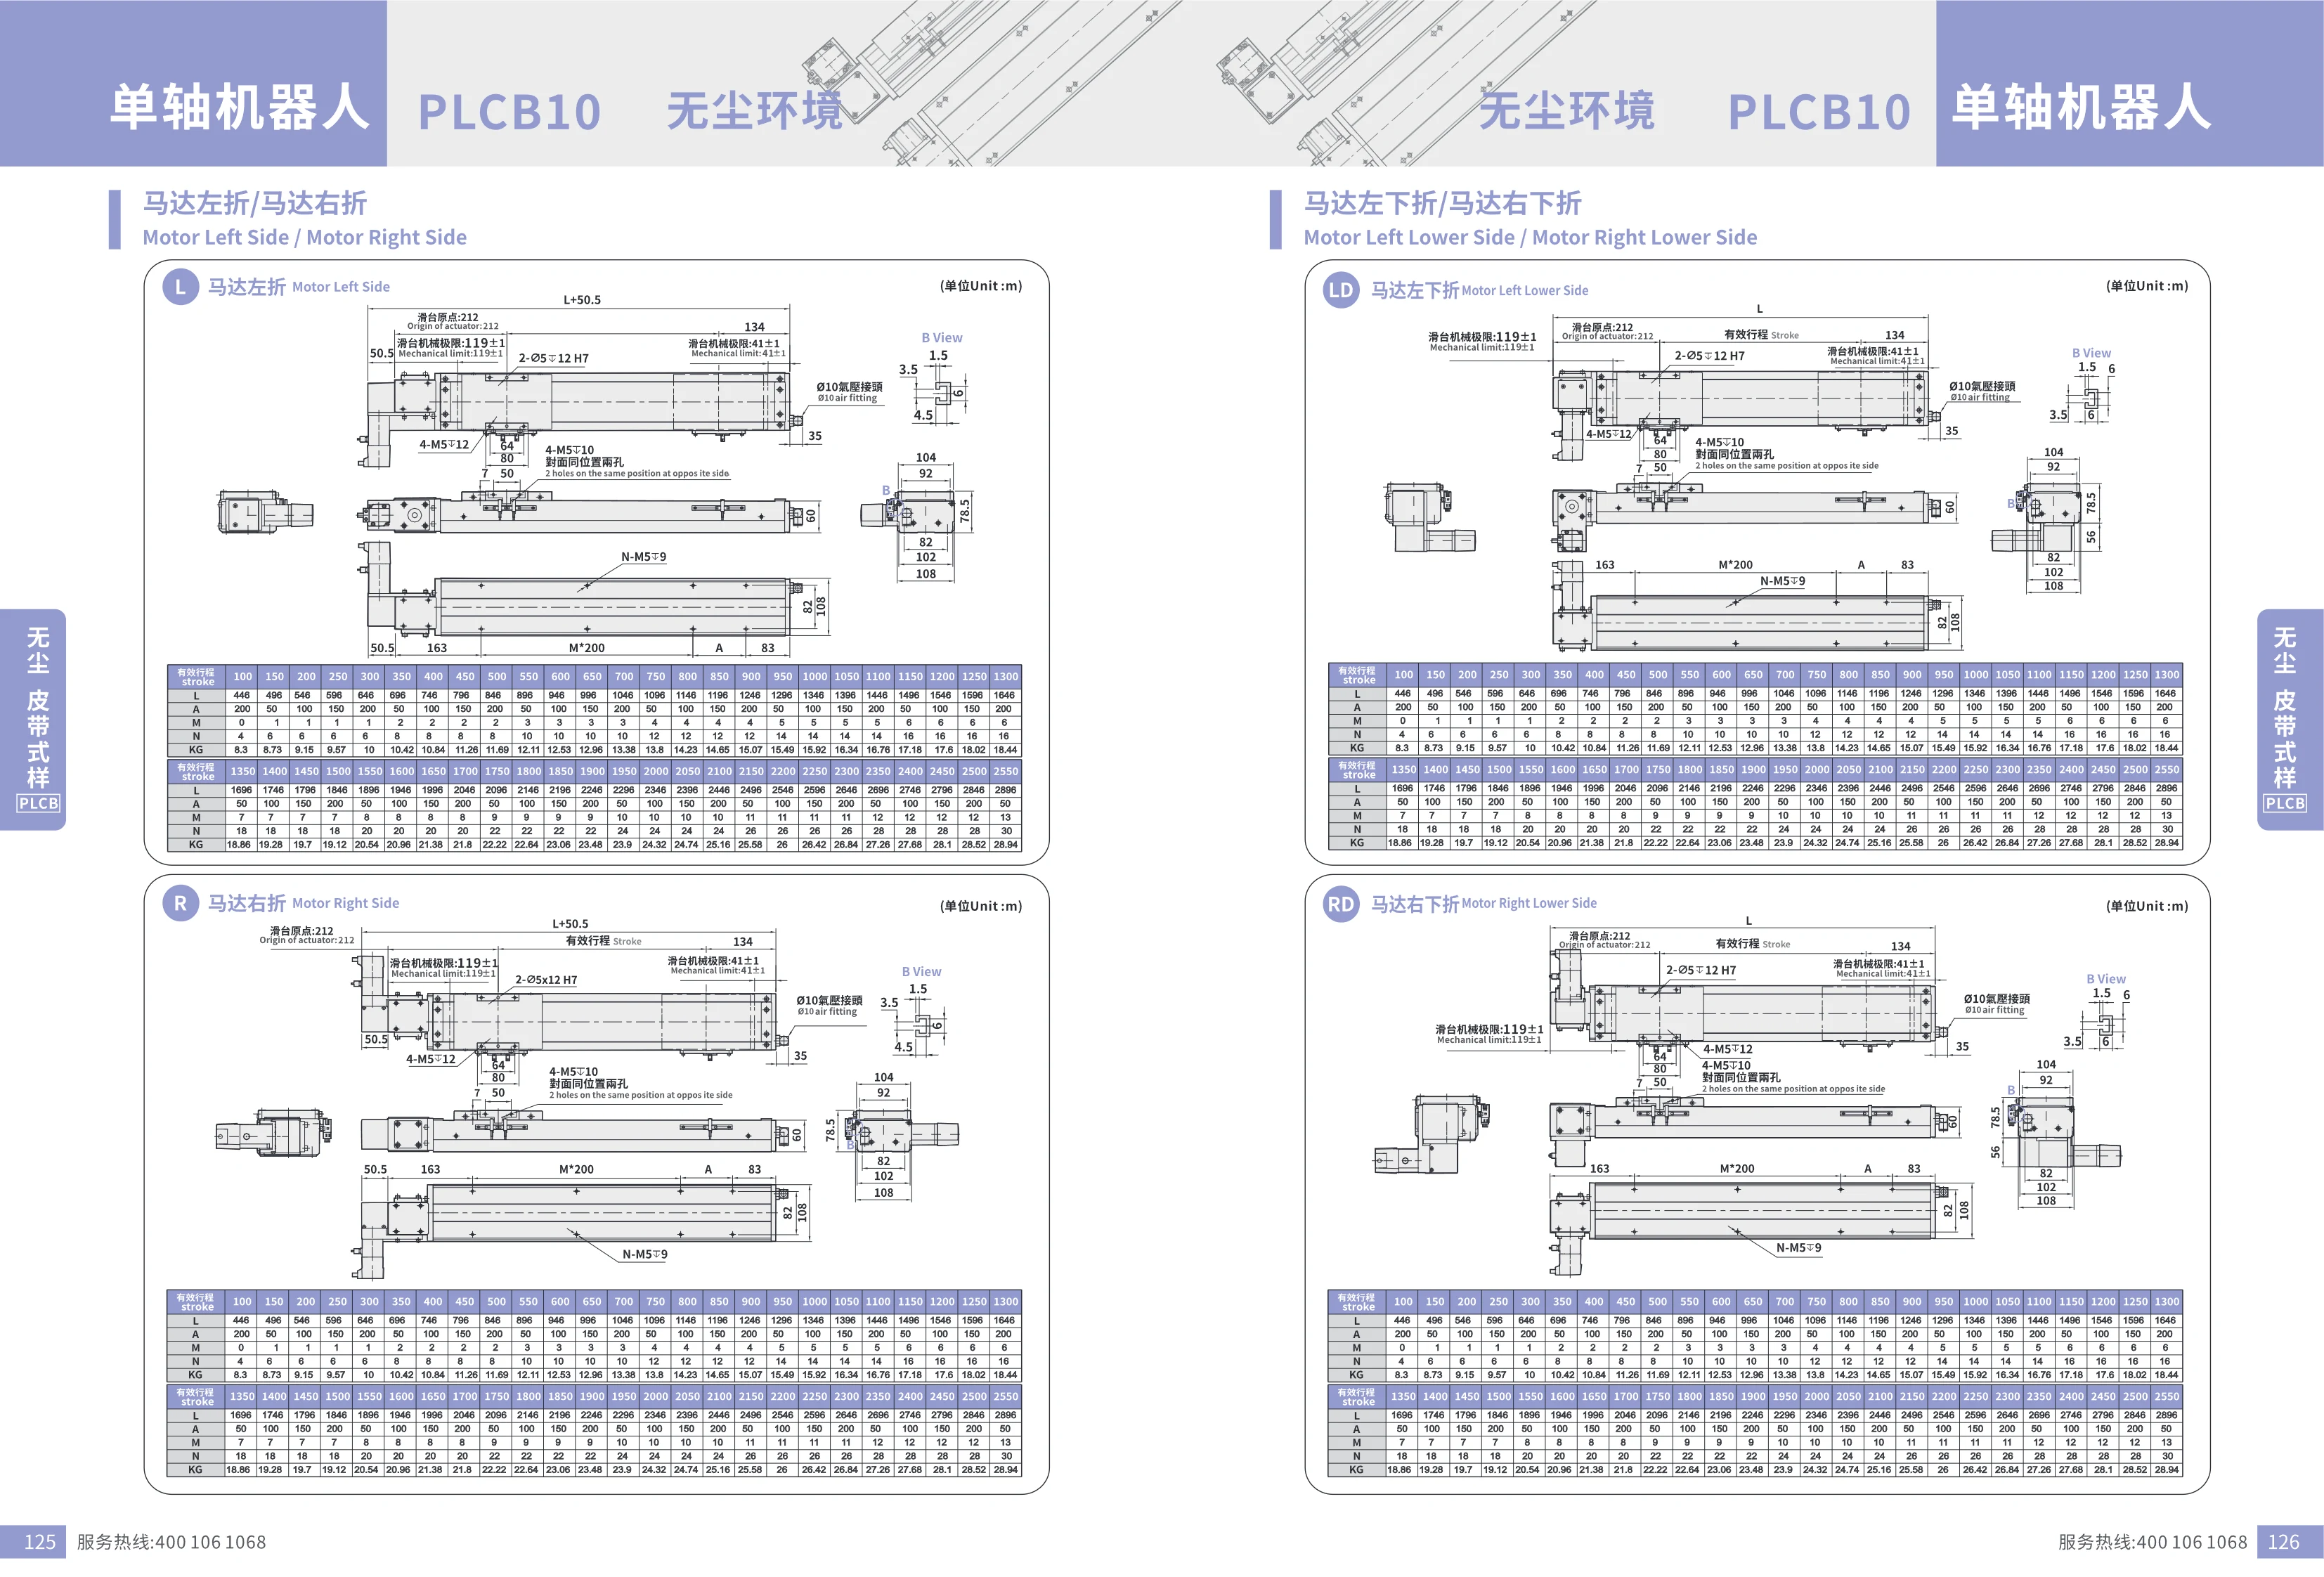
Одноосевой робот серии PLCB10 для чистых помещений
Одноосевой робот серии PLCB10 предназначен для чистых производственных помещений и других сред с высокими требованиями к чистоте. Доступны различные варианты установки двигателя: с разворотом влево, вправо, влево-вниз и вправо-вниз, что позволяет адаптировать оборудование к различной компоновке пространства. Пылезащитная конструкция обеспечивает стабильную работу в чистых помещениях. Роботы этой серии отличаются высокой точностью и жёсткостью и широко применяются в автоматизированном оборудовании для производства полупроводников, жидкокристаллических панелей и медицинских изделий. Рабочий ход можно подобрать по требованиям заказчика; точные параметры приведены в подробной спецификации.
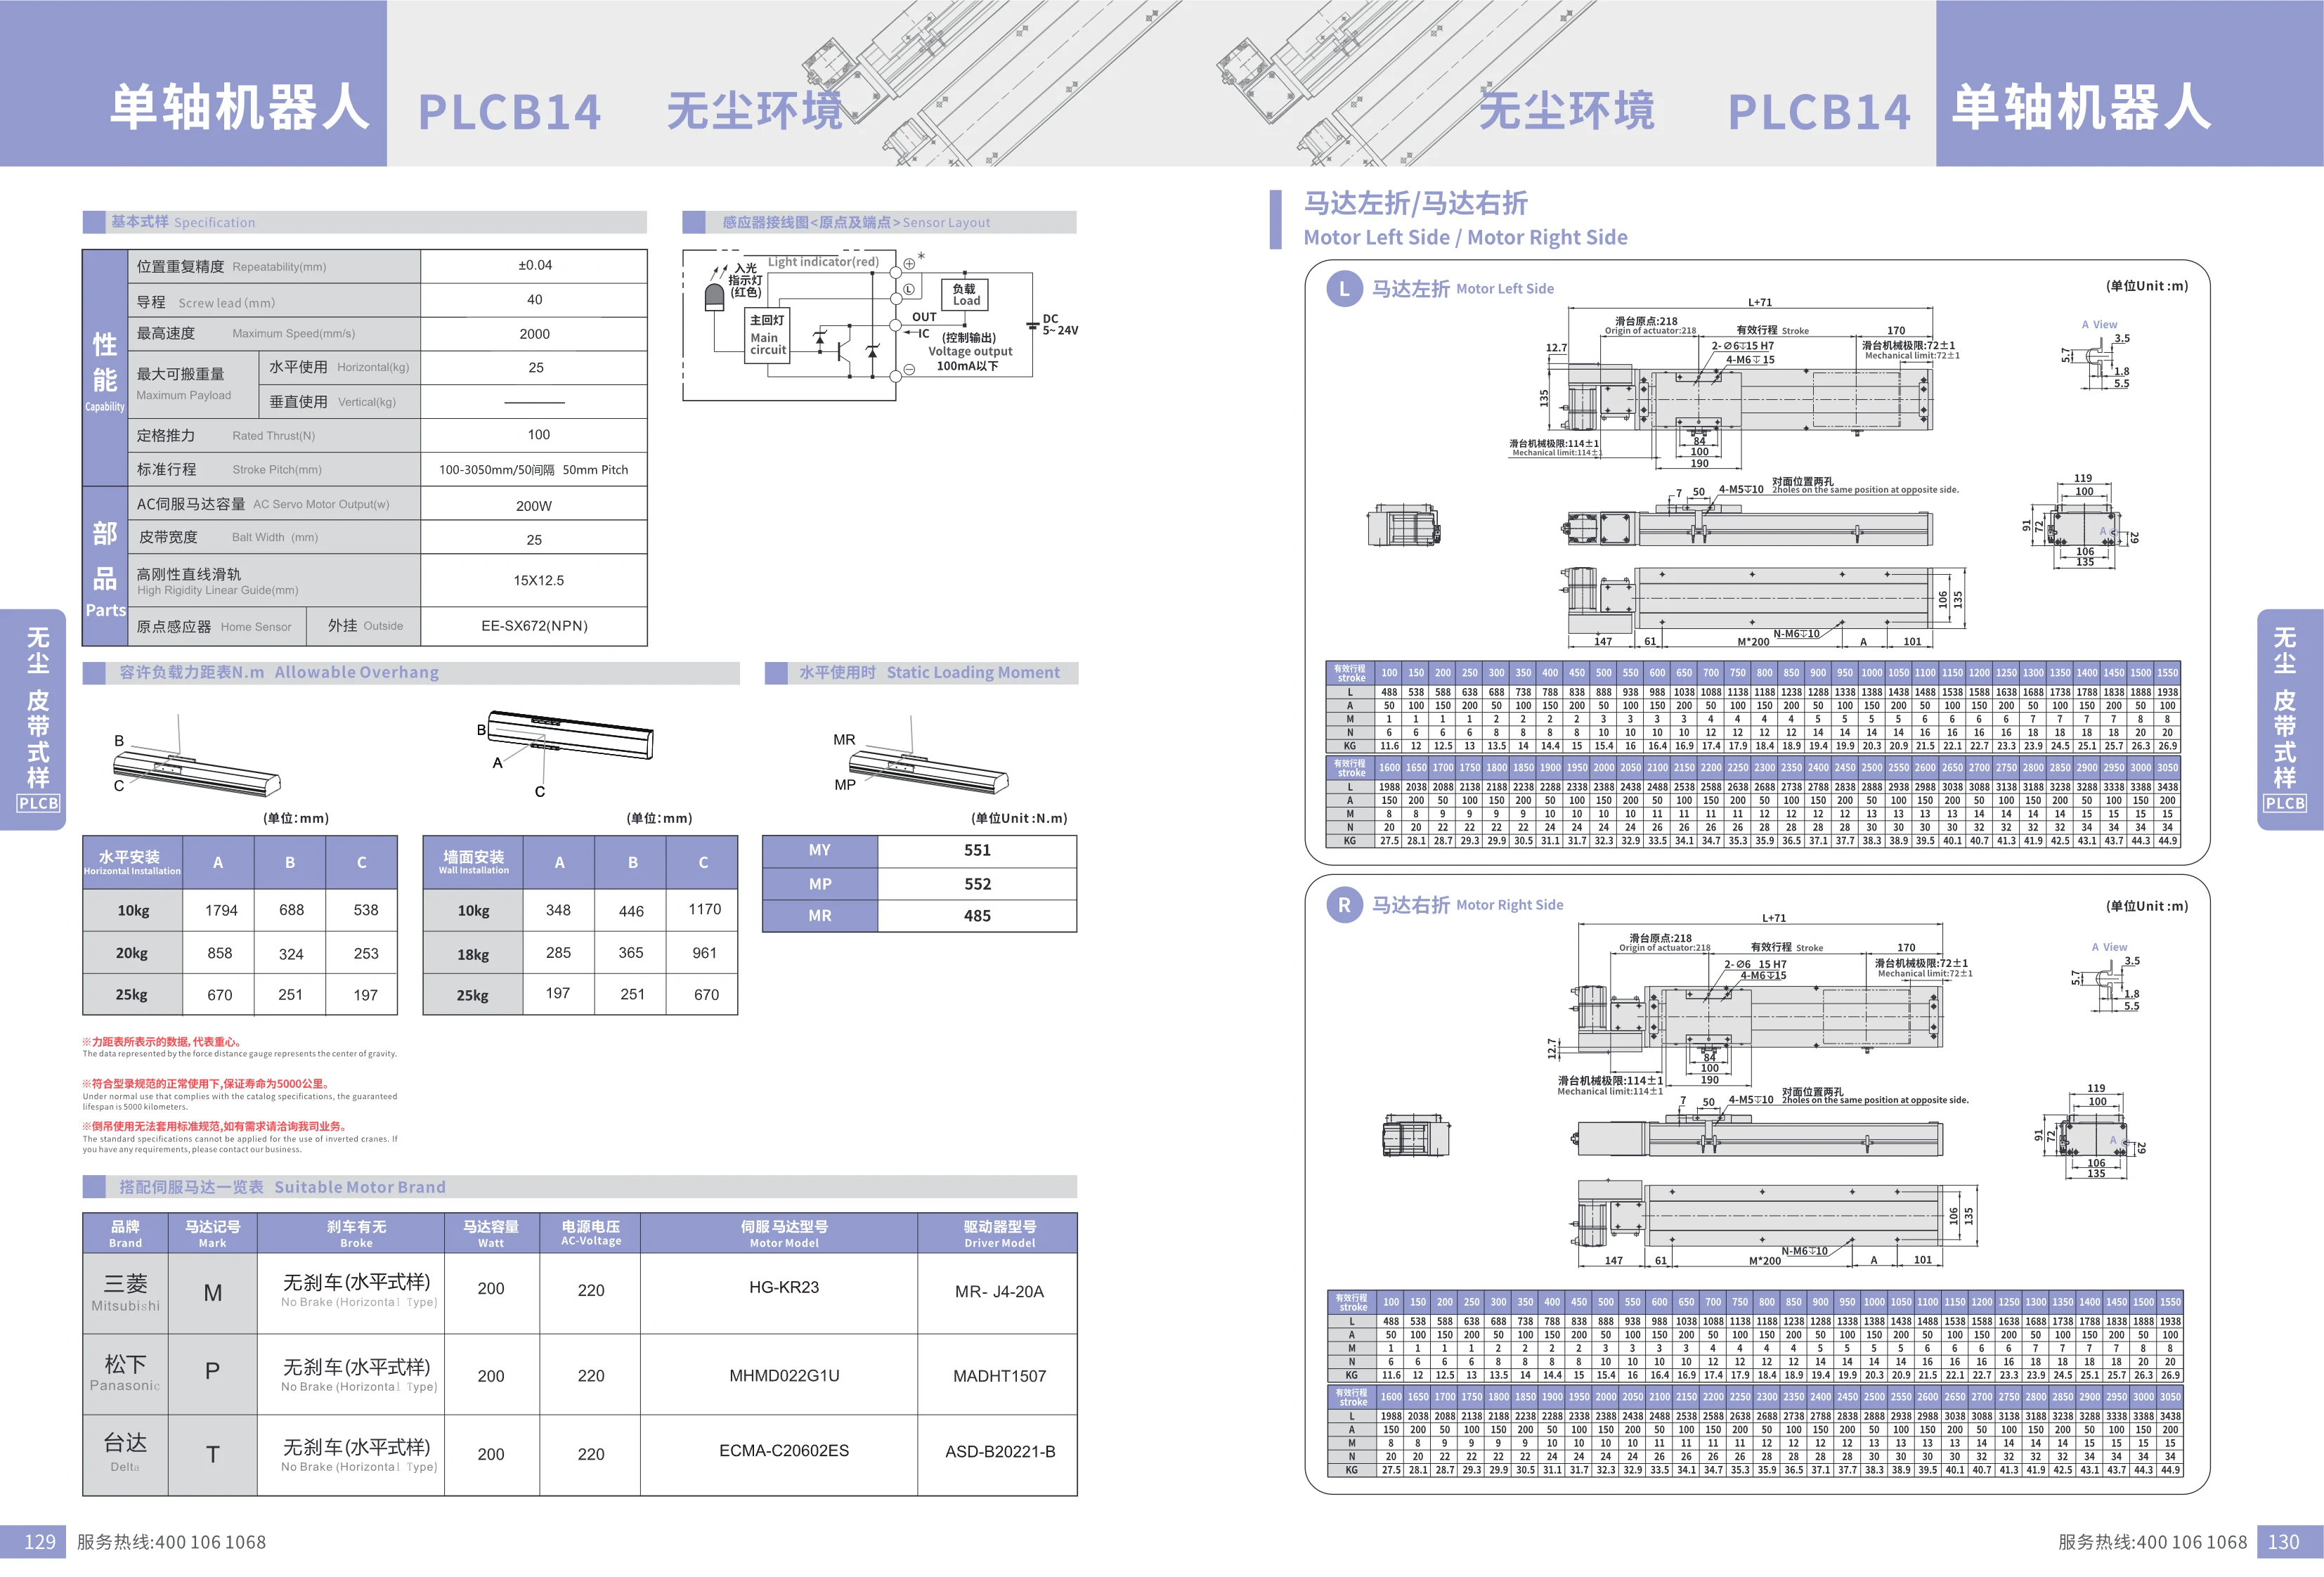
Одноосевой робот PLCB14
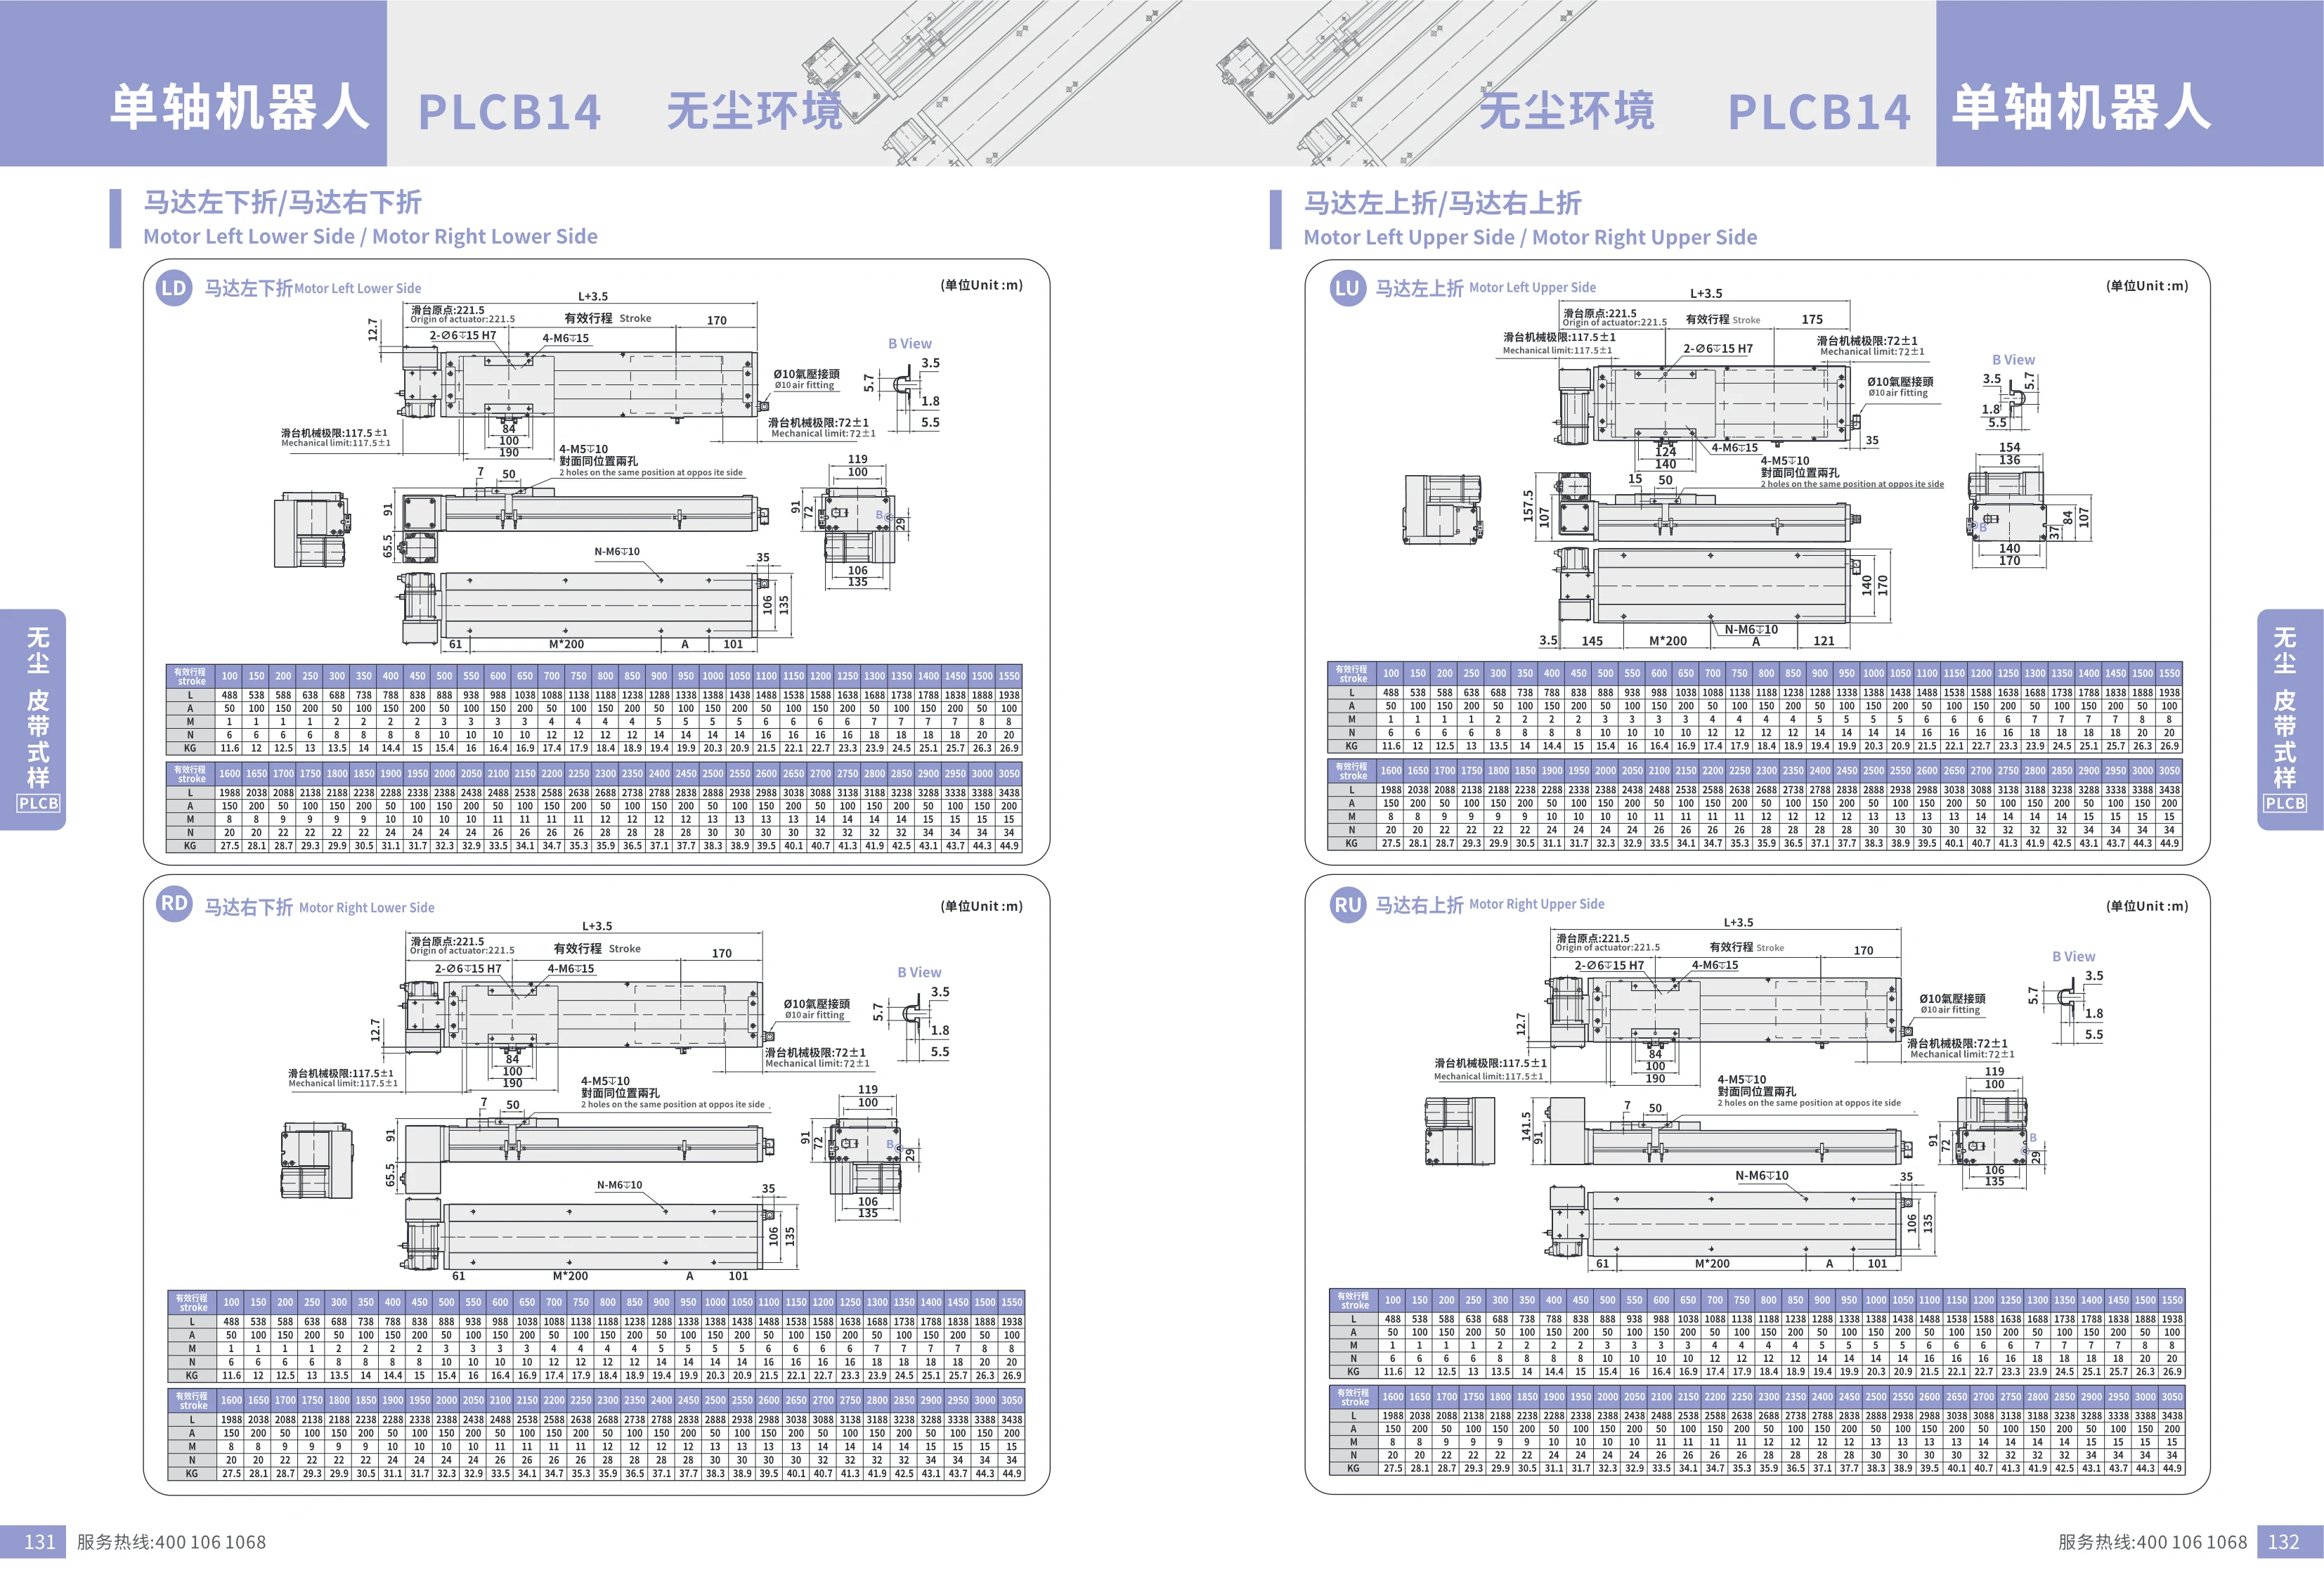
Одноосевой робот PLCB14 разработан специально для чистых помещений и обеспечивает высокую повторяемость позиционирования. В данной серии предусмотрена установка двигателя с разворотом влево или вправо, а рабочий ход можно выбрать в диапазоне от 100mm до 1550mm. Шаг винта и максимальная скорость зависят от конкретной конфигурации. Изделие отличается компактной конструкцией и хорошей грузоподъёмностью и подходит для автоматизированных производственных линий, точного позиционирования и других задач.
Одноосевой робот серии PLCB14 для чистых сред
Одноосевой робот серии PLCB14 предназначен для эксплуатации в чистых помещениях и других беспылевых средах. Доступны различные варианты расположения двигателя: снизу слева, снизу справа, сверху слева и сверху справа. Диапазон рабочего хода составляет 100-1550mm; размерные параметры L, A, M, N, K зависят от величины хода. Благодаря компактной конструкции и высокой точности позиционирования робот широко применяется в автоматизированном оборудовании для производства полупроводников и жидкокристаллических панелей, а также для прецизионной сборки.

Одноосевой робот серии PLCB17 для чистых помещений
Одноосевой робот серии PLCB17 разработан для чистых помещений. Он оснащён ременным приводом и линейными направляющими высокой жёсткости, обеспечивающими повторяемость позиционирования ±0.04mm. Максимальный ход достигает 3050mm, максимальная скорость — 2000mm/s. Возможна горизонтальная и вертикальная установка; максимальная грузоподъёмность составляет 45kg и 40kg соответственно. Стандартное перемещение за оборот — 40mm, мощность двигателя — 400W, ширина ремня — 30mm, размер линейных направляющих — 20X15.5 (2 направляющие). Доступны четыре варианта размещения двигателя: слева, справа, сверху слева и сверху справа. Ход выбирается в диапазоне от 100mm до 3050mm с шагом 50mm. Робот подходит для точного позиционирования при автоматизированном перемещении, сборке и контроле.

Одноосевой робот серии PLCB22 для чистых помещений
Серия PLCB22 — одноосевые роботы для чистых помещений с ременным приводом и высокожёсткой линейной направляющей, обеспечивающей высокоточное линейное перемещение. Роботы отличаются высокой повторяемостью позиционирования. Ход за оборот составляет 40mm, максимальная скорость — 2000mm/s, максимальная нагрузка — 40kg при горизонтальном монтаже, номинальное тяговое усилие — 367N. Стандартный диапазон хода — 100-3500mm с шагом 50mm. Робот оснащён серводвигателем ACI мощностью 750W, ширина ремня составляет 50mm, размер высокожёсткой линейной направляющей — 23X18mm. Подходит для автоматизированной сборки, перемещения и контроля в чистых помещениях.

Одноосный робот серии PLCH10 для чистых помещений
Одноосный робот серии PLCH10 с шарико-винтовой передачей и линейной направляющей разработан специально для чистых помещений, в том числе беспылевых цехов. Максимальный ход составляет 1050mm, максимальная скорость — 1600mm/s, мощность двигателя — 100W, повторяемость позиционирования — ±0.01mm. Ход винта — 5mm, диаметр шарико-винтовой пары — 16mm, размер линейной направляющей — 20x15.5, количество — 1 шт. Доступны различные варианты установки двигателя: с прямым соединением, открытым расположением, а также с расположением слева или справа. Рабочий ход составляет от 100 до 1050mm с шагом 50mm. По запросу возможно изготовление по индивидуальным техническим требованиям.
Одноосевые роботы серии PLCH12 для чистых помещений
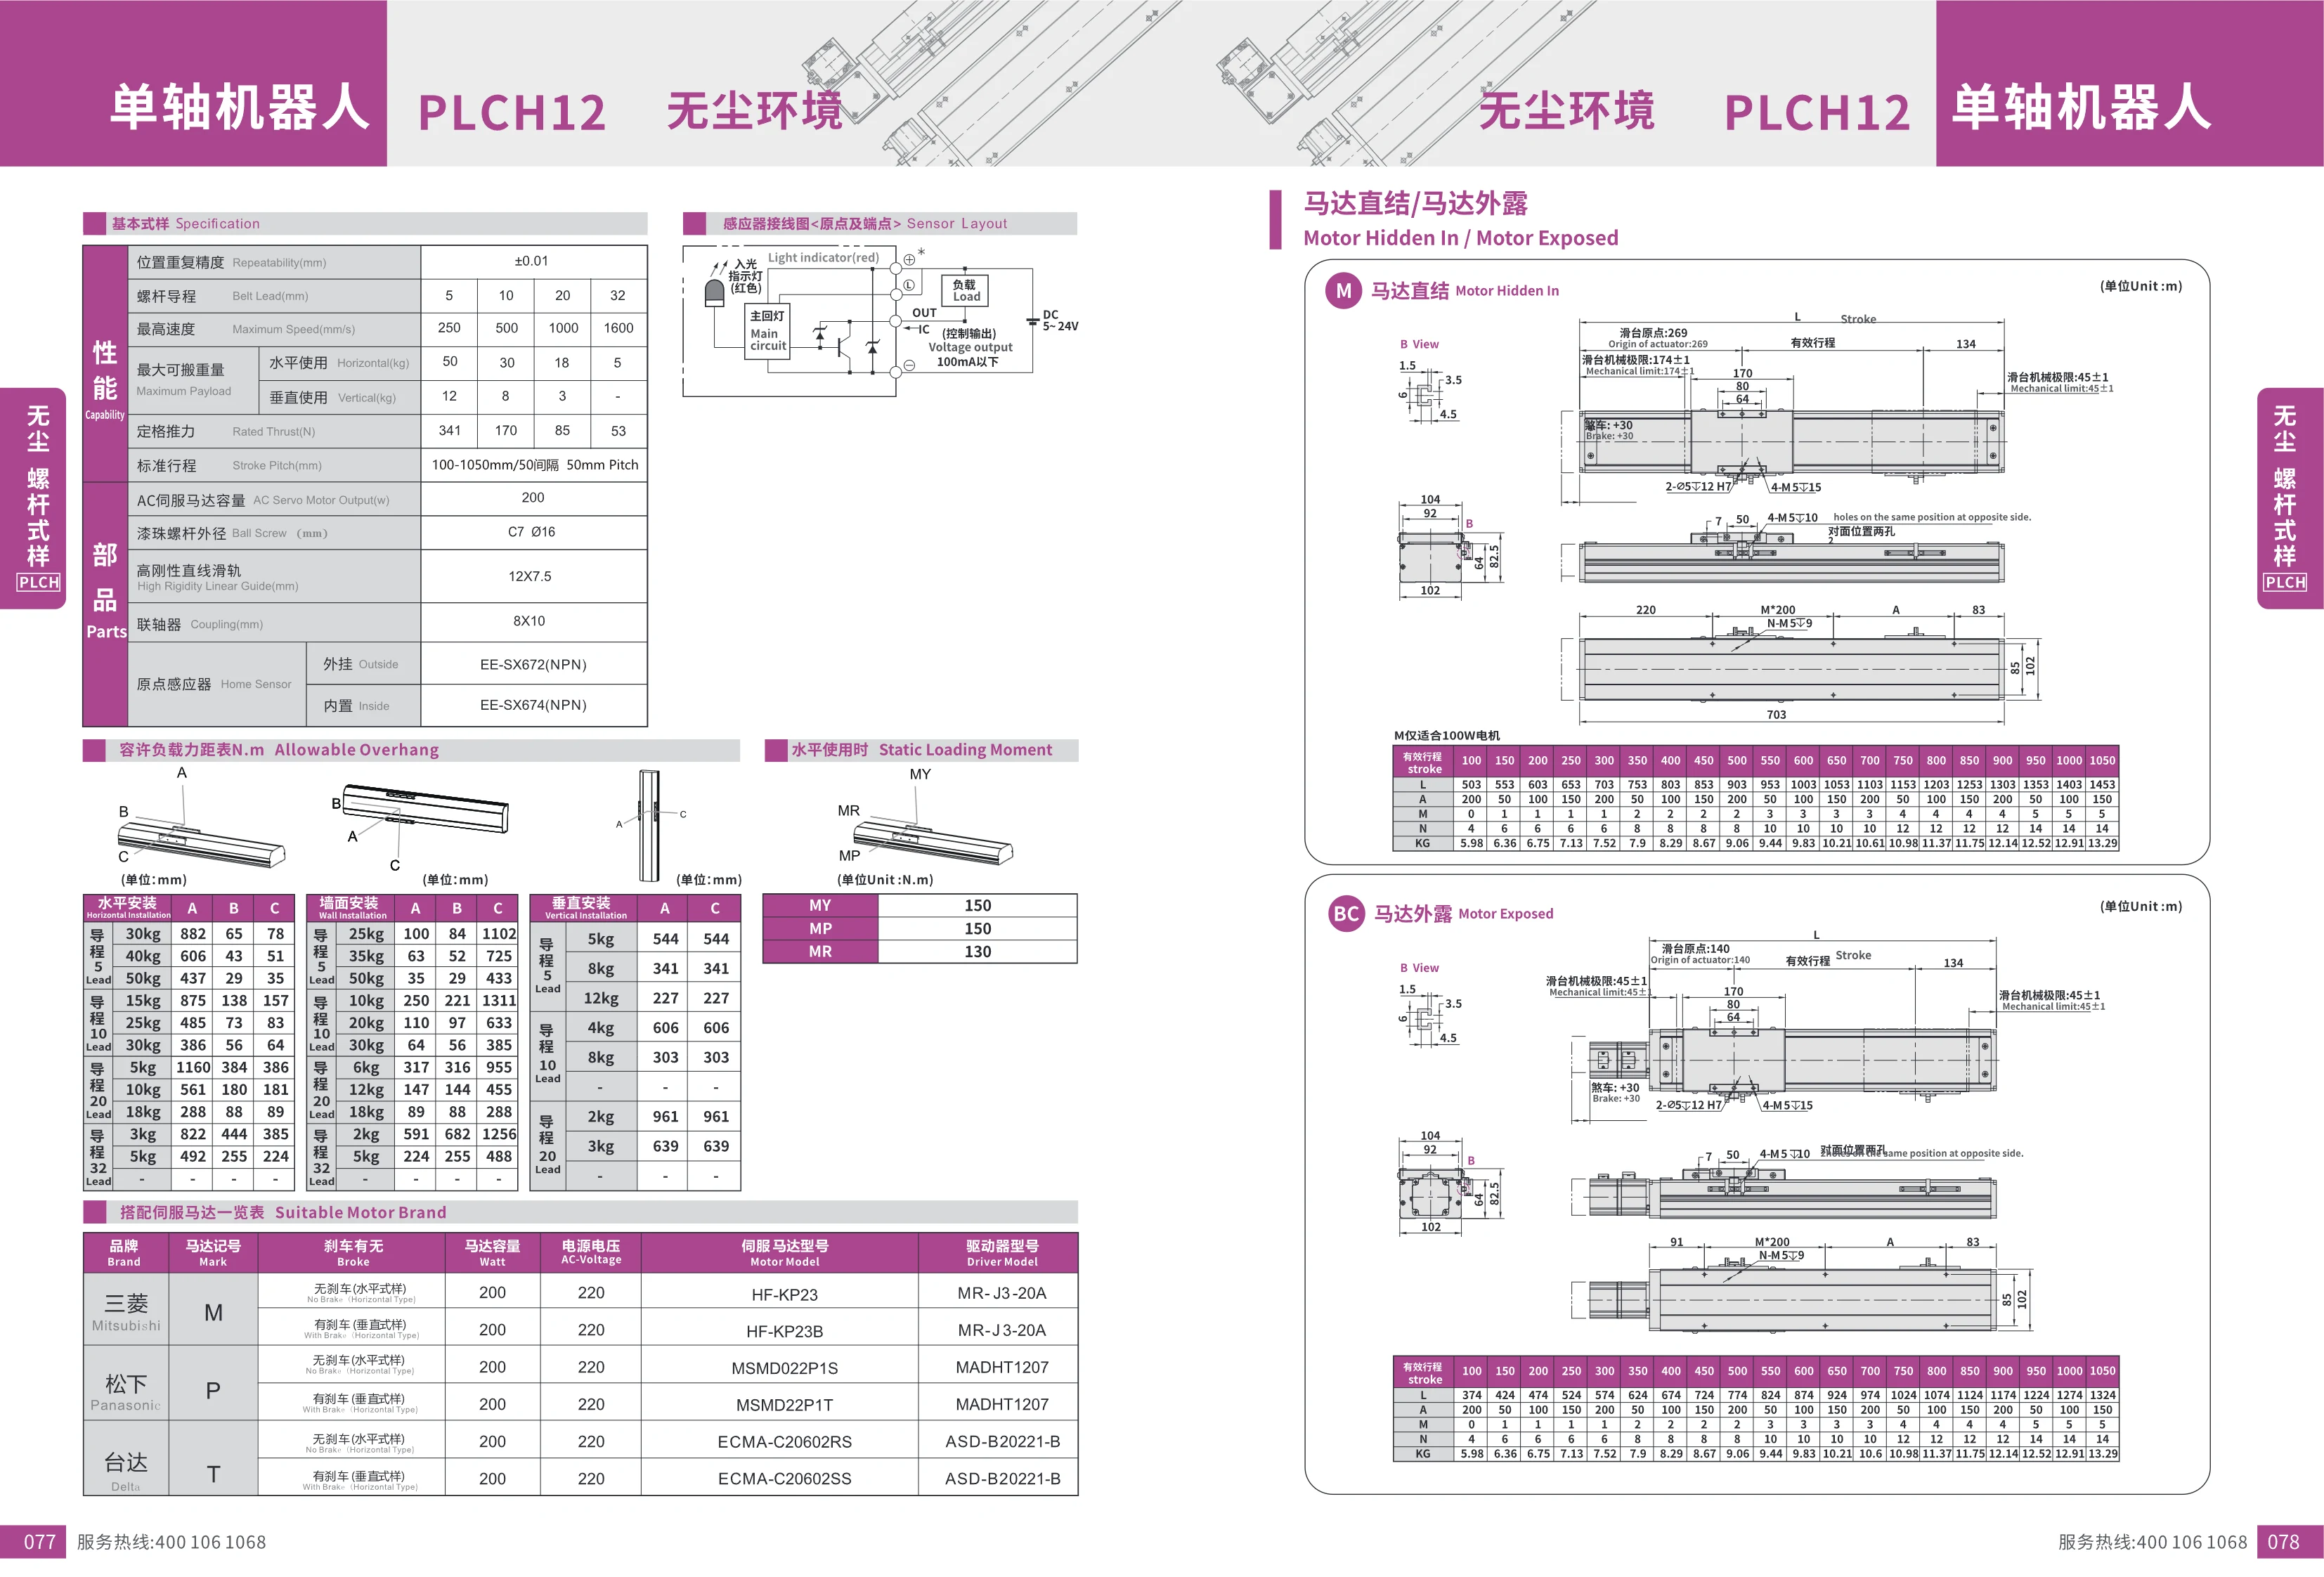
Одноосевые роботы серии PLCH12 разработаны для чистых помещений и оснащены шарико-винтовой передачей и линейными направляющими высокой жесткости. Повторяемость позиционирования составляет ±0.01mm. Доступны шаги винта 5, 10, 20, 32mm с соответствующими максимальными скоростями 250, 500, 1000, 1600mm/s и максимальной грузоподъемностью 350, 700, 1400, 2800 соответственно (единица измерения не указана, возможно, N или gf). Стандартный диапазон хода составляет 100-1050mm с шагом 50mm. Мощность сервомотора переменного тока — 200W, наружный диаметр шарико-винтовой передачи — C7 Ø16, размер линейной направляющей — 12×7.5mm, размер муфты — 8×10mm. Датчик исходного положения доступен в наружном (EE-SX672 NPN) или встроенном (EE-SX674 NPN) исполнении. Предусмотрены различные варианты установки мотора: прямое соединение, установка слева или справа. Масса устройства зависит от длины хода и составляет примерно 5.98-13.29kg.
Одноосевой робот серии PLCH14 для чистых помещений
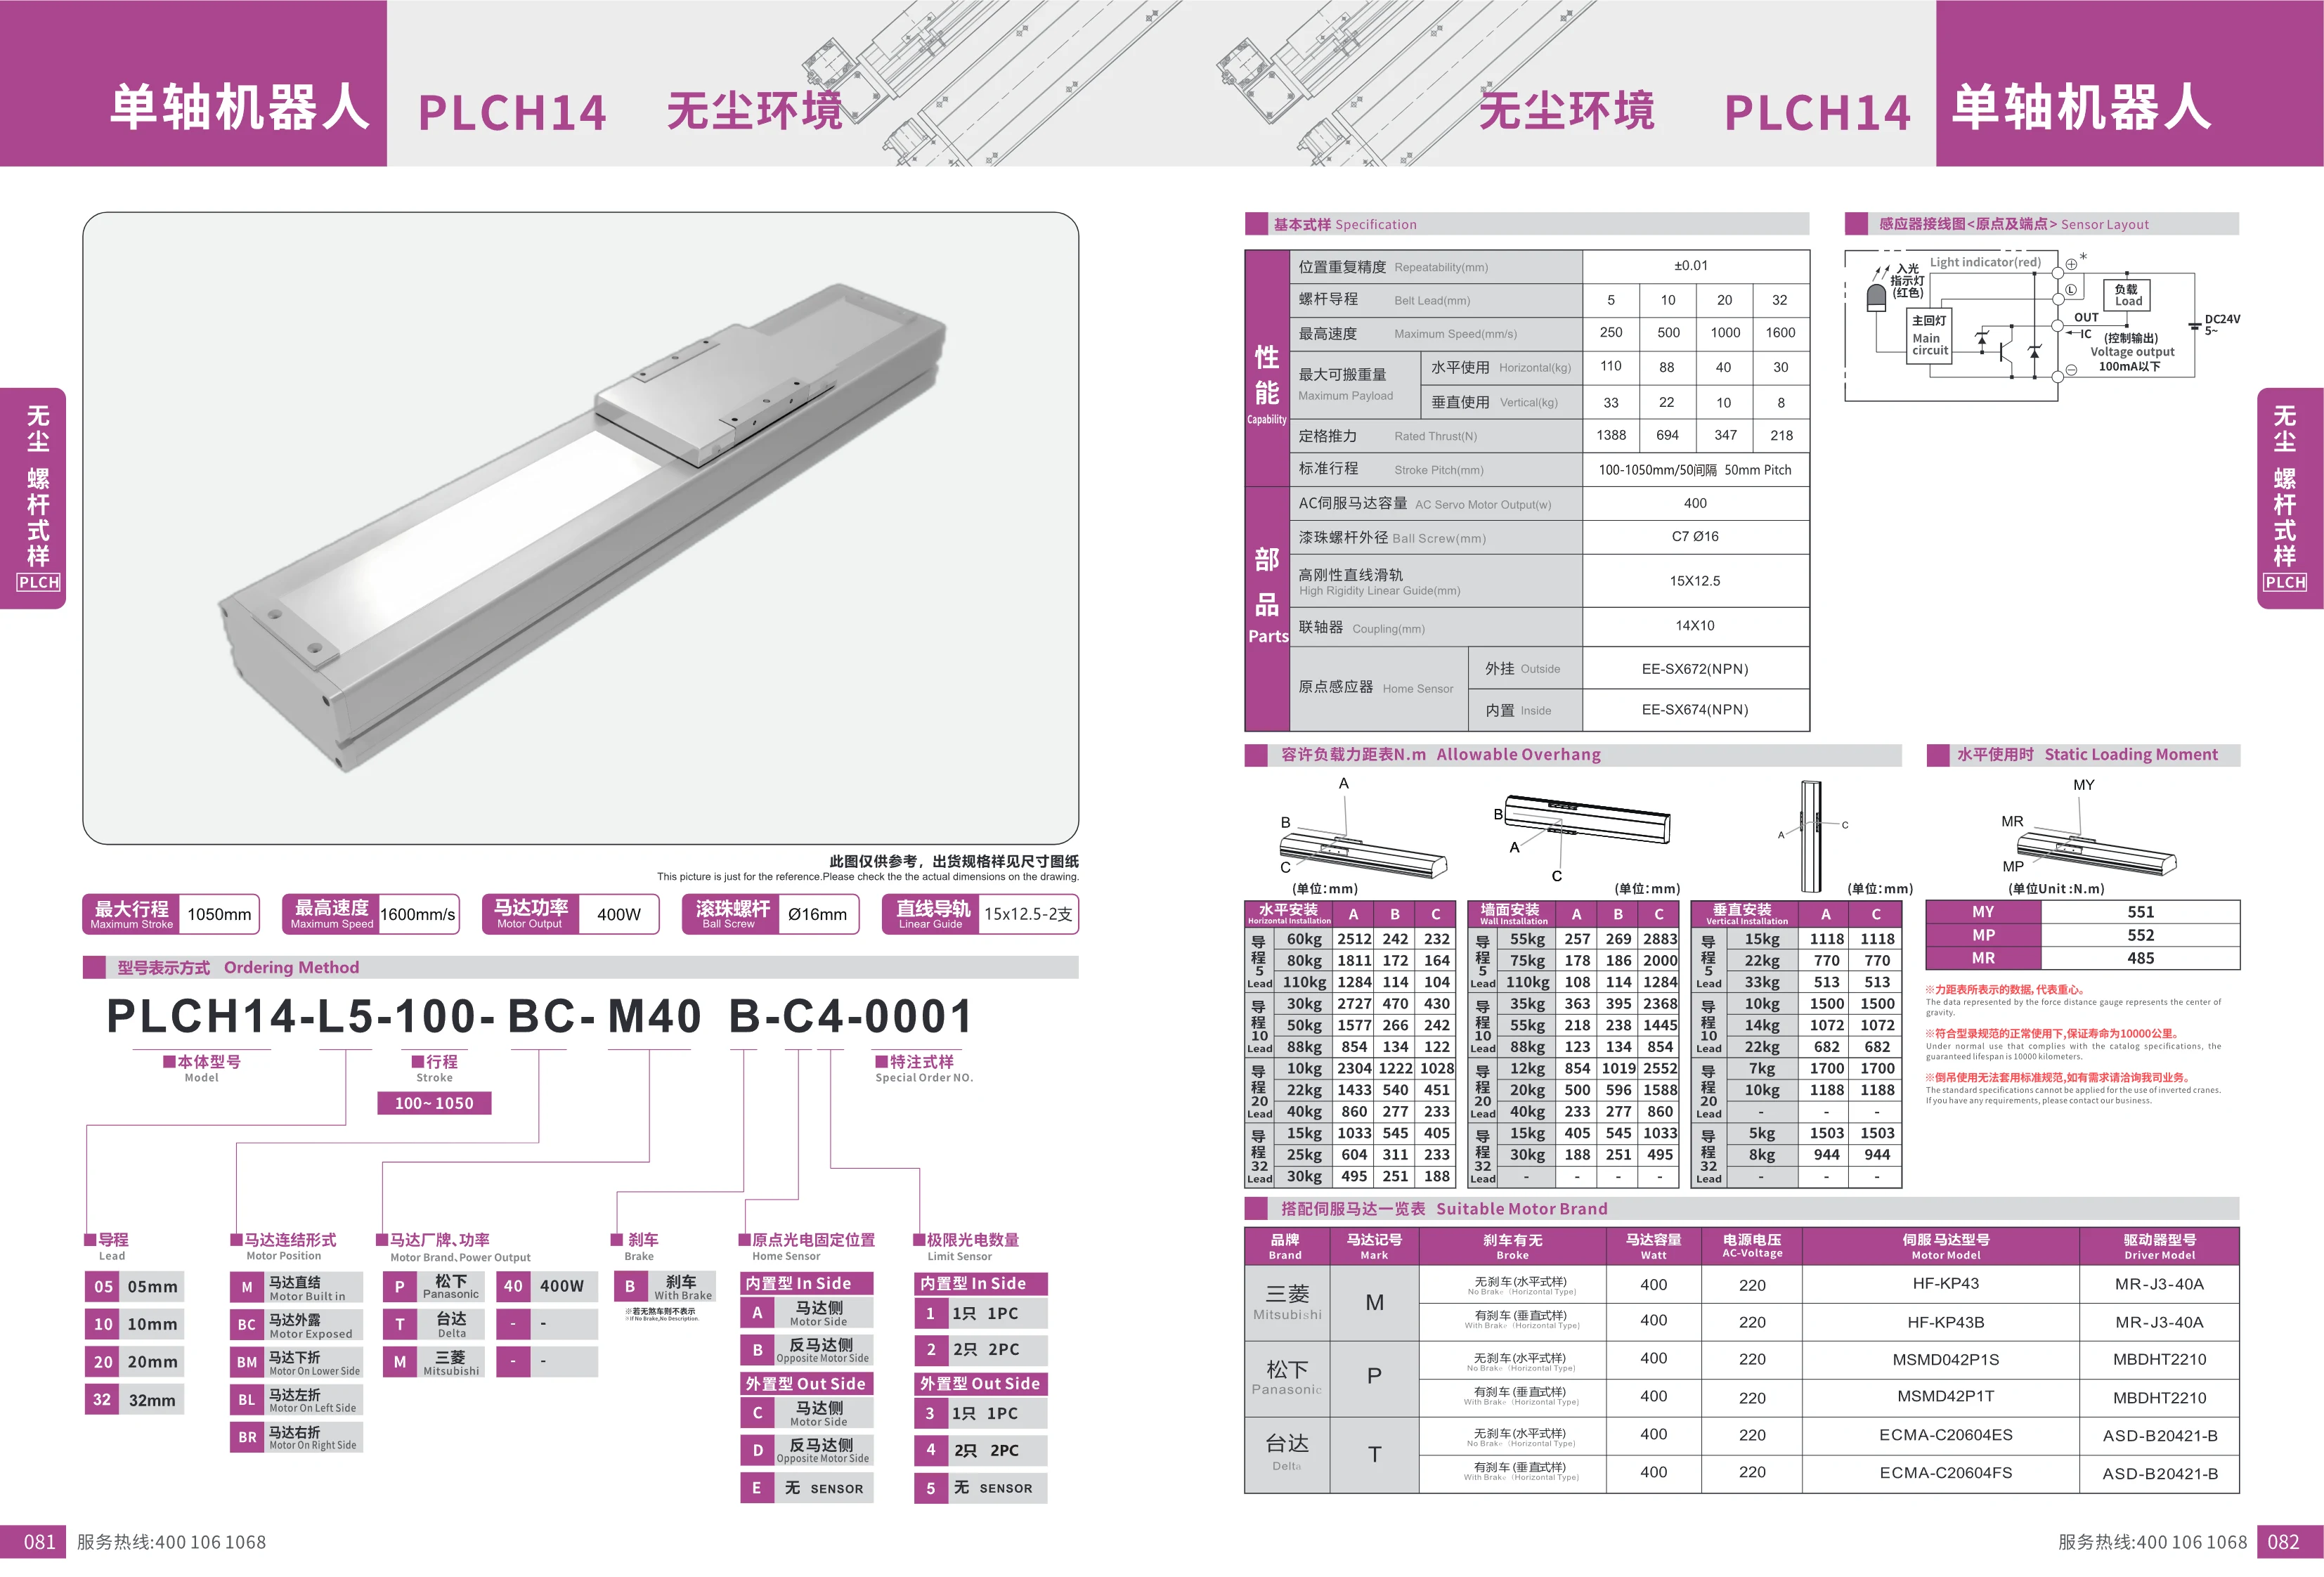
Одноосевой робот серии PLCH14 разработан для чистых помещений. Он оснащён шарико-винтовой передачей диаметром 16mm класса точности C7 и высокожёсткими линейными направляющими (две направляющие 15x12.5mm). Точность повторного позиционирования составляет ±0.01mm. Максимальный ход достигает 1050mm, скорость — 8600mm/s; поддерживается серводвигатель 400W AC. Шаг винта на выбор: 5/10/20/32mm, что позволяет подобрать нужное сочетание скорости и усилия. Двигатель может устанавливаться с прямым соединением, открыто, а также с отводом влево, вправо или вниз для различных вариантов компоновки. Стандартный ход выбирается с шагом 50mm. Робот применяется на автоматизированных линиях в чистых помещениях, в том числе при производстве электроники и полупроводников.
Одноосевой робот PLCH17 для чистых помещений
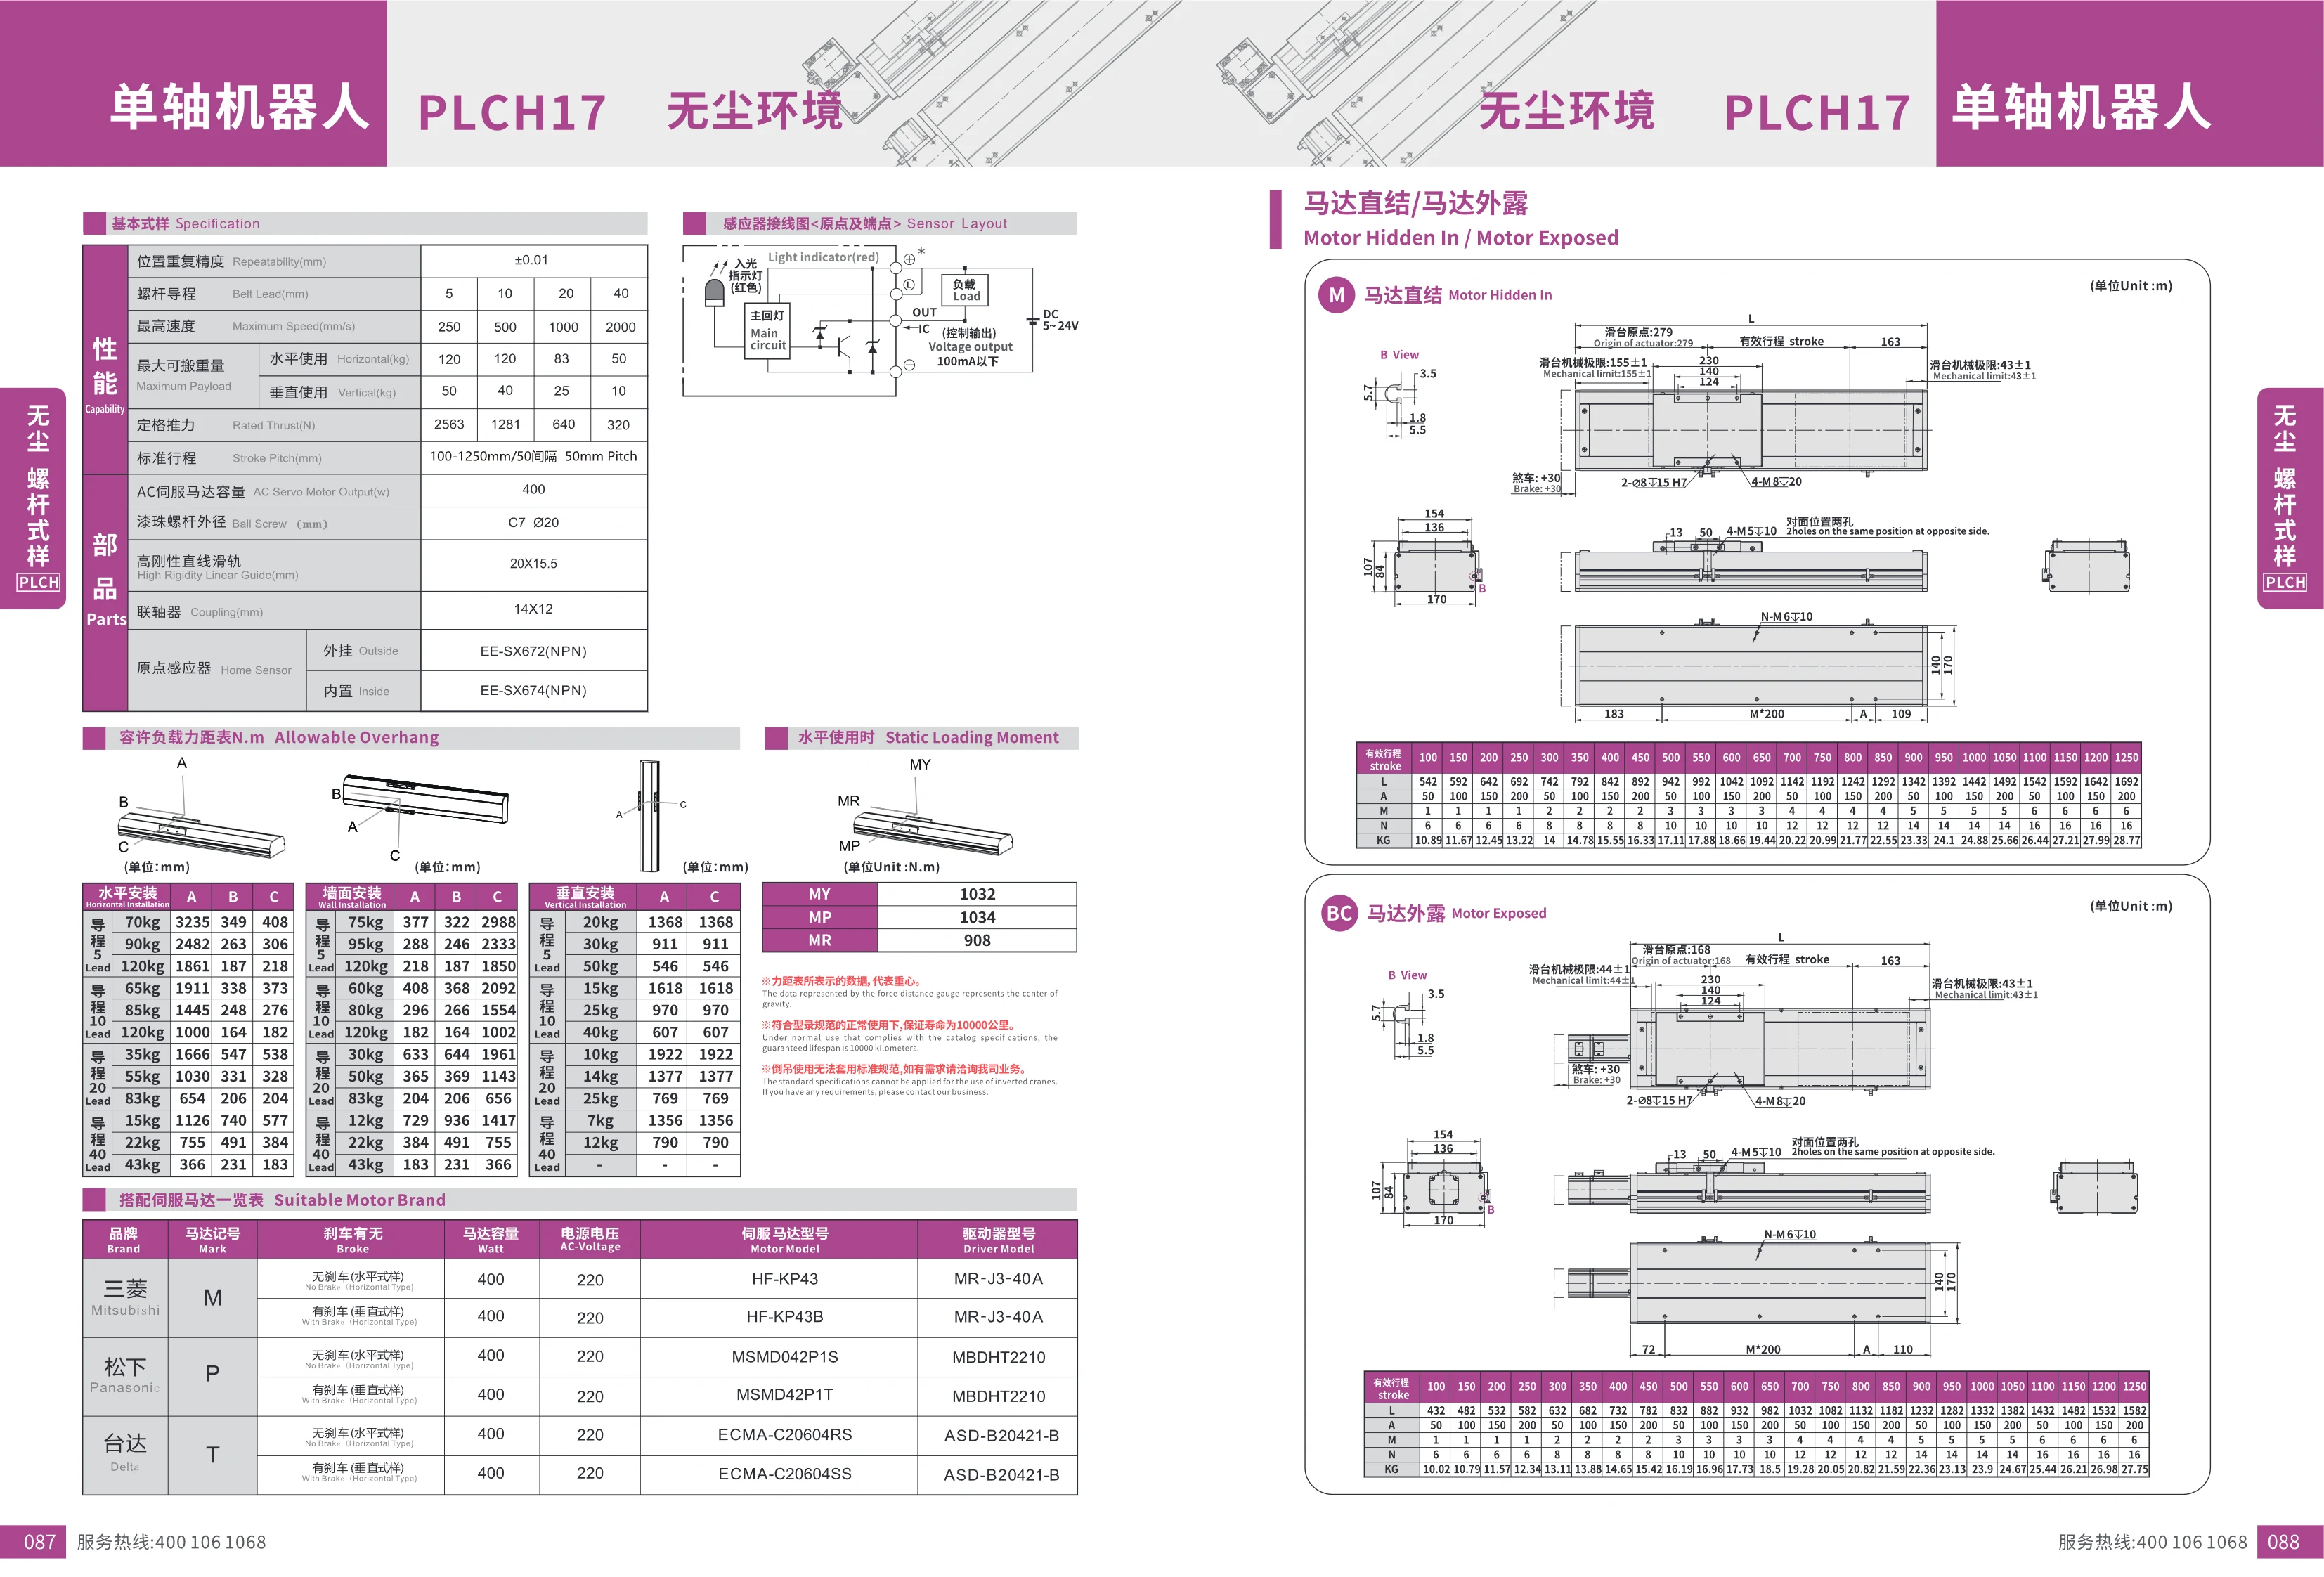
Одноосевой робот PLCH17 предназначен для чистых помещений и оснащён винтовым приводом. Повторяемость позиционирования достигает ±0.01mm. Доступны четыре варианта шага винта: 5, 10, 20 и 40mm с максимальной скоростью 250, 500, 1000 и 2000mm/s соответственно. Рабочий ход составляет 100-1250mm с шагом 50mm. Предусмотрены два варианта установки двигателя: с прямым соединением и с открытым расположением. Максимальная грузоподъёмность зависит от скорости. Изделие обработано для применения в чистых помещениях и подходит для автоматизации производства полупроводников, ЖК-панелей и других отраслей.
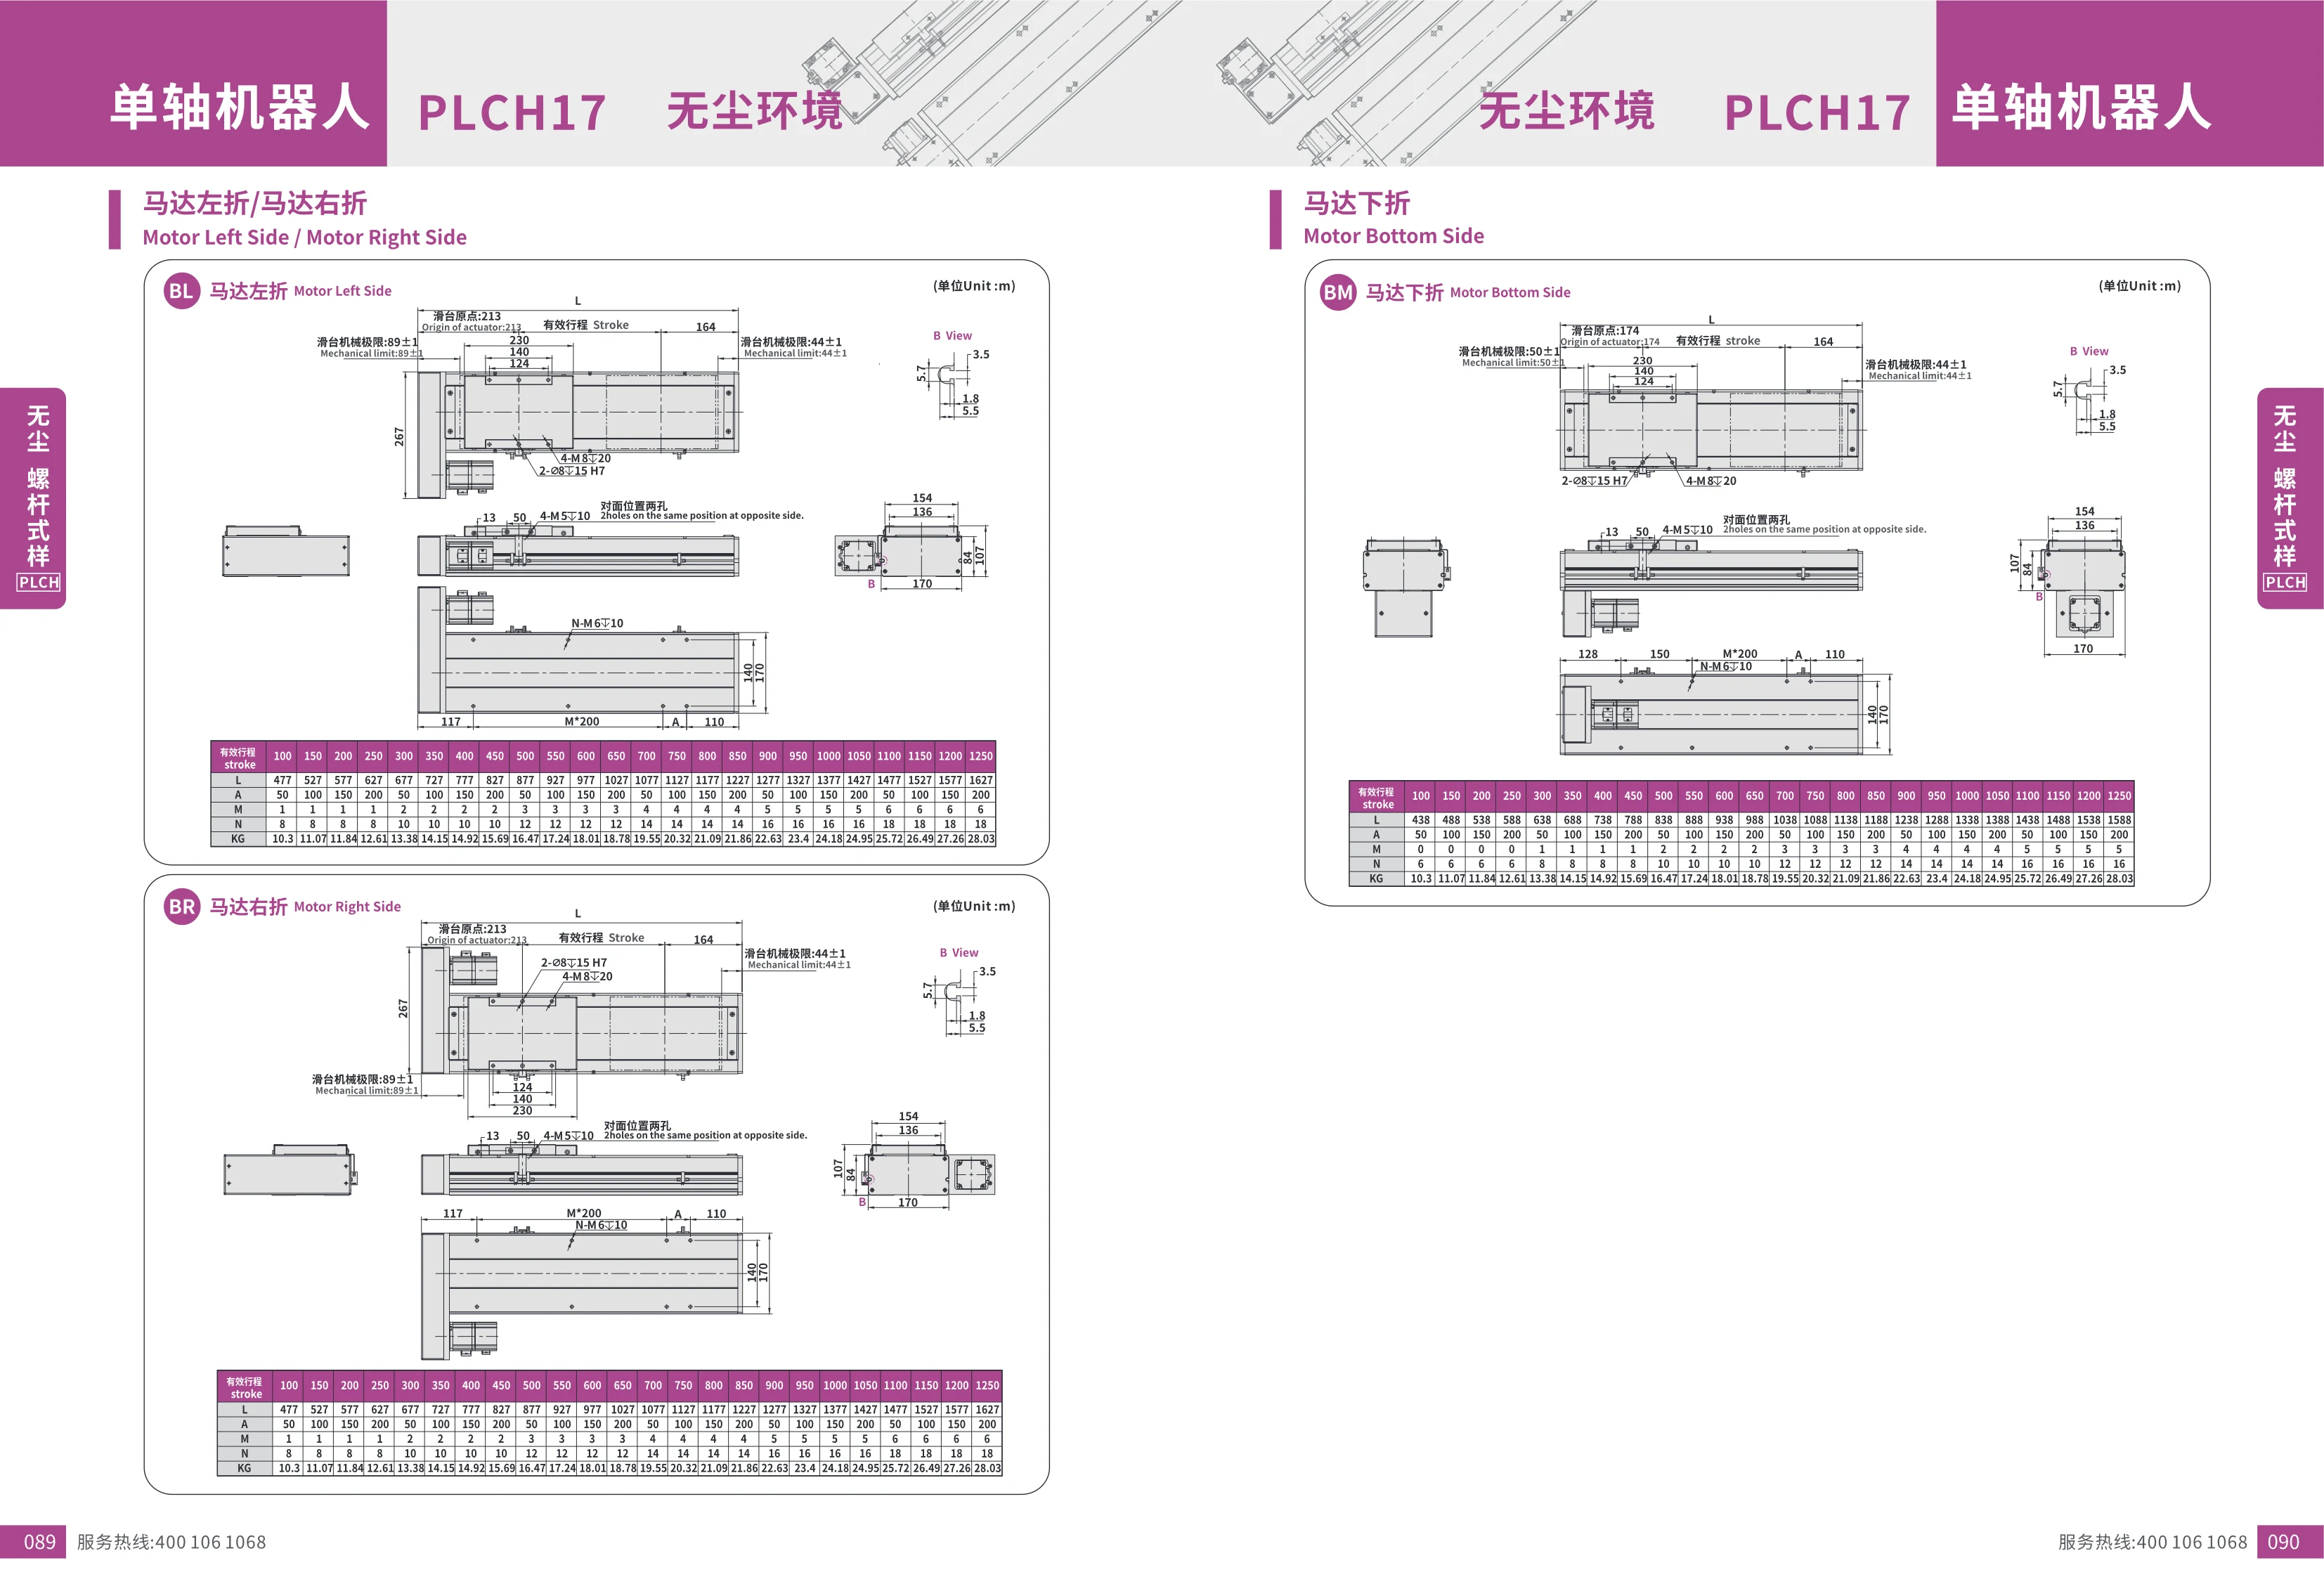
Одноосевые роботы серии PLCH17 для чистых помещений
Одноосевые роботы серии PLCH17 имеют конструкцию, пригодную для эксплуатации в чистых помещениях. Доступны два варианта установки двигателя: с разворотом влево или вправо. Рабочий ход составляет 100-1250mm с шагом 50mm. Для точного подбора приведены подробные установочные размеры и параметры, включая общую длину L, расстояние между базовыми отверстиями A, количество монтажных отверстий M, количество монтажных болтов N и вес KG. Роботы этой серии отличаются высокой жесткостью и точностью и широко применяются в автоматизированном оборудовании для перемещения и позиционирования.
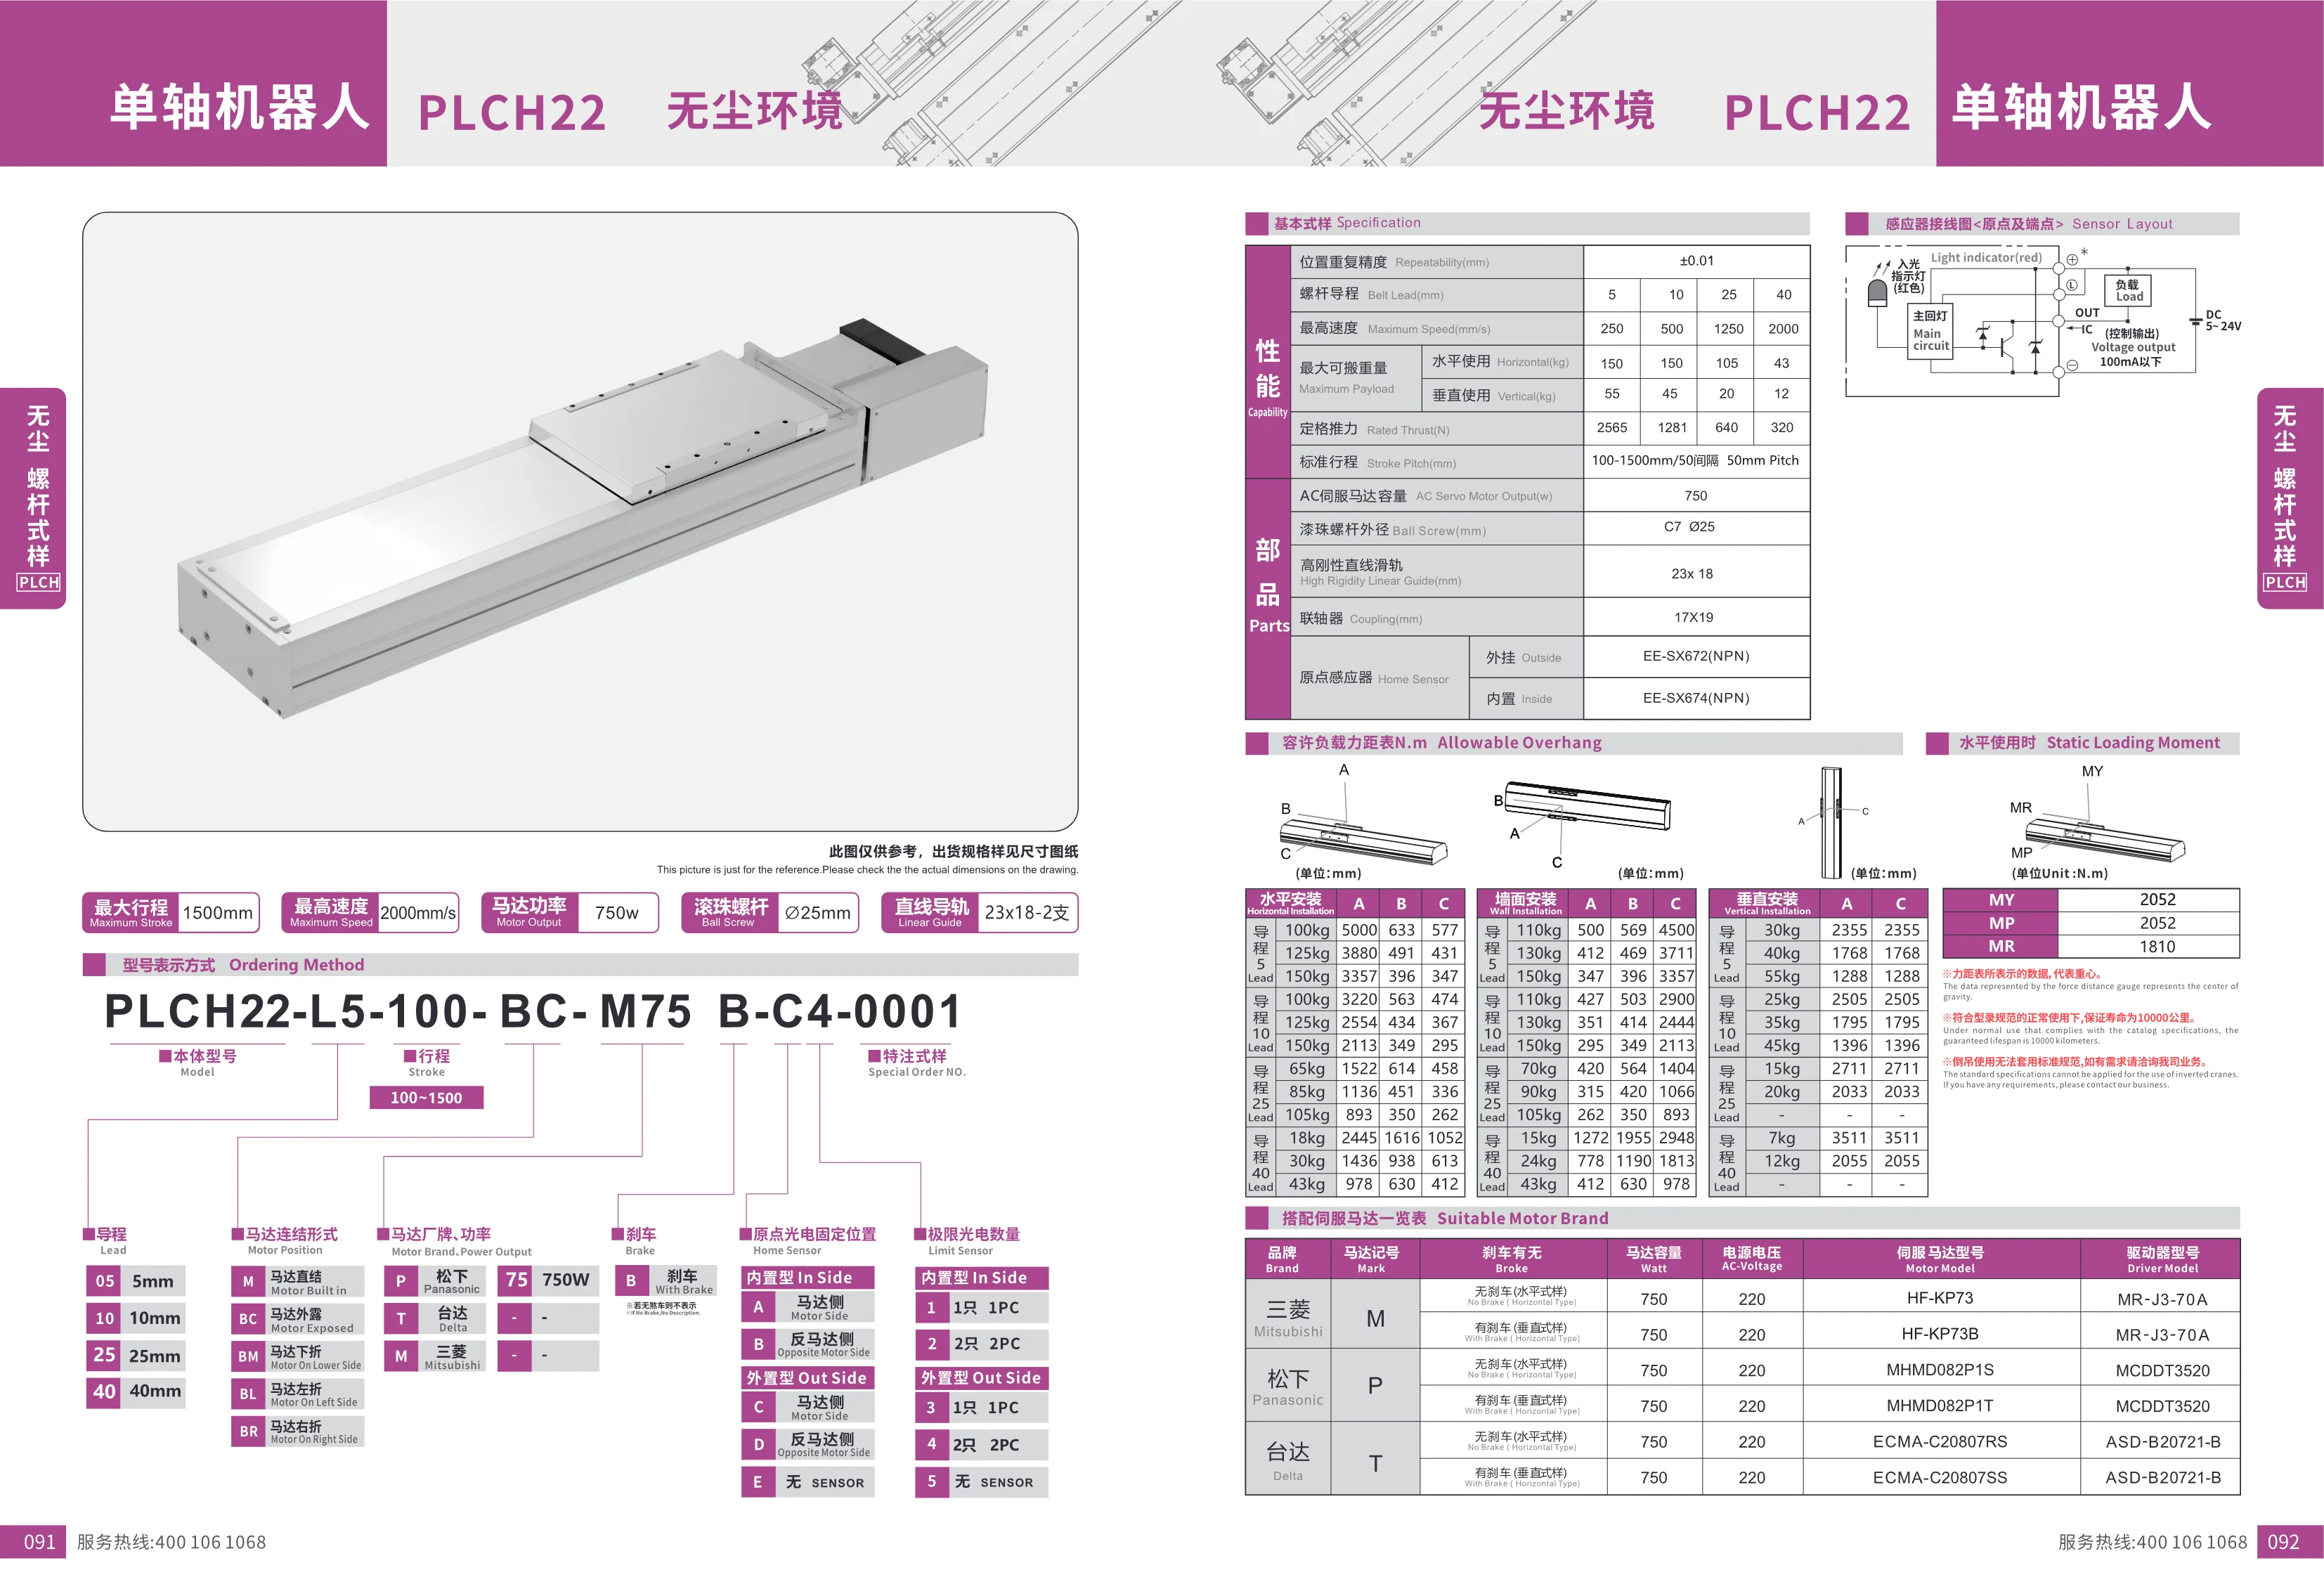
Одноосный робот серии PLCH22 для чистых помещений
Одноосный робот серии PLCH22 — линейный модуль с винтовым приводом, предназначенный для работы в чистых помещениях. Оснащён шарико-винтовой передачей (диаметр 25mm, класс C7), двумя линейными направляющими высокой жёсткости (23x18) и сервомотором переменного тока мощностью 750W. Повторяемость позиционирования составляет ±0.01mm, максимальная скорость — 2000mm/s, максимальный ход — 1500mm. Доступны варианты шага винта 5/10/25/40mm для разных значений скорости и усилия. Предусмотрены различные варианты установки мотора, включая прямое соединение, открытый монтаж и монтаж со складыванием вниз. Диапазон полезного хода — 100-1500mm с шагом 50mm, ширина корпуса — около 220mm. Модуль подходит для автоматизации в чистых помещениях при производстве полупроводников, электроники и прецизионной сборке.
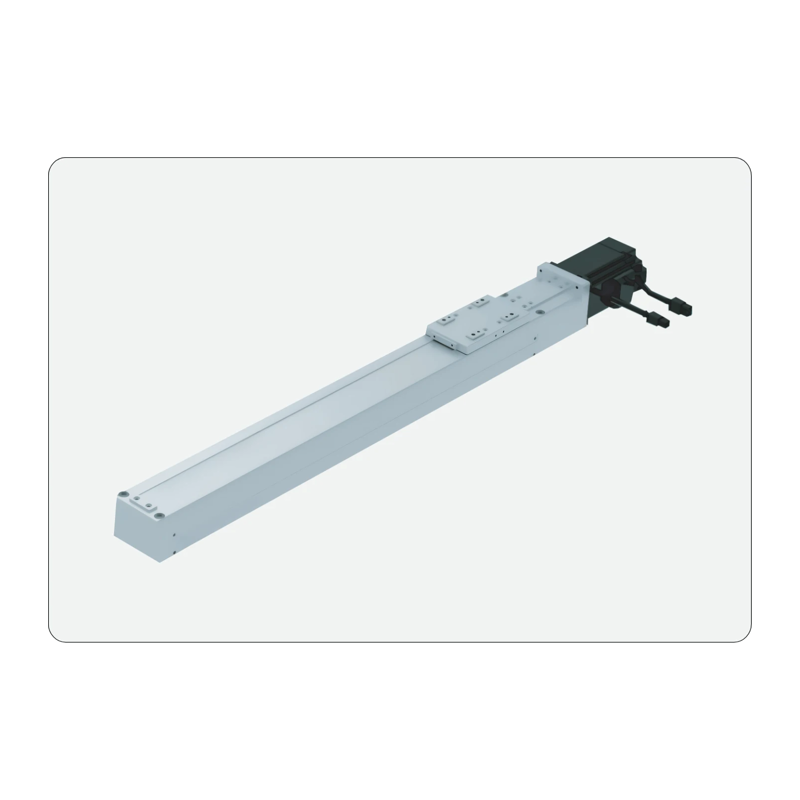
Одноосевой робот PLCH6A для чистых помещений
Одноосевой робот PLCH6A для чистых помещений оснащён шарико-винтовой передачей и линейной направляющей. Предназначен для точного позиционирования и перемещения в чистой среде. Максимальный ход — 800mm, максимальная скорость — 1000mm/s, мощность двигателя — 100W, диаметр шарико-винтовой передачи — 12mm. Установлена одна линейная направляющая размером 42x9.5mm. Различные варианты шага винта, способа подключения двигателя, тормоза и фотоэлектрических датчиков позволяют адаптировать робот к широкому спектру задач автоматизации.
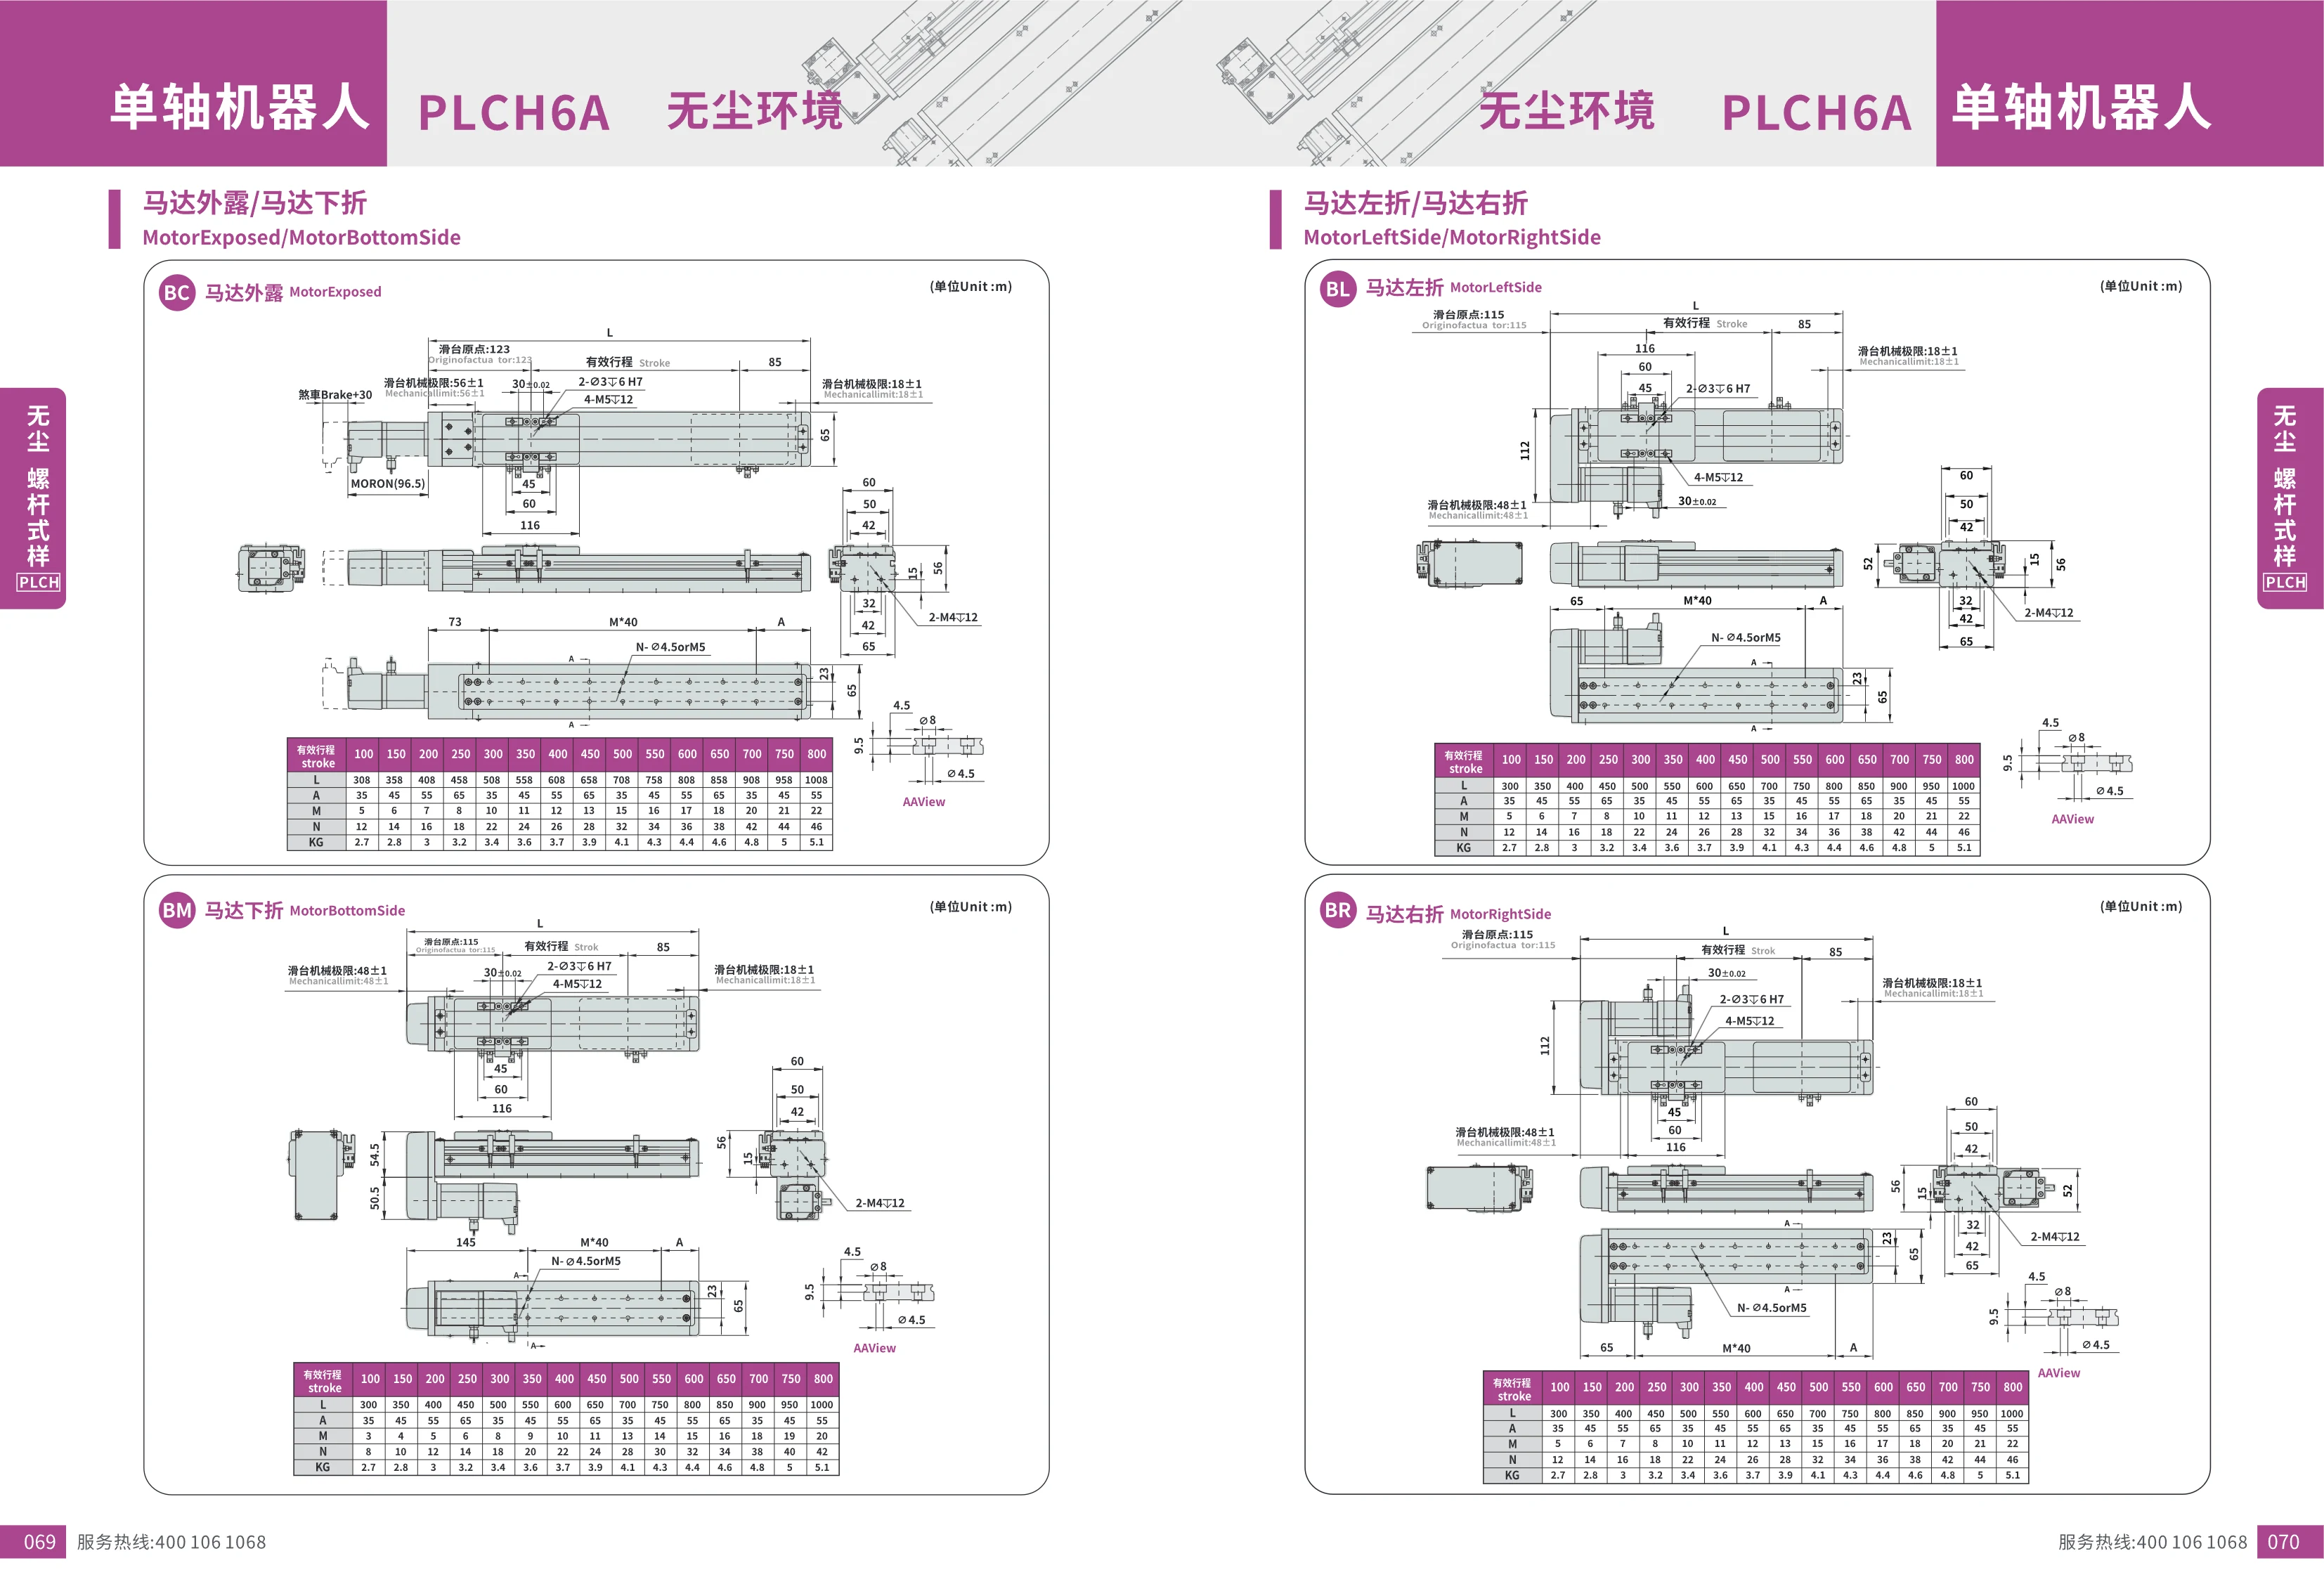
Одноосевой робот серии PLCH6A для чистых помещений
Одноосевой робот серии PLCH6A предназначен для работы в чистых помещениях. Он оснащён винтовым приводом и предлагается в двух конфигурациях: с открытым расположением двигателя или с его размещением под корпусом. Рабочий ход составляет 100-800mm, а общая длина L зависит от хода. Робот подходит для автоматизированных систем в чистых помещениях и других условиях, требующих низкого пылеобразования. Высокая точность и жёсткость позволяют использовать его для прецизионного позиционирования в электронной, полупроводниковой и других отраслях.
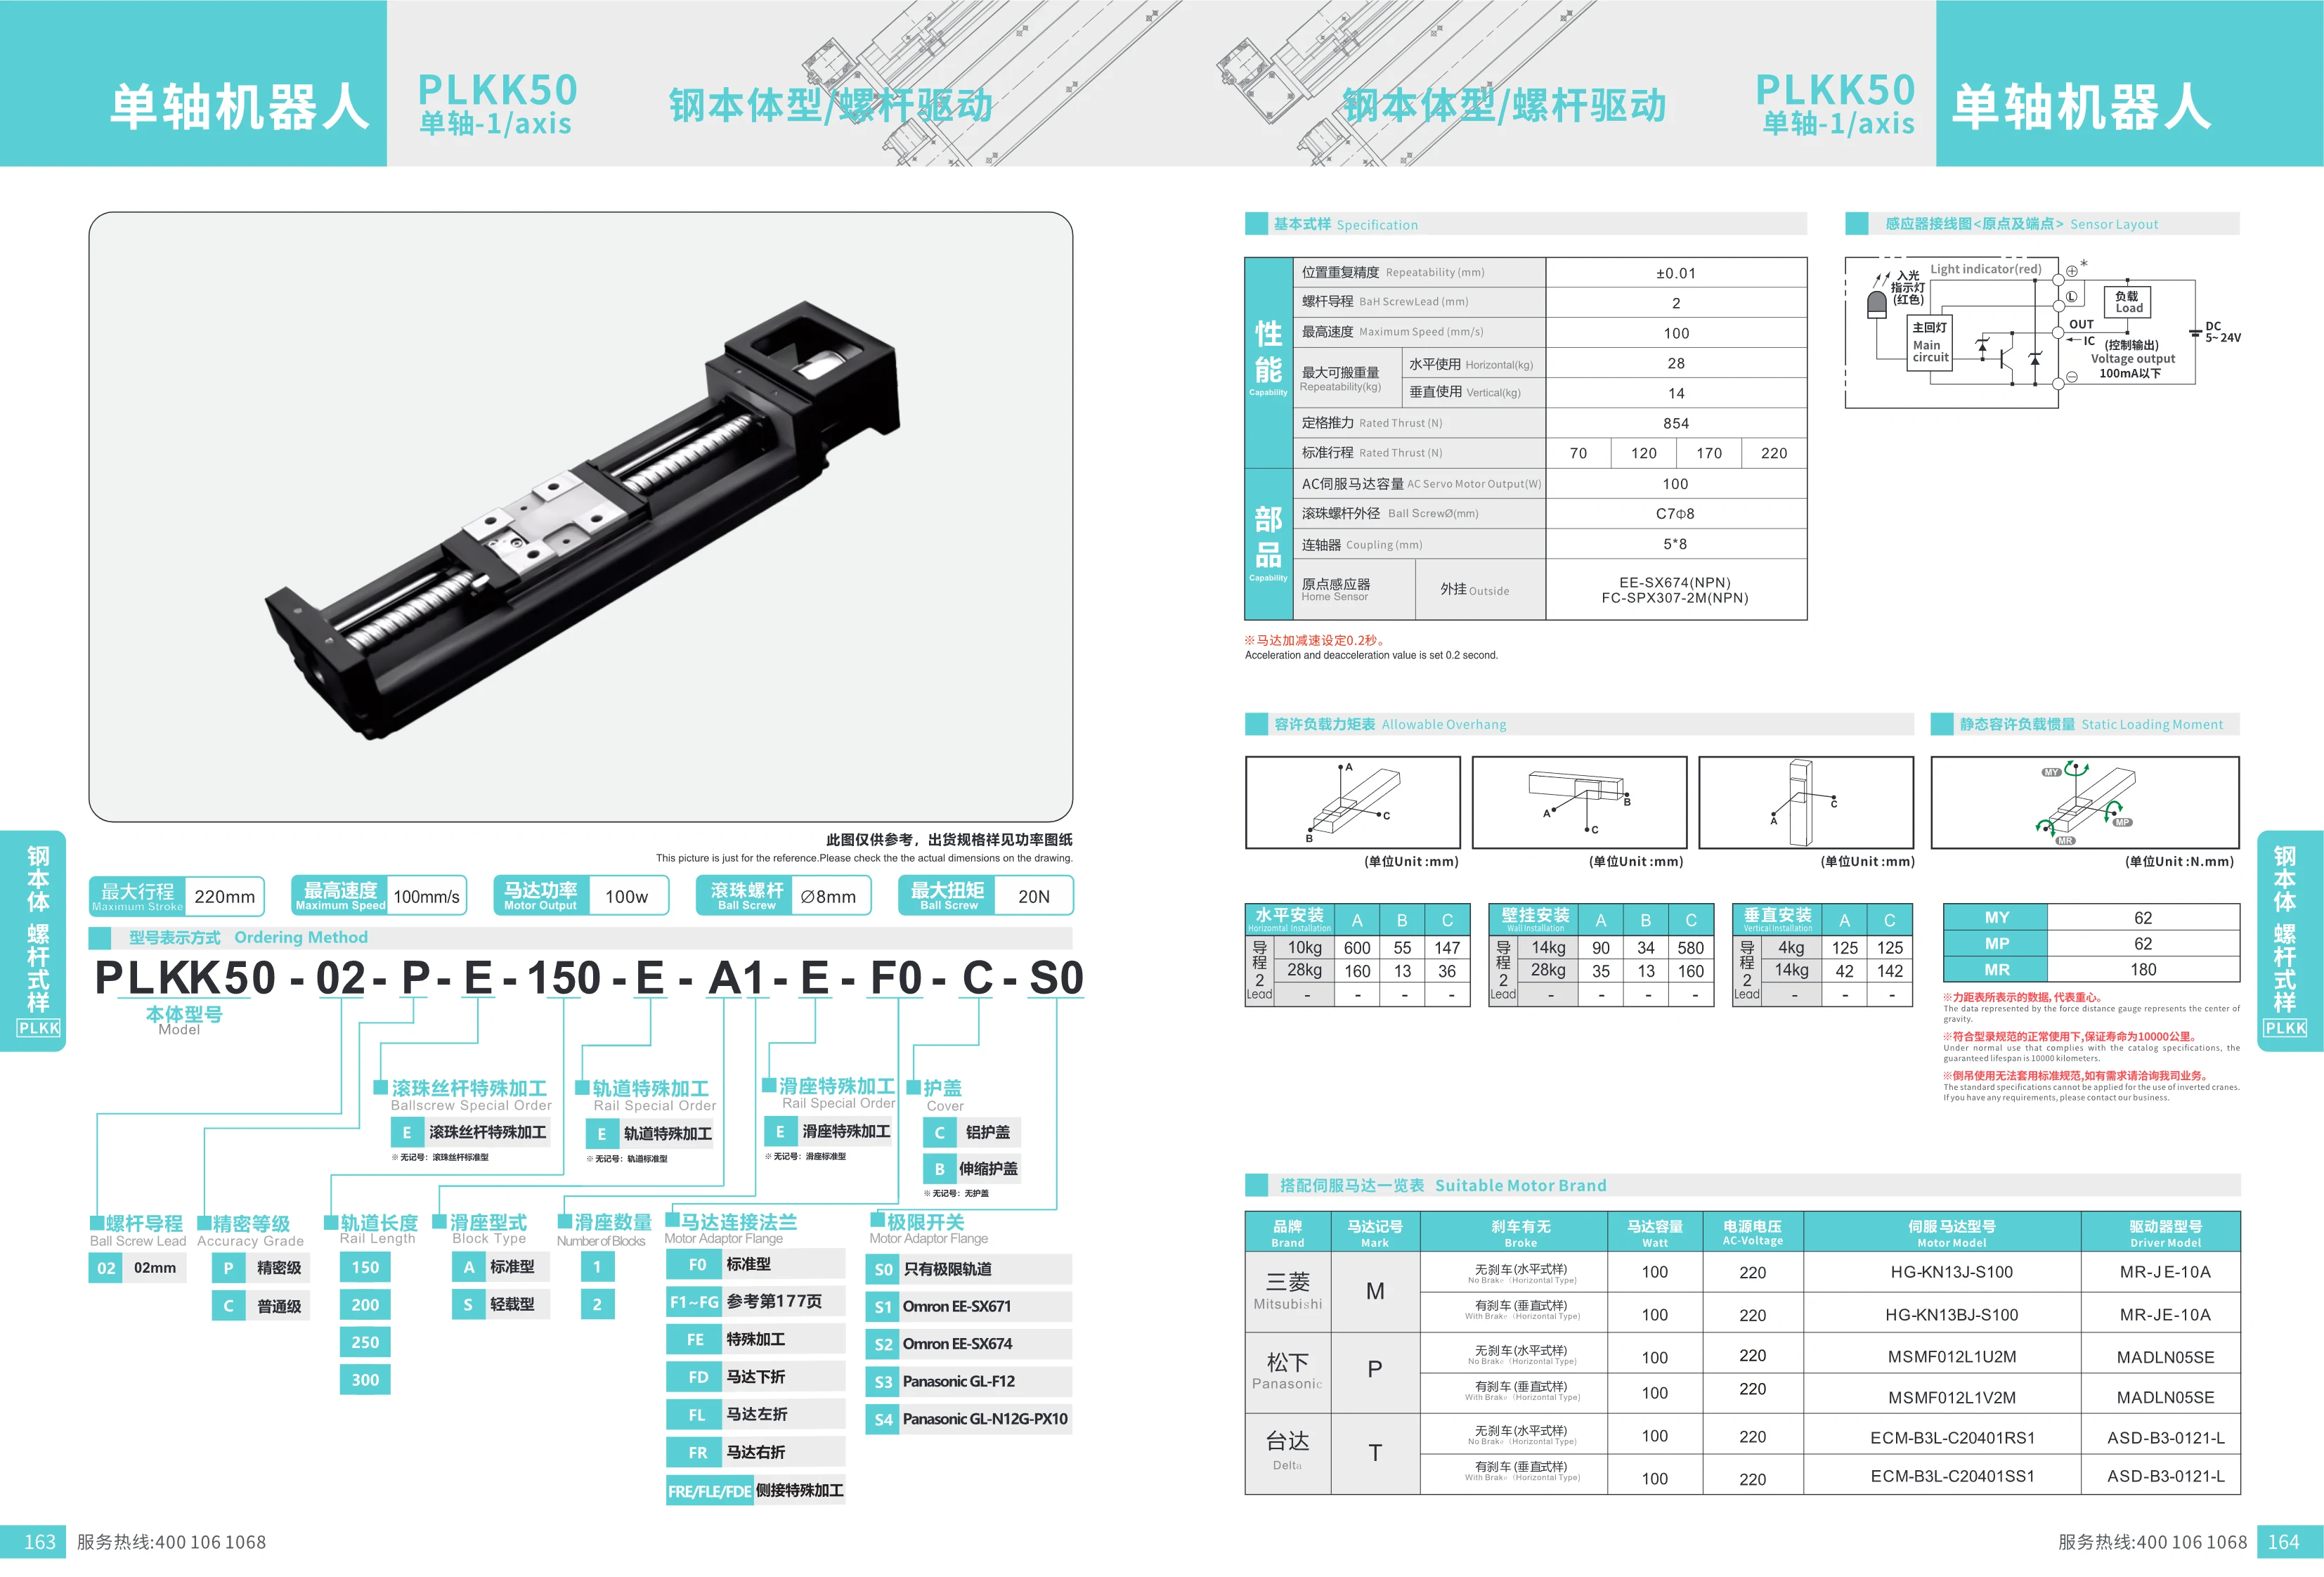
Одноосевой робот серии PLKK50
Одноосевой робот серии PLKK50 оснащён винтовым приводом и стальным корпусом. Максимальный ход составляет 220mm, максимальная скорость — 100mm/s, мощность двигателя — 100W, диаметр шарикового винта — 8mm, максимальный крутящий момент — 20N·m. Повторяемость позиционирования составляет ±0.01mm, шаг винта — 2mm. Доступны различные стандартные длины хода, а также защитные устройства, контроллеры и другие аксессуары. Робот подходит для автоматизированного перемещения, позиционирования и других задач.

Одноосевой робот серии PLKK60
Одноосевой робот серии PLKK60 оснащён винтовым приводом в стальном корпусе и шарико-винтовой передачей диаметром 12mm для высокоточного линейного перемещения. Повторяемость позиционирования составляет ±0.01mm, шаг винта — 5mm, максимальный ход — 510mm, максимальная скорость — 500mm/s, номинальное усилие — 341N, мощность двигателя — 100W. Подходит для точного позиционирования и перемещения в автоматизированном оборудовании.
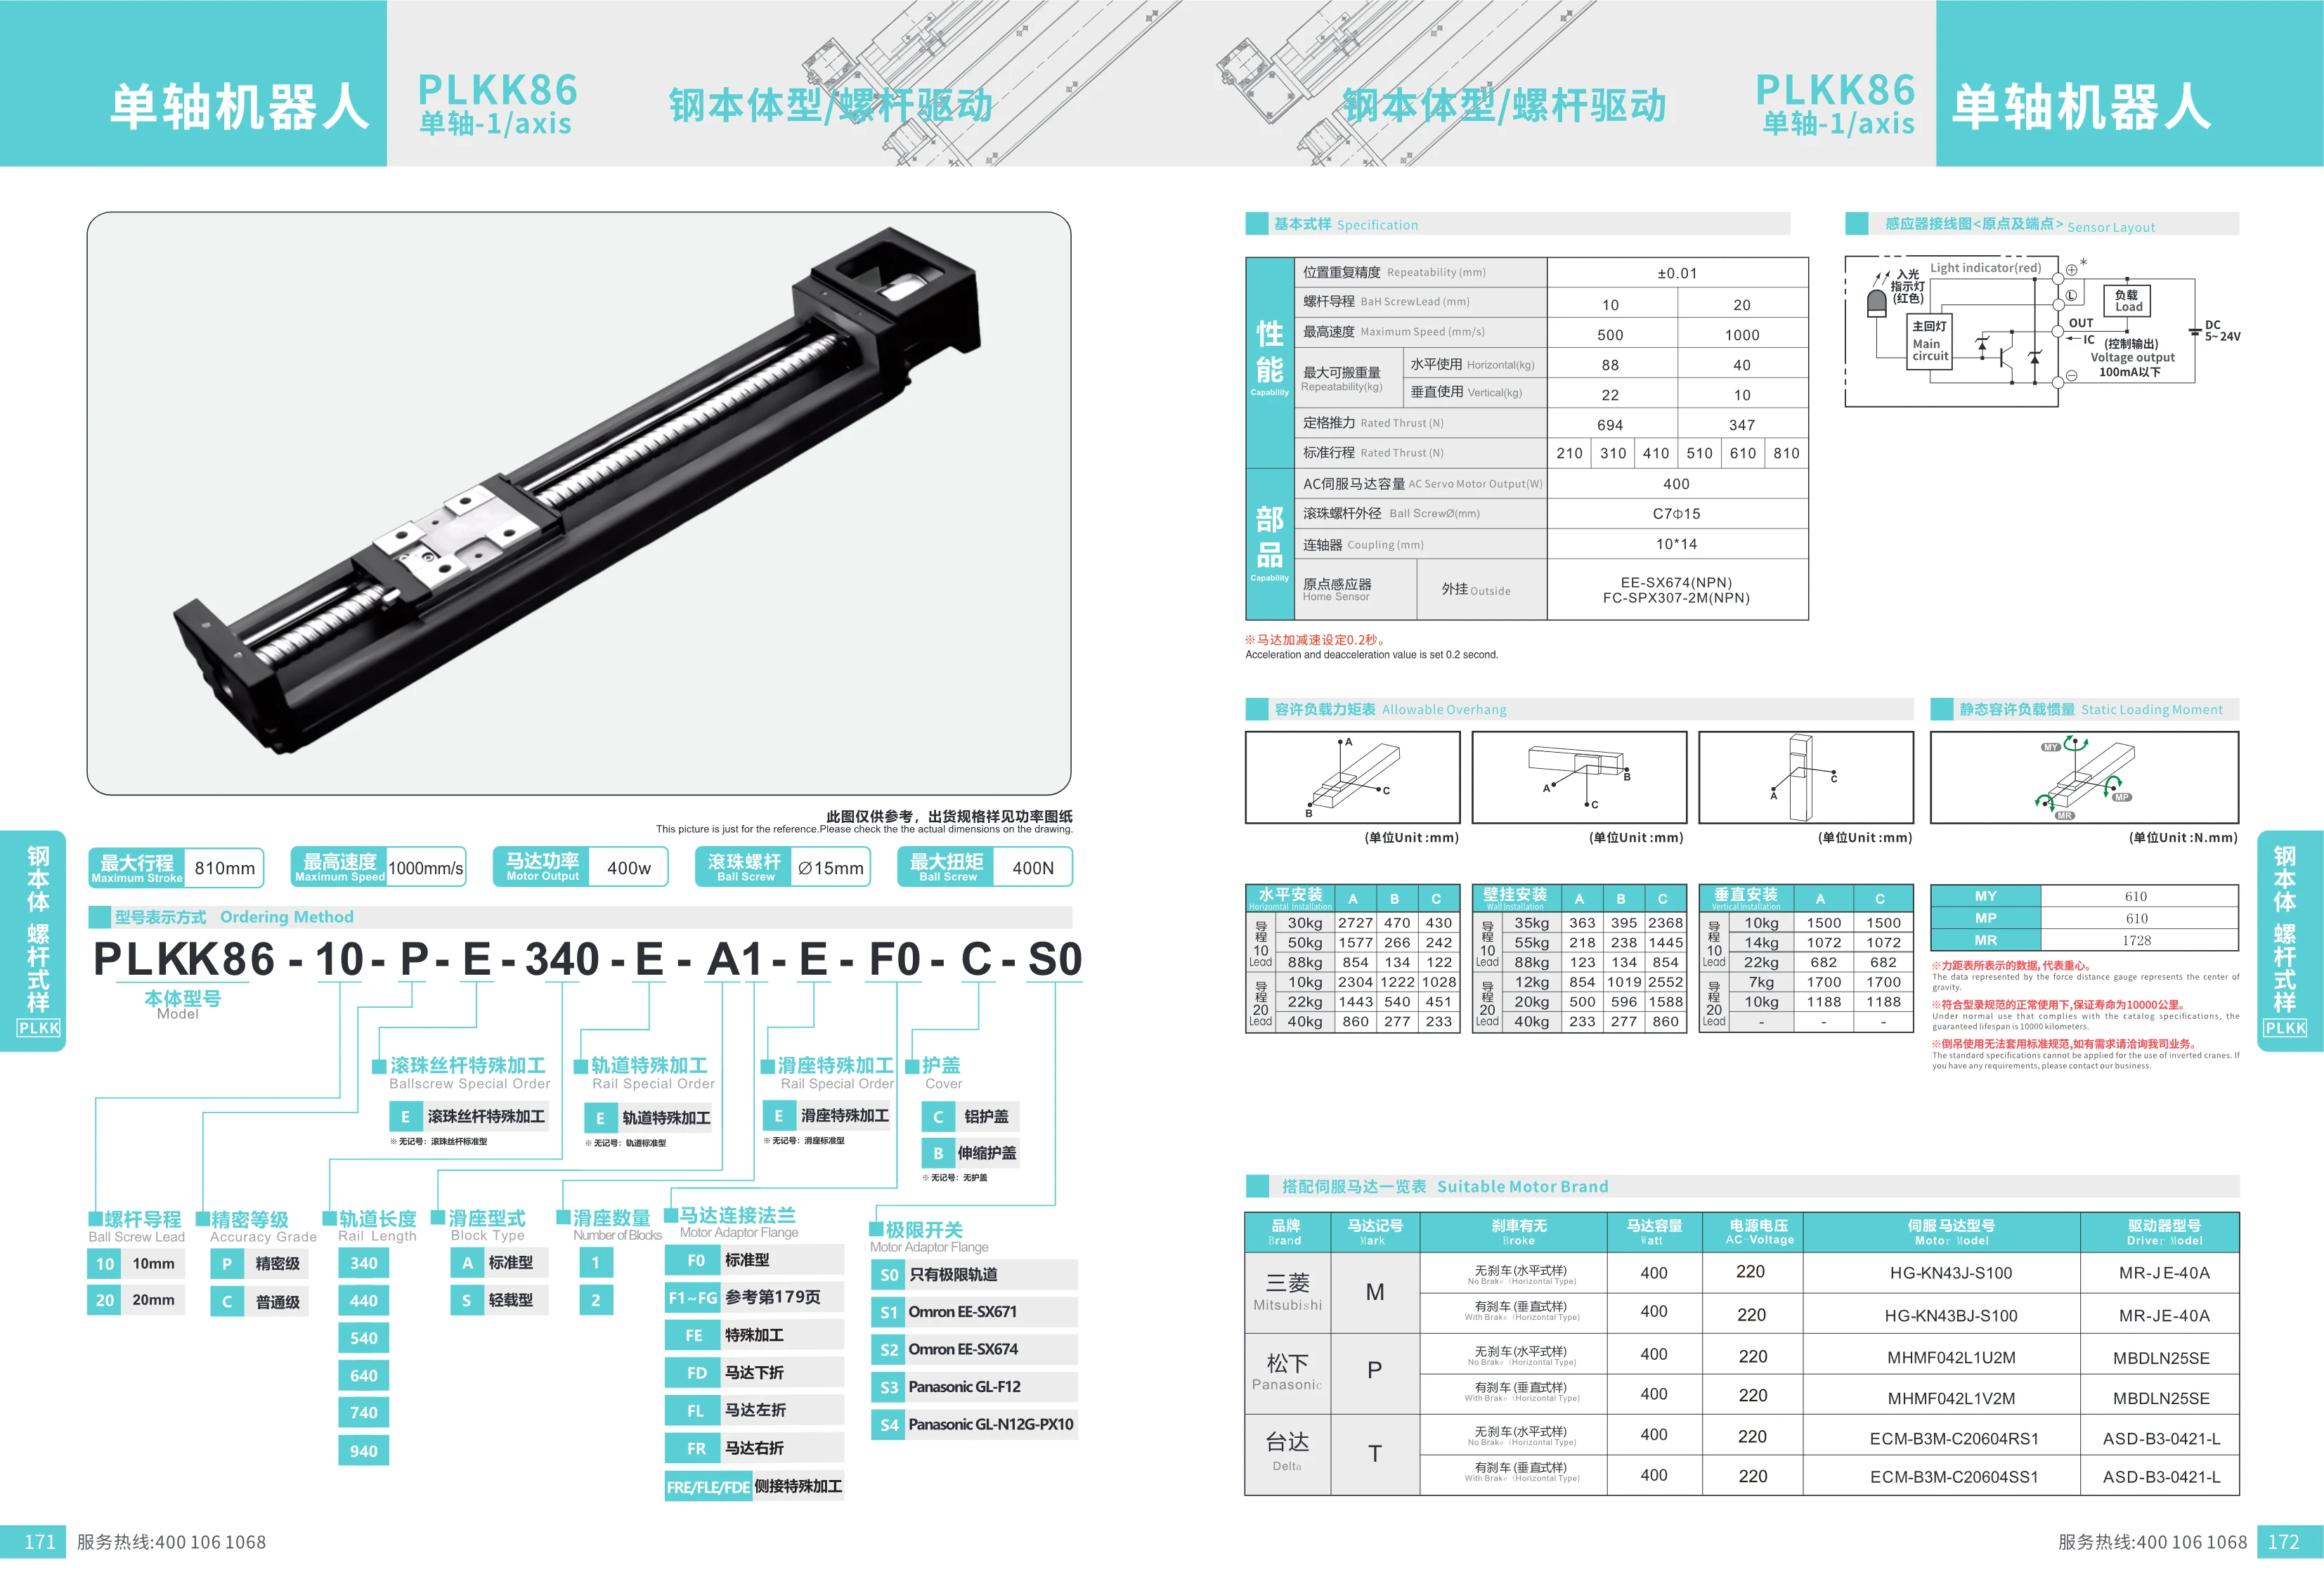
Одноосевой робот серии PLKK86
Одноосевой робот серии PLKK86 — это модуль линейного перемещения с приводом от шарико-винтовой передачи и стальным корпусом. Максимальный ход составляет 810mm, максимальная скорость — 1000mm/s, мощность двигателя — 400W, диаметр шарико-винтовой передачи — 15mm, максимальный крутящий момент — 400N. Основные характеристики: повторяемость позиционирования ±0.01mm, ход винта 10mm, максимальная скорость 500mm/s, максимальная грузоподъёмность 22kg (горизонтально/вертикально), номинальное усилие 210N. Код заказа, например PLKK86-10-P-E-340-E-A1-E-F0-C-S0, указывает модель корпуса, ход винта, защиту, специальную обработку, длину хода, контроллер, принадлежности и другие параметры. Робот широко применяется в автоматизированном оборудовании, промышленной робототехнике и производстве электроники.
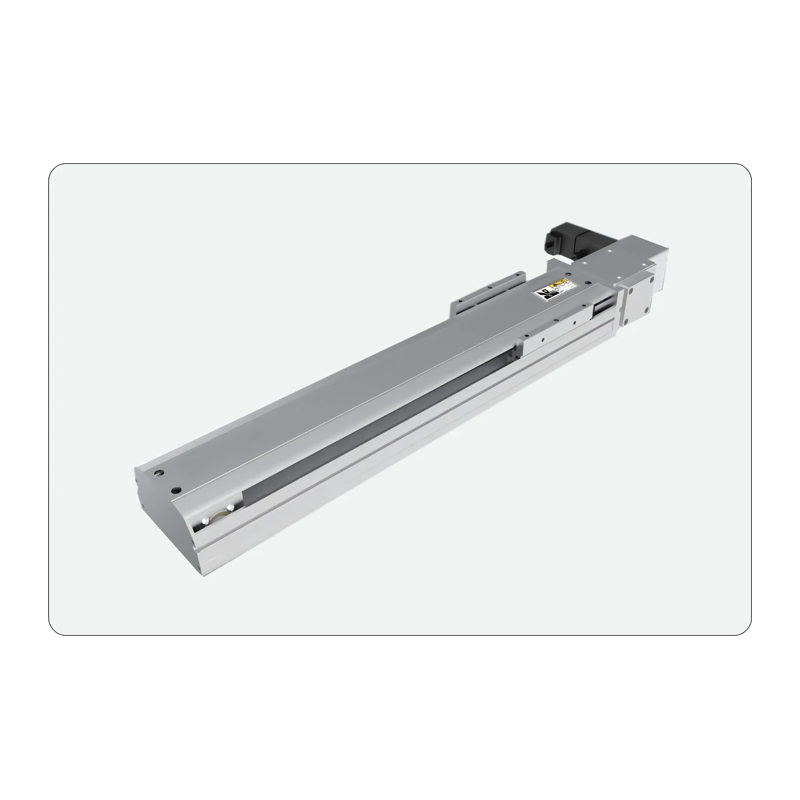
Одноосевой робот серии PLTB10
Одноосевой робот серии PLTB10 — линейный модуль с ременным приводом для обычных условий эксплуатации. Оснащён ремнём шириной 15mm и линейной направляющей высокой жёсткости размером 20x15.5mm. Ход за оборот составляет 32mm, максимальная скорость — 1600mm/s, повторяемость позиционирования — ±0.04mm. Мощность двигателя — 100W, номинальное усилие — 61N, максимальный ход — 2550mm. Стандартный ход выбирается в диапазоне 100-2550mm с шагом 50mm. Возможна горизонтальная или вертикальная установка; максимальная грузоподъёмность при вертикальной установке — 32kg. Датчик устанавливается снаружи. Поддерживаются различные варианты установки двигателя: слева, справа, сверху слева и сверху справа. Подходит для автоматизированного перемещения, позиционирования, сборки и других промышленных задач.
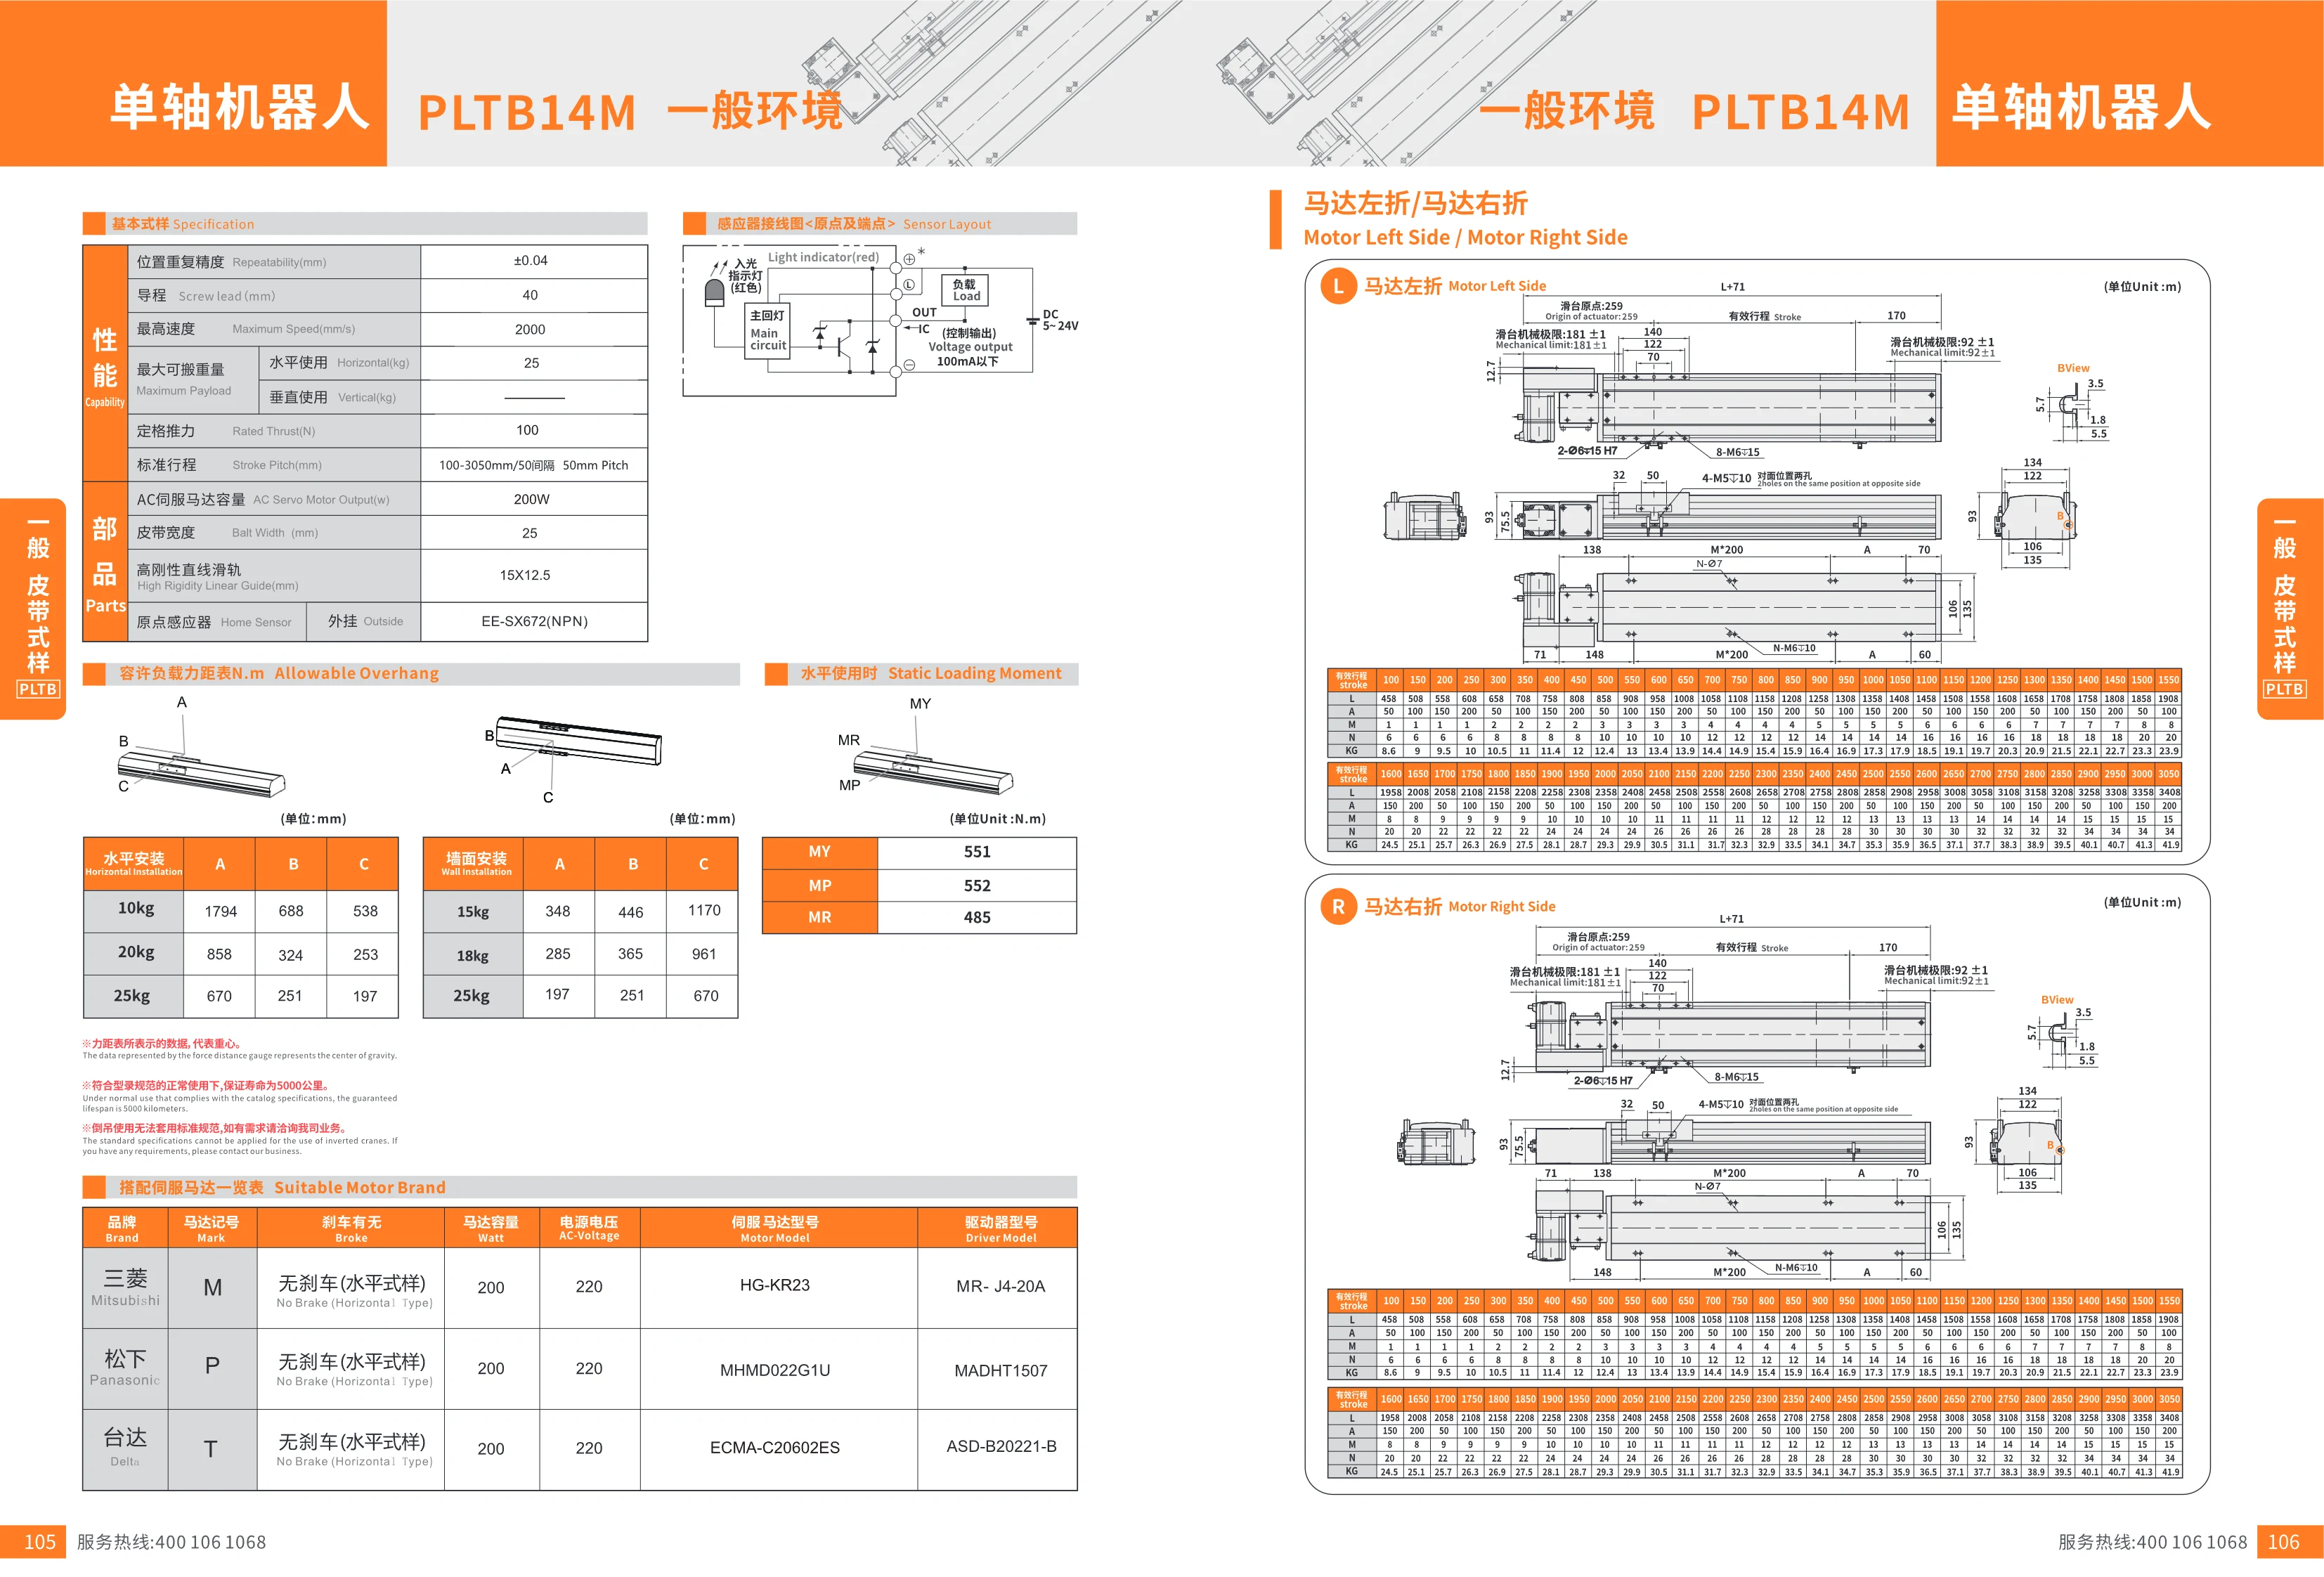
Одноосевой робот серии PLTB14M
Одноосевой робот серии PLTB14M — это линейный модуль с ременным приводом для работы в обычных условиях. Он оснащён высокожёсткой линейной направляющей и приводится в движение серводвигателем AC. Повторяемость позиционирования составляет ±0.04mm, ход за оборот — 40mm, максимальная скорость — 2000mm/s, максимальная нагрузка — 25kg, номинальное усилие — 100N. Стандартный ход составляет от 100 до 3050mm с шагом 50mm. Доступен серводвигатель AC мощностью 200W, ширина ремня составляет 25mm, размер направляющей — 15x12.5mm. Модуль оснащён внешним датчиком исходного положения EE-SX672(NPN). Поддерживаются различные варианты установки двигателя: слева, справа, слева внизу, справа внизу, слева вверху и справа вверху. Модуль подходит для автоматизированного перемещения, позиционирования, сборки и других задач.
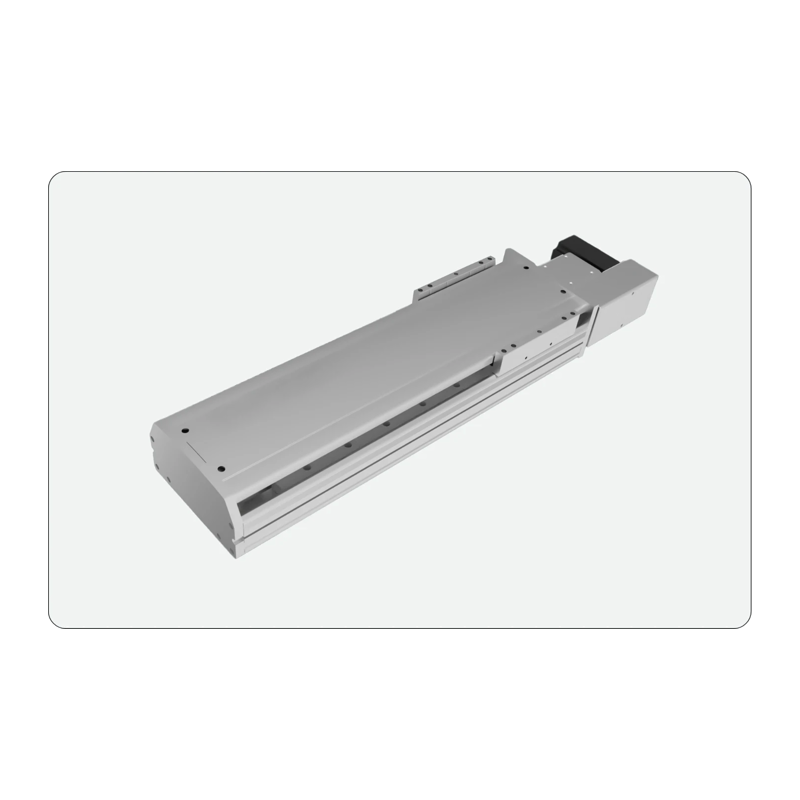
Одноосевой робот серии PLTB17M
Одноосевой робот серии PLTB17M предназначен для работы в обычных условиях. Он оснащён ременной передачей и двигателем мощностью 400W. Максимальный ход составляет 3050mm, максимальная скорость — 2000mm/s, ширина ремня — 30mm. Две линейные направляющие размером 20x15.5mm обеспечивают высокоточное линейное перемещение. Робот широко применяется для автоматизированной сборки, перемещения и контроля.
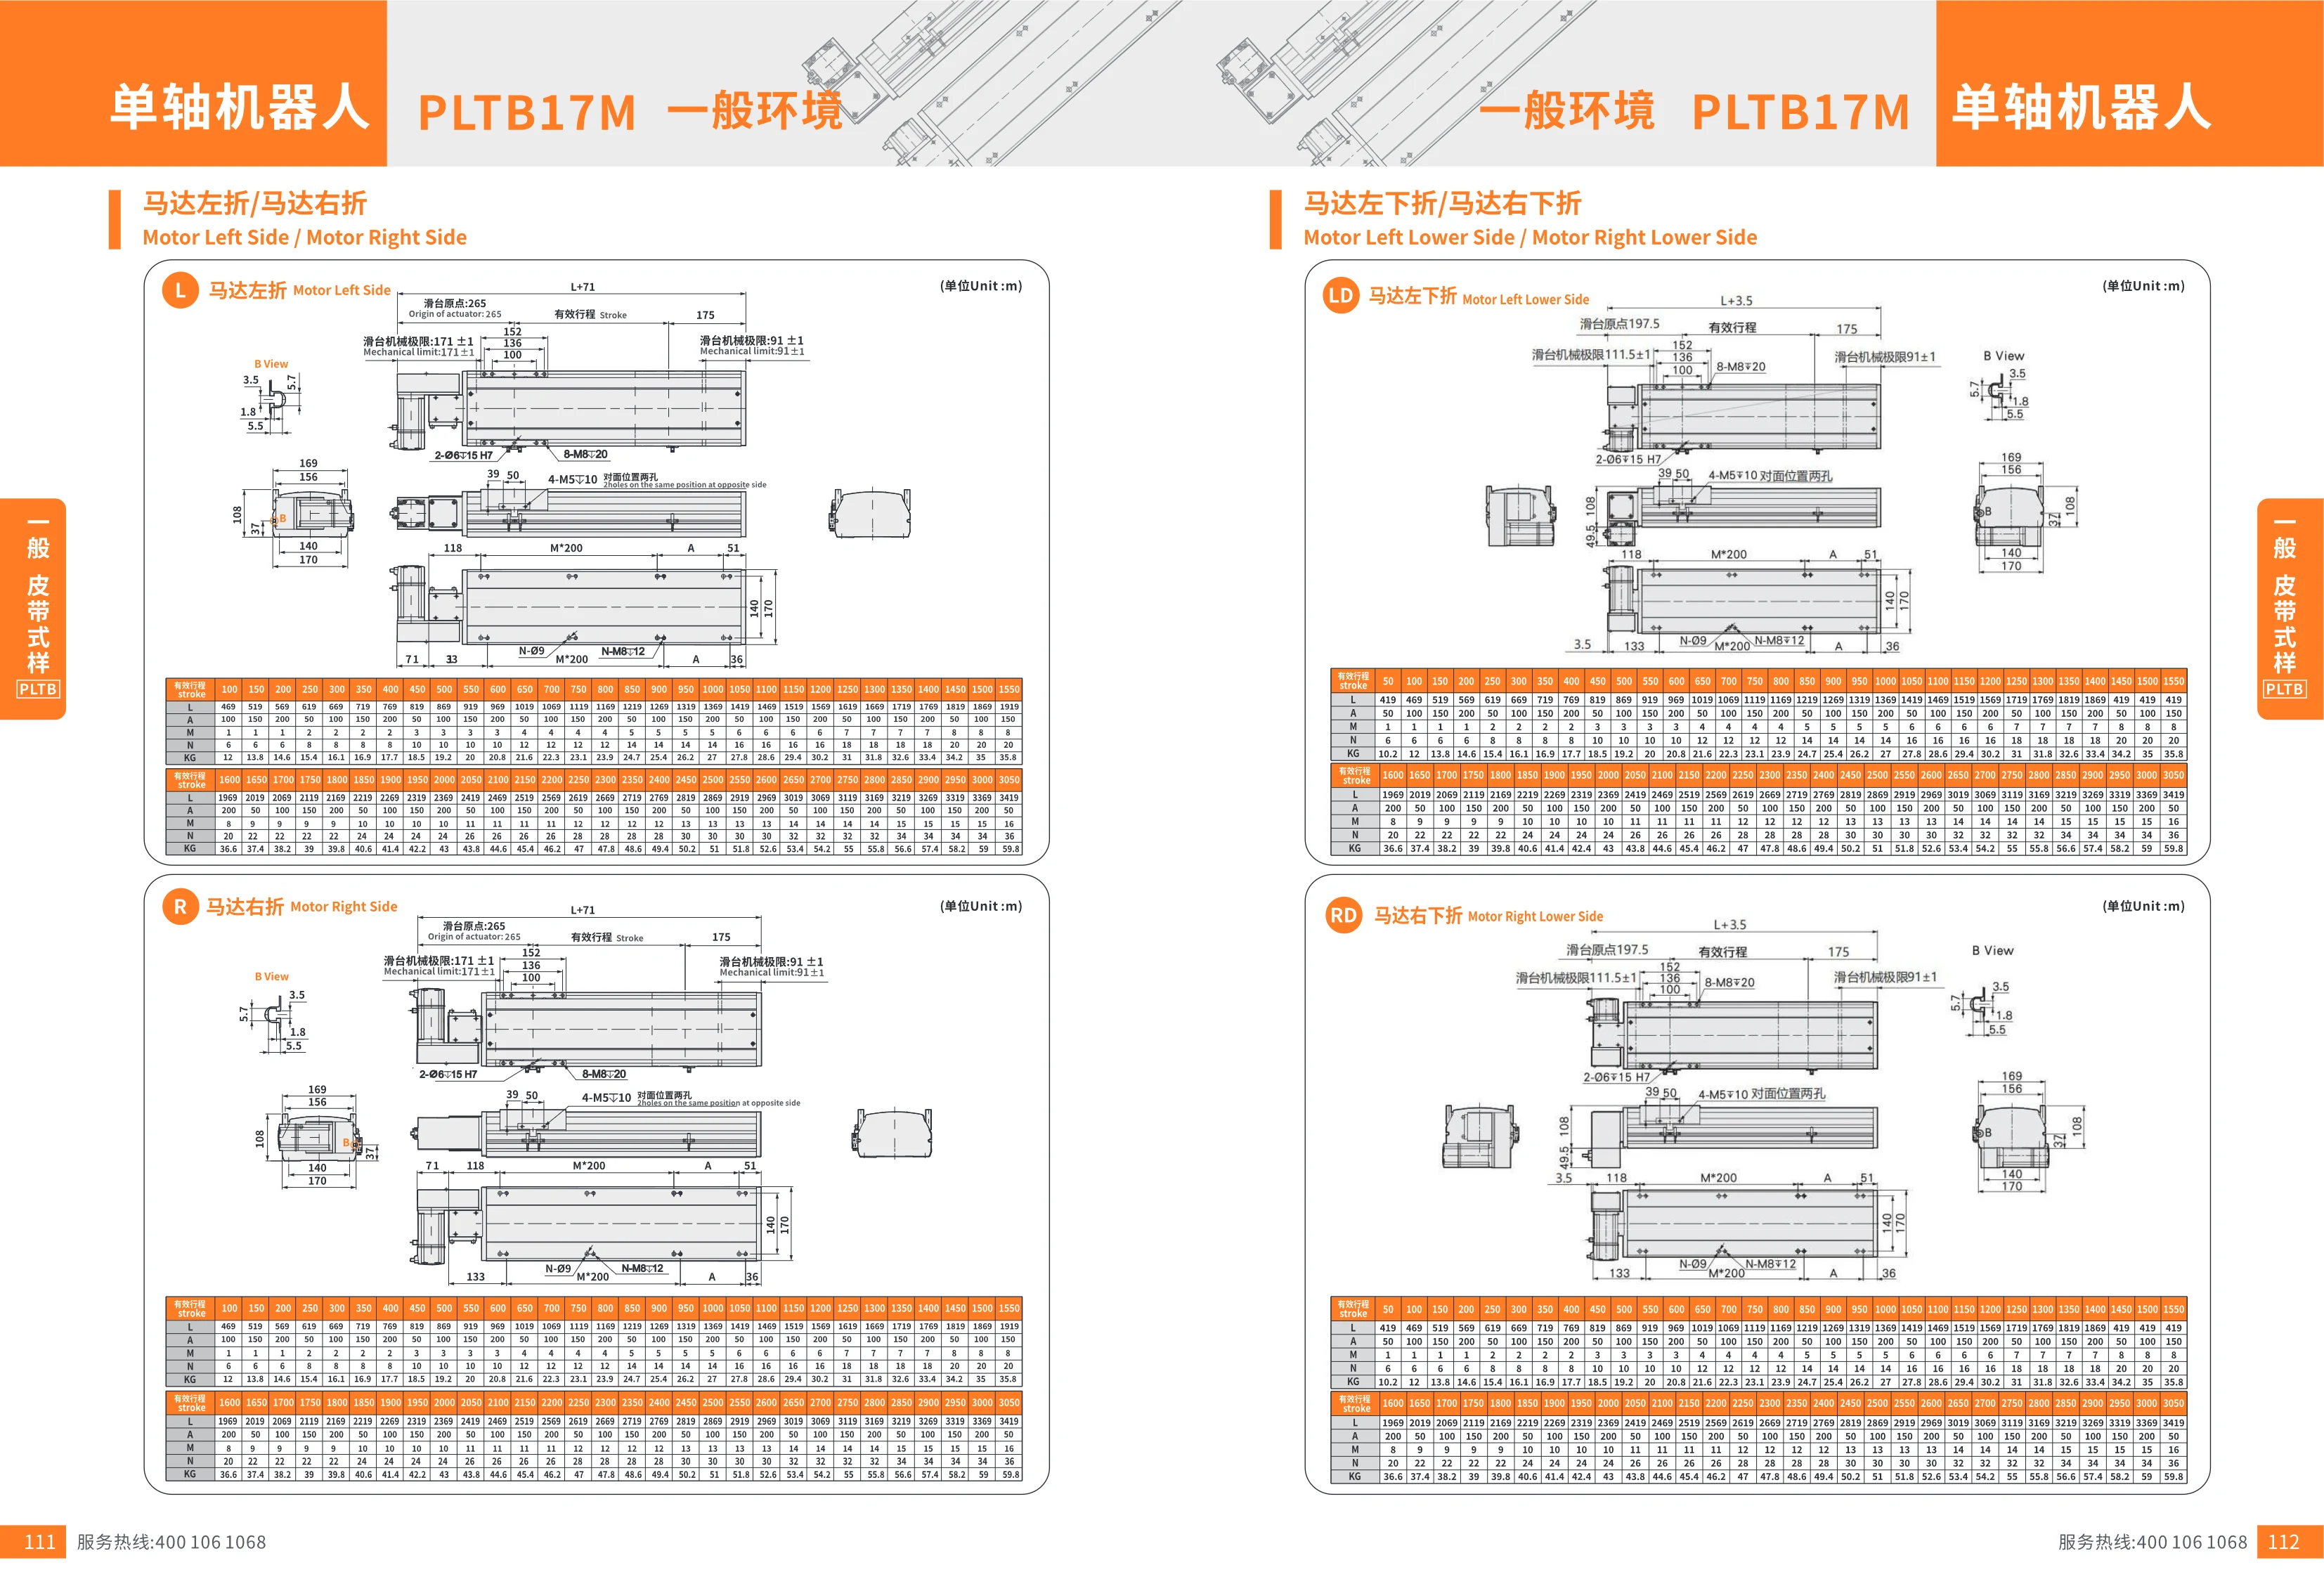
Одноосные роботы серии PLTB17M
Одноосные роботы серии PLTB17M с ременным приводом предназначены для эксплуатации в обычных условиях. Рабочий ход составляет от 50mm до 1550mm с шагом 50mm. Доступны различные варианты установки двигателя: слева, справа, слева сверху, справа сверху, слева снизу и справа снизу. Роботы оснащены зубчато-ременным приводом и подходят для автоматизированного перемещения, позиционирования и сборки. Различные исполнения позволяют подобрать необходимую длину хода.
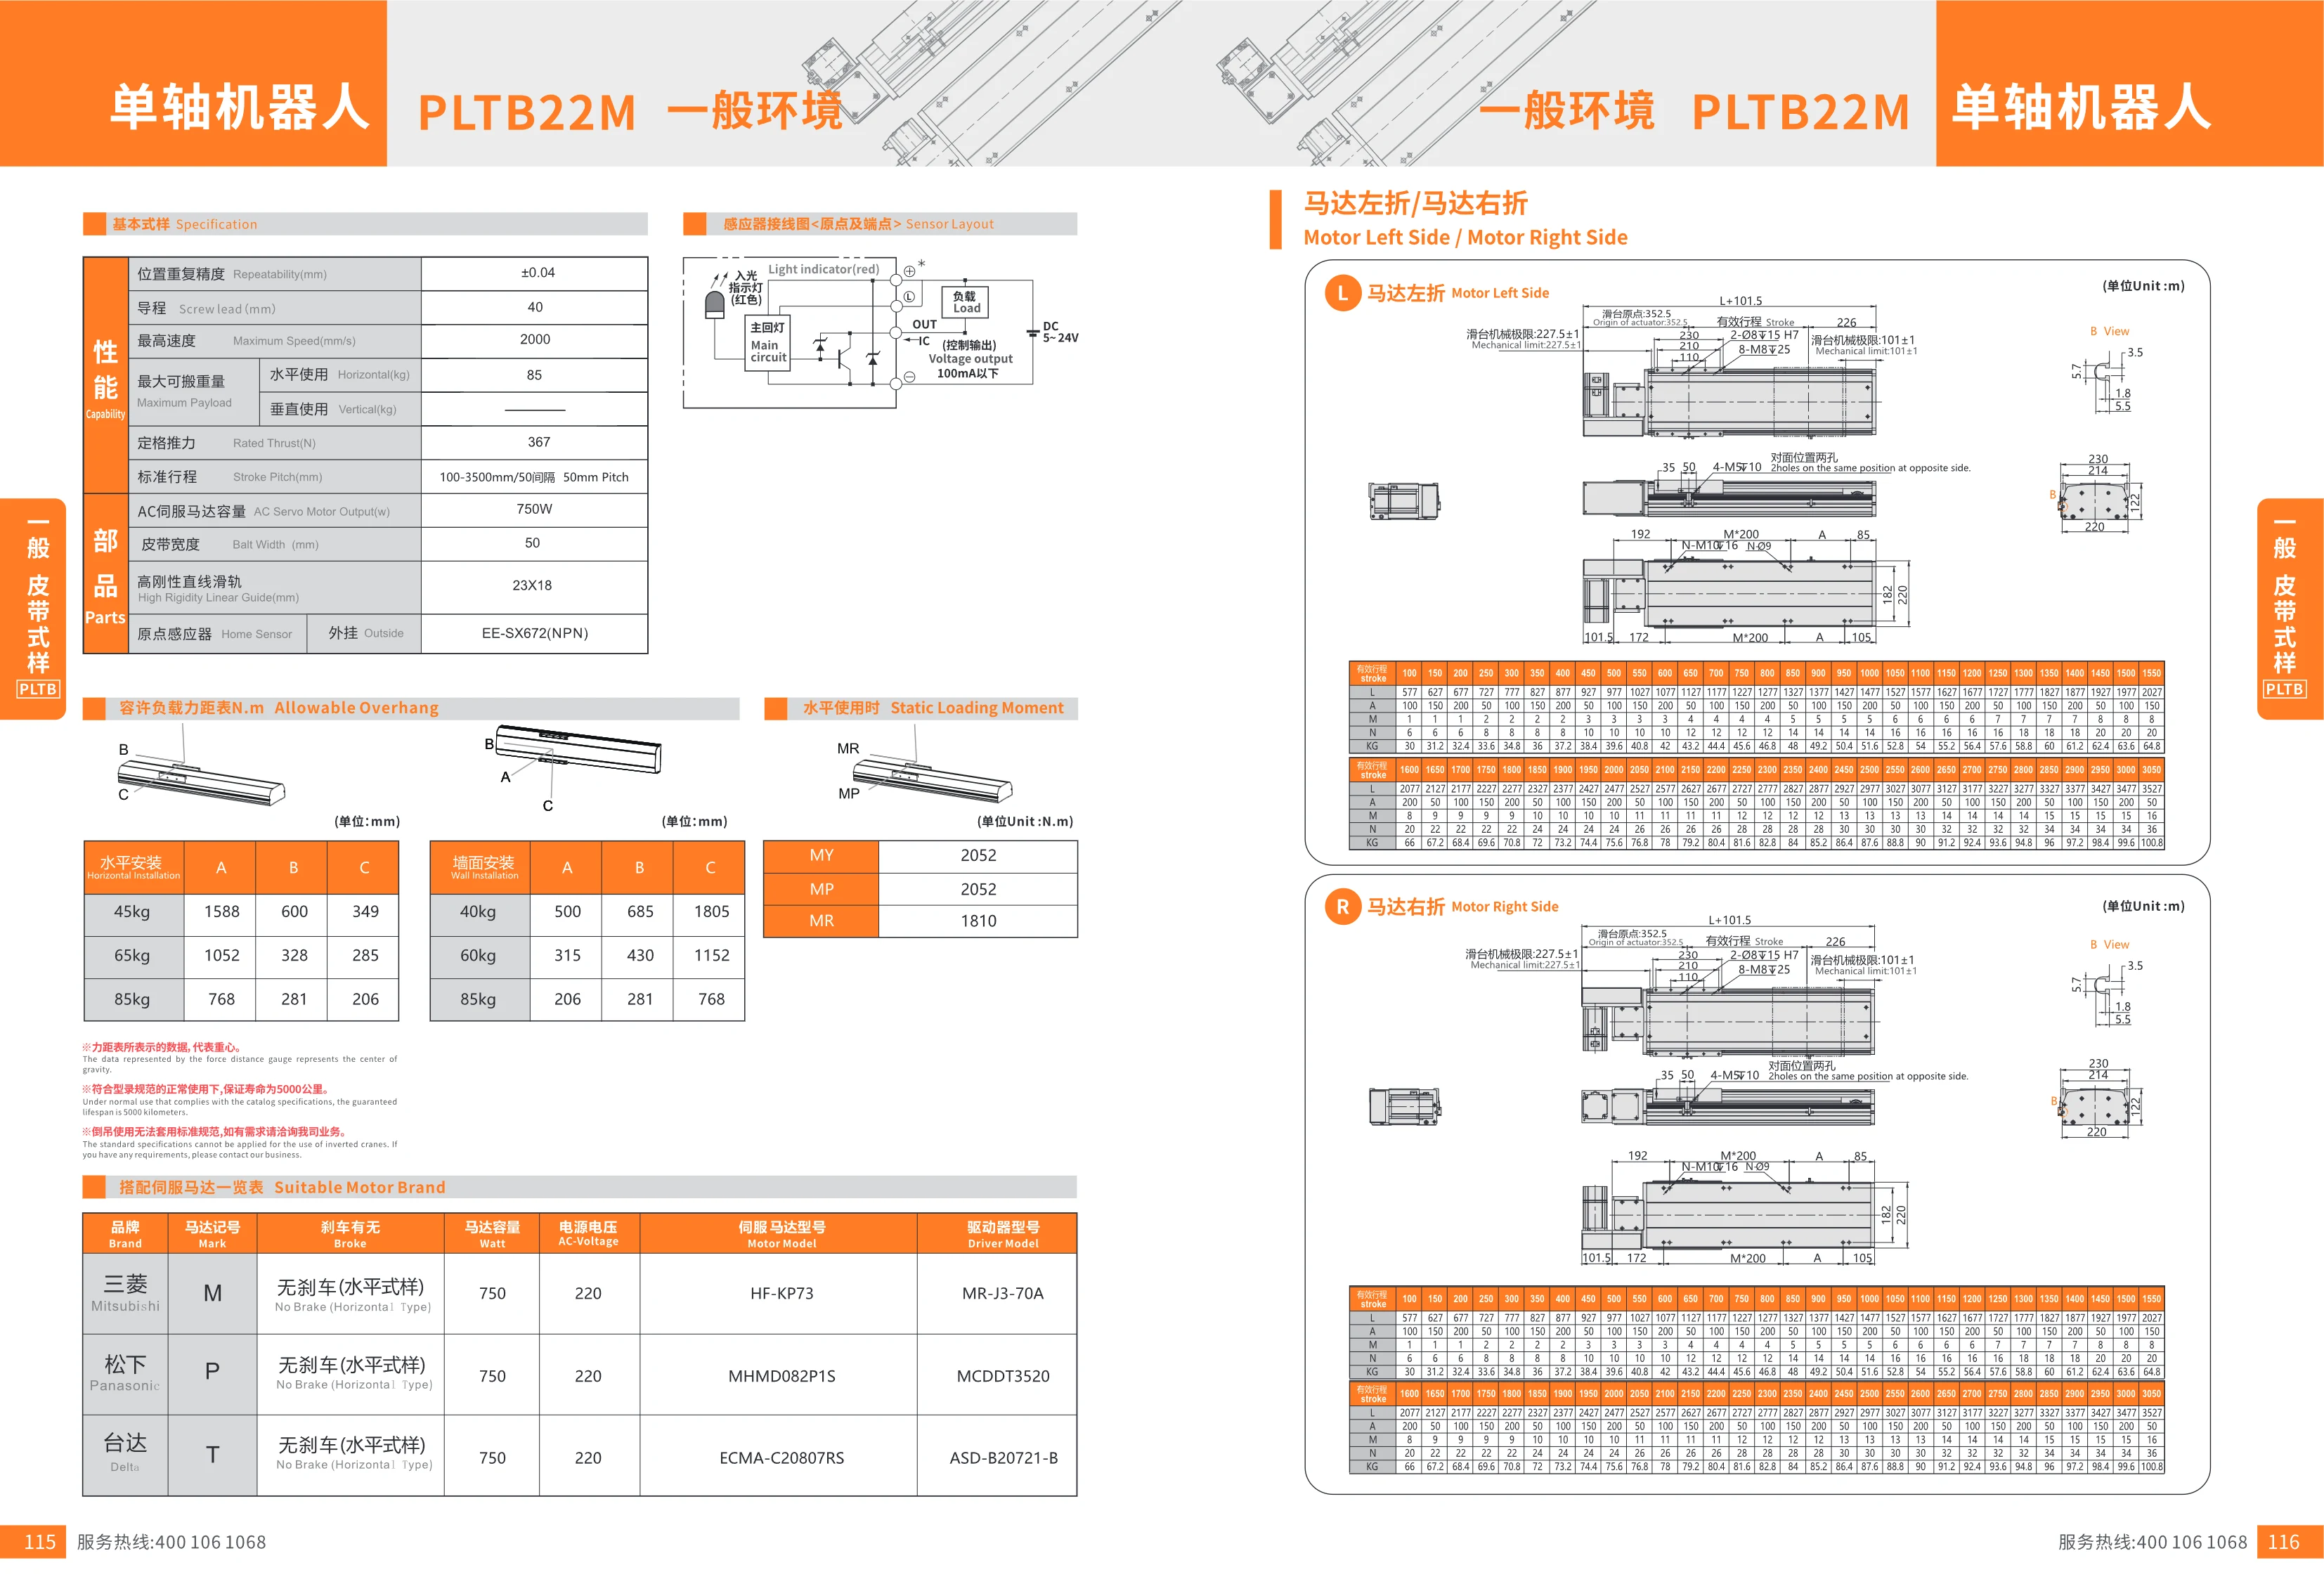
Одноосевой робот серии PLTB22M
Одноосевой робот серии PLTB22M — линейный модуль с ременным приводом для эксплуатации в обычных условиях, оснащённый высокожёсткой линейной направляющей. Повторяемость позиционирования составляет ±0.04mm, ход за оборот — 40mm, максимальная скорость — 2000mm/s, максимальная нагрузка — 85kg, номинальное усилие — 367N. Стандартный диапазон хода составляет 100-3500mm с шагом выбора 50mm. Модуль оснащён сервомотором переменного тока (750W), ширина ремня составляет 50mm, размер направляющей — 23×18mm, модель датчика исходного положения — EE-SX672(NPN). Подходит для автоматизированного перемещения, позиционирования и сборки.
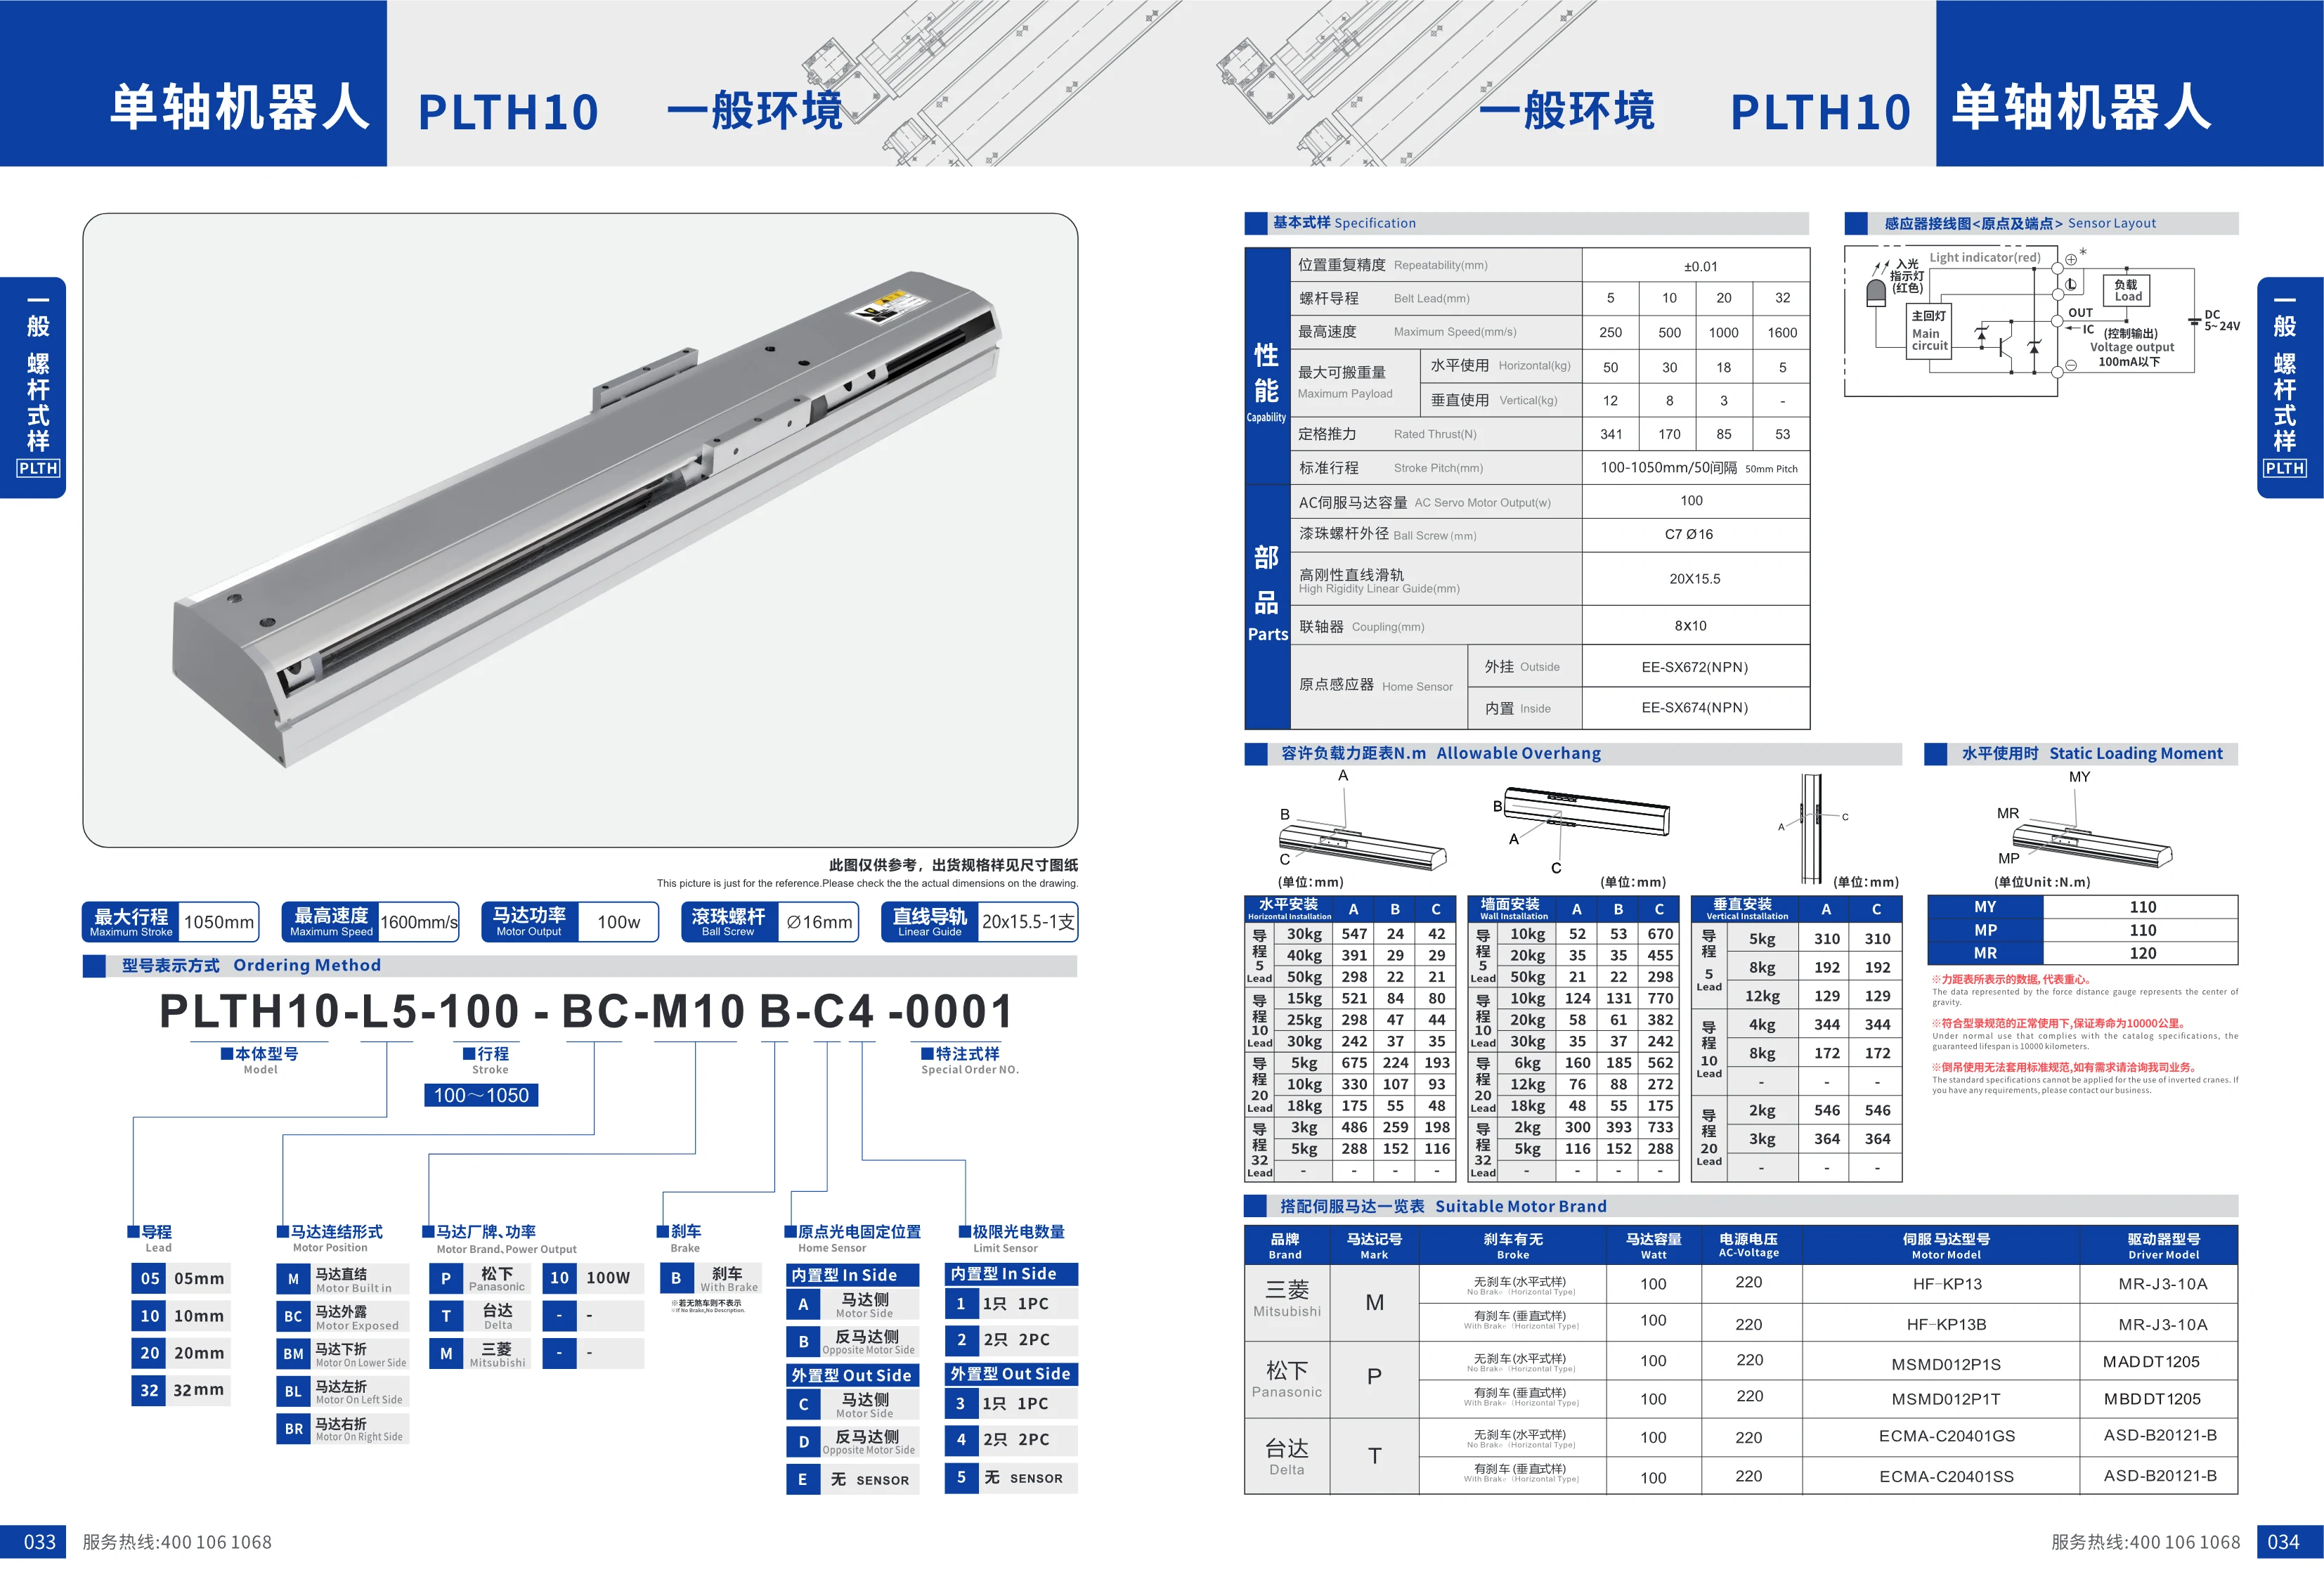
Одноосевой робот серии PLTH10
Одноосевой робот серии PLTH10 — модуль линейного перемещения для применения в стандартных промышленных условиях. В качестве приводного и направляющего элементов используются шарико-винтовая передача и линейная направляющая высокой жёсткости. Модуль отличается высокой точностью, жёсткостью и компактной конструкцией. Повторяемость позиционирования достигает ±0.01mm, шаг винта составляет 5mm, максимальная скорость — 250mm/s, максимальная грузоподъёмность при горизонтальном монтаже — 30kg, номинальное усилие — 341N. Стандартный диапазон хода составляет 100-1050mm с шагом 50mm. В стандартную комплектацию входит серводвигатель переменного тока мощностью 100W. Наружный диаметр шарико-винтовой передачи — 50mm, размер линейной направляющей — 20×15.5, размер муфты — 8×10. Датчик исходного положения может быть внешним или встроенным. Корпус изготовлен из алюминиевого профиля. Модуль подходит для автоматизированного перемещения, позиционирования и других задач.
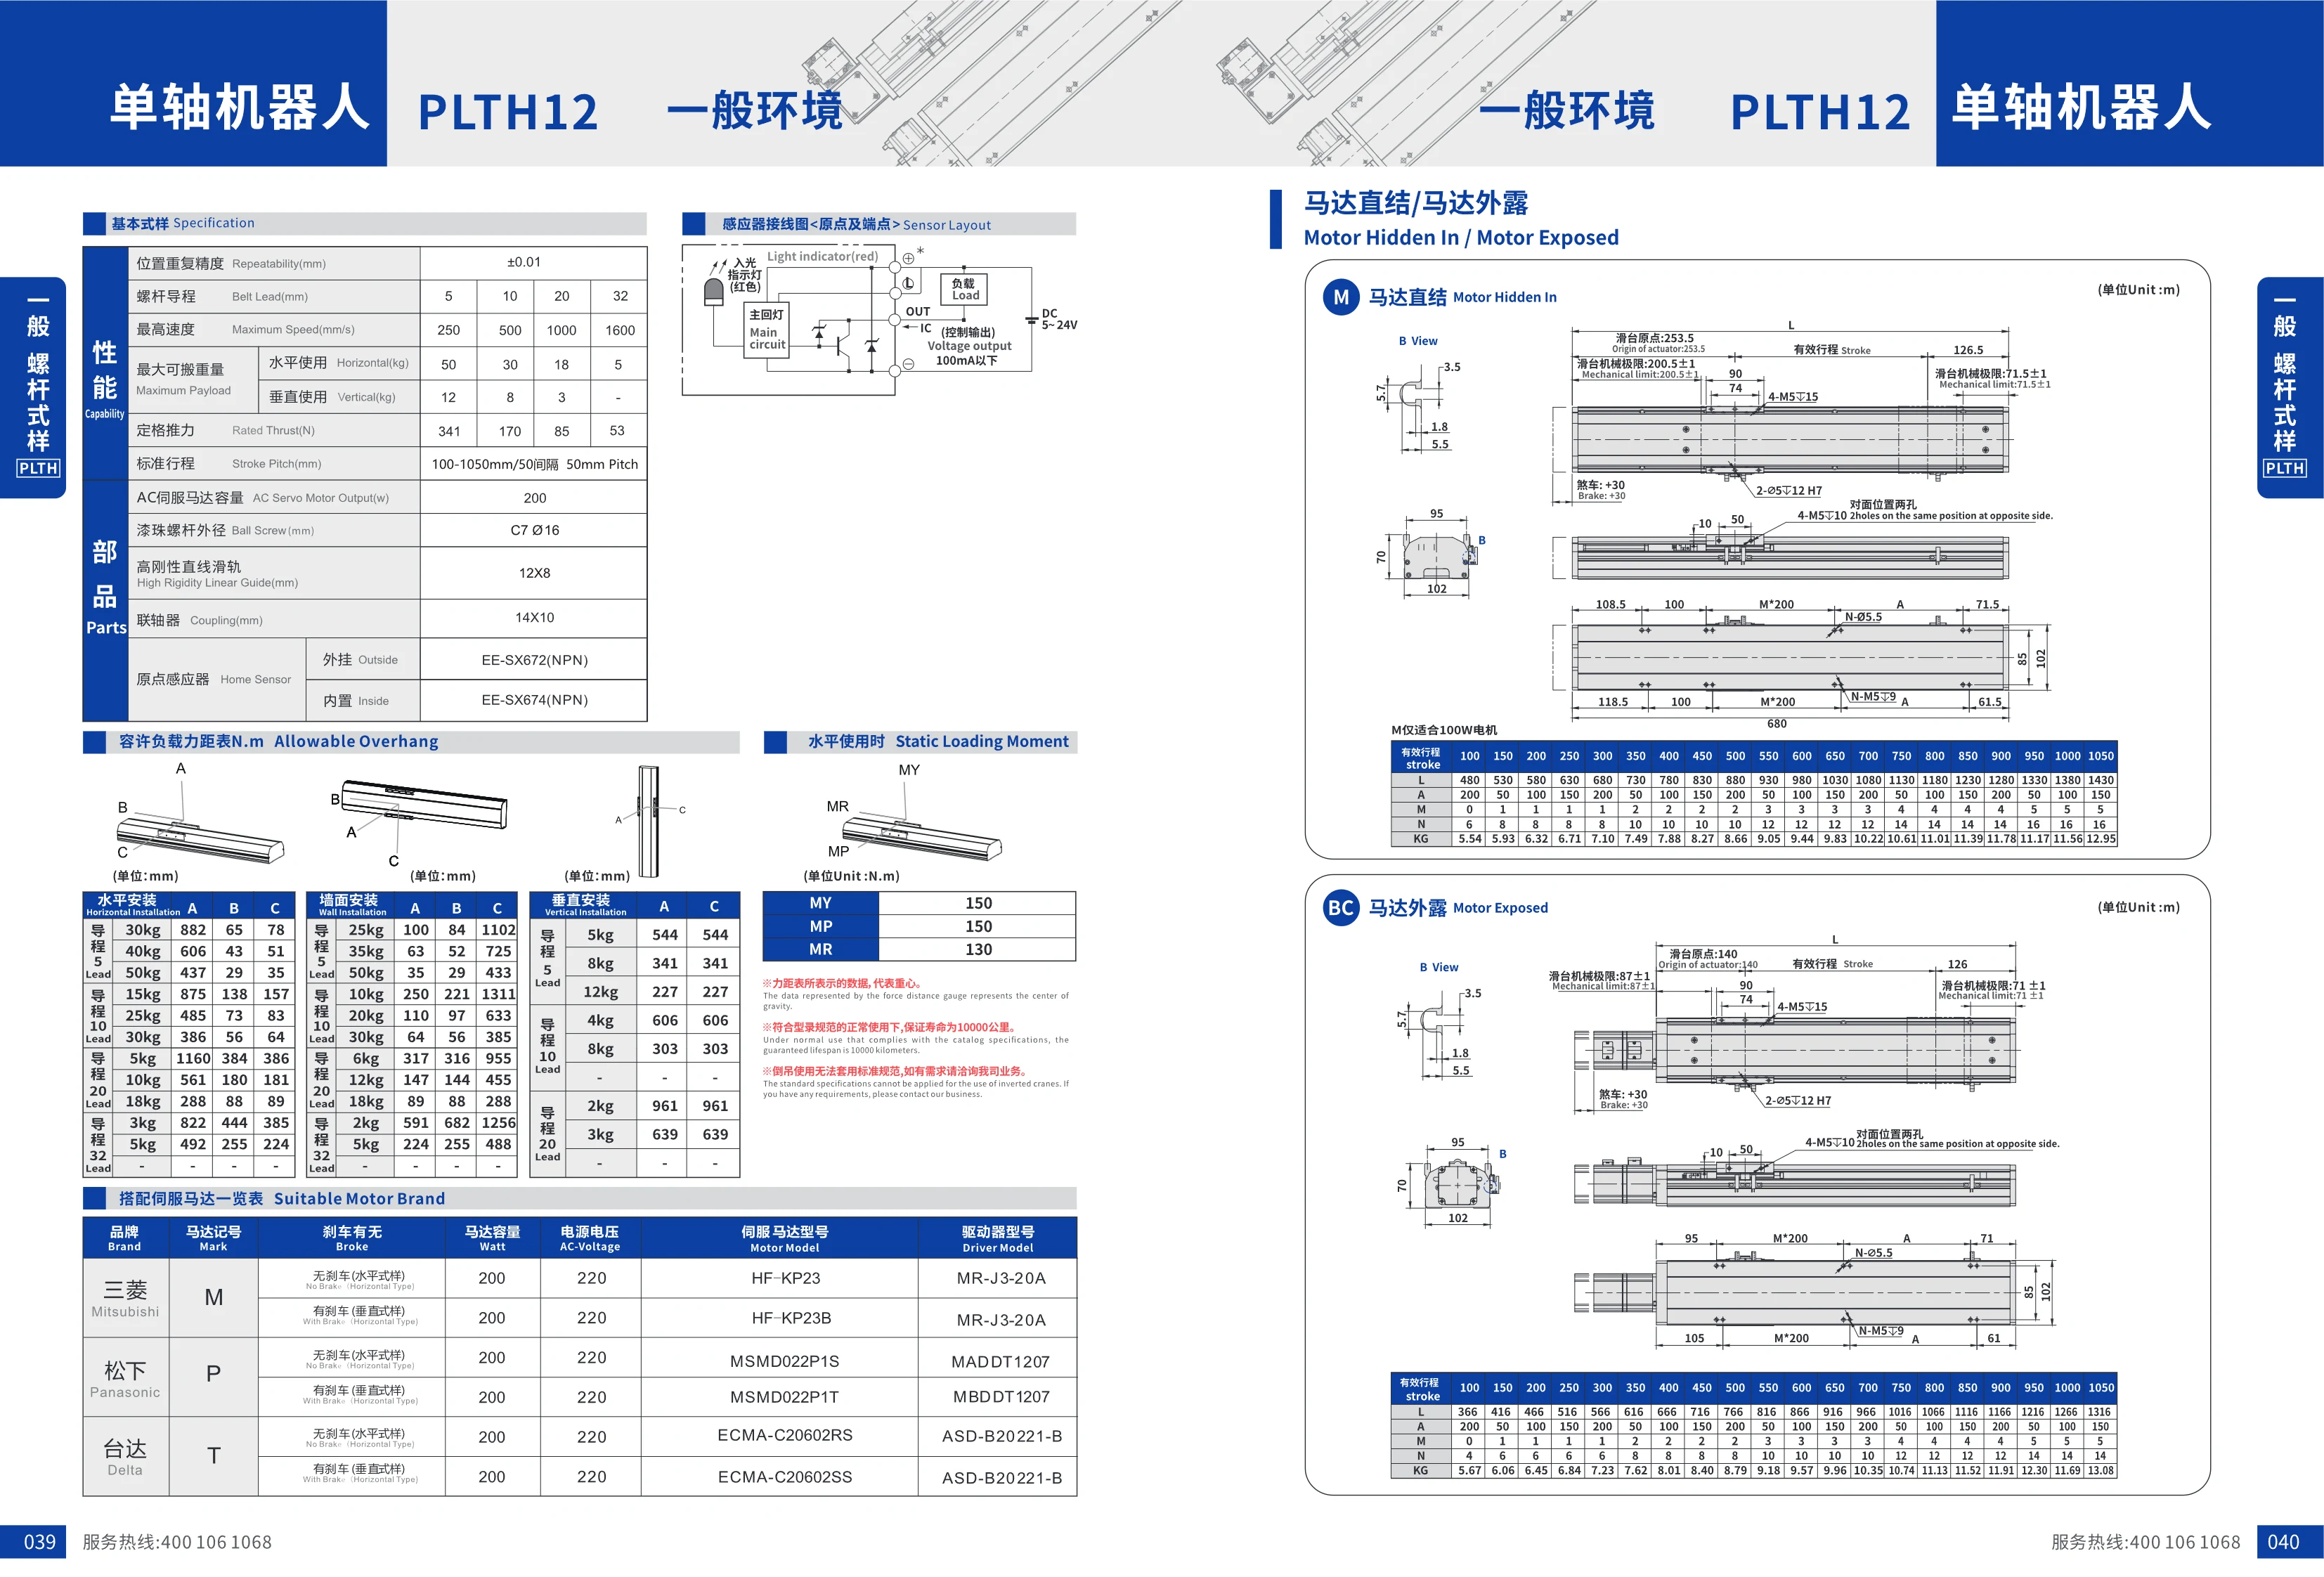
Одноосевой робот серии PLTH12
Одноосевой робот серии PLTH12 предназначен для эксплуатации в обычных условиях и оснащён шарико-винтовой передачей. Повторяемость позиционирования составляет ±0.01mm. Доступны варианты хода винта 5/10/20/32mm с соответствующей максимальной скоростью 250/500/1000/1600mm/s. Стандартная длина хода составляет 100-1050mm с шагом 50mm. Установлен серводвигатель переменного тока мощностью 200W. Класс точности шарико-винтовой передачи — C7, наружный диаметр винта — Ø16mm. Размер высокожёсткой линейной направляющей — 12X8mm. Максимальная грузоподъёмность при горизонтальной установке составляет 50kg, при вертикальной — 12kg. Доступны различные варианты компоновки привода: прямое соединение, открытое расположение двигателя, а также расположение двигателя слева, справа или снизу.

Одноосный робот серии PLTH120
Одноосный робот серии PLTH120 оснащён винтовым приводом, встроенным в направляющую, что обеспечивает высокую жёсткость и точность. Максимальный ход составляет 1250mm, максимальная скорость — 1600mm/s, диаметр шарико-винтовой пары — 16mm, мощность двигателя — 400W. Повторяемость позиционирования составляет ±0.01mm. Доступны четыре варианта хода винта: 5/10/20/32mm, соответствующие различным значениям скорости и усилия. Стандартный диапазон хода — 50-1250mm, номинальное усилие — до 1388N. Робот подходит для высокоточного линейного перемещения при автоматизированной сборке, транспортировке, контроле и других операциях.