単軸ロボット
ZTZ90-2シリーズ 軸出力ステアリングユニット
出力方式:軸出力ステアリングユニット。
ZPTZ90-2シリーズ ステアリングギヤボックス+減速機
出力方式:単軸出力、両軸出力。軸は非標準仕様でカスタマイズ可能です。
ZZ90-2シリーズ 単軸ロボット
出力方式:単軸出力、両軸出力。軸は非標準仕様でカスタマイズ可能です。

PLTHシリーズ ボールねじスライダ
PLTHシリーズ ボールねじスライダは、一般環境向けの標準化された直線運動モジュールです。ボールねじ駆動を採用し、高精度・高剛性の動作を実現します。本体幅は65mmから220mmまでの全6種類で、最大ストロークは1000-1500mm、最大可搬質量は20-150kgです。サイズにより、小型(PLTH6A、PLTH7A)、中型(PLTH10、PLTH13)、大型(PLTH17、PLTH22)に分かれており、さまざまな負荷やストロークのニーズに対応します。自動組立、検査、搬送など、幅広い用途で使用されています。
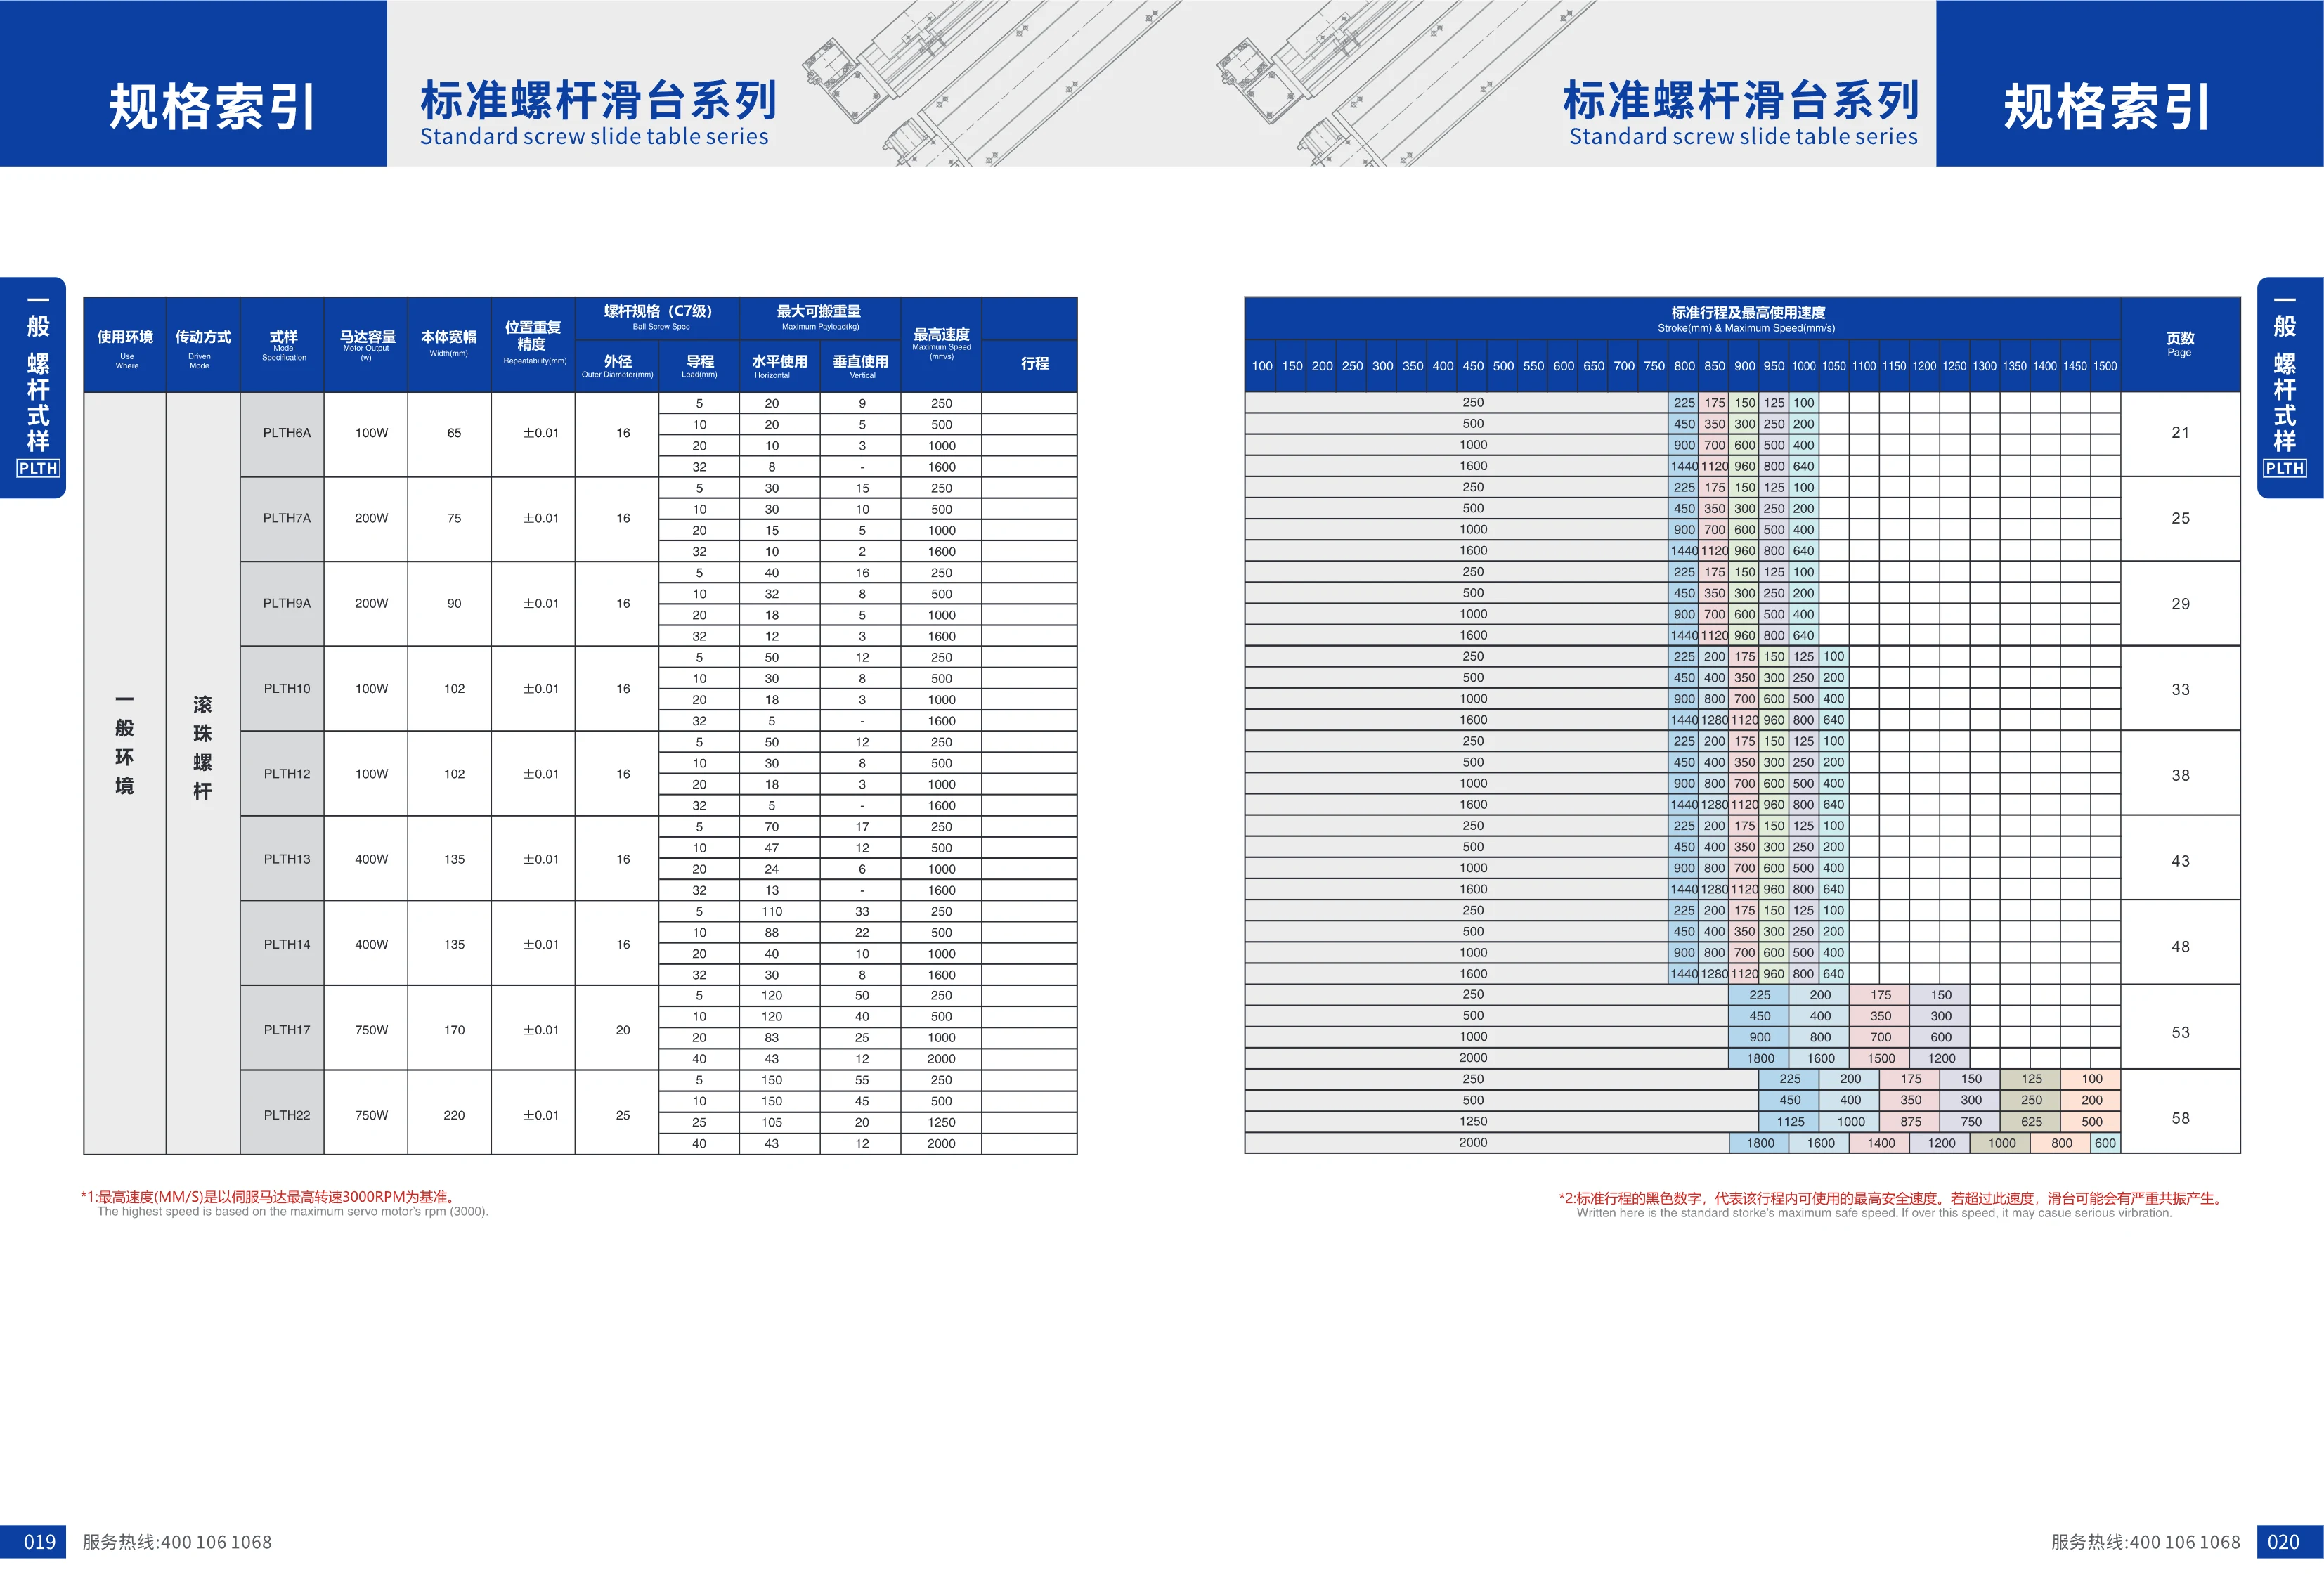
PLTHシリーズ標準ねじ式スライドテーブル
PLTHシリーズ標準ねじ式スライドテーブルはボールねじ駆動を採用し、一般環境下で使用される自動化設備の精密位置決めに適しています。本体幅は65mmから220mmまで、モーター容量は100Wから750Wまで対応し、ねじ仕様はC7級(直径16mm/20mm/25mm)、位置繰り返し精度は±0.01mmです。標準ストローク範囲は100mmから1500mmで、50mm刻みです(具体的なストロークは型式に応じて選択してください)。最大積載重量は型式によって異なり、最高速度はサーボモーター3000RPMを基準としています。本シリーズは、産業オートメーションにおける高コストパフォーマンスのリニアモーションモジュールのニーズに応え、輸入同等品の代替として使用できます。
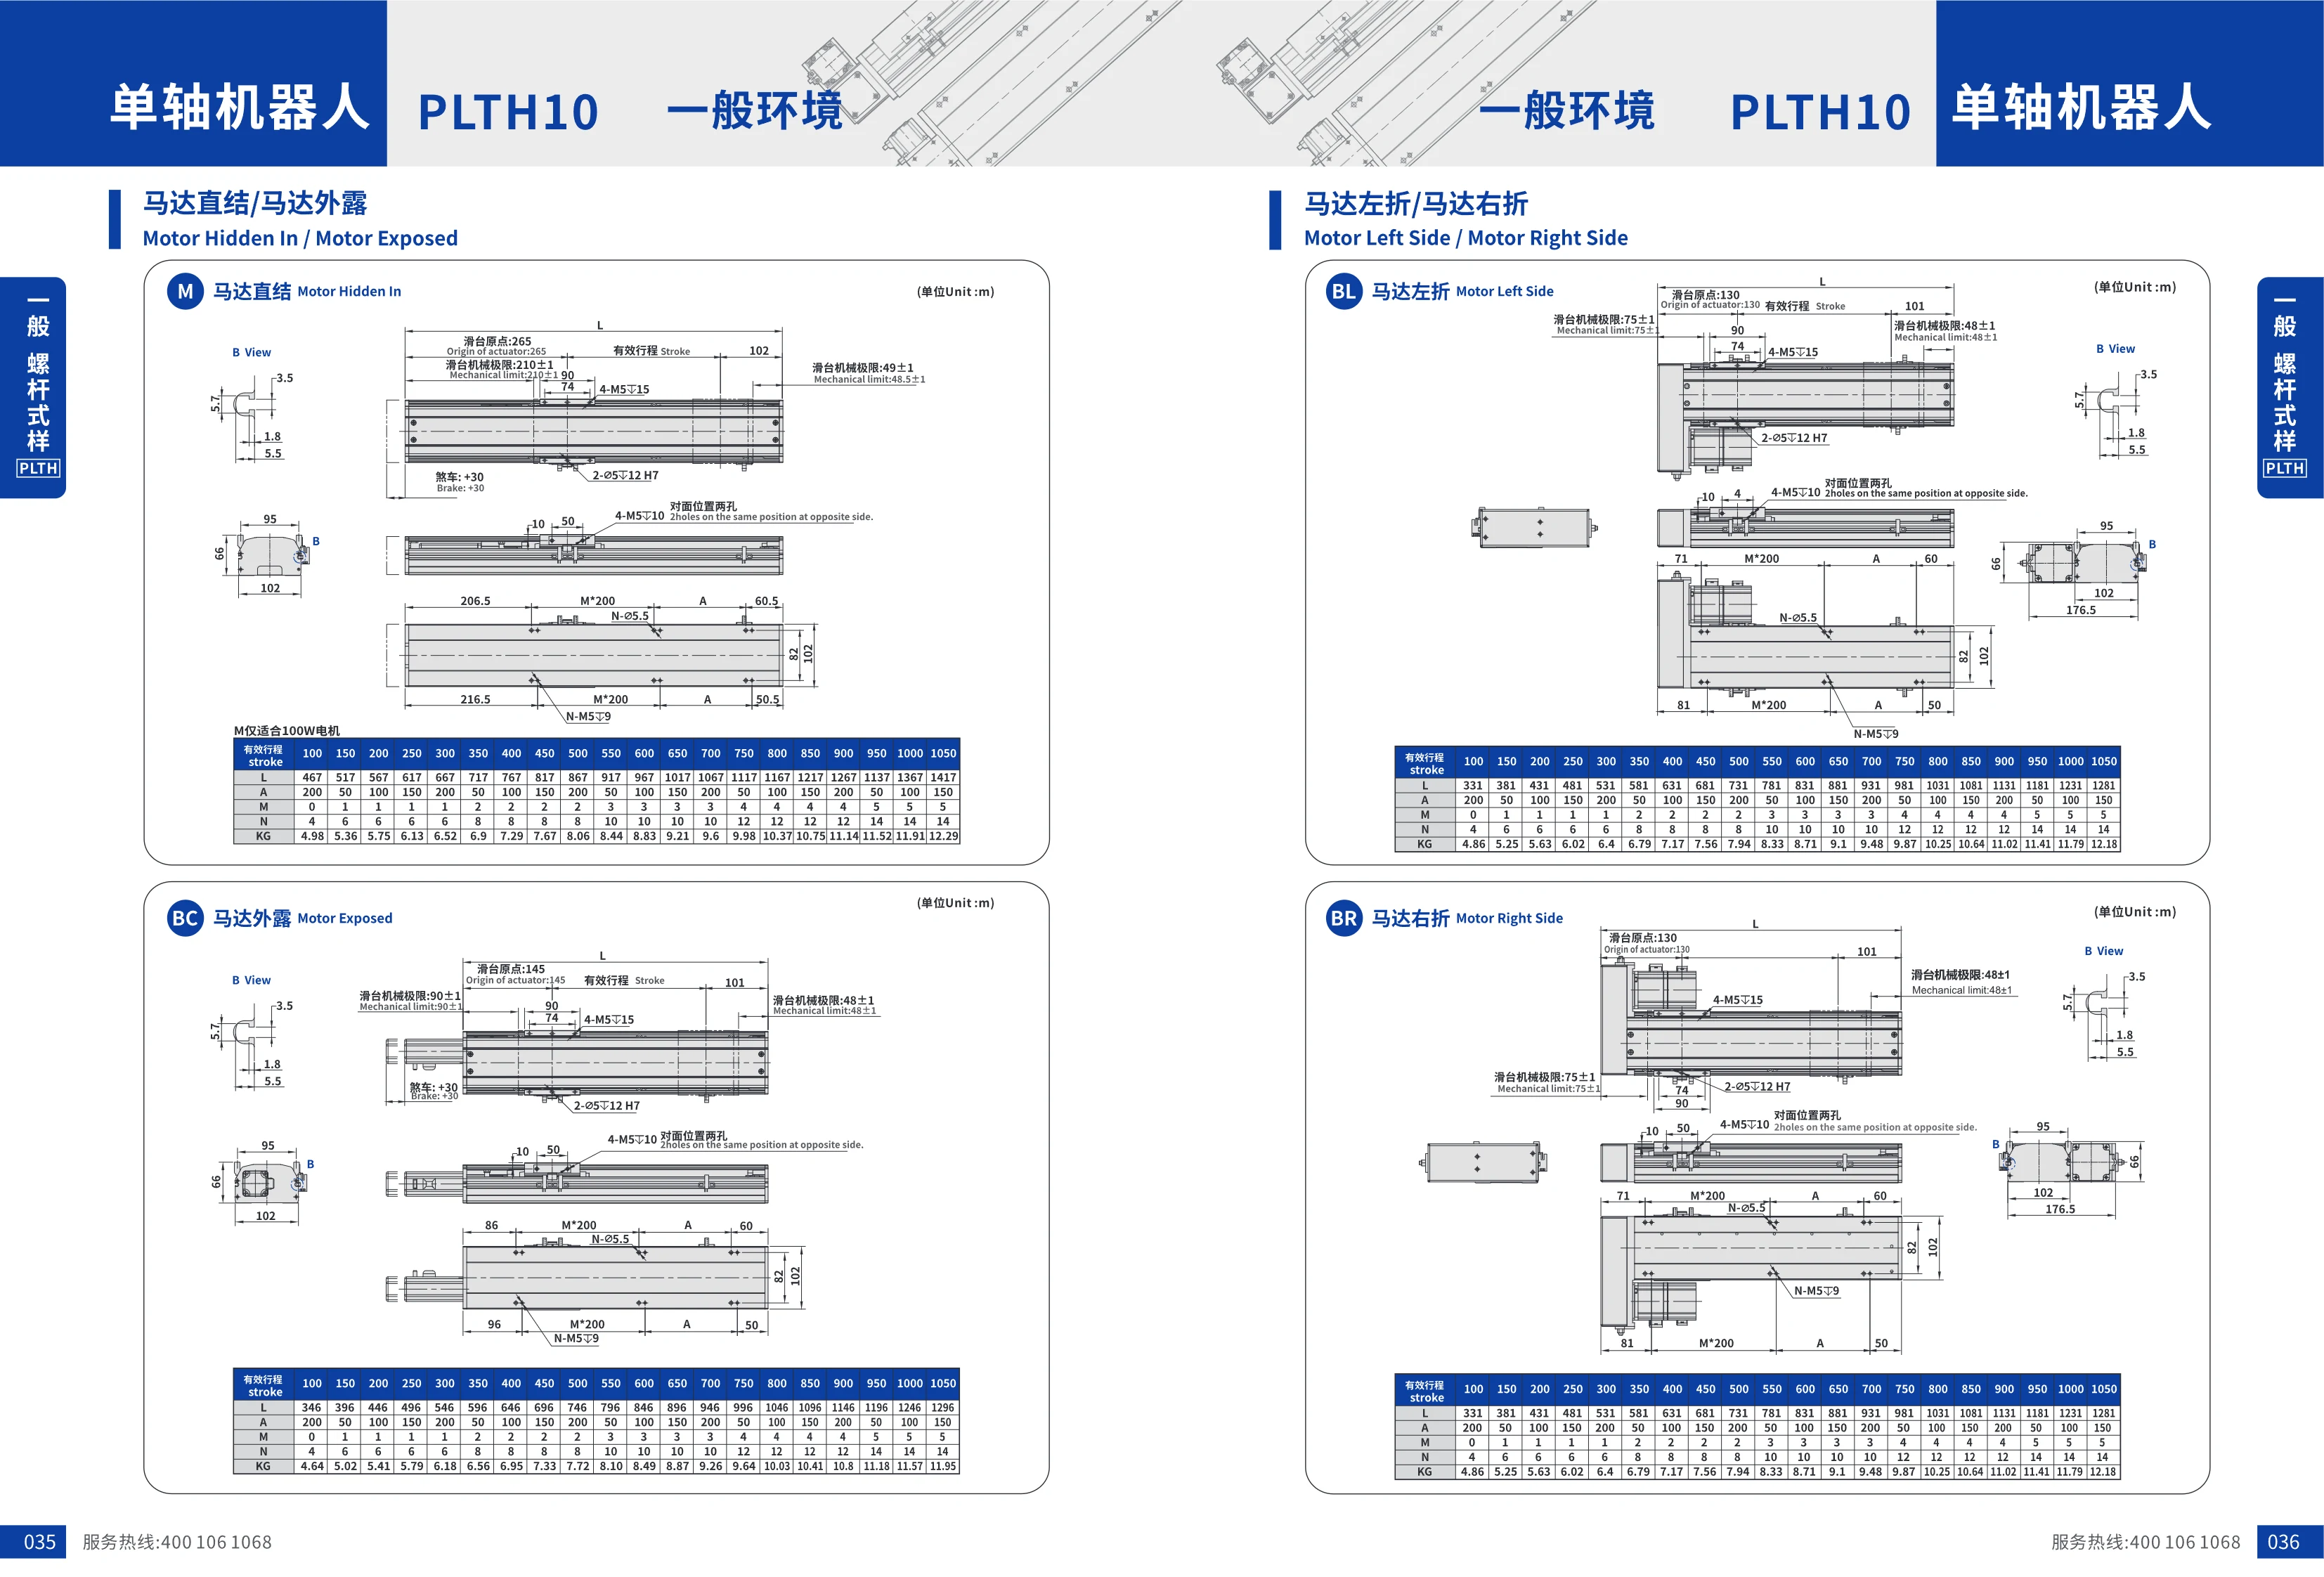
PLTHシリーズ単軸ロボット
PLTHシリーズ単軸ロボット(リニアモジュール)は、ねじ駆動方式を採用し、一般環境に適しています。モーター直結、モーター露出、モーター左折り、モーター右折りなど、さまざまな取り付け方式を用意しており、異なるスペースレイアウトのニーズに対応します。コンパクトな構造で安定した動作を実現し、自動組立、検査、搬送など幅広い用途で使用できます。

PLCHシリーズ スライドテーブル
PLCHシリーズは、クリーン環境向けに設計されたボールねじ駆動のスライドテーブルです。本体幅は65mm~220mm、最大ストロークは800mm~1500mm、最大可搬質量は20kg~150kgです。小型・中型・大型の各種サイズを取り揃え、クリーン環境での精密な直線運動に適しています。保護等級はP67以上で、優れた防塵・防水性能を備えています。

PLCHシリーズ単軸ロボット(クリーン環境用)
PLCHシリーズ単軸ロボットはクリーン環境向けに設計され、ねじ駆動方式とモーター下折り構造を採用しており、清浄度に厳しい要件が求められる自動化生産ラインに適しています。本シリーズは、コンパクトな構造、高精度な位置決め、低発塵量を特長とし、半導体、電子機器、医療機器などの業界で幅広く使用されています。型式PLCH10は標準タイプで、ストロークのカスタマイズに対応しています。

PLTBシリーズ単軸ロボット
PLTBシリーズ単軸ロボットはベルト駆動方式を採用し、一般環境での自動搬送、位置決め、組み立てに適しています。本体幅は102mmから220mmまで、最大ストロークは2550mmから3500mm、最大可搬質量は10kgから85kgです。さまざまな仕様・型式(PLTB10、PLTB14M、PLTB17M、PLTB22M)を取り揃え、異なる負荷やストロークのニーズに対応します。コンパクトな構造で設置も簡単。産業オートメーションの生産ラインに適しています。
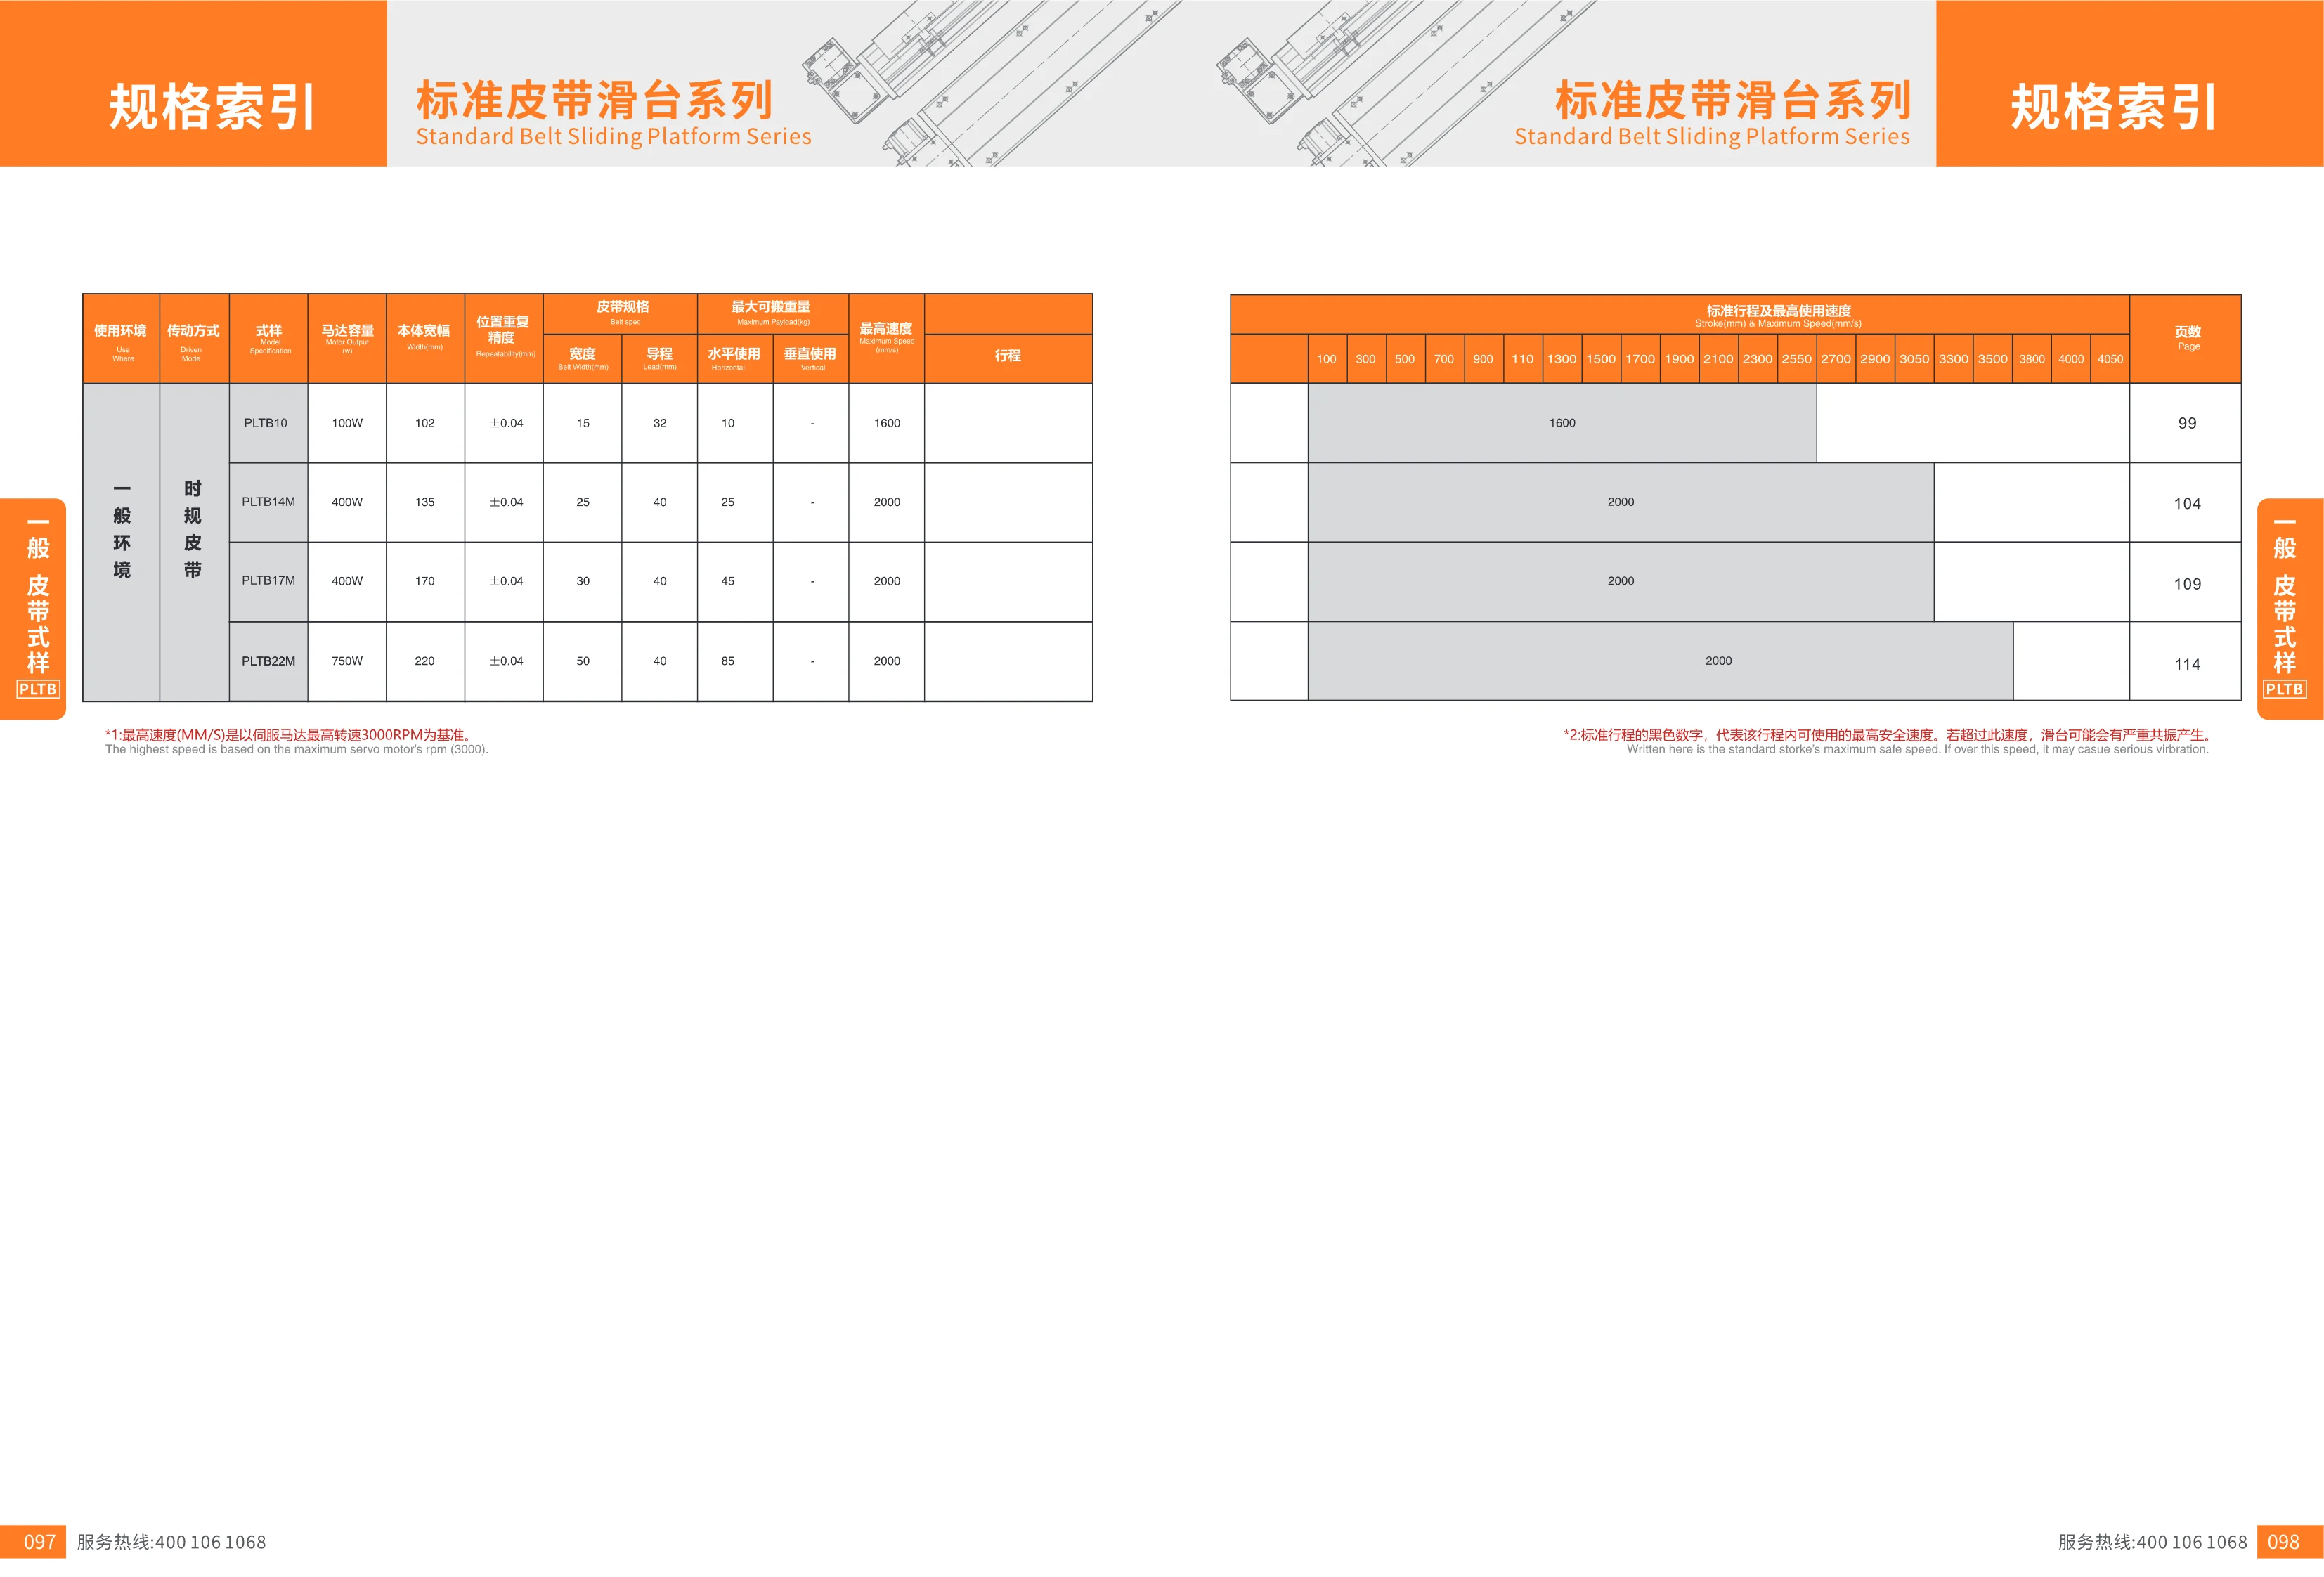
標準ベルト駆動スライドテーブルシリーズ
標準ベルト駆動スライドテーブルシリーズは、さまざまな標準ストローク長を取り揃えており、自動化設備の直線運動ユニットに適しています。ストロークは100mm、300mm、500mm、700mm、900mm、1100mm、1300mm、1500mm、1700mm、1900mm、2100mm、2300mm、2550mm、2700mm、2900mm、3050mm、3300mm、3500mm、3800mm、4000mm、4050mmなどからお選びいただけます。タイミングベルト駆動を採用し、コンパクトな構造と高い位置決め精度を実現。用途に応じて適合する駆動モーターとコントローラーを選択できます。
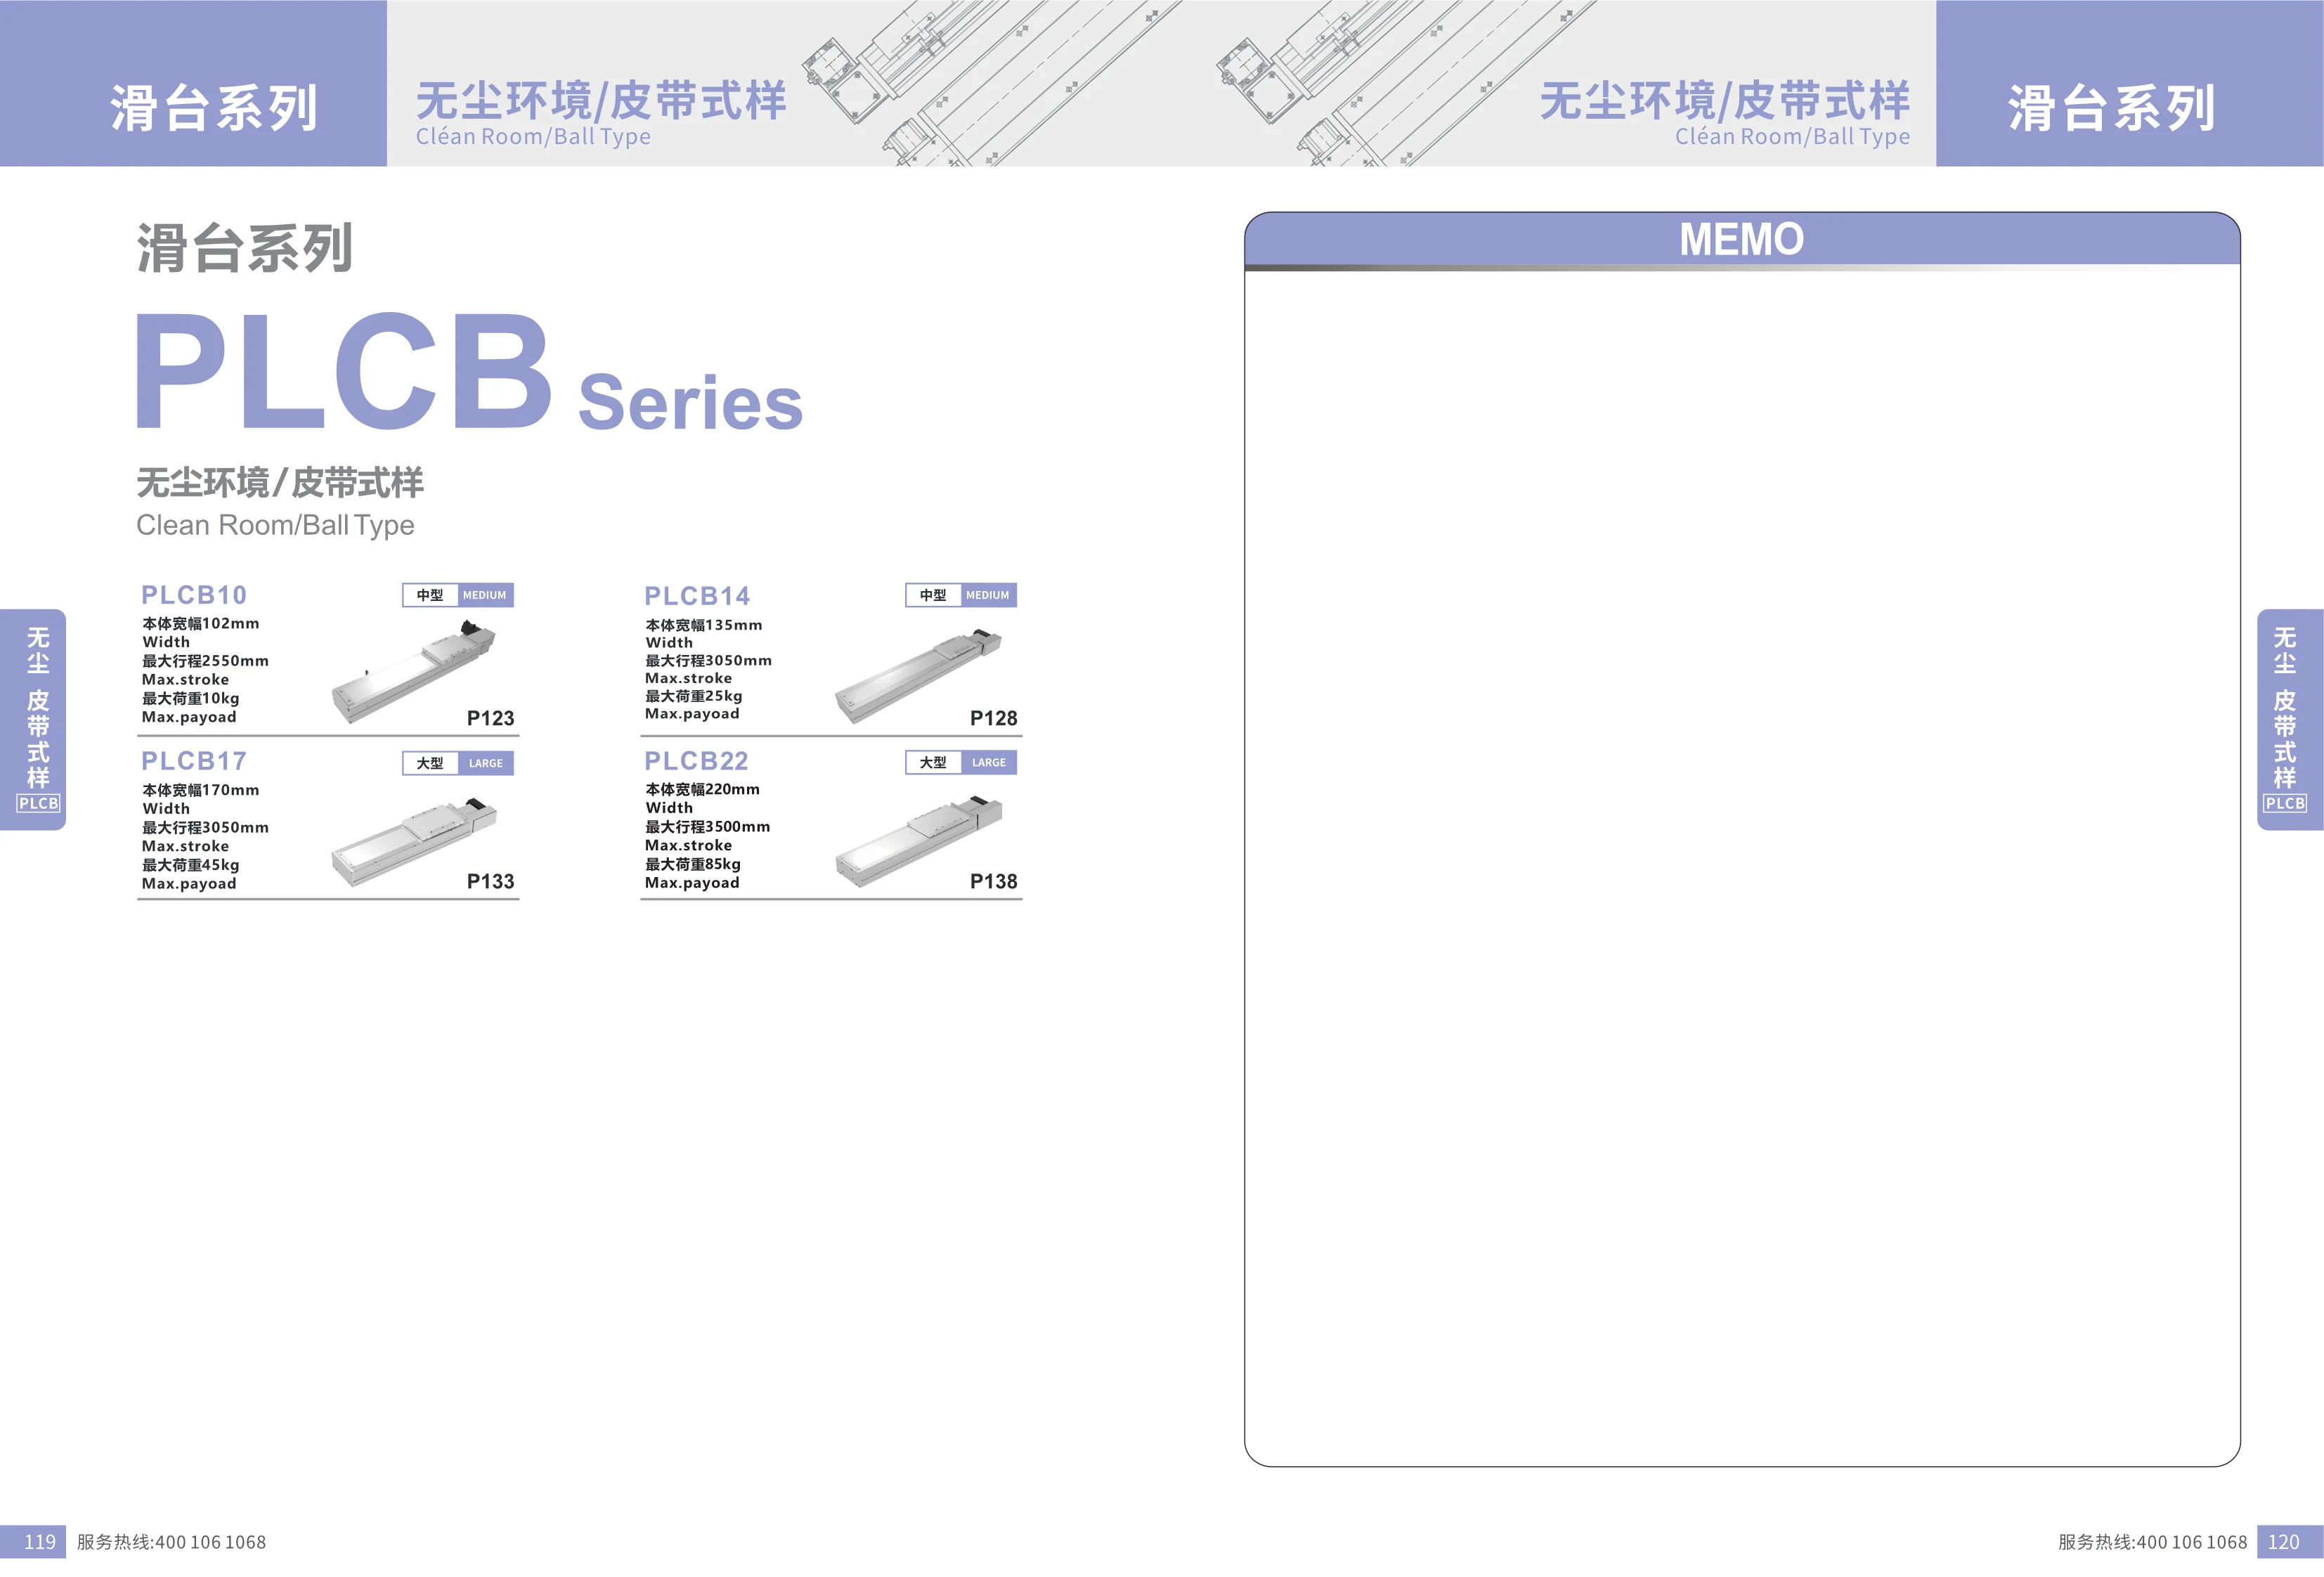
PLCBシリーズ クリーンルーム用ベルトスライダ
PLCBシリーズ クリーンルーム用ベルトスライダは、クリーン環境に適したベルト駆動式リニアモジュールです。本体にはアルミ合金を採用し、防塵設計を施しているため、クリーンルームの自動化設備に適しています。幅は4種類から選べます:PLCB10(幅102mm)、PLCB14(幅135mm)、PLCB17(幅170mm)、PLCB22(幅220mm)。最大ストロークは2550mm~3500mm、最大積載荷重は10kg~85kgです。高速、低騒音、長寿命を特長とし、電子機器の組立、半導体製造、医療機器など、クリーン環境が求められる自動化分野で幅広く使用されています。
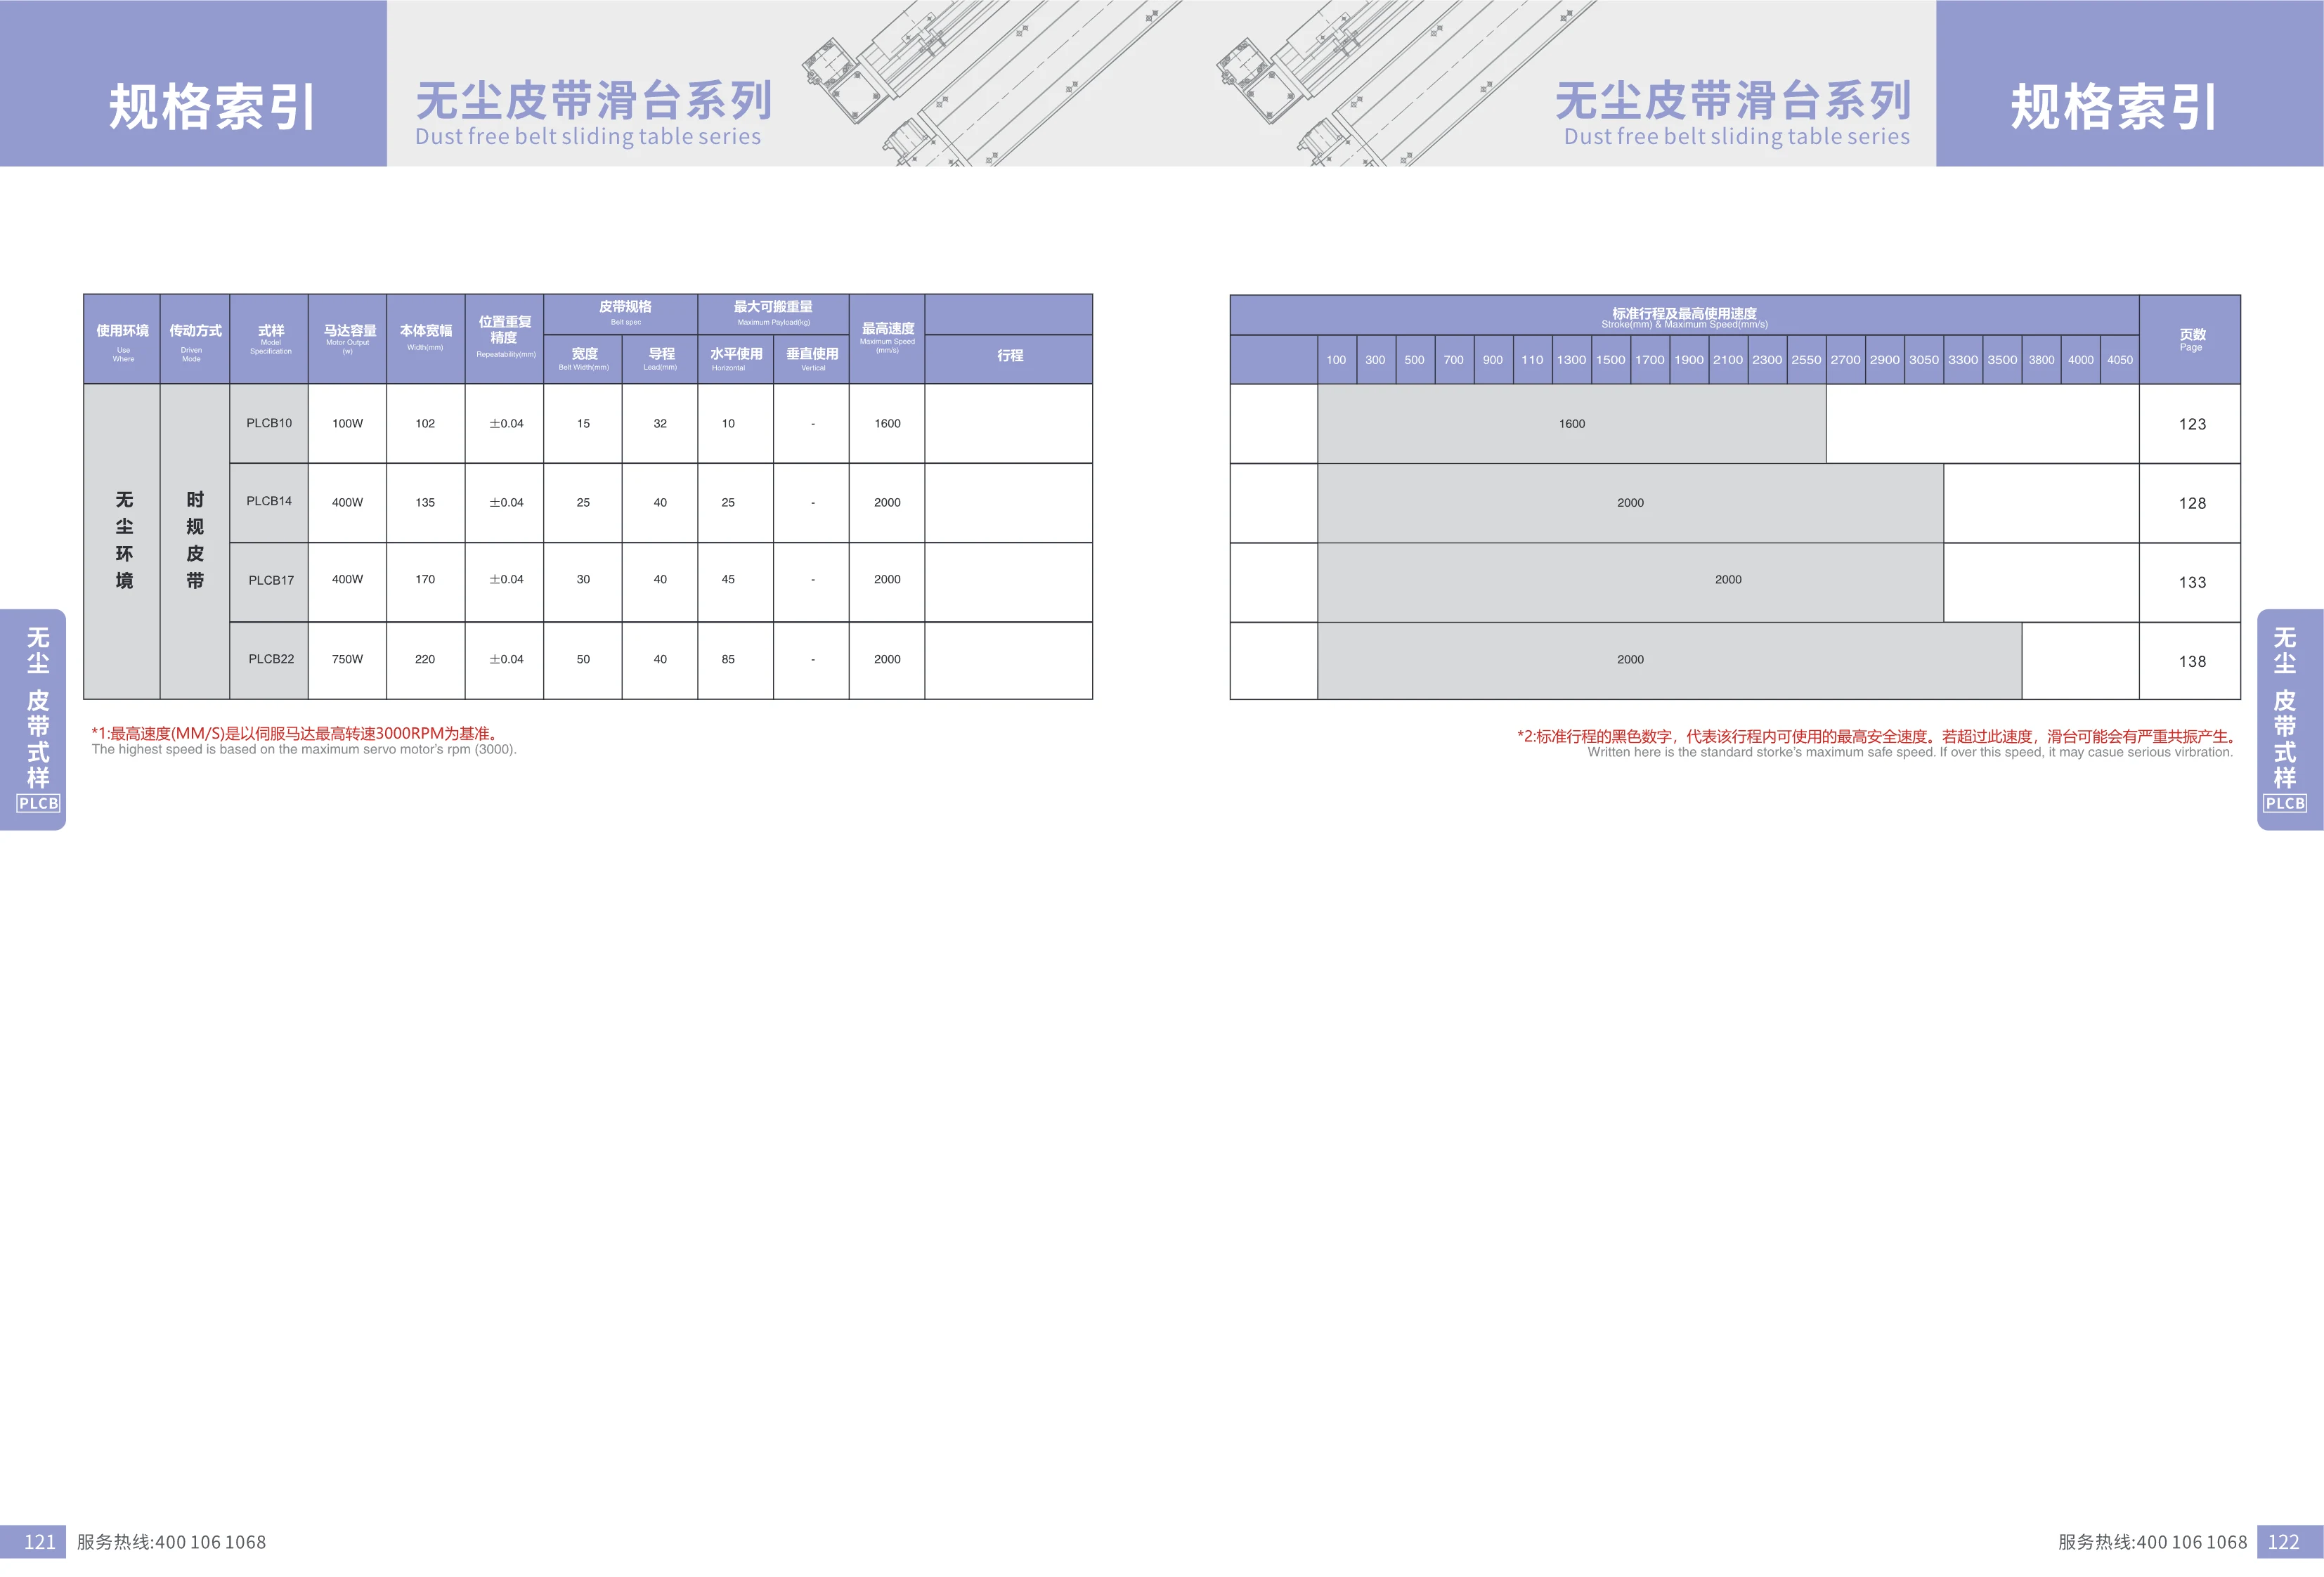
PLCBシリーズ ベルト式リニアモジュール
PLCBシリーズは、クリーン環境に適したタイミングベルト駆動のリニアモジュールです。高性能な同期ベルト駆動を採用し、PLCB10、PLCB14、PLCB17、PLCB22の4種類をラインアップしています。モーター容量は100W~750W、本体幅は102-220mm、位置繰り返し精度は±0.04mm、ベルト幅は15/25/30/50mm、最大可搬質量は32-40kg、最高速度は10-85mm/s、最大ストロークは1600-2000mmです。自動搬送、組み立て、検査など、クリーン環境での用途に適しています。
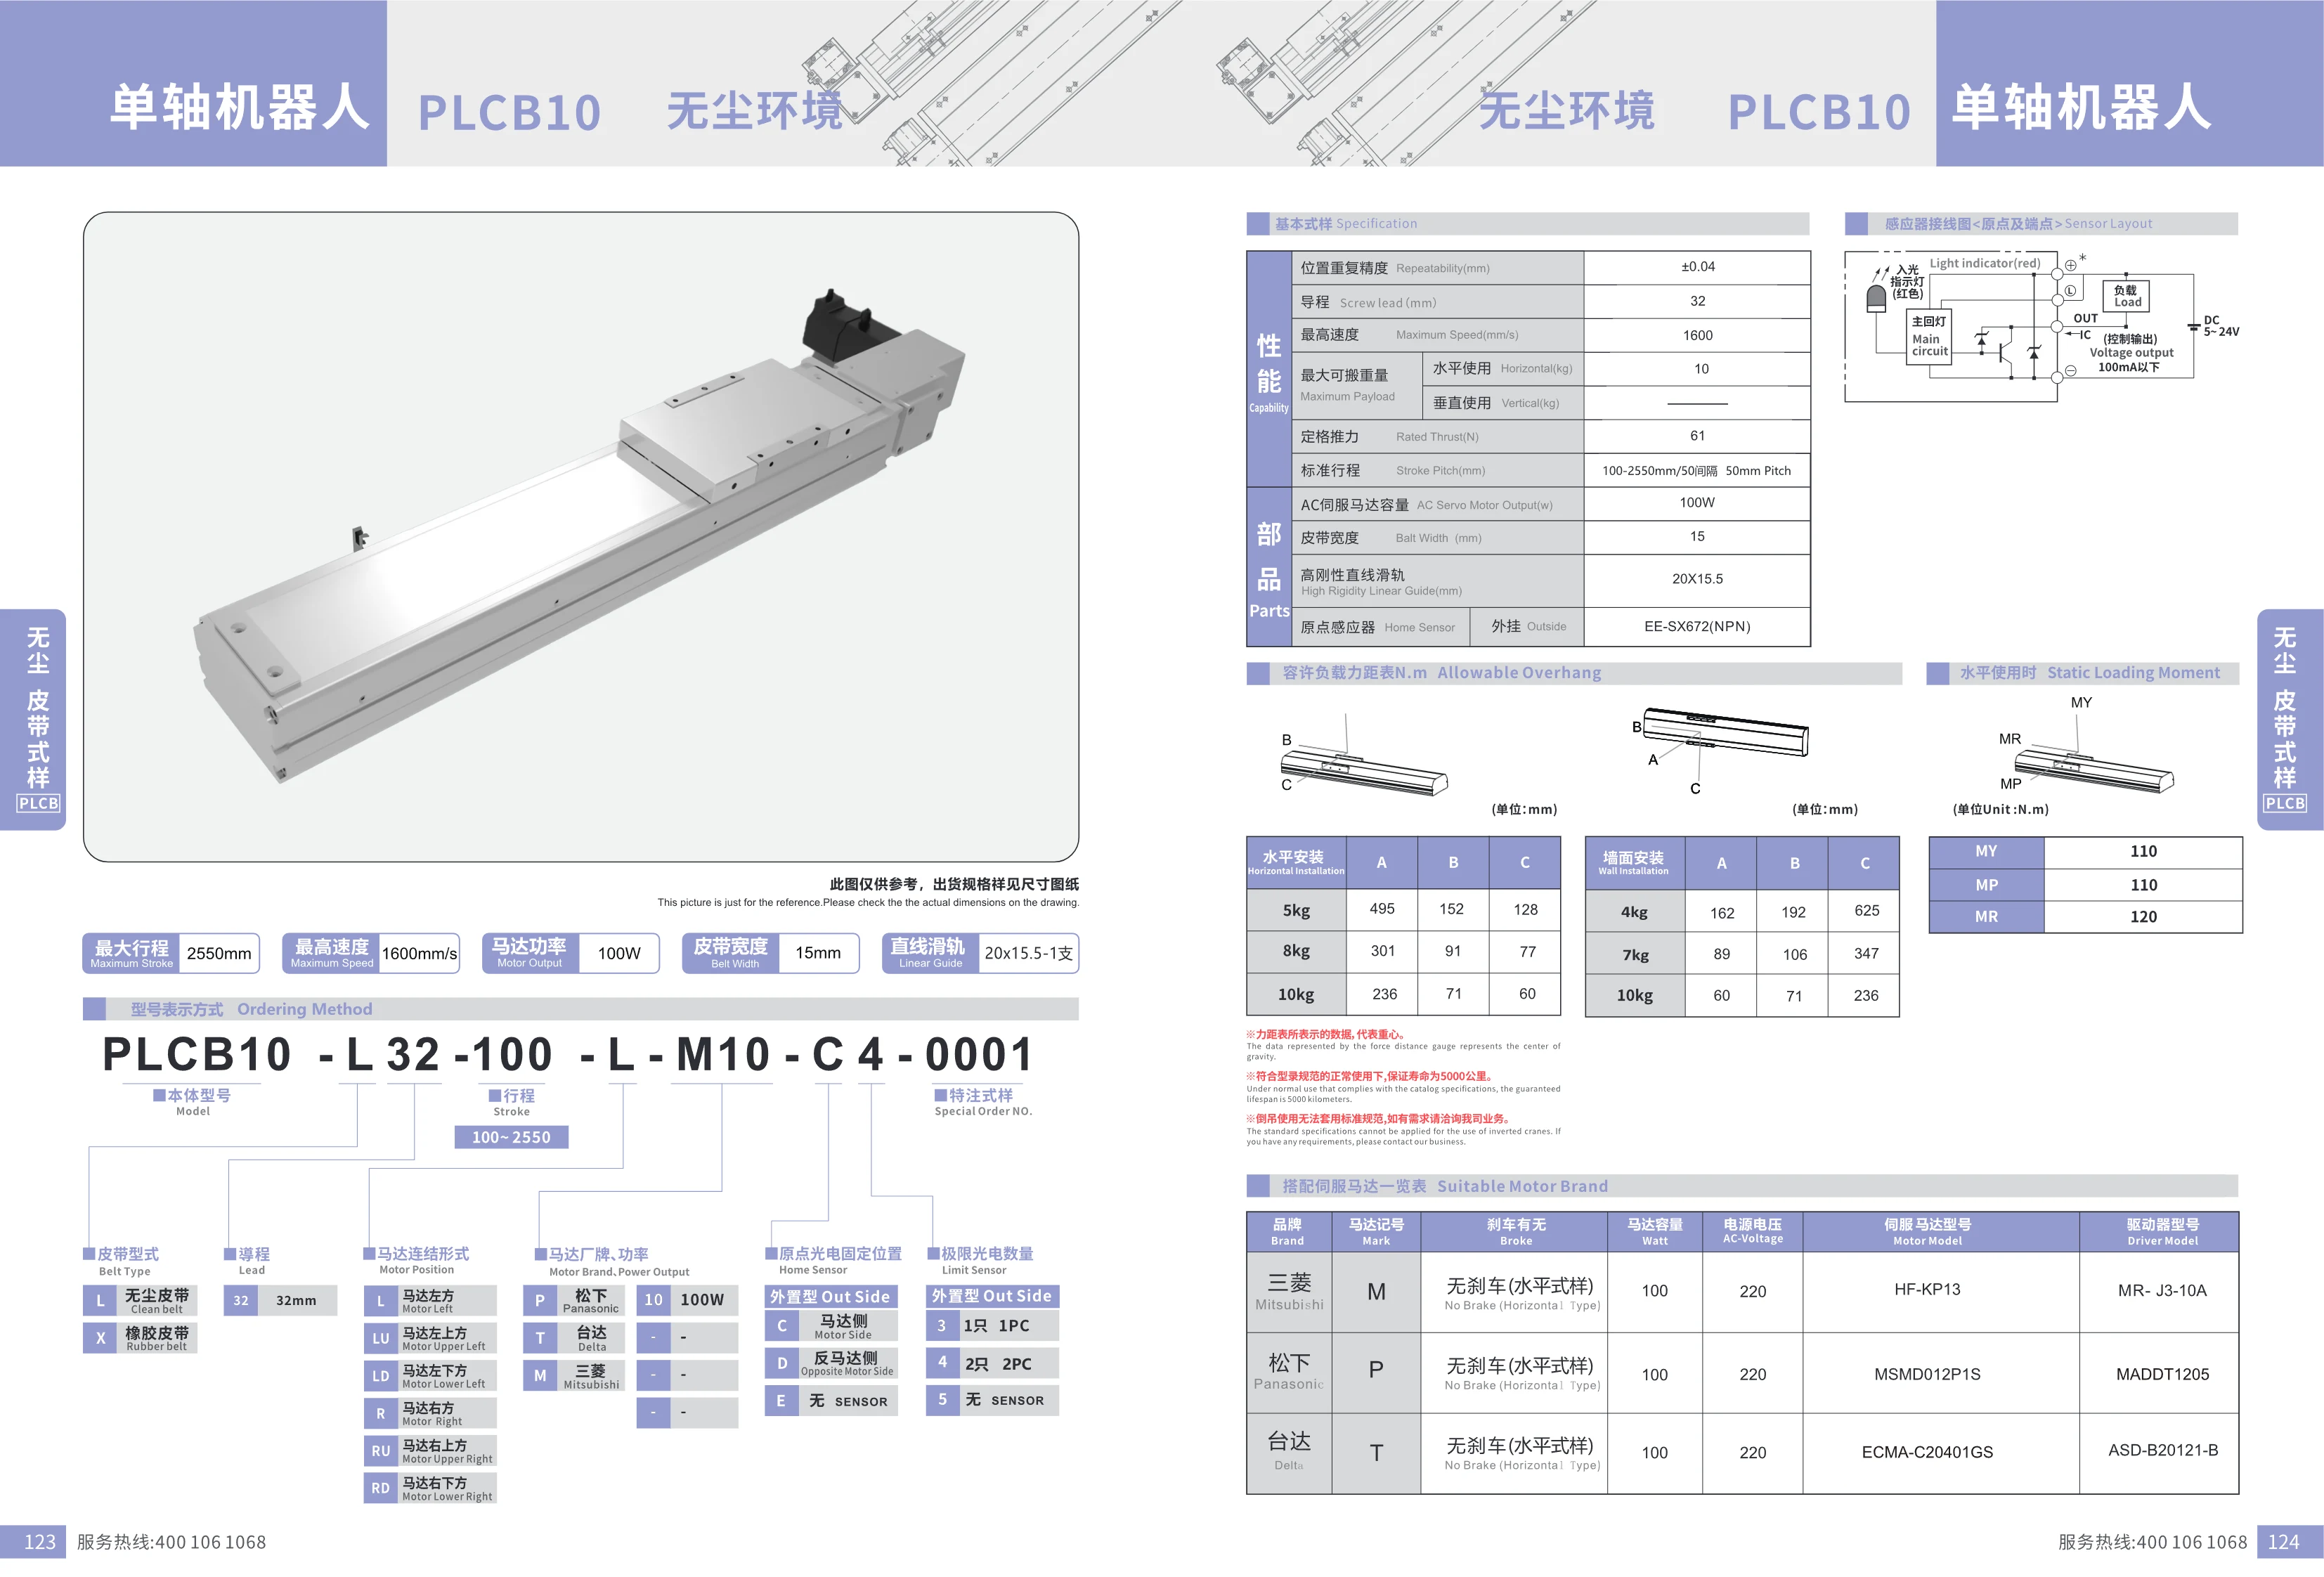
単軸ロボット PLCB10 クリーン環境用
PLCB10シリーズの単軸ロボットは、クリーン環境向けに設計されています。ベルト駆動方式を採用し、20x15.5mmのリニアガイドと組み合わせることで、最高1600mm/sの速度と最大2550mmのストロークを実現します。モーター出力は100W、ベルト幅は15mmで、クリーンルーム内での自動搬送や位置決めなどに適しています。本製品は、本体型式、ストローク、ベルトタイプ、リード、モーター位置、センサー構成、特殊仕様番号などのパラメーターを選択でき、柔軟な型式コードの組み合わせが可能です。
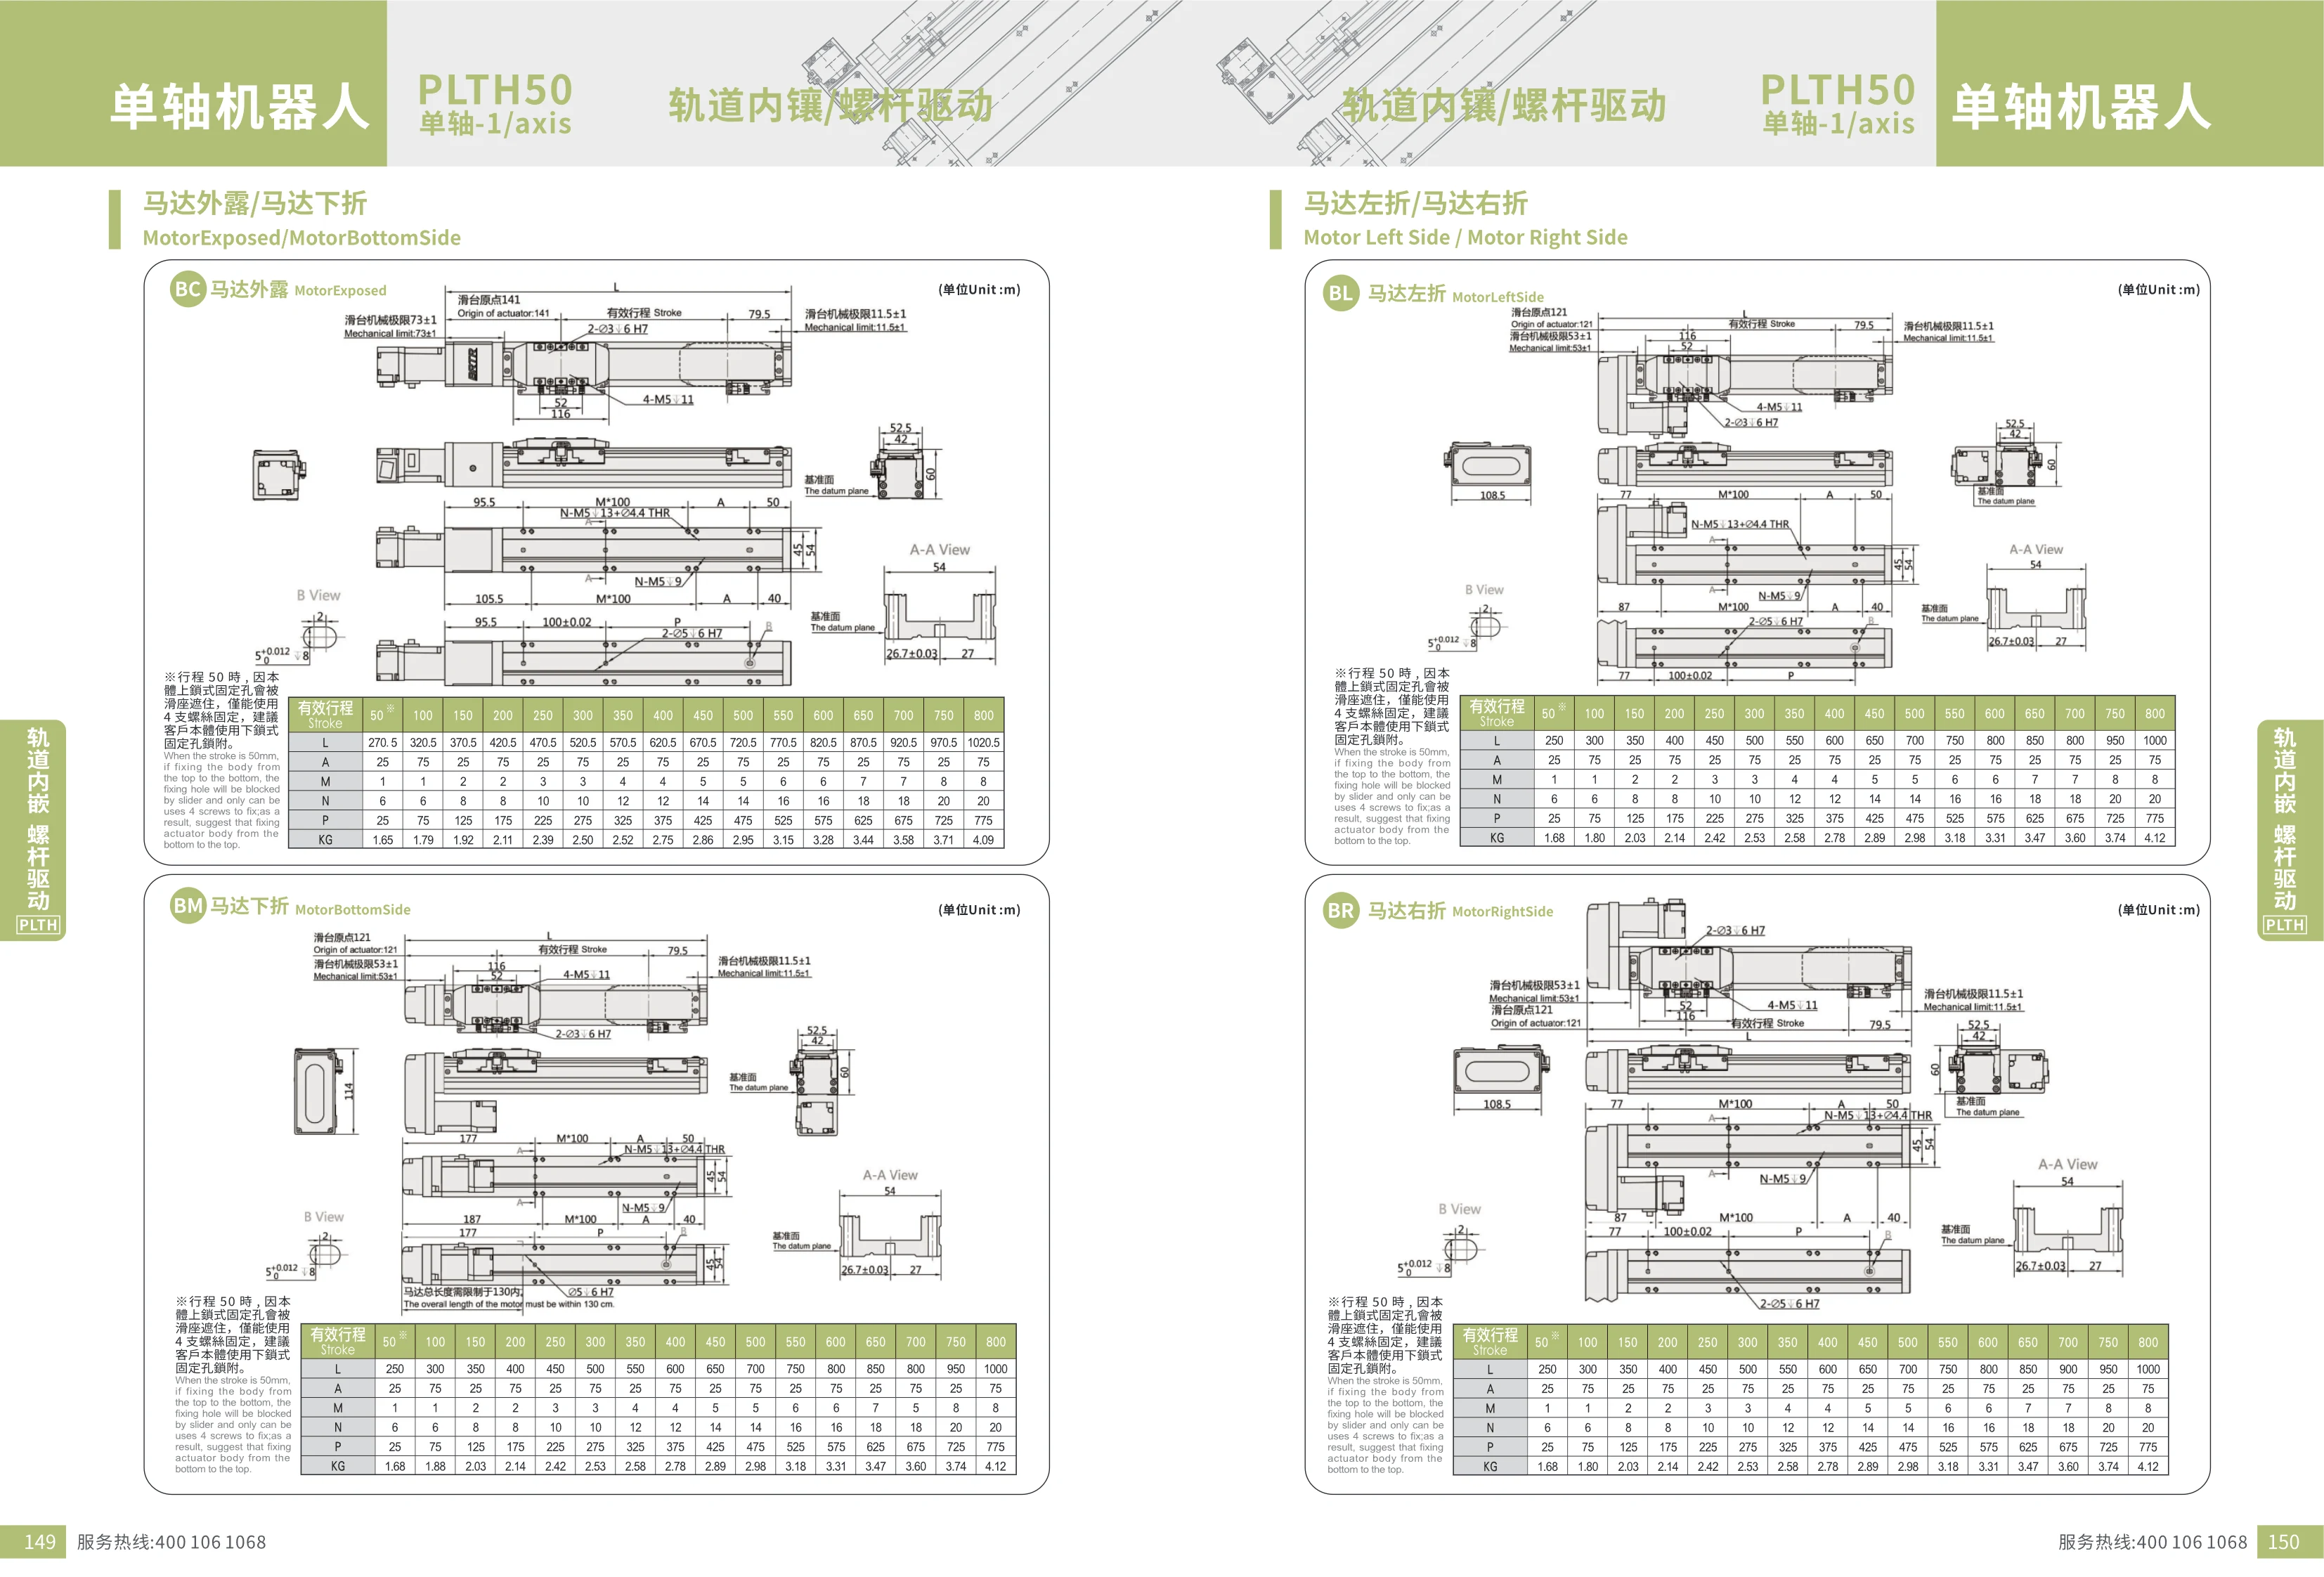
単軸ロボット(レール内蔵/ねじ駆動)
本シリーズは、レール内蔵型のねじ駆動単軸ロボットです。モーター左折り・右折りの2種類の構成を用意しており、限られたスペースでの直線運動に適しています。ねじ駆動方式を採用し、ガイドレールを内蔵。高精度・高剛性を特長とし、自動化設備、電子機器の組立、検査装置など幅広い分野で使用されています。モーターの折り曲げ方向を選択でき、設置方向に柔軟に対応します。
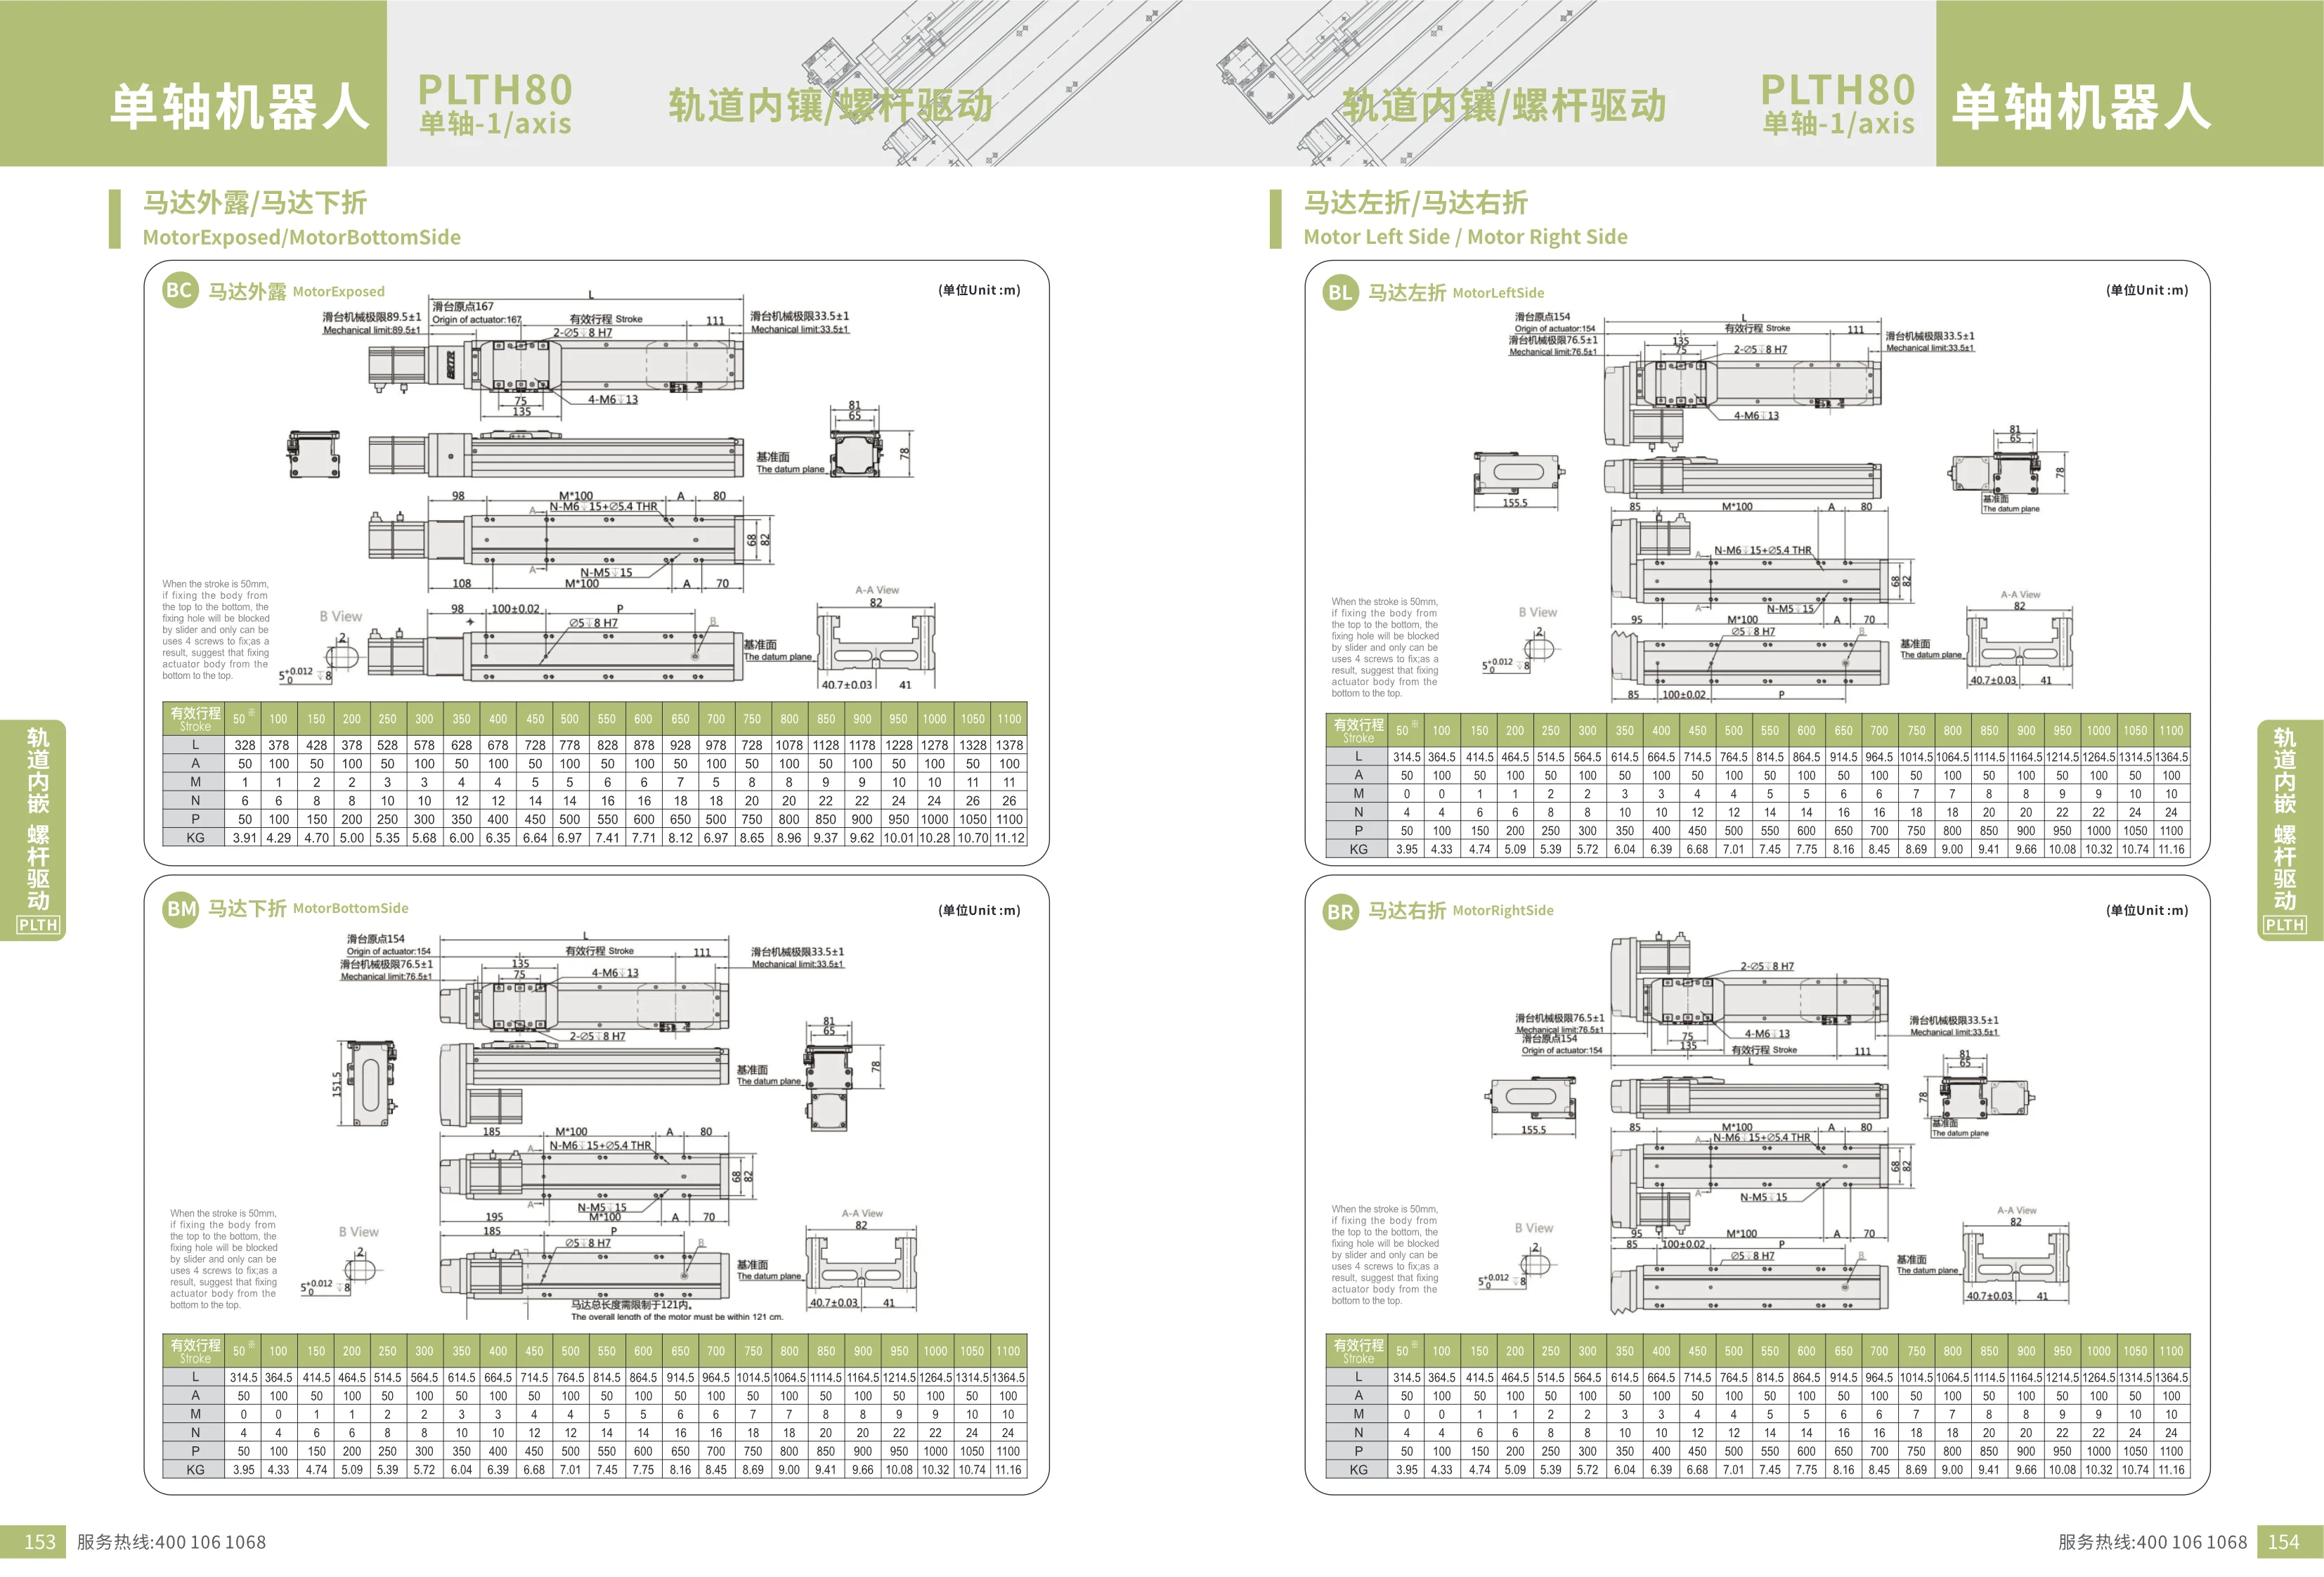
単軸ロボット
本シリーズの単軸ロボットは、モーターの配置として左折り、右折り、内蔵型の3種類を用意しています。有効ストロークは50-1100mmで、長さ寸法Lや取付穴ピッチA、M、N、Pなどのパラメーターはストロークに応じて異なります。重量はストロークが長くなるほど増加します。搬送、位置決め、組立など、直線往復運動が必要な自動化設備に適しています。
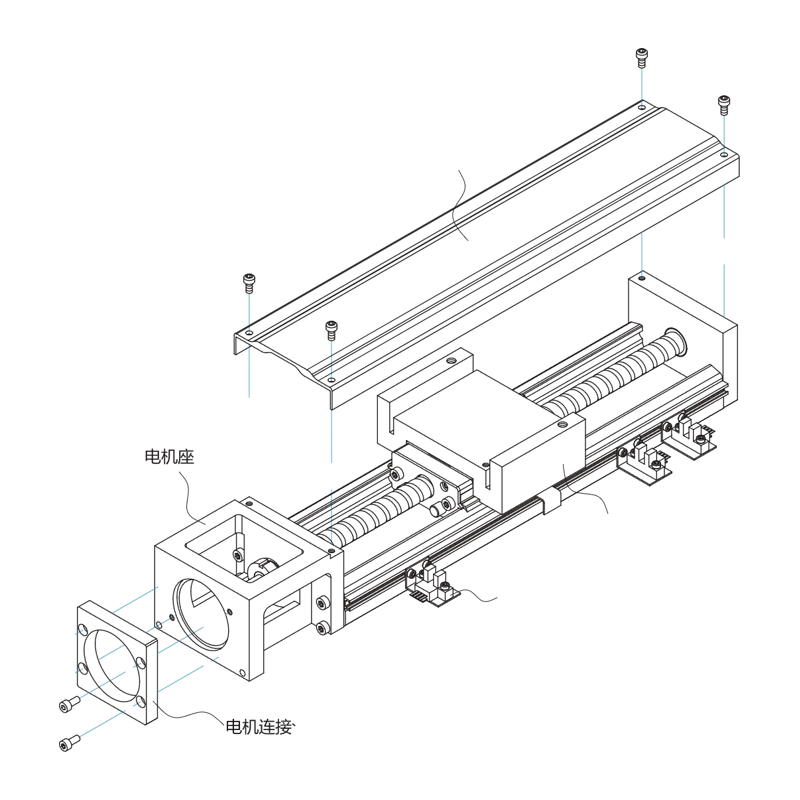
KKシリーズ単軸ロボット
KKシリーズ単軸ロボットは、ボールねじ駆動を採用した高精度直線運動モジュールで、自動化設備における位置決めや搬送に適しています。PLKK50、PLKK60、PLKK86などの型式を取り揃え、レール長は150mmから940mmまで選択できます。位置決め繰り返し精度は±0.003mm(精密級)または±0.01mm(一般級)、位置決め精度は0.020mm~0.040mm(精密級)、走行平行度は0.010mm~0.030mm(精密級)です。最大起動トルクは、型式および精度等級によって異なり、2~25N·cmの範囲です。さまざまな使用条件に対応できるよう、アルミカバー、伸縮保護カバー、モーター接続フランジ、リミットスイッチをオプションで選択できます。
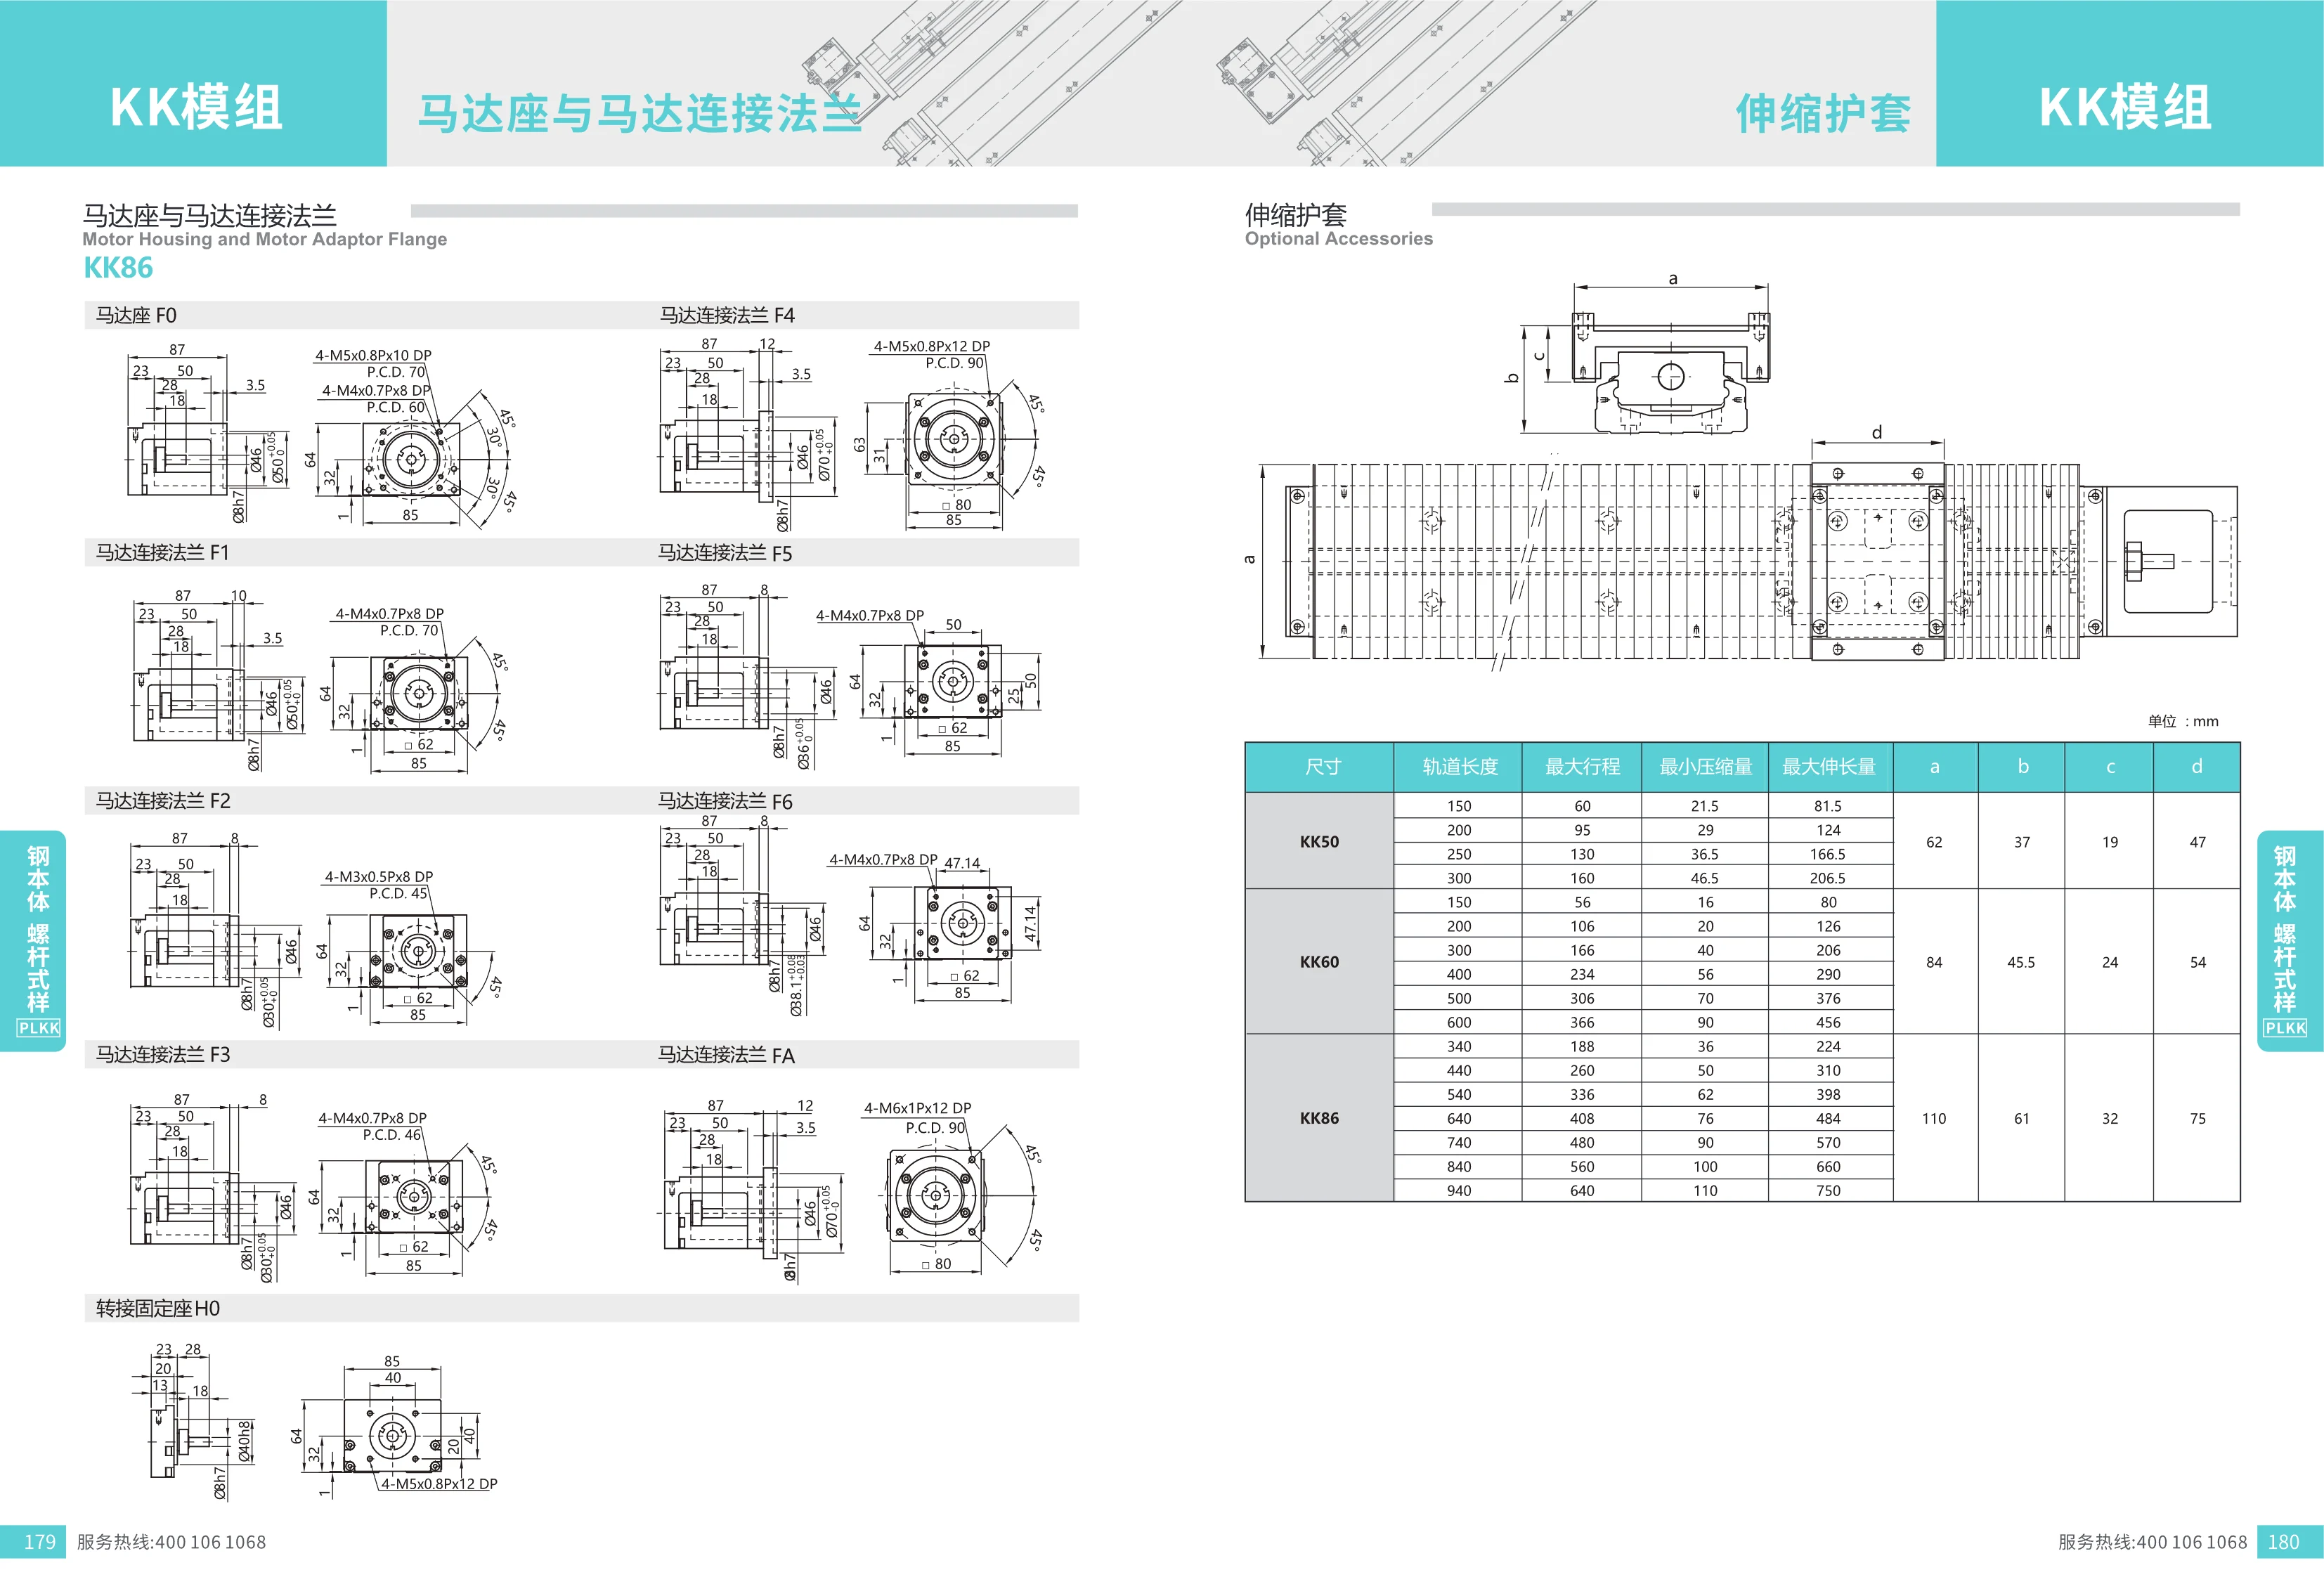
KKモジュール
KKモジュールはKKシリーズの直線運動モジュールで、KK50、KK60、KK86の3種類を取り揃えています。モーターブラケットと各種接続フランジ(F0、F1-F6、FAなど)を備え、自動化設備における精密な直線運動に適しています。技術仕様には、レール長、最大ストローク、最小圧縮量、最大伸長量、取付寸法a、b、c、dが含まれます。KK50のレール長は150-300mm、最大ストロークは60-160mmです。KK60のレール長は150-300mm、最大ストロークは56-166mmです。KK86のレール長は340-940mm、最大ストロークは188-640mmです。このシリーズはコンパクトな構造で取り付けやすく、電子、機械、包装など幅広い業界で使用されています。
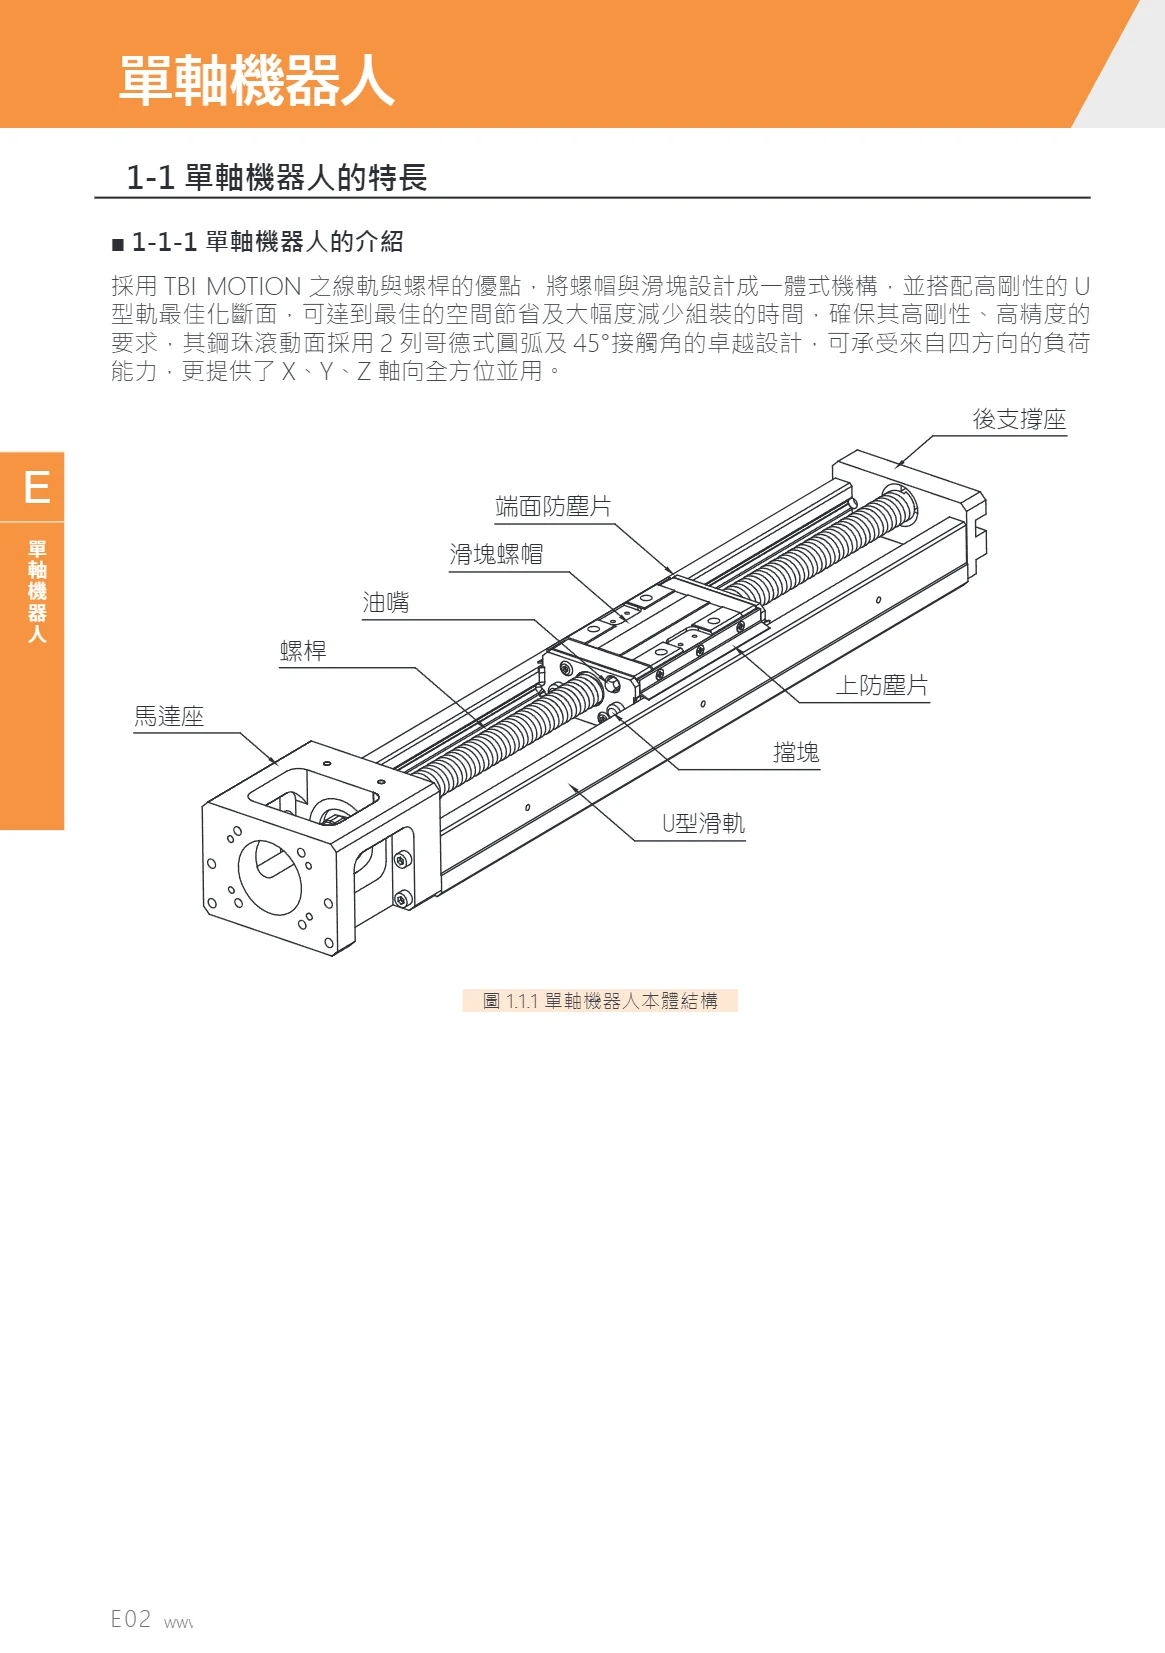
単軸ロボット
単軸ロボットは、TBI MOTIONのリニアガイドとねじの利点を活かし、ナットとスライダーを一体構造に設計しています。高剛性U形レールの最適化断面と組み合わせることで、スペースを最大限に節約し、組み立て時間を大幅に短縮できます。鋼球の転動面には、2列のゴシックアーチと45°の接触角を採用しており、4方向の荷重に耐え、X、Y、Z軸方向のあらゆる向きで使用できます。自動化設備における直線運動が必要な用途に適しており、高剛性、高精度、高負荷能力を備えています。

KPシリーズ単軸ロボット
KPシリーズ単軸ロボットは、ボールねじとリニアガイドを組み合わせたモジュール設計を採用。取り付けや交換が簡単で、小型かつ高剛性です。鋼球とねじの接触面を45°に設計し、4方向で均等な荷重を実現。ラジアル、逆ラジアル、または横向きでの取り付けに対応します。Ansysによる最適化を施したU字型レール設計により、軽量でありながら高い剛性を備えています。精度は精密級(P)、高級(H)、一般級(N)から選択でき、位置決め繰り返し精度は最大±0.003mmです。KP26、KP33、KP46の各サイズを用意し、リードは型式に応じて2、5、10、20mmから選択可能。レール長さは150-940mmです。防塵アルミカバー、リミットスイッチ、モーター接続フランジなどのオプション部品もご用意しています。型式コードは、呼び型式、サイズ、リード、ナット形式、スライダー長さ、スライダー数、レール長さ、精度等級、モーター、モーター接続フランジ、防塵カバー、リミットスイッチなどで構成されます。最大移動速度は、型式とリードに応じて1480mm/secに達します。
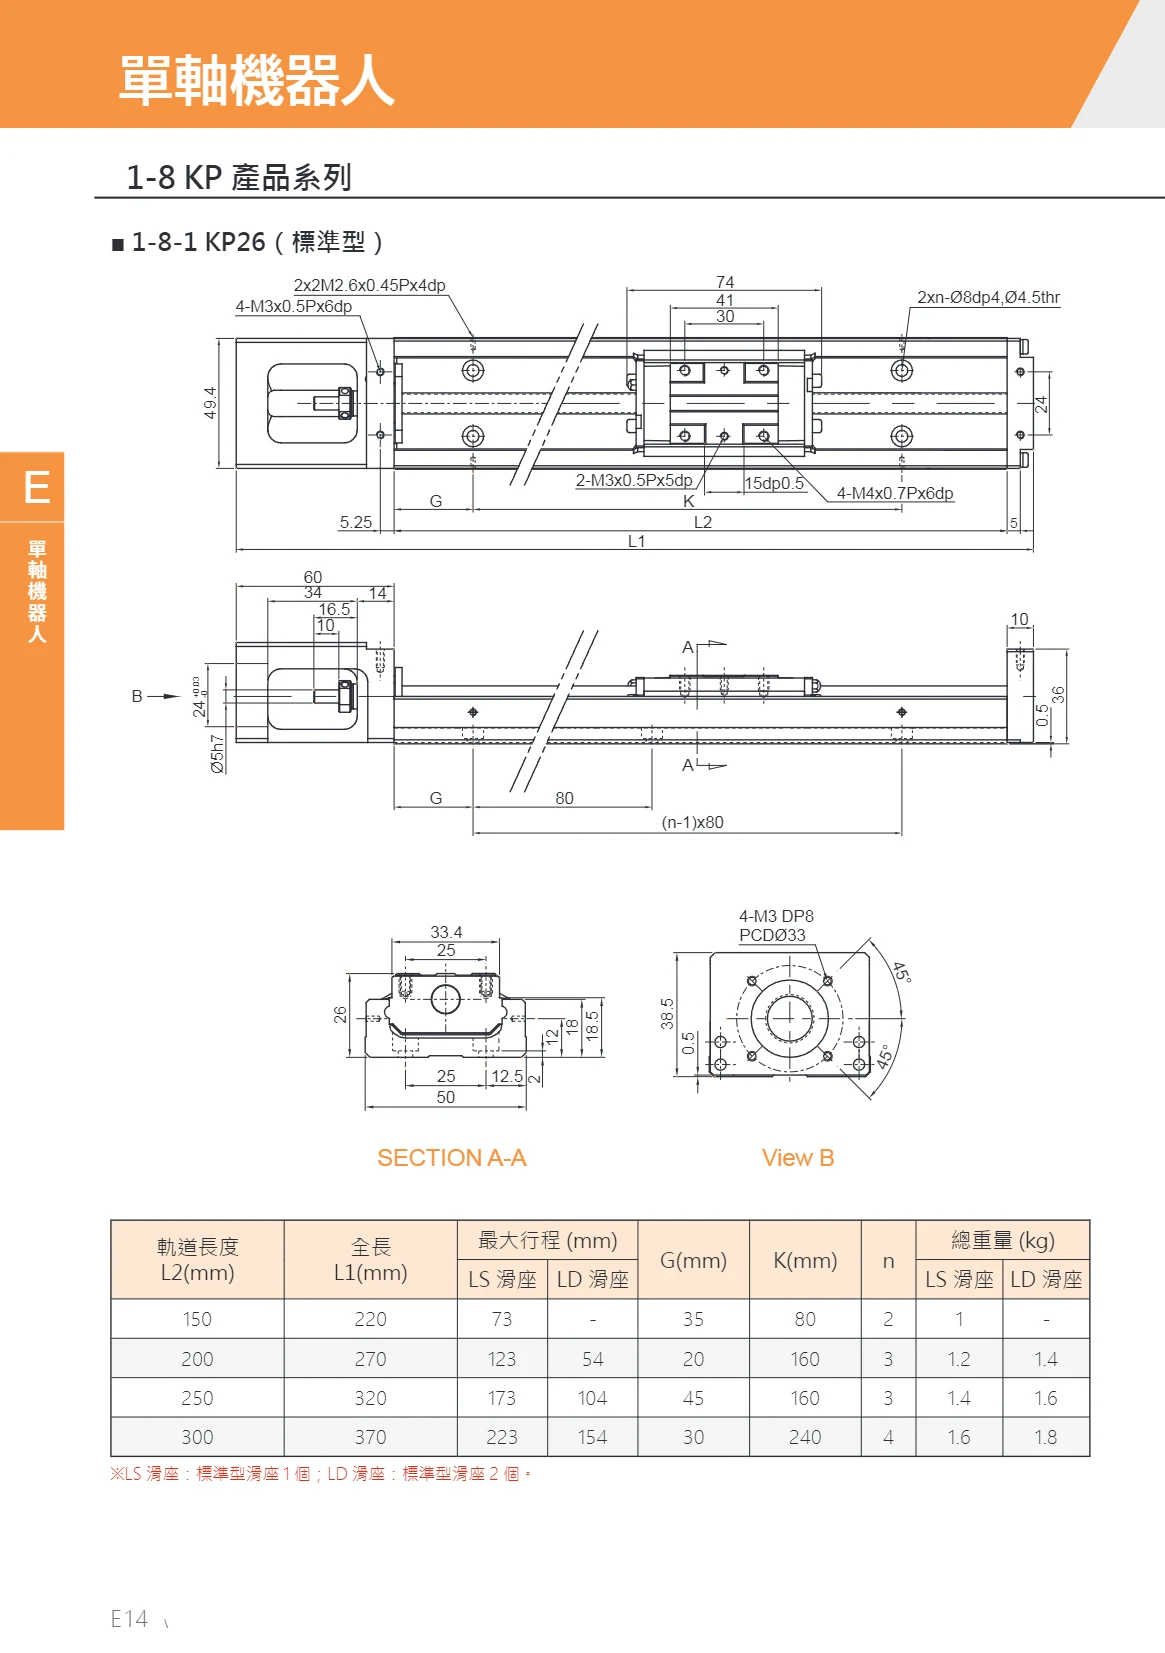
KP26シリーズ 単軸ロボット
KP26標準型単軸ロボット。自動化設備の直線運動モジュールに適しています。LS(シングルスライダー)とLD(ダブルスライダー)の2種類のスライダータイプを用意。レール長は150mm~300mmで、最大ストロークはLSが73-223mm、LDが54-154mmです。コンパクトな構造で、軽荷重用途に適しています。
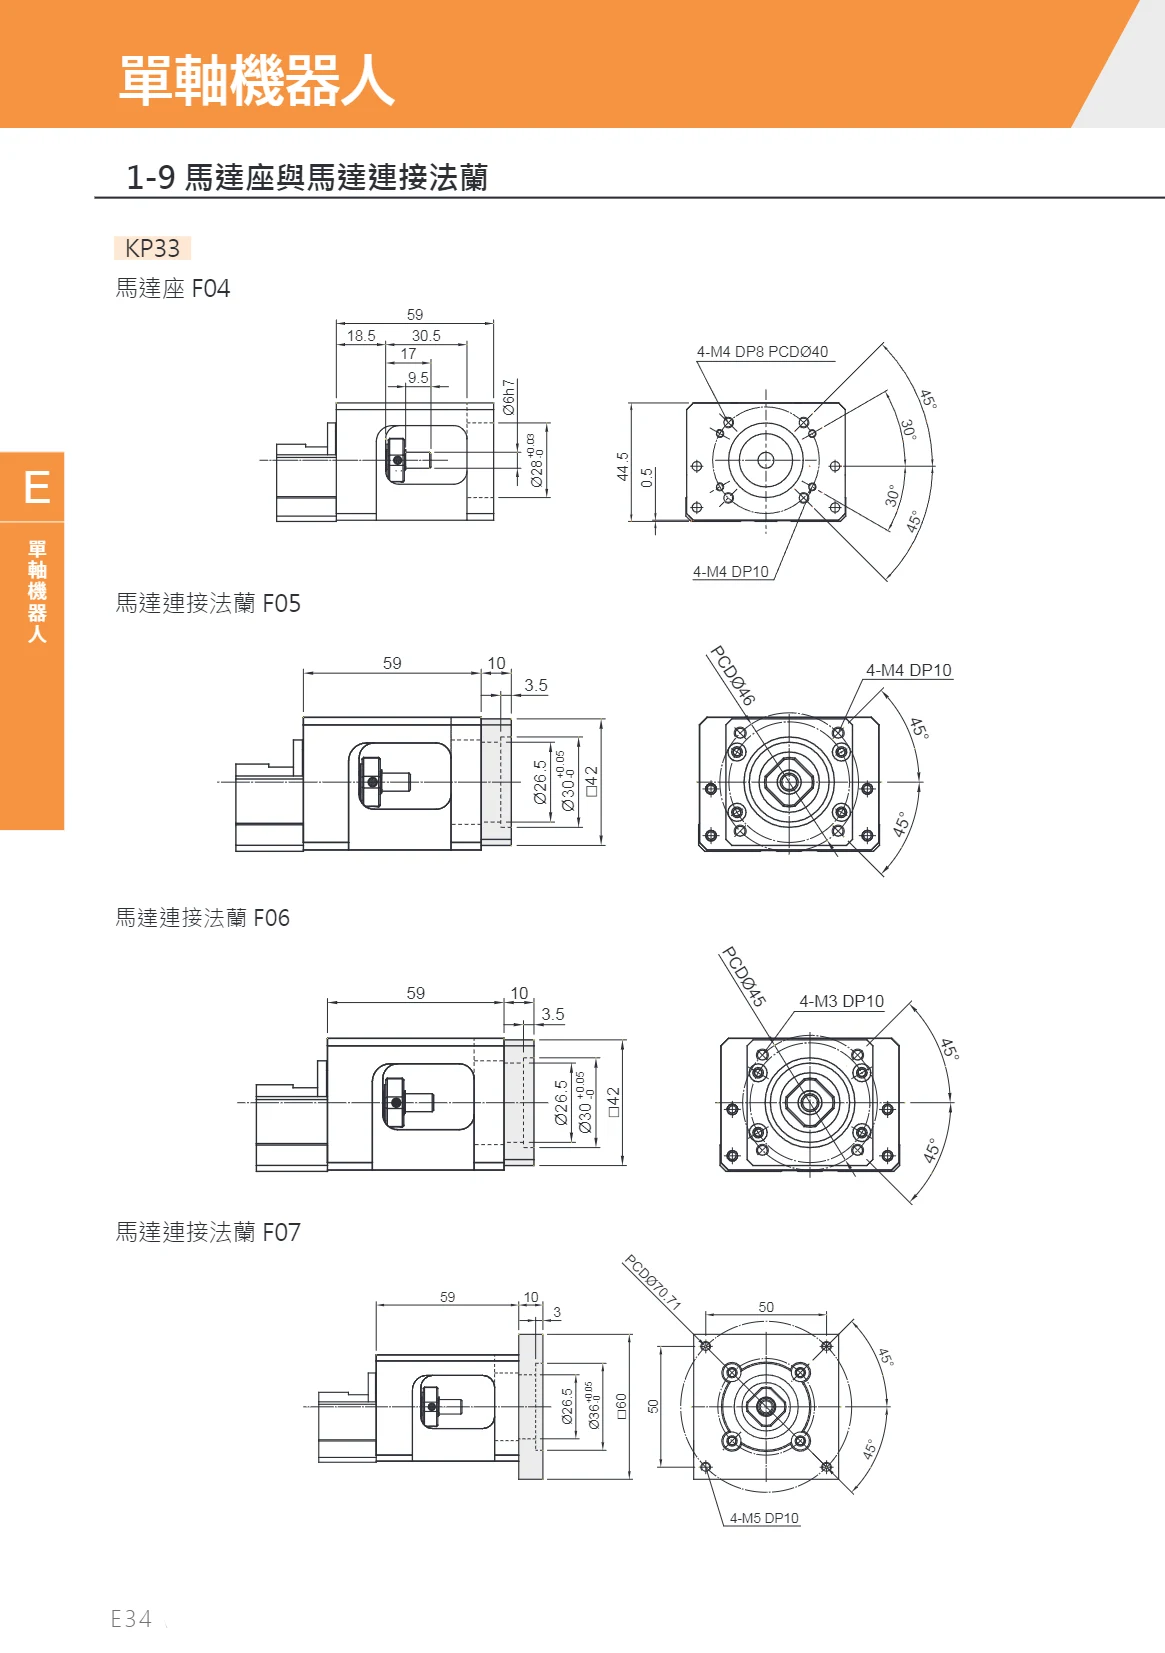
KP33シリーズ 単軸ロボット
KP33シリーズ単軸ロボット用のモーター接続フランジおよびモーターベースの付属品です。本シリーズにはモーターベースF04と、さまざまなモーター接続フランジ(F05~F09)が含まれ、異なる仕様のモーターを単軸ロボット本体に接続します。ねじ穴およびフランジの外形寸法が示されており、正確な取り付けと動力伝達を実現します。
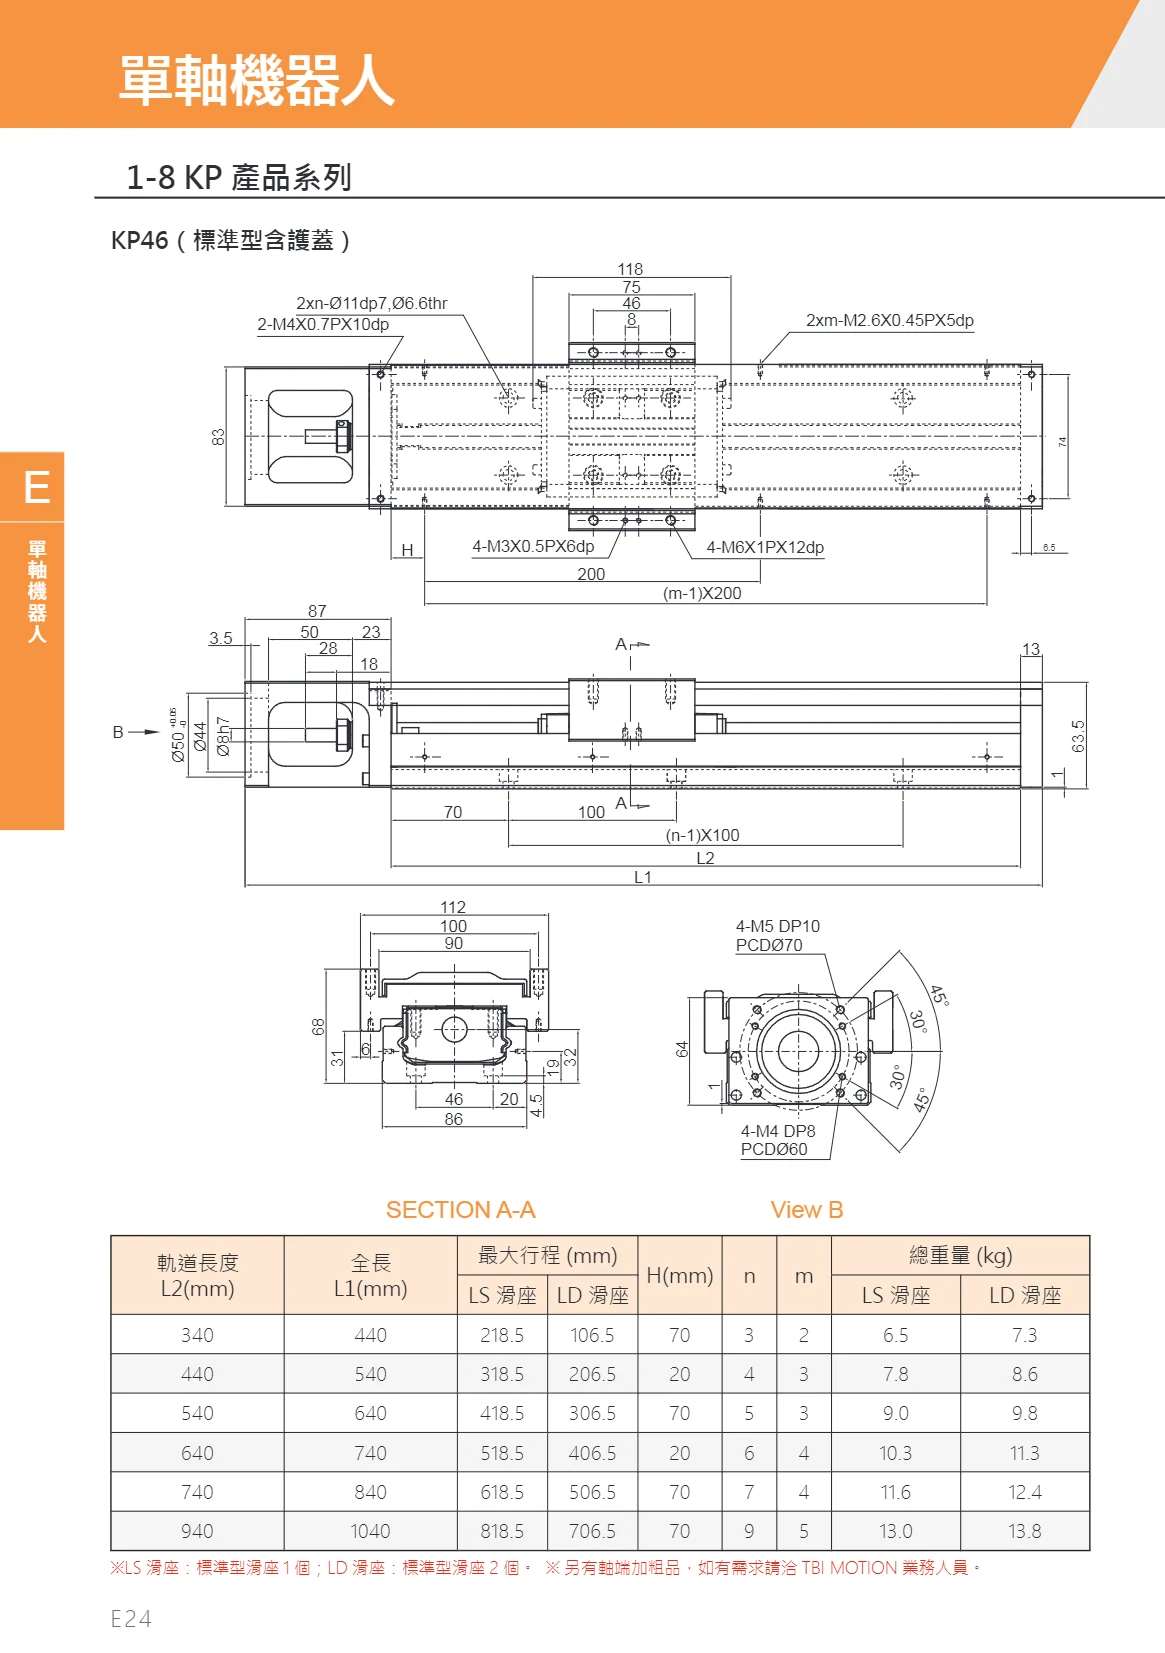
KP46 単軸ロボット
KP46は、TBI MOTIONが提供する標準型カバー付き単軸ロボットで、自動化生産ラインの直線運動機構に適しています。本シリーズはアルミ合金製ガイドレールと精密ボールねじ駆動を採用し、高剛性、高精度、低騒音を特長としています。LS(シングルスライダー)とLD(ダブルスライダー)の2種類のスライダー構成を用意しています。レール長は340~940 mmで、最大ストロークはLSスライダーが218.5~818.5 mm、LDスライダーが106.5~706.5 mmです。全重量は長さとスライダー構成に応じて6.5~13.8 kgです。各種モーター接続フランジ(F14/F15/F16)およびOmronリミットスイッチをオプションで選択できます。
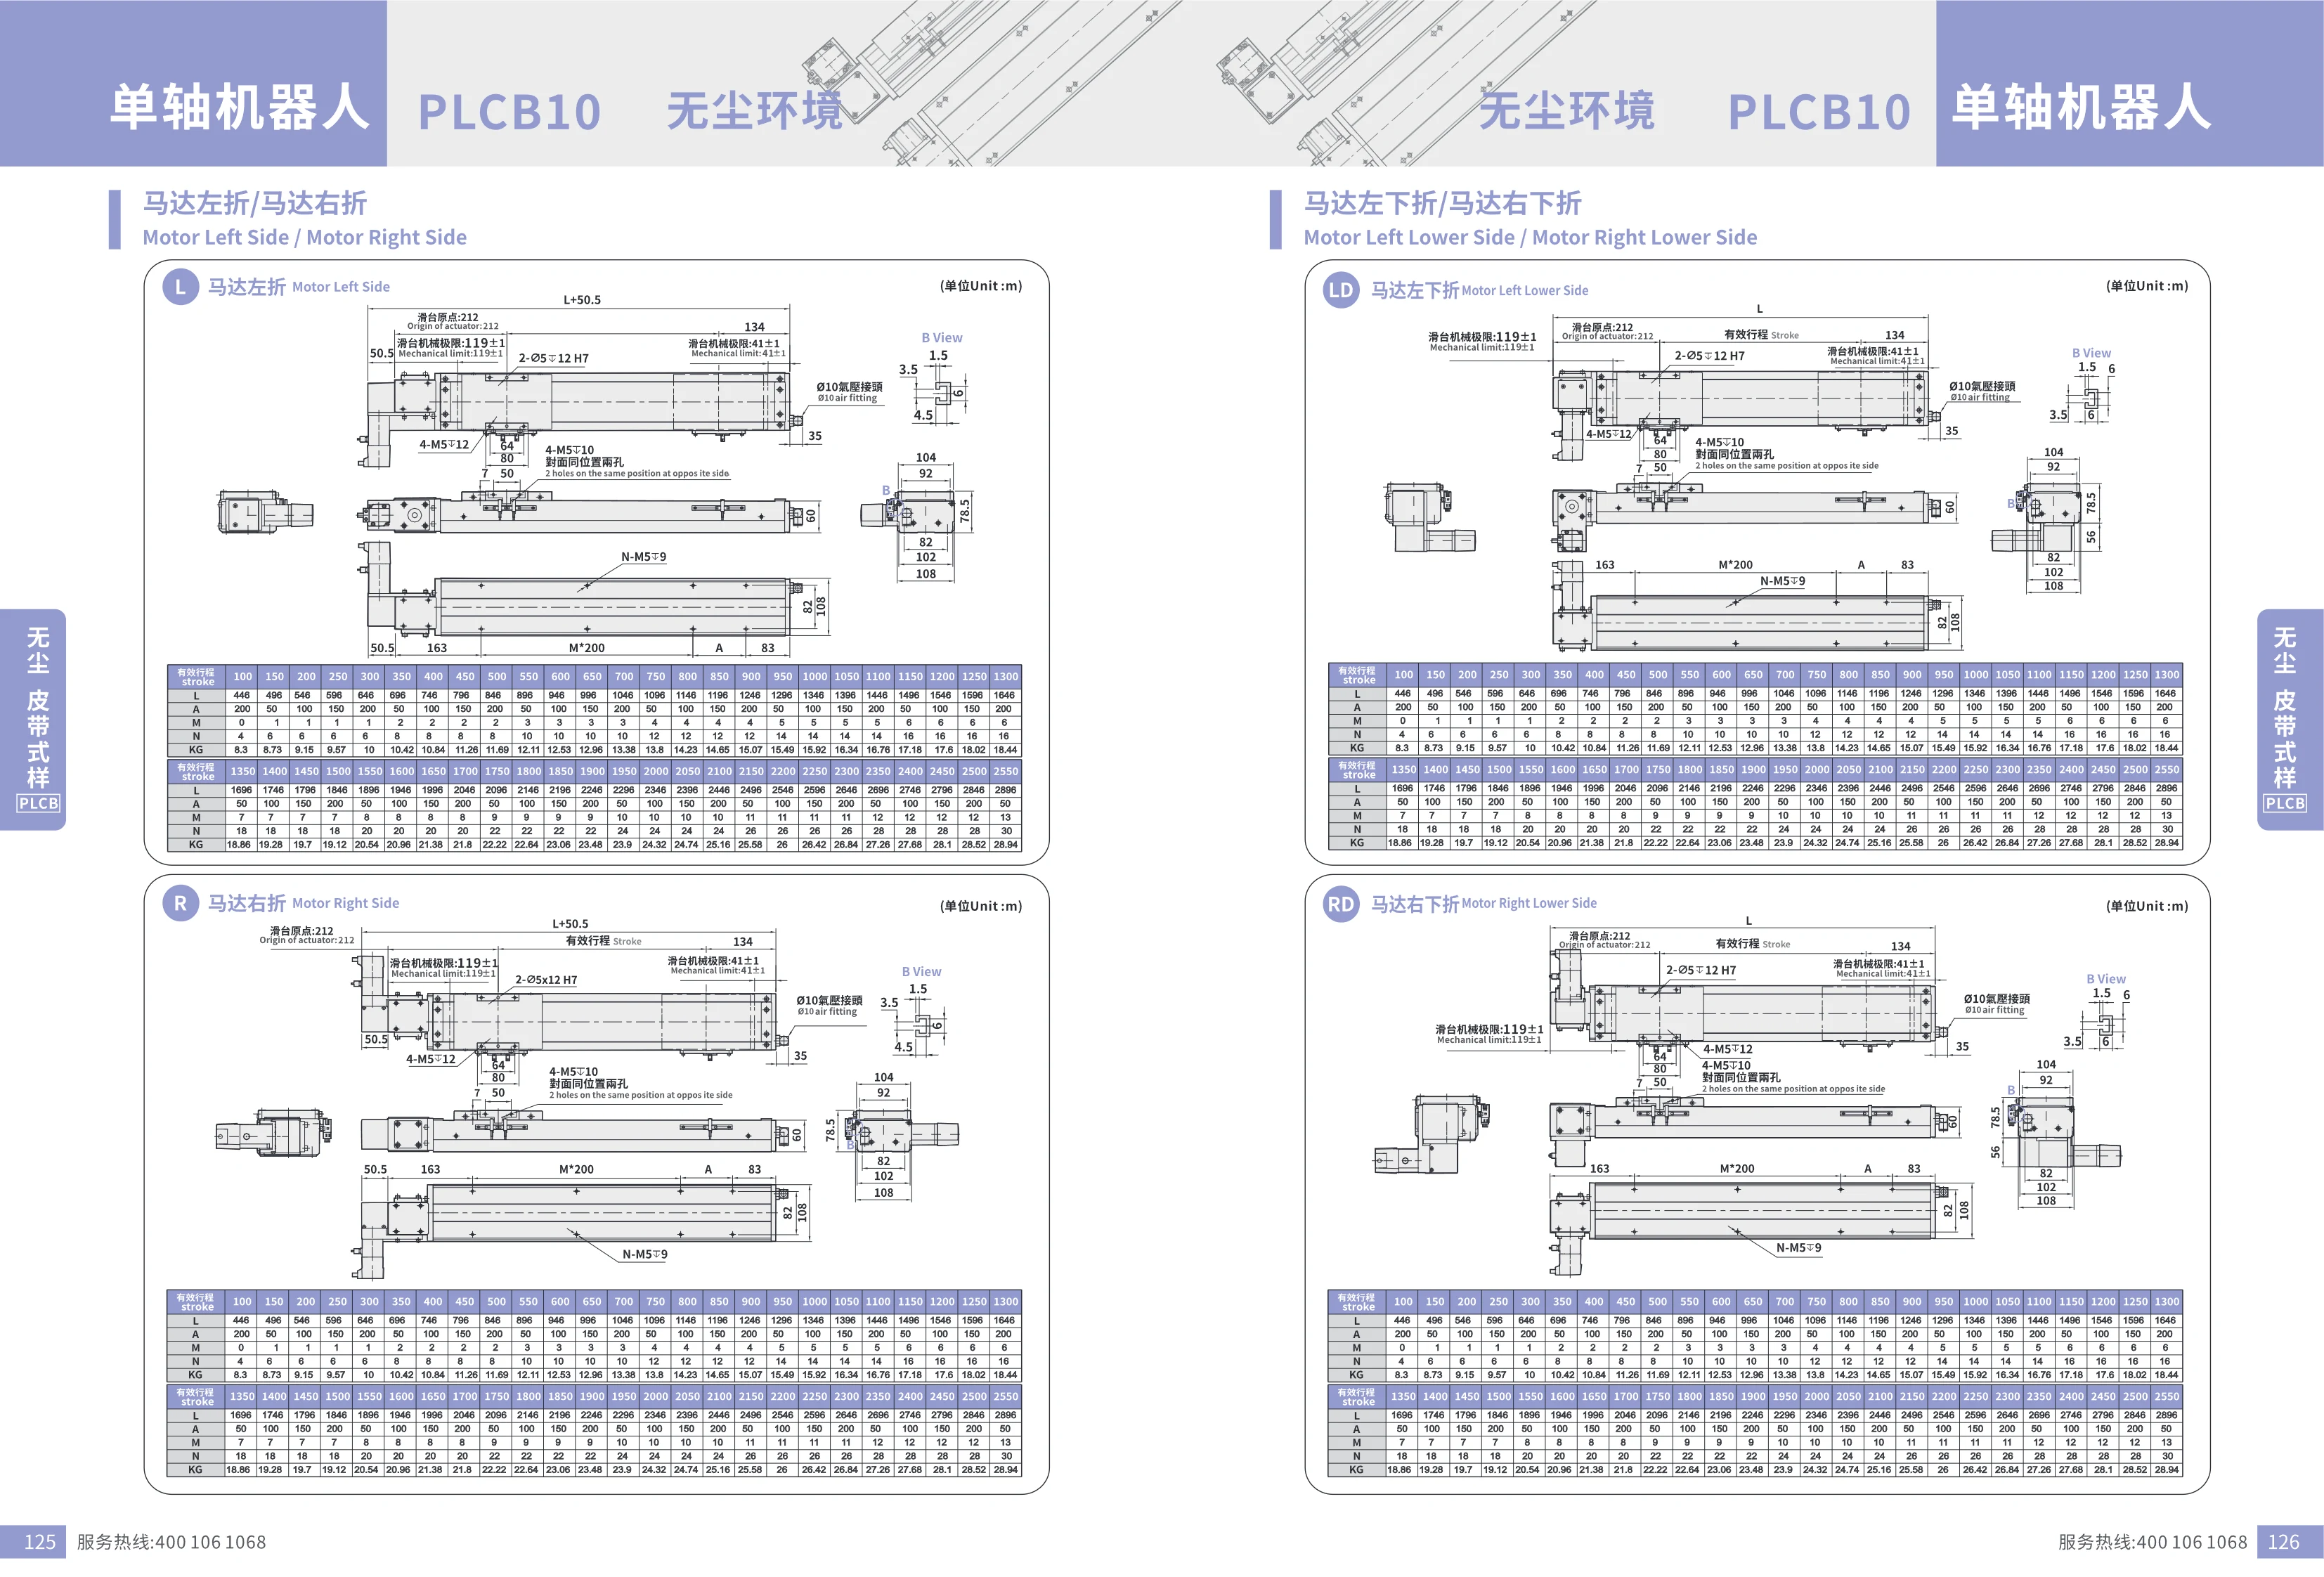
PLCB10シリーズ クリーン環境用単軸ロボット
PLCB10シリーズのクリーン環境用単軸ロボットは、クリーンルームなどの清浄環境に適しています。モーター左折り、モーター右折り、モーター左下折り、モーター右下折りなど、さまざまなモーター取付方式を用意しており、異なるスペースレイアウトのニーズに対応します。防塵設計を採用し、クリーン環境下での安定した動作を実現します。本シリーズは高精度・高剛性を特長とし、半導体、液晶パネル、医療機器など、清浄度が求められる自動化設備に幅広く使用されています。有効ストローク範囲はニーズに応じてカスタマイズできますが、具体的な仕様は詳細仕様書をご参照ください。
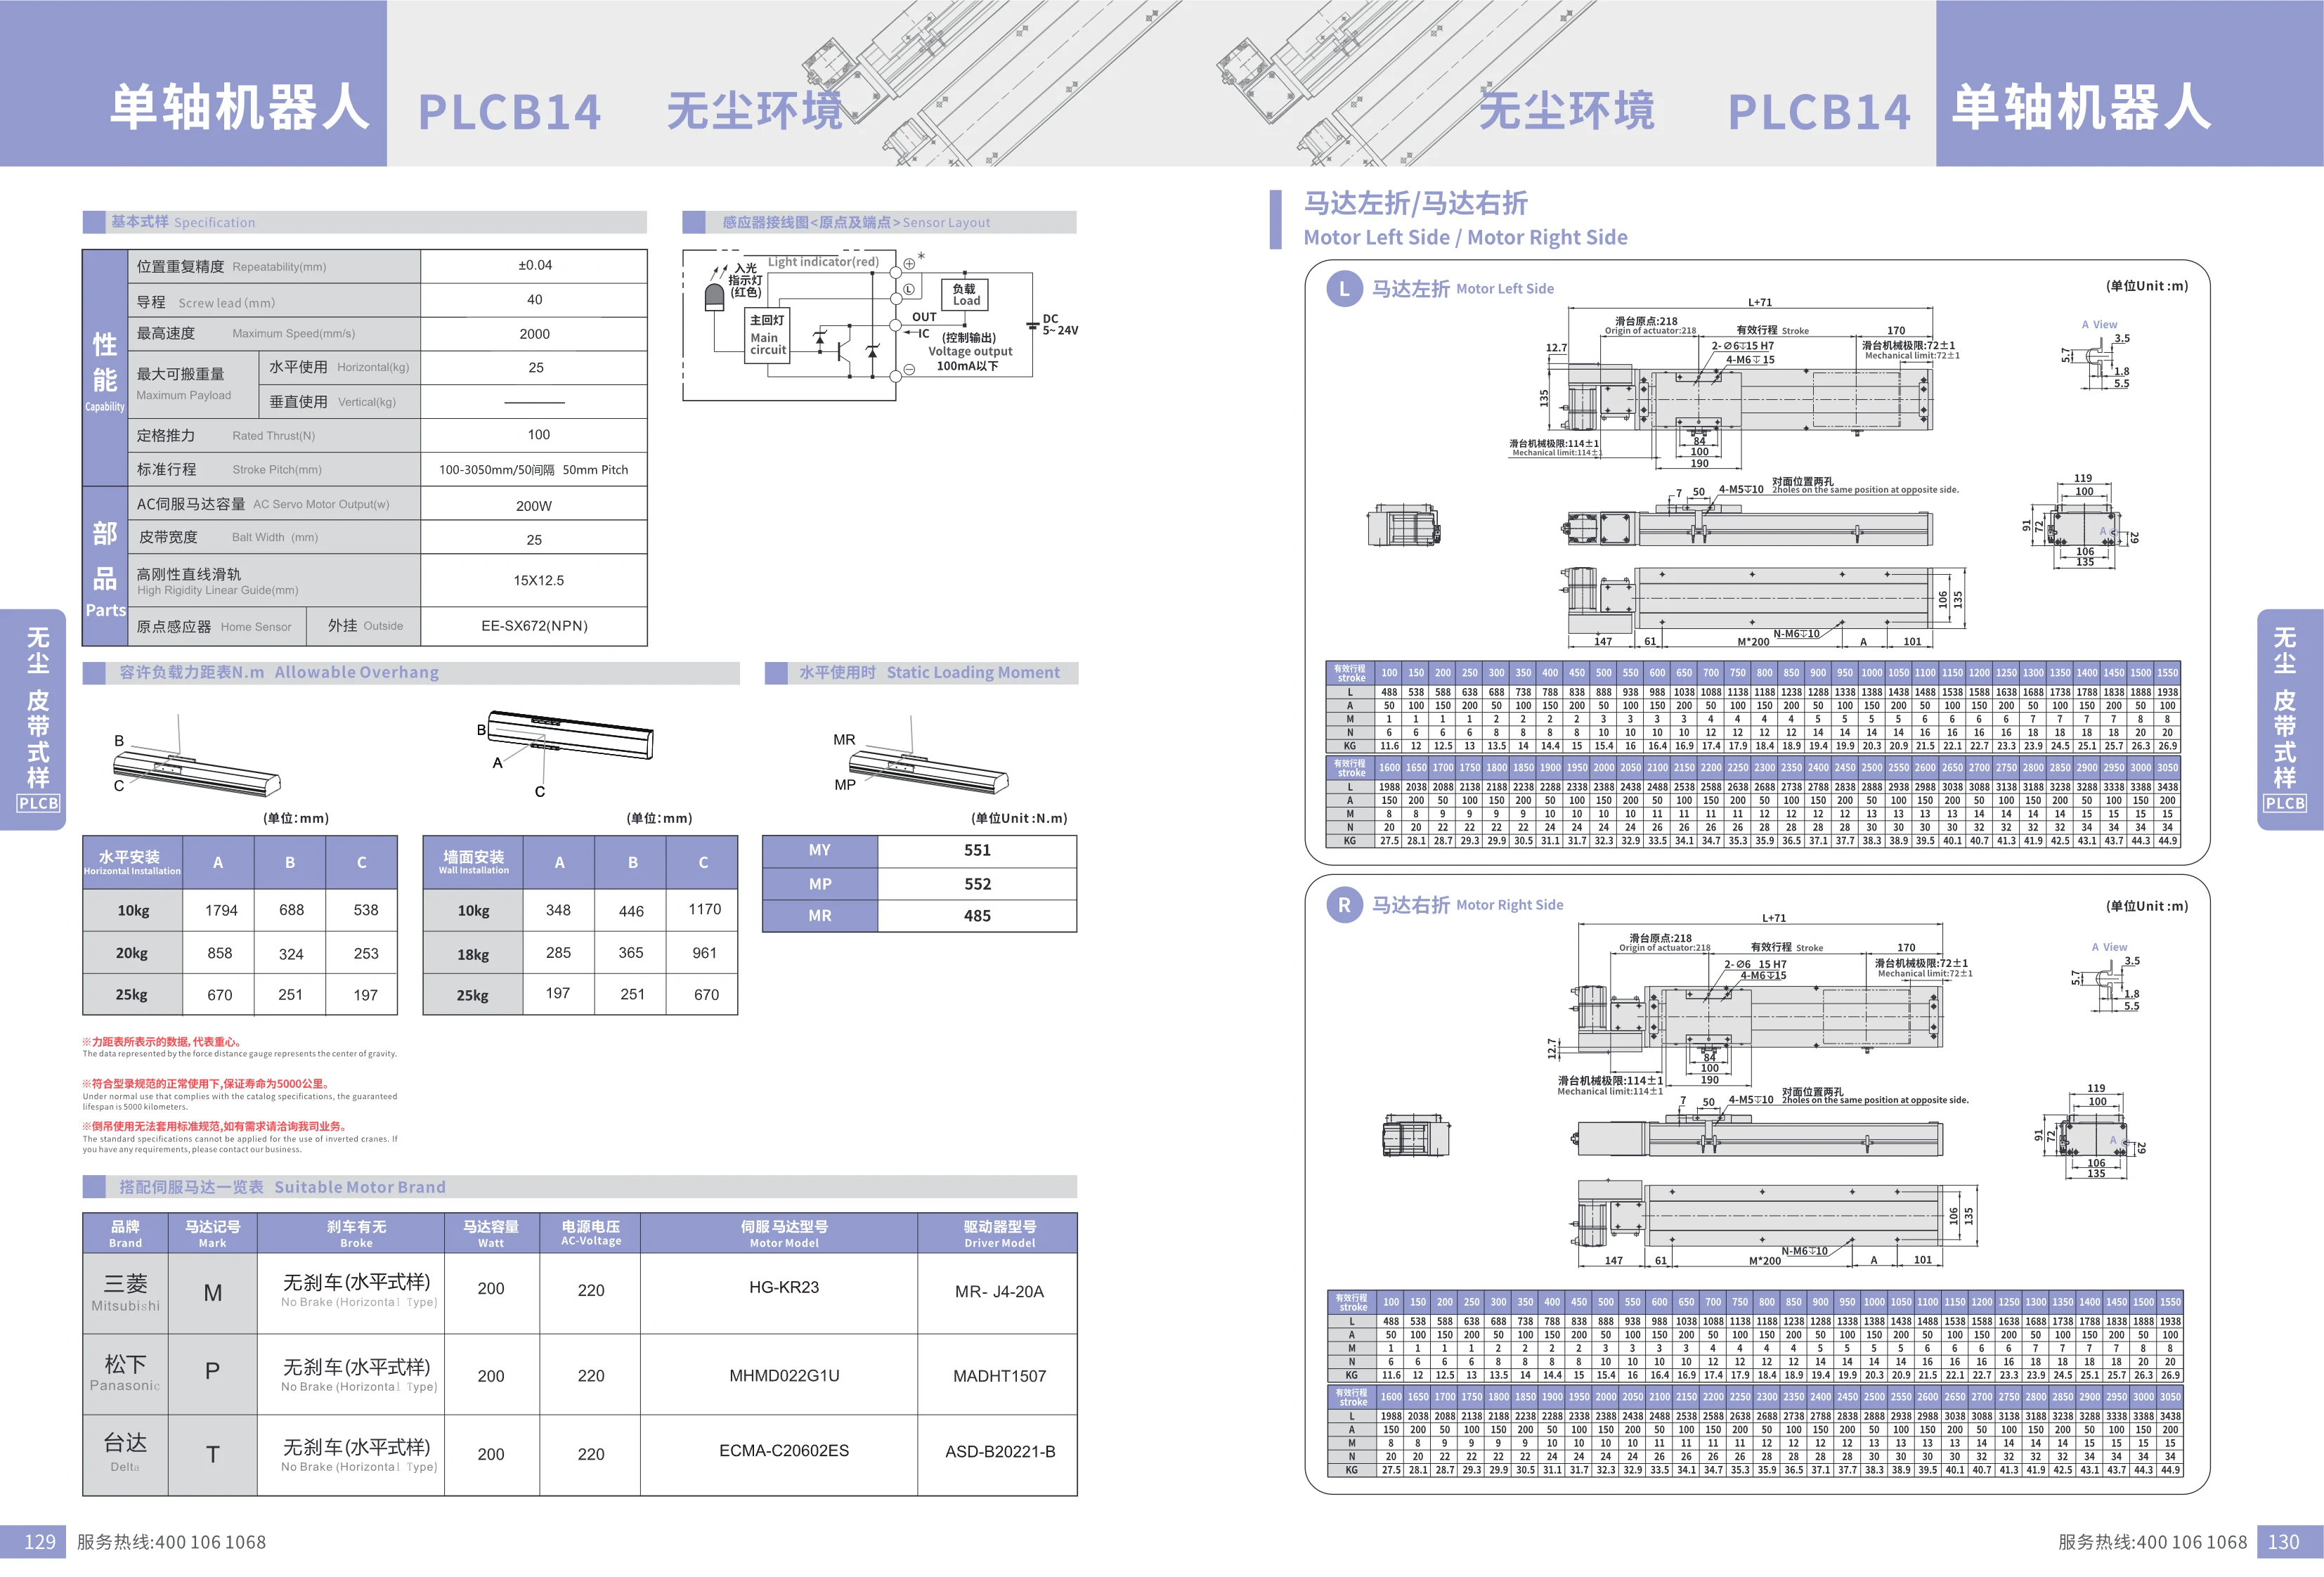
PLCB14 単軸ロボット
PLCB14 単軸ロボットはクリーン環境向けに設計され、高精度な位置繰り返し精度を実現します。本シリーズはモーター左折りまたは右折りの2種類の取り付け方式に対応し、有効ストロークは100mmから1550mmまで選択できます。リードと最高速度は構成によって異なります。コンパクトな構造と優れた可搬能力を備え、自動化生産ラインや精密位置決めなどの用途に適しています。
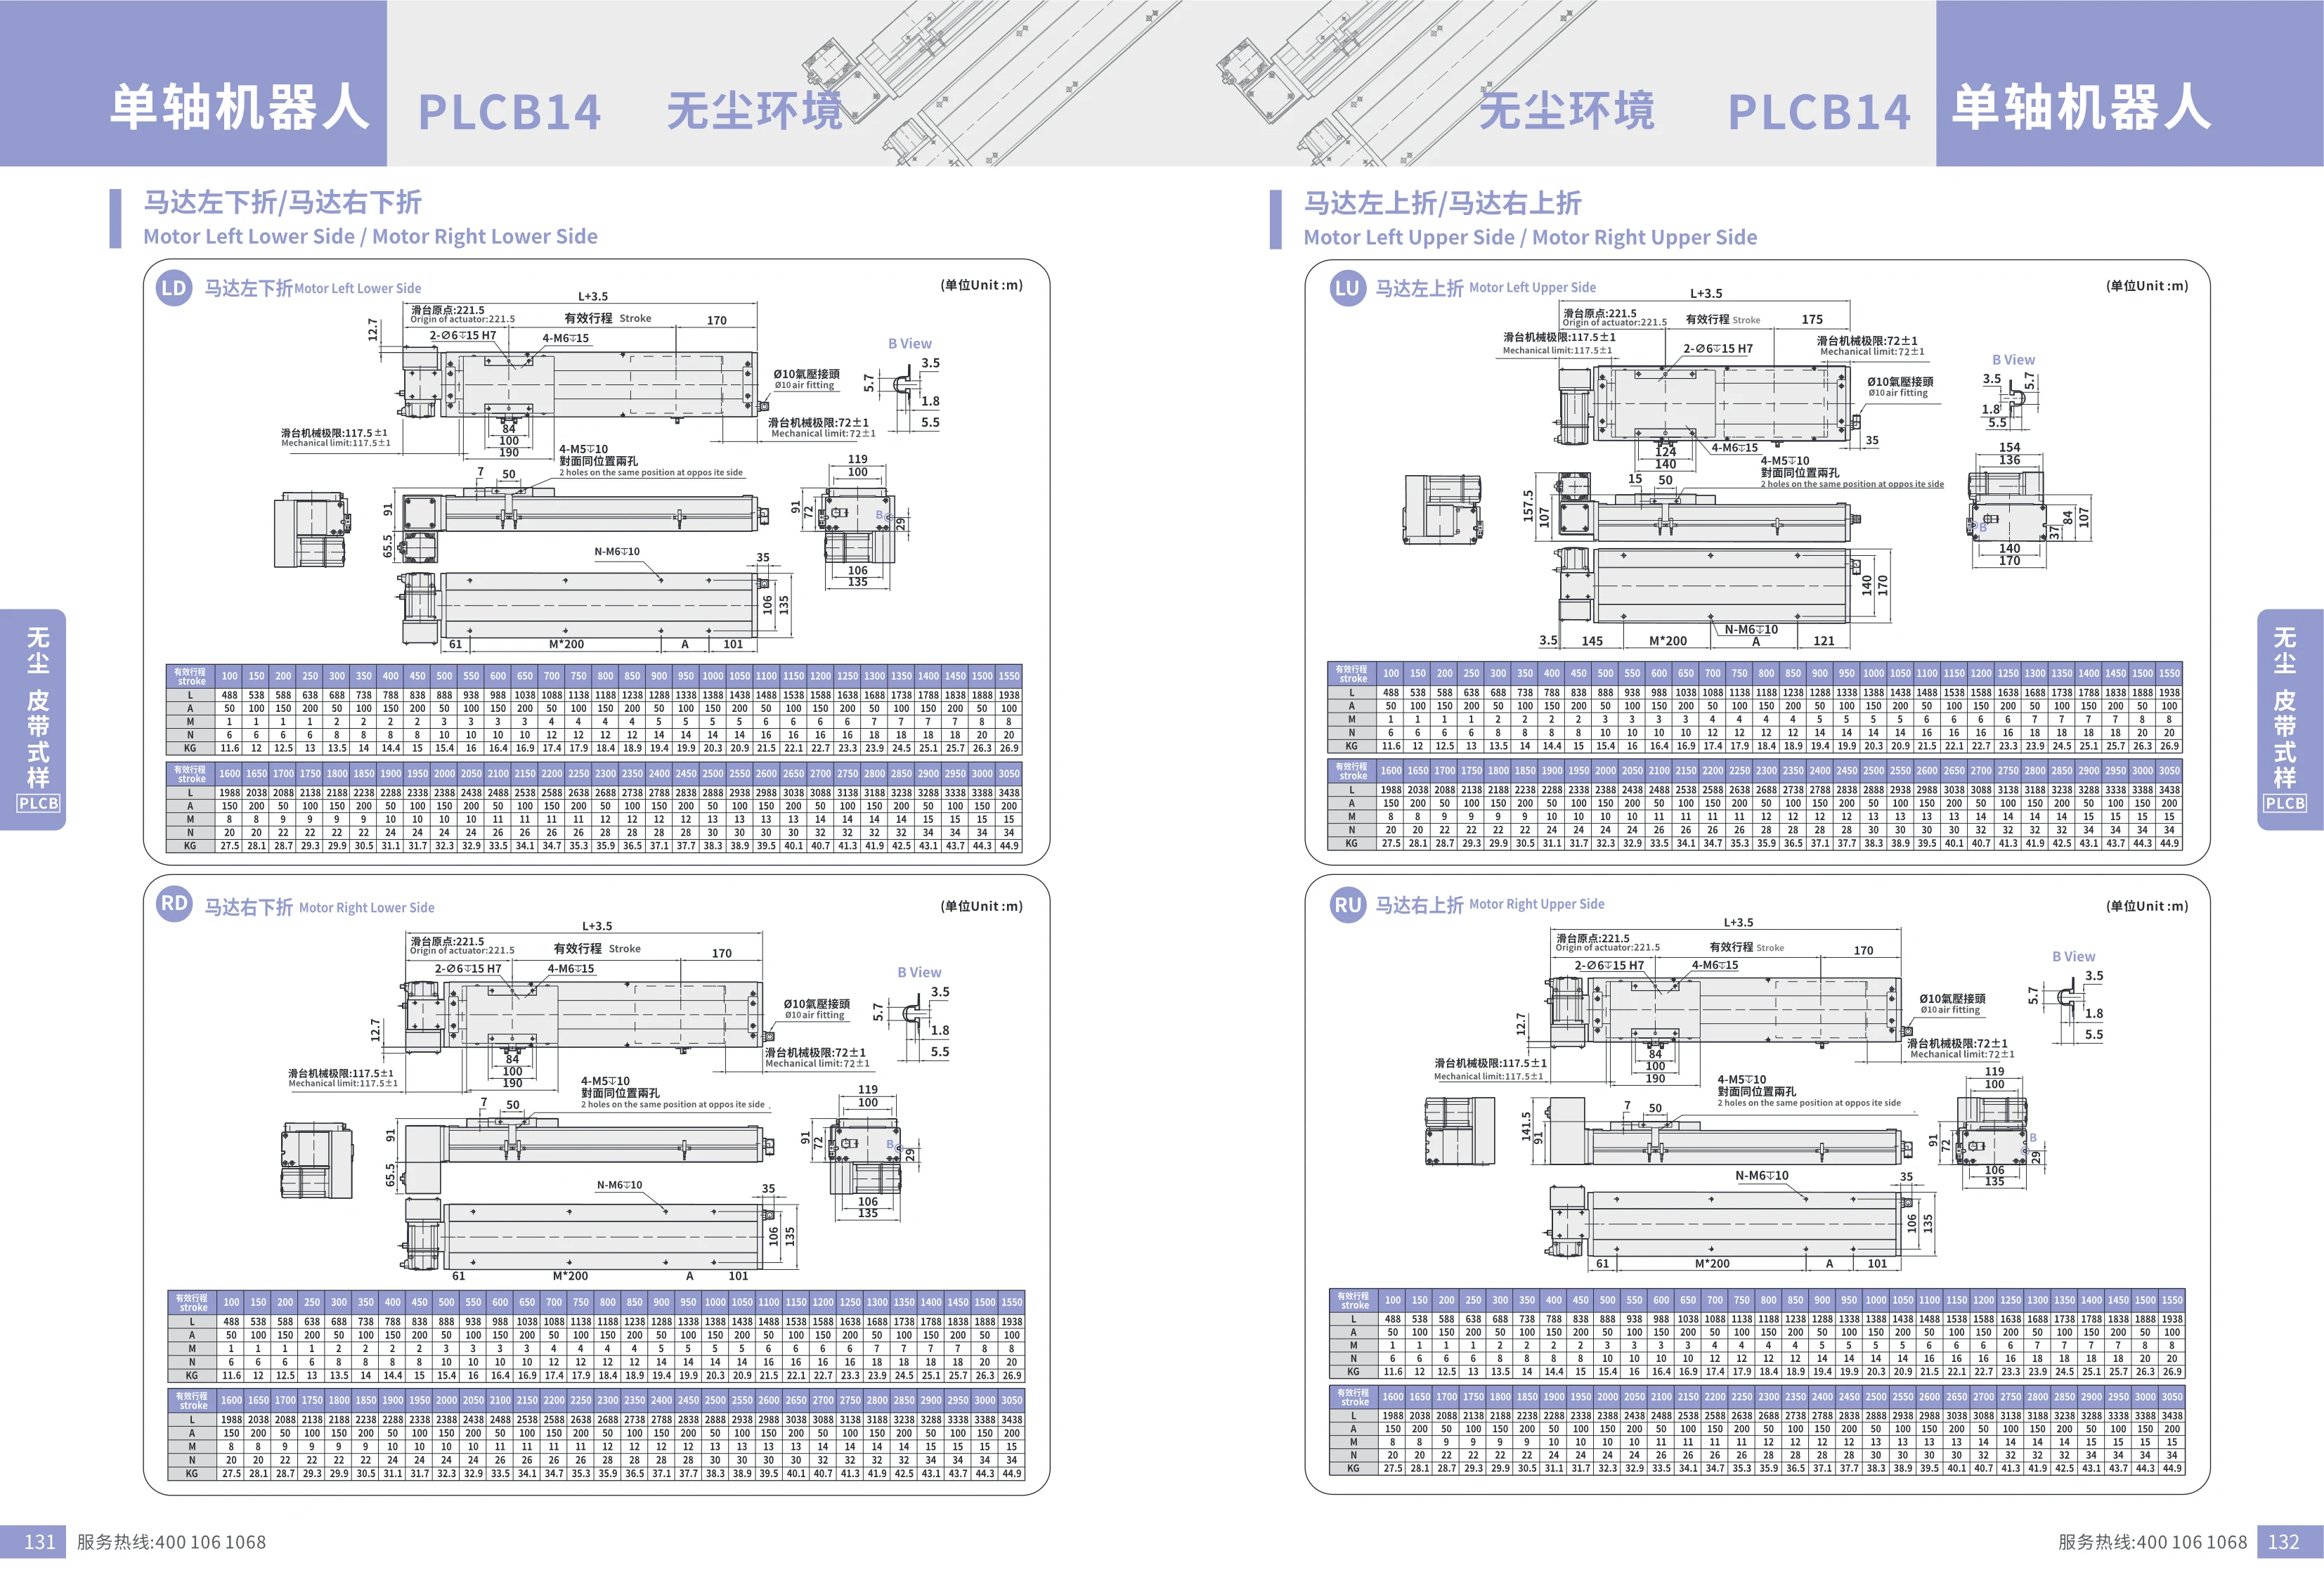
PLCB14シリーズ クリーン環境用単軸ロボット
PLCB14シリーズのクリーン環境用単軸ロボットは、クリーンルームなどの清浄環境に適しています。モーターの折り曲げ方向は複数から選択でき(左下、右下、左上、右上)、有効ストロークは100-1550mmです。関連する寸法パラメーターL、A、M、N、Kはストロークに応じて変化します。コンパクトな構造と高い位置決め精度を備え、半導体、液晶パネル、精密組立などの自動化設備に幅広く使用されています。

PLCB17シリーズ単軸ロボット(クリーン環境用)
PLCB17シリーズ単軸ロボットはクリーン環境向けに設計されており、ベルト駆動方式と高剛性リニアガイドを採用しています。繰り返し位置決め精度は±0.04mmです。最大ストロークは3050mm、最高速度は2000mm/sで、水平・垂直取り付けに対応します。最大可搬質量は水平設置時45kg、垂直設置時40kgです。標準リードは40mm、モーター出力は400W、ベルト幅は30mm、リニアガイドの仕様は20X15.5(2本)です。モーターの取り付け方向は左折り、右折り、左上折り、右上折りの4種類から選択でき、ストロークは100mmから3050mmまで50mm刻みで指定できます。自動搬送、組み立て、検査など、精密な位置決めが求められる用途に適しています。

PLCB22シリーズ クリーン環境用単軸ロボット
PLCB22シリーズは、クリーン環境用の単軸ロボットです。ベルト駆動方式を採用し、高剛性リニアガイドと組み合わせることで、高精度な直線運動を実現します。位置繰り返し精度に優れ、リード40mm、最高速度2000mm/s、最大可搬質量40kg(水平)、定格推力367N、標準ストローク範囲100-3500mm(50mm間隔)です。ACIサーボモーター750Wを搭載し、ベルト幅50mm、高剛性リニアガイド寸法23X18mmです。自動組立、搬送、検査など、クリーン環境での用途に適しています。

PLCH10シリーズ クリーン環境用単軸ロボット
PLCH10シリーズのクリーン環境用単軸ロボットは、ボールねじ駆動とリニアガイド案内を採用し、クリーンルームなどの清浄環境向けに設計されています。最大ストロークは1050mm、最高速度は1600mm/s、モーター出力は100W、繰り返し位置決め精度は±0.01mmです。ねじリードは5mm、ボールねじ直径は16mm、リニアガイドの仕様は20x15.5-1本です。モーター直結、モーター露出、モーター左折り、右折りなど、多様な取り付け方式に対応しています。有効ストロークは100-1050mm(50mm刻み)で、ご要望に応じて特注仕様にも対応可能です。
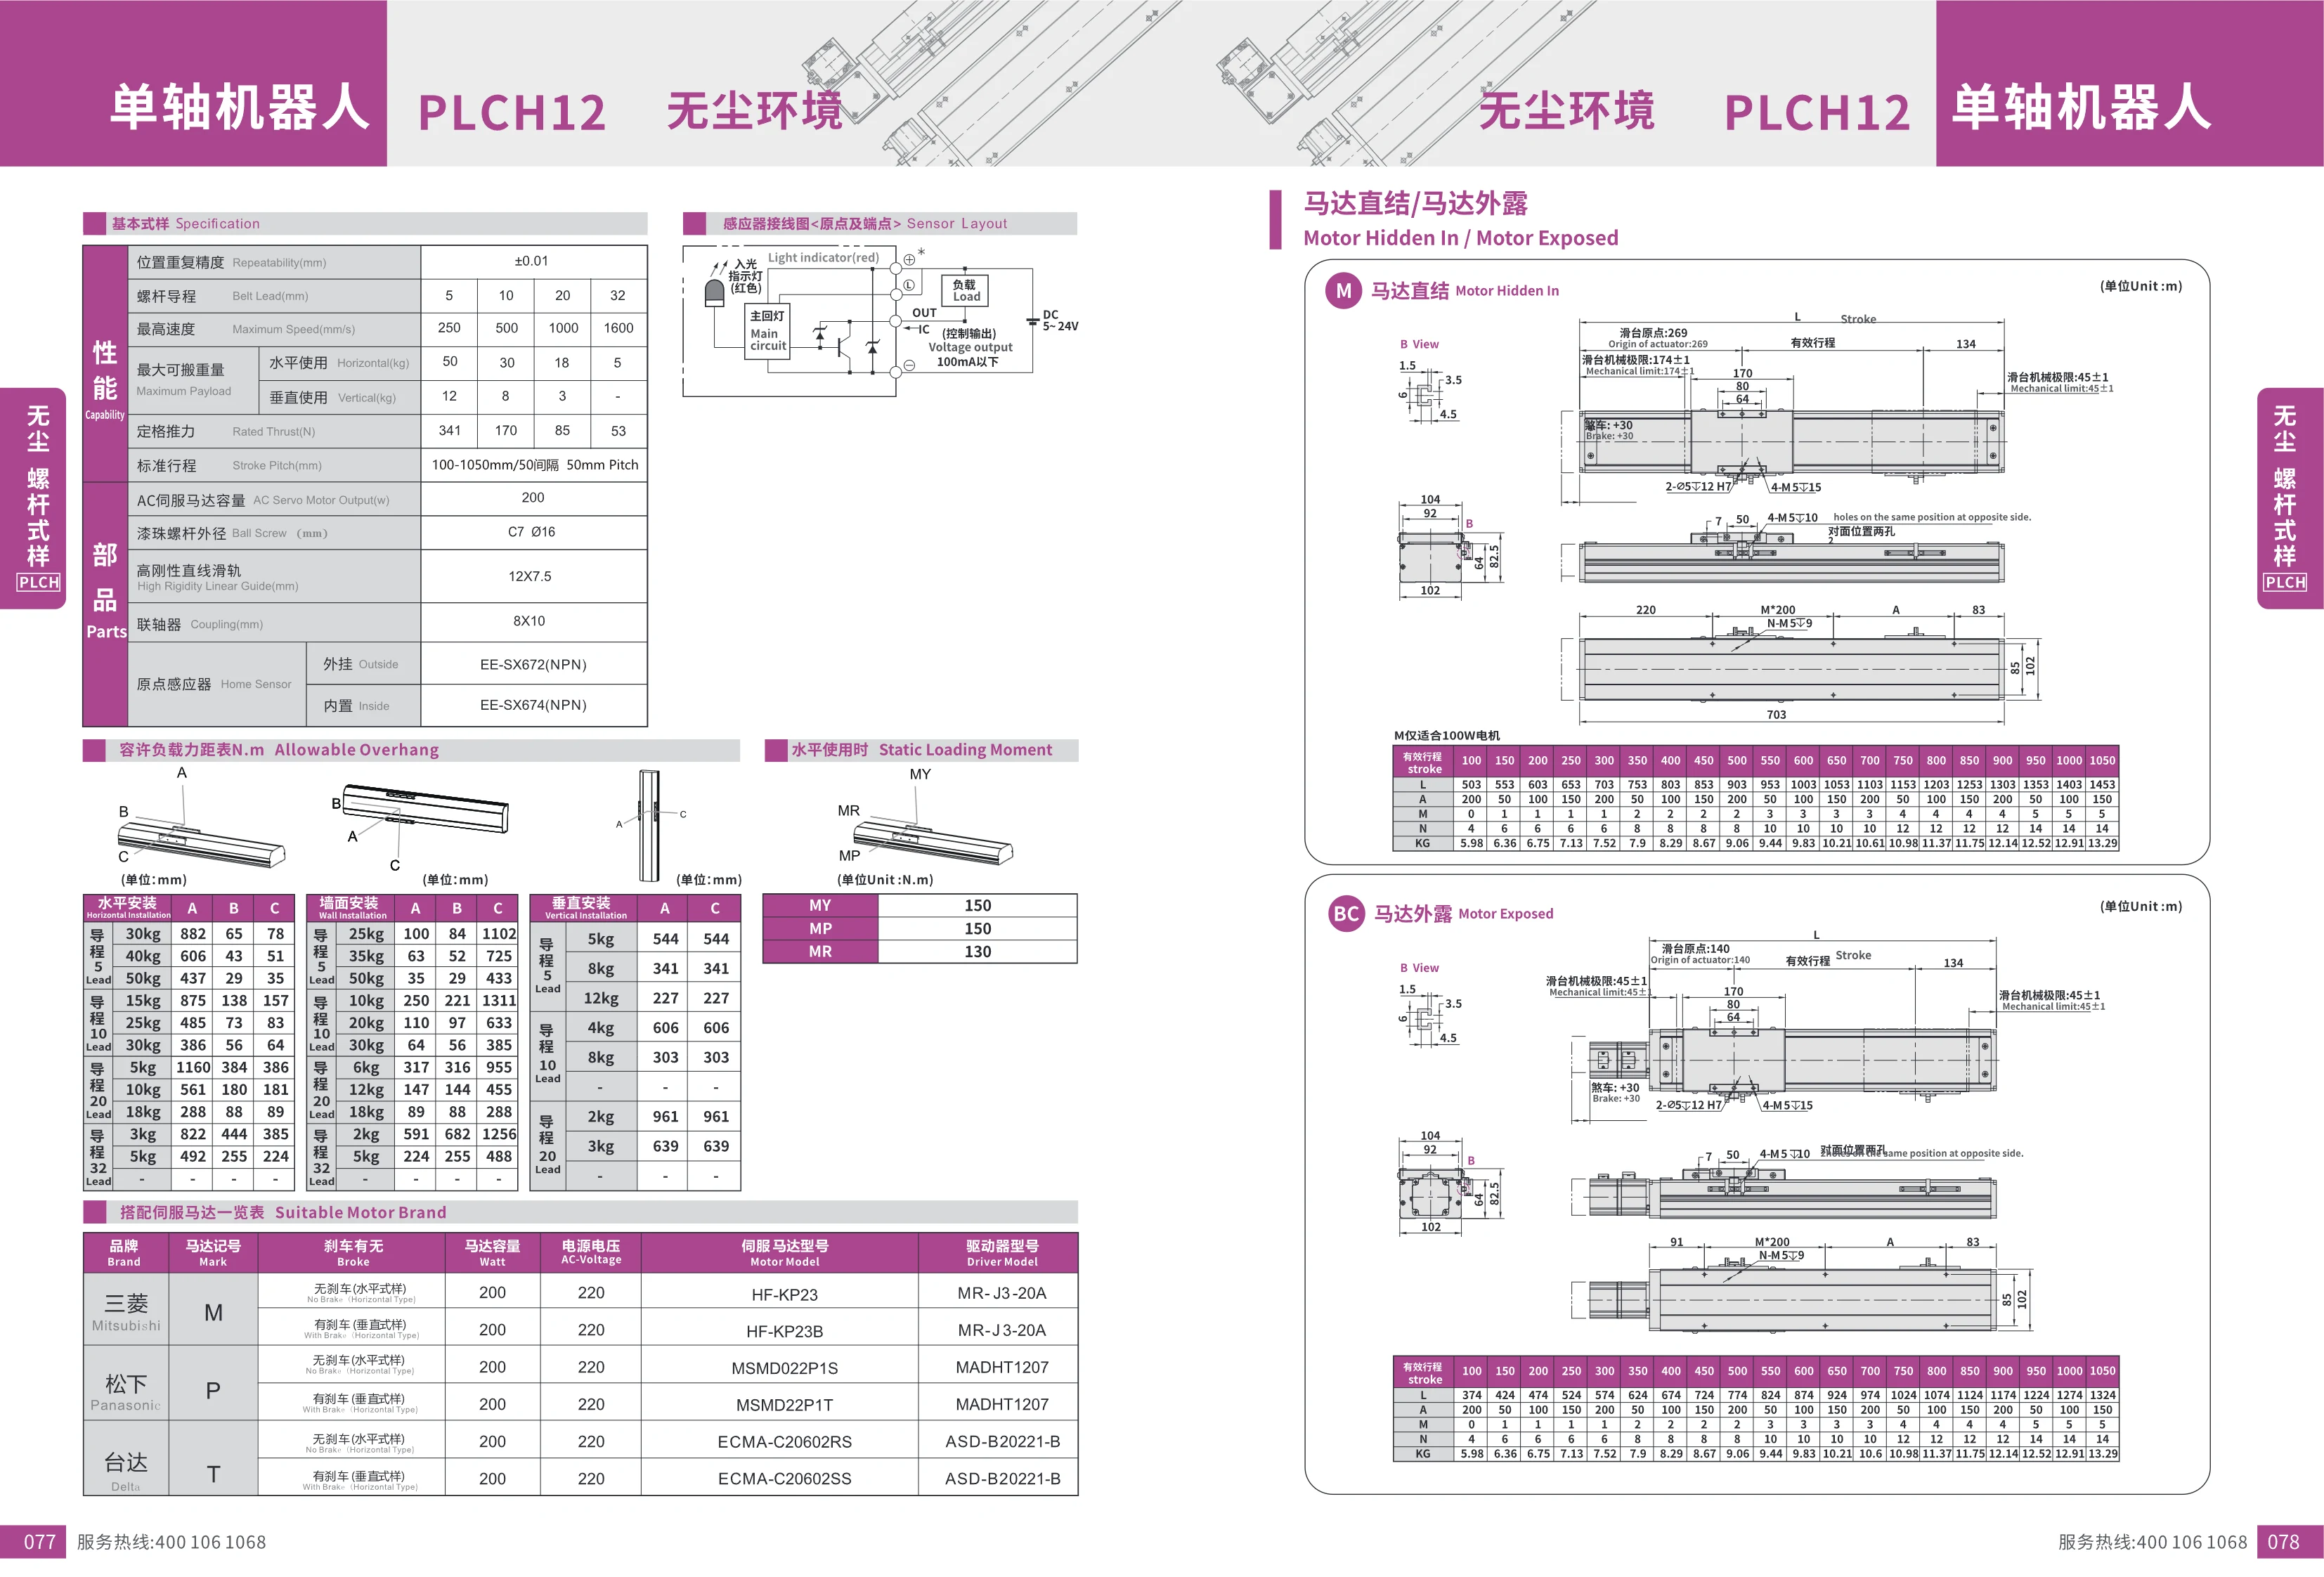
PLCH12シリーズ単軸ロボット(クリーン環境用)
PLCH12シリーズ単軸ロボットは、クリーン環境向けに設計されています。ボールねじ駆動と高剛性リニアガイドを採用し、位置繰返し精度は±0.01mmです。ねじリードは5、10、20、32mmから選択でき、最高速度はそれぞれ250、500、1000、1600mm/s、最大可搬重量はそれぞれ350、700、1400、2800(単位不明、Nまたはgfの可能性があります)です。標準ストローク範囲は100-1050mmで、50mm刻みです。ACサーボモーター容量は200W、ボールねじ外径はC7 Ø16、リニアガイド寸法は12×7.5mm、カップリング仕様は8×10mmです。原点センサーは外付け式(EE-SX672 NPN)または内蔵式(EE-SX674 NPN)から選択できます。モーター直結、モーター左折り、モーター右折りなど、複数の取付方法に対応しています。本体重量はストロークによって異なり、約5.98-13.29kgです。
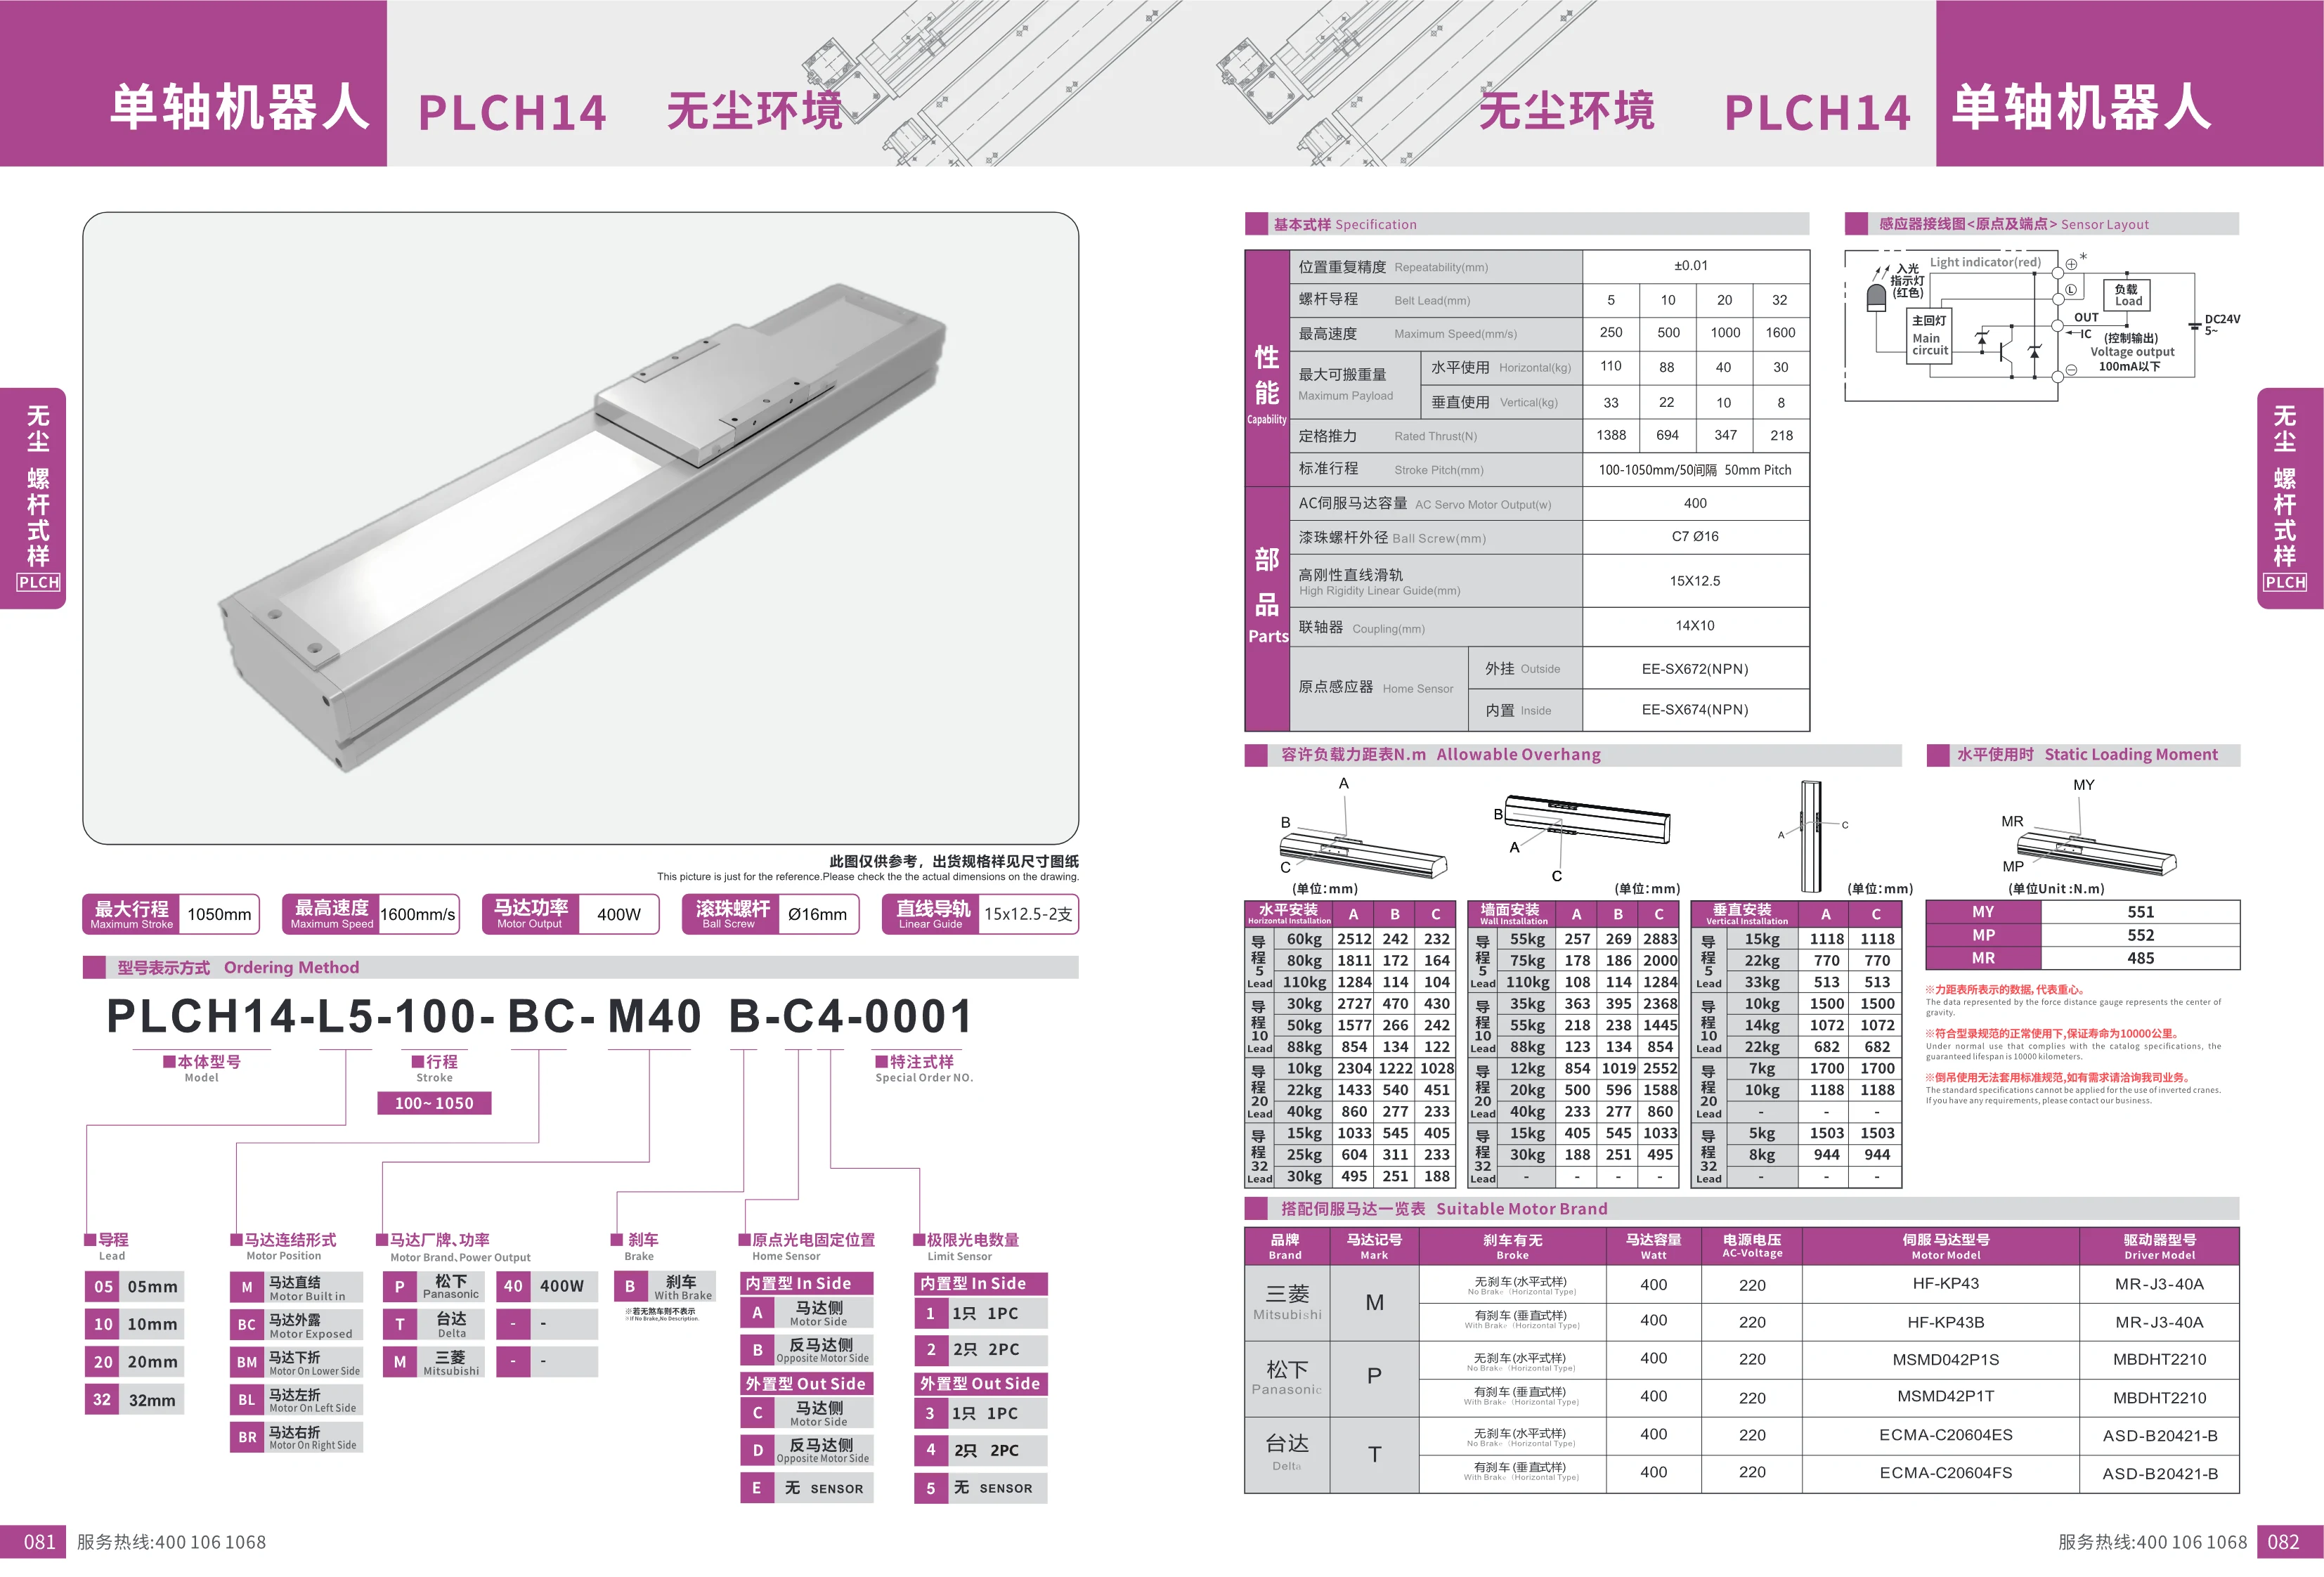
PLCH14シリーズ クリーン環境用単軸ロボット
PLCH14シリーズの単軸ロボットは、クリーン環境向けに設計されています。ボールねじ(直径16mm、C7級)と高剛性リニアガイド(15x12.5mmの2本レール)を採用し、繰り返し位置決め精度は±0.01mmです。最大ストロークは1050mm、最高速度は8600mm/sで、400W ACサーボモーターに対応しています。ねじリードは5/10/20/32mmから選択でき、それぞれ異なる速度と推力の組み合わせに対応します。モーターは直結、露出、左折り、右折り、下折りの各方式で取り付け可能で、さまざまな設置スペースに対応します。標準ストロークは50mm刻みで、柔軟に選択できます。電子・半導体などのクリーンな自動化生産ラインで幅広く使用されています。
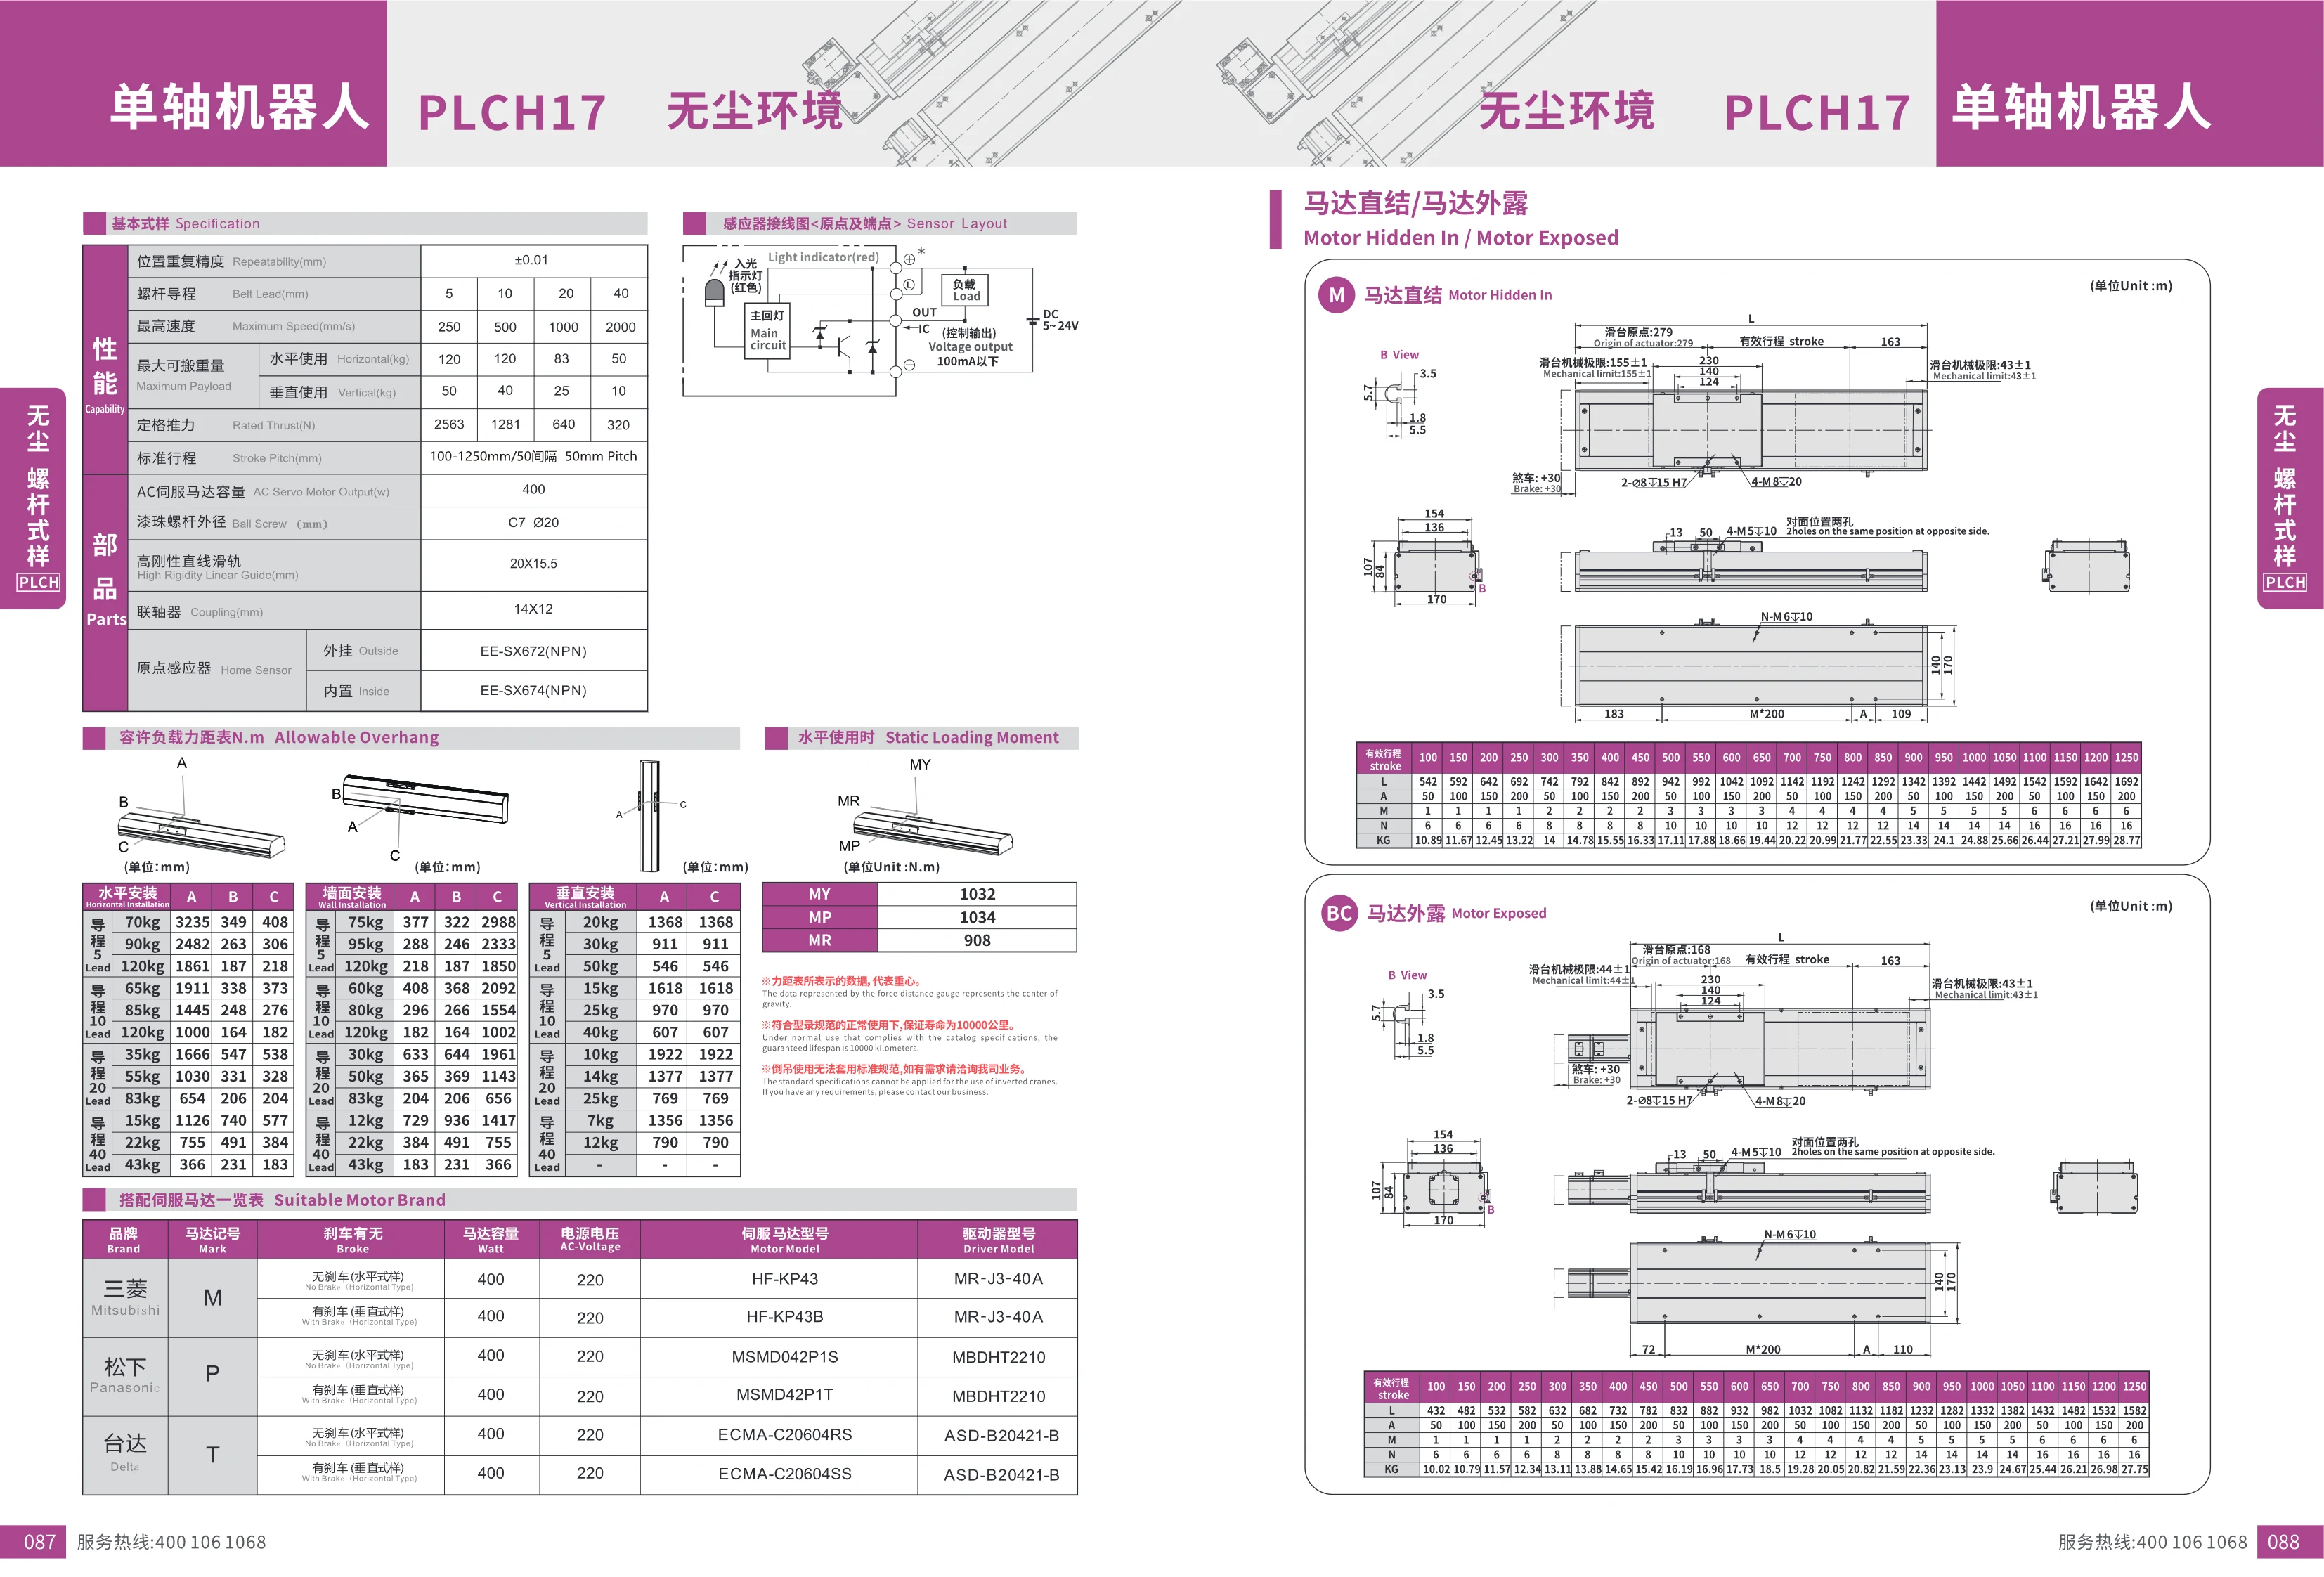
PLCH17 クリーン環境用単軸ロボット
PLCH17 クリーン環境用単軸ロボットはクリーン環境に適しており、ボールねじ駆動を採用し、位置繰り返し精度は±0.01mmです。リードは5、10、20、40mmの4種類から選択でき、最高速度はそれぞれ250、500、1000、2000mm/sです。有効ストローク範囲は100-1250mmで、50mm刻みです。モーター直結型とモーター露出型の2種類の取り付け方式があります。最大可搬質量は速度によって異なります。本製品はクリーン化処理が施されており、半導体や液晶パネルなどの業界における自動化用途に適しています。
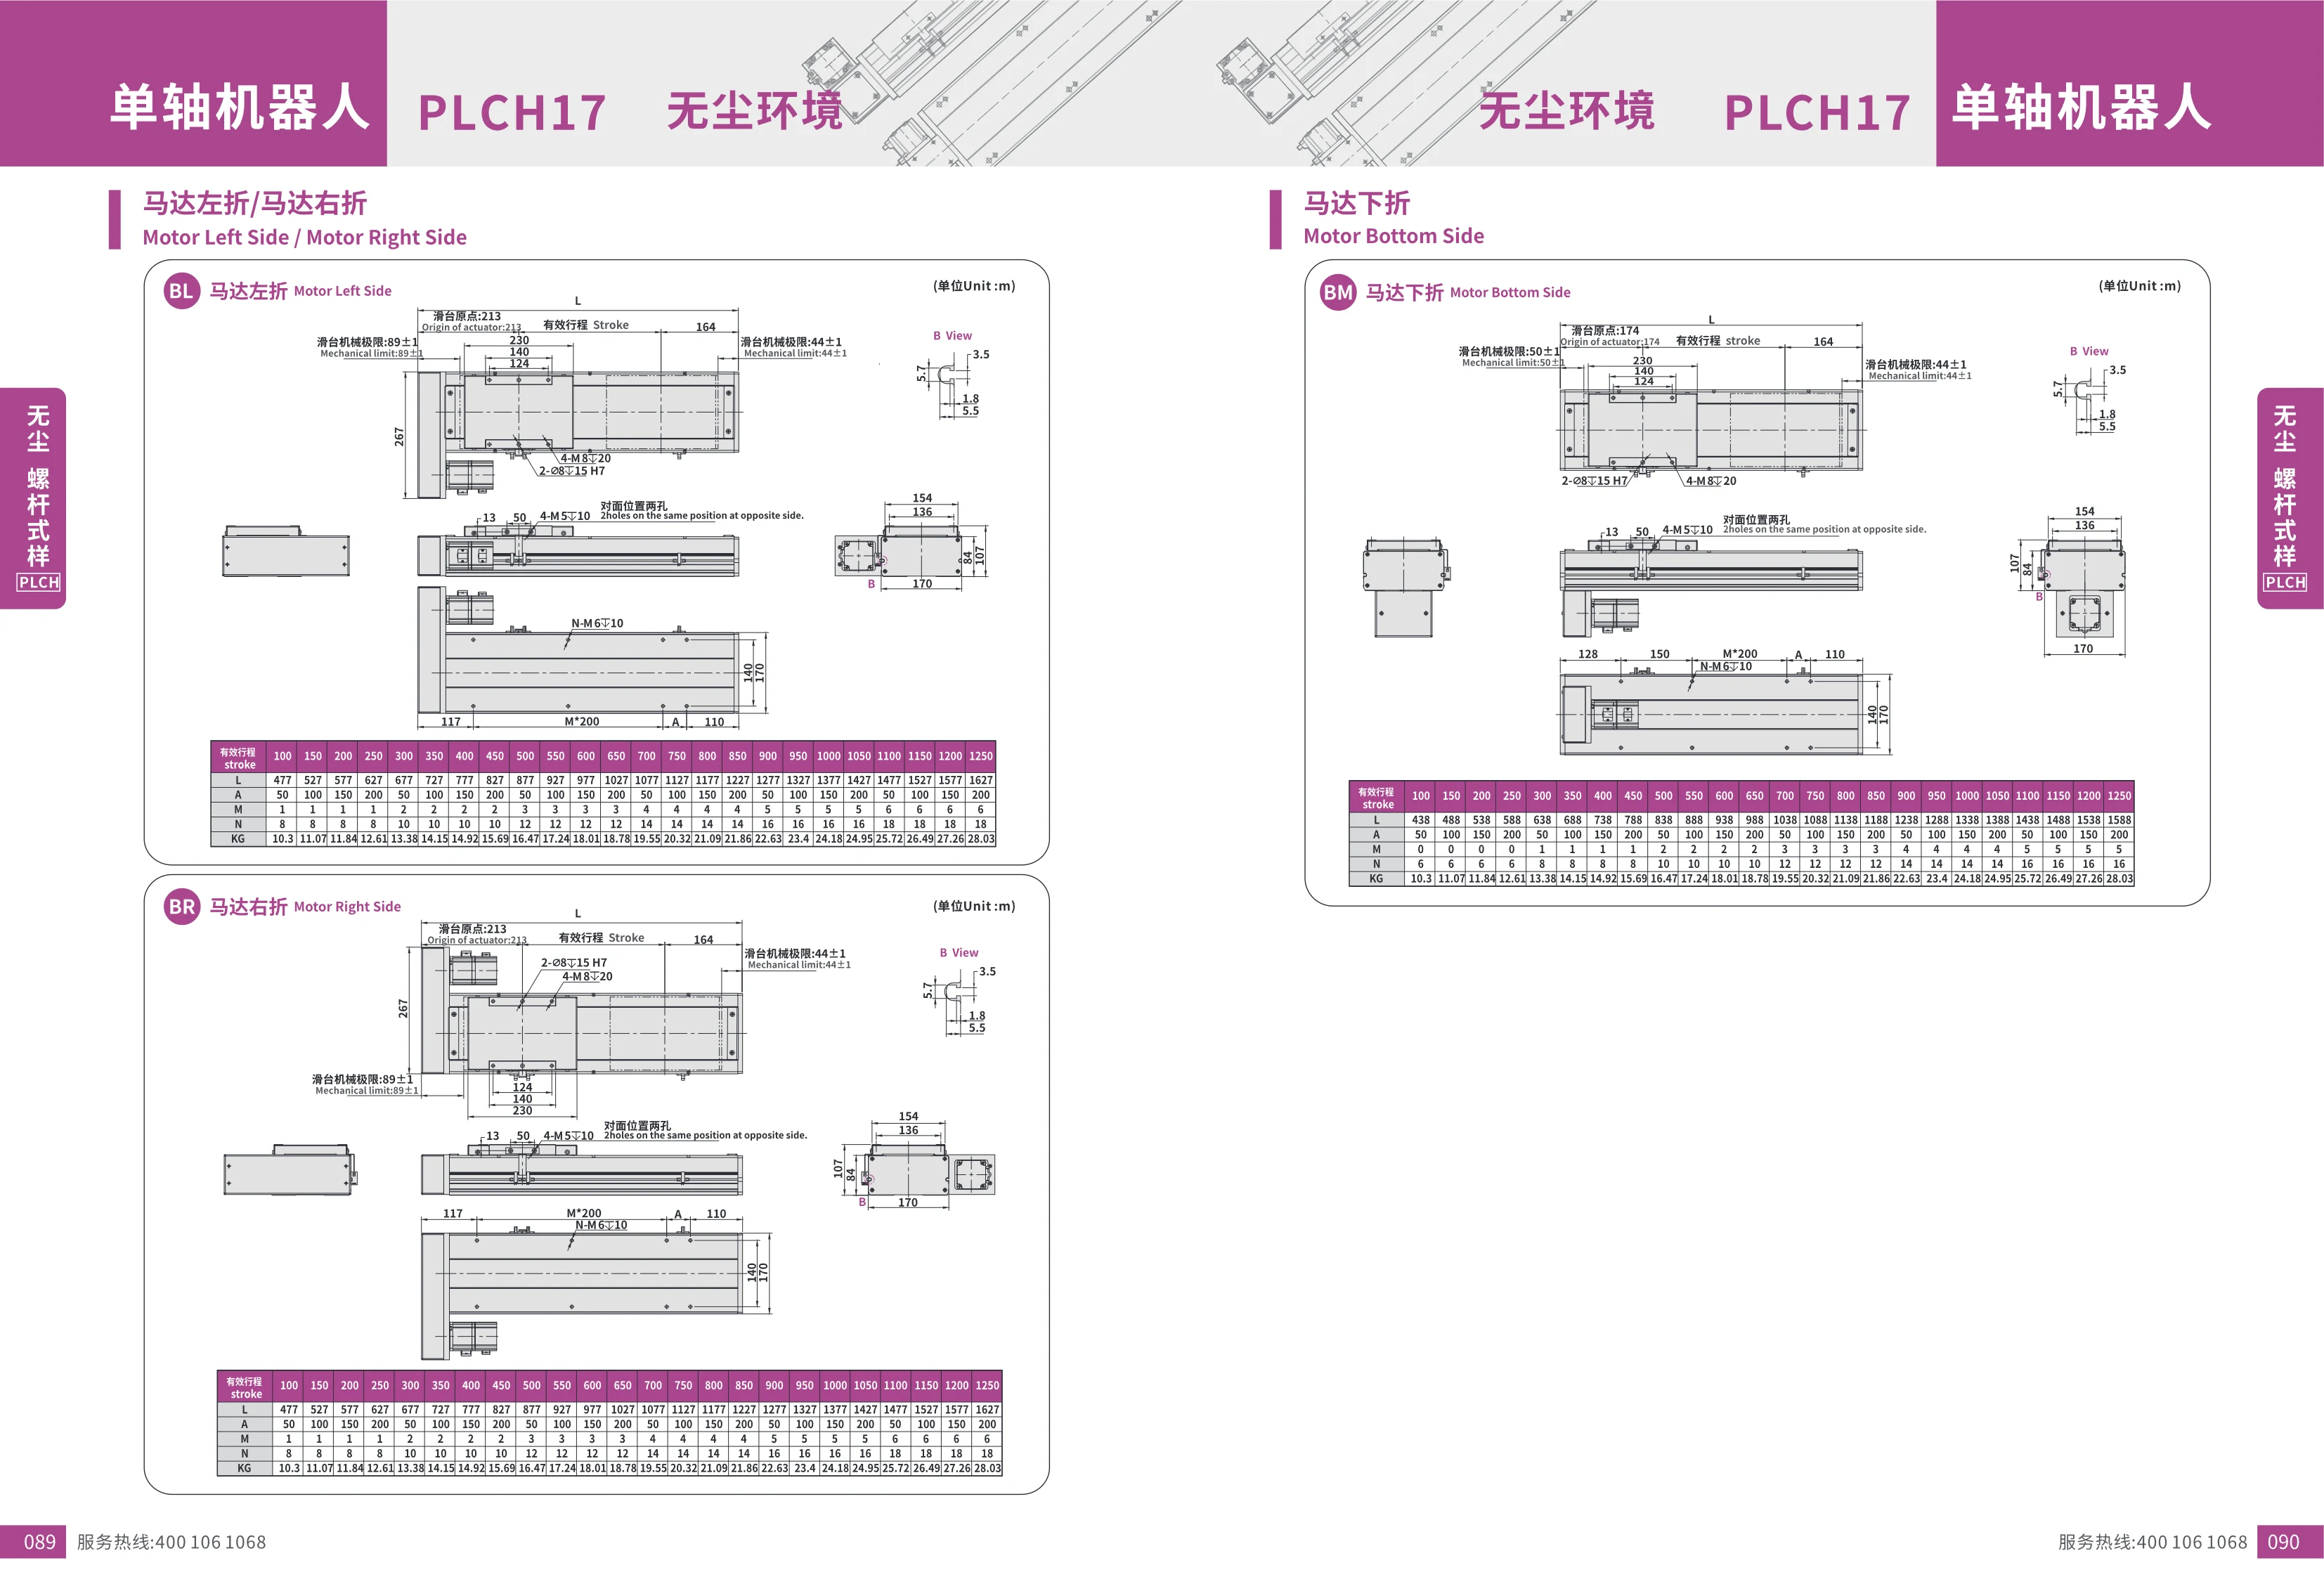
PLCH17シリーズ クリーン環境用単軸ロボット
PLCH17シリーズ クリーン環境用単軸ロボットは、クリーン設計を採用し、クリーン環境での使用に適しています。モーター左折りとモーター右折りの2種類の取り付け方式を用意し、有効ストロークは100-1250mm(50mm刻み)です。全長L、基準穴ピッチA、取り付け穴数M、取り付けボルト数N、重量KGなど、詳細な取付寸法データを掲載しており、正確な機種選定に役立ちます。本シリーズは高剛性・高精度を特長とし、自動化設備における搬送や位置決めなど、幅広い用途に使用されています。
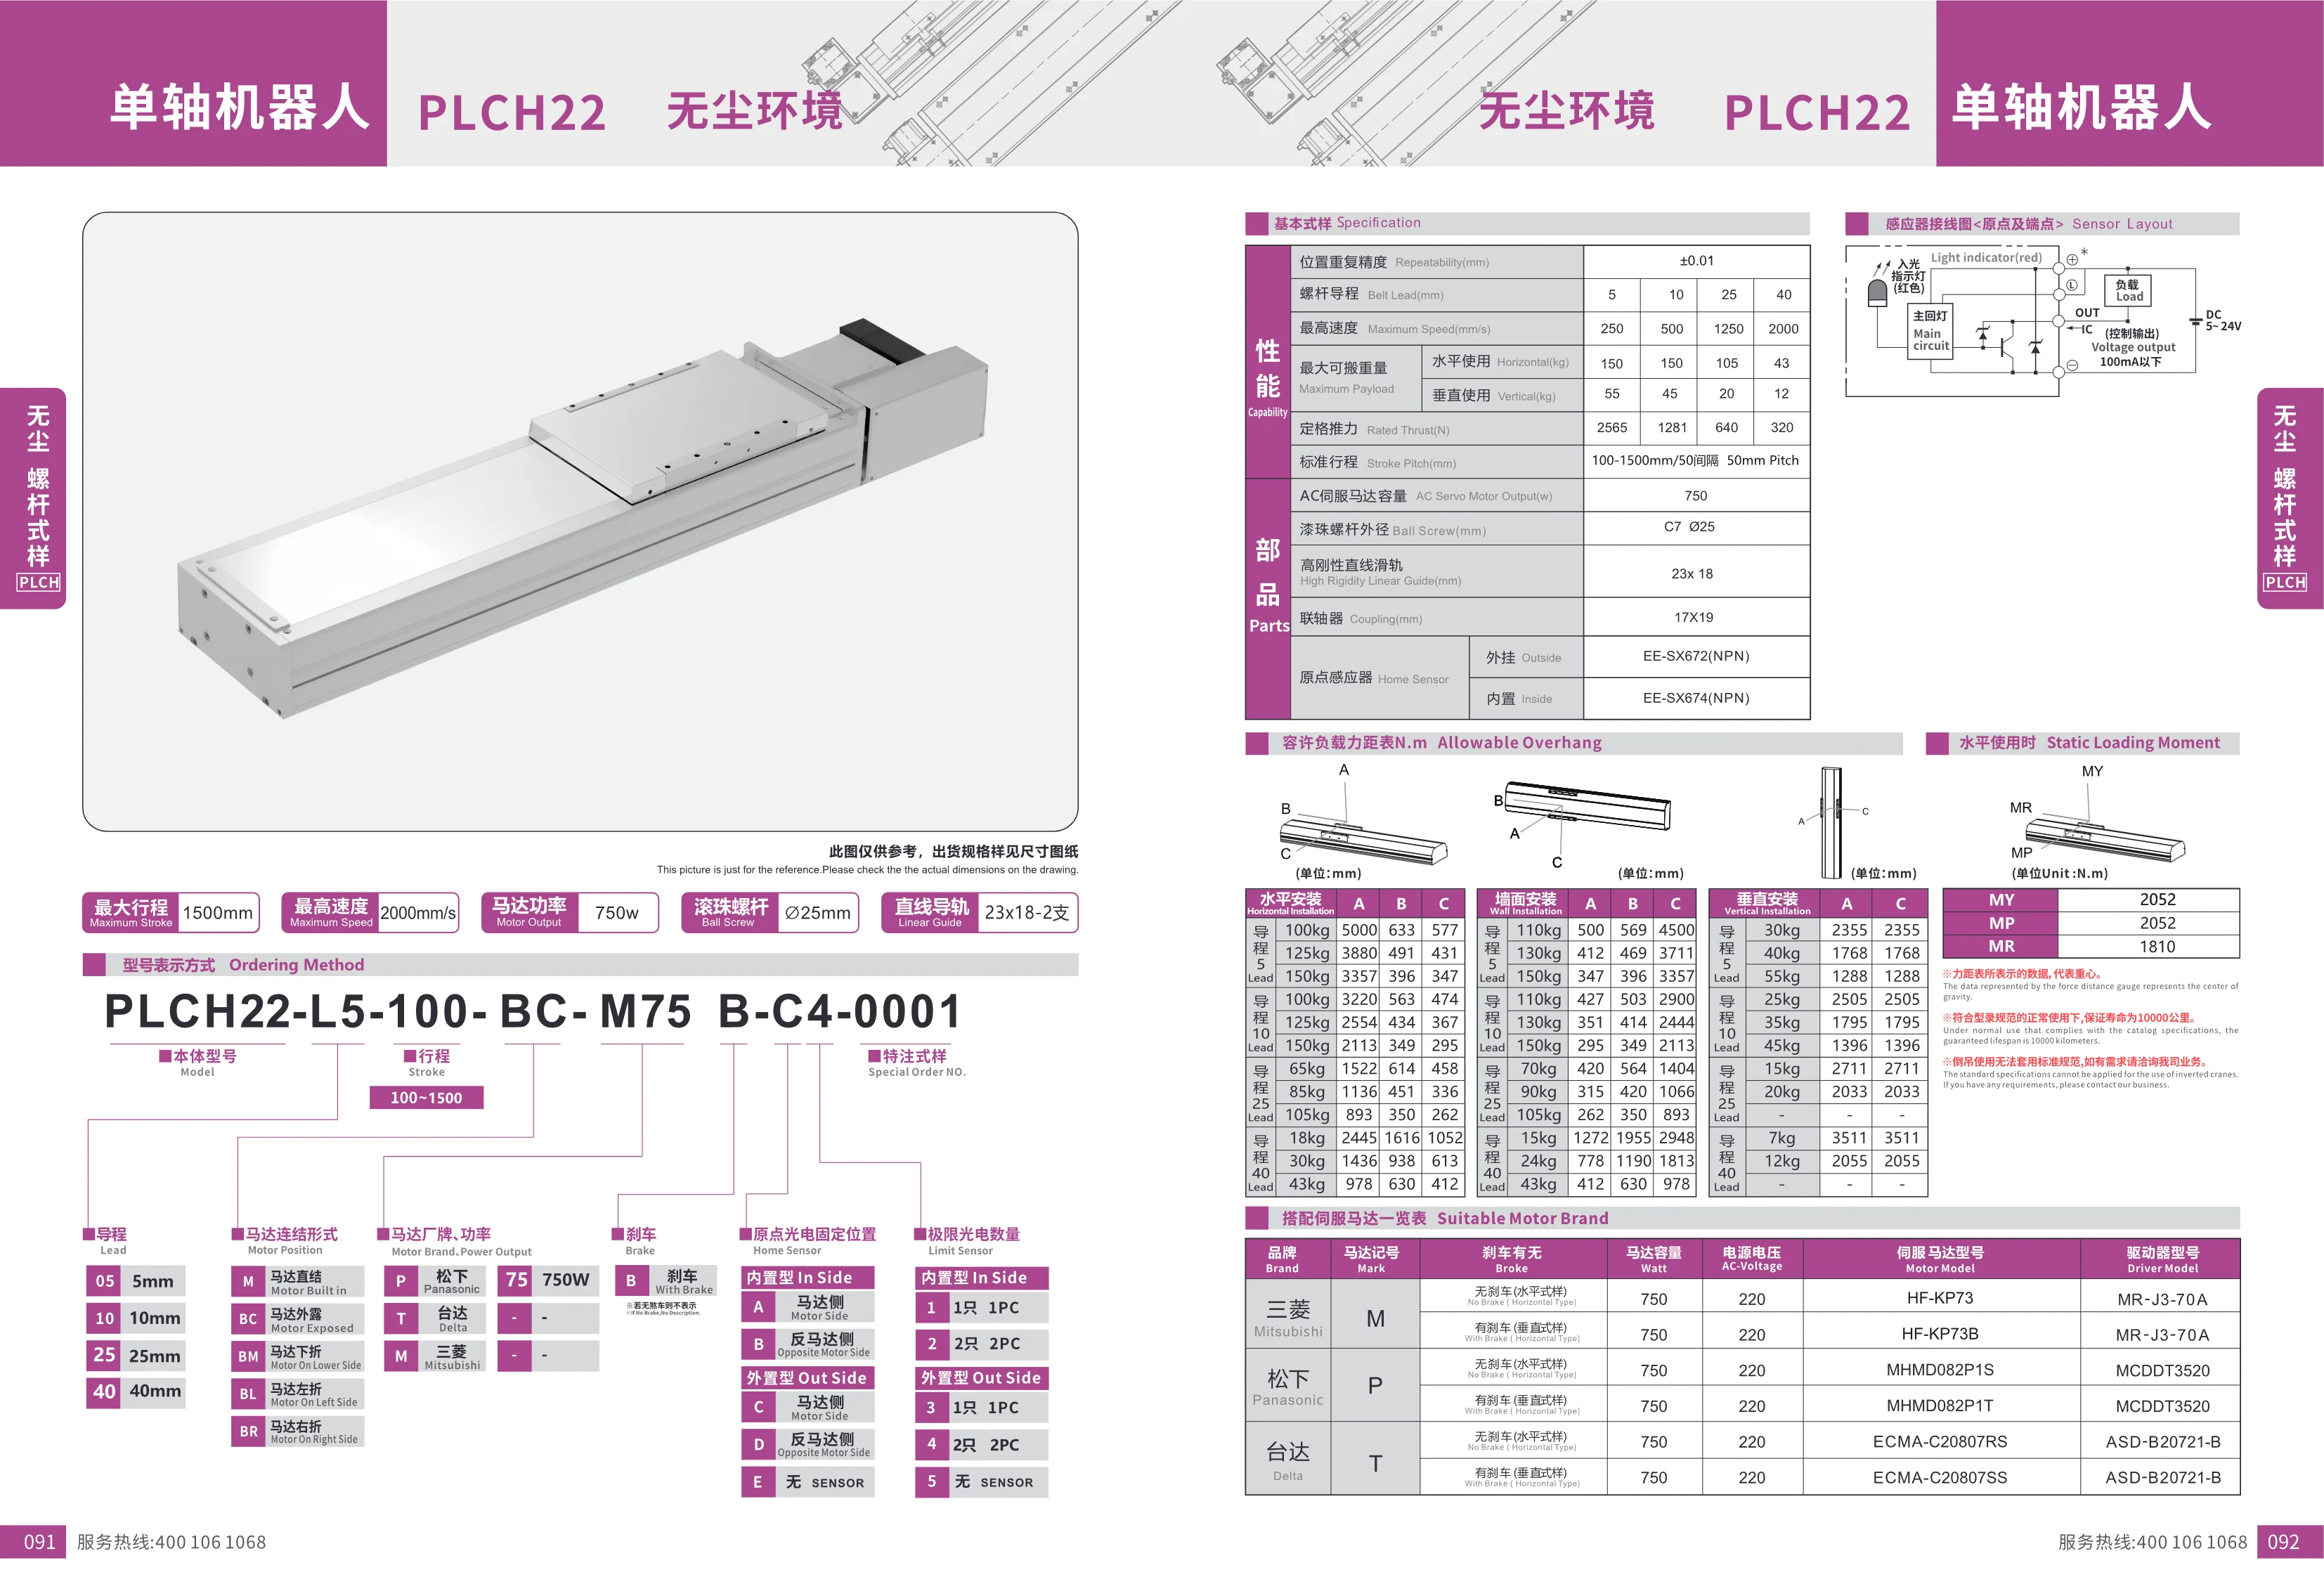
PLCH22シリーズ クリーン仕様単軸ロボット
PLCH22シリーズ クリーン仕様単軸ロボットは、クリーン環境向けに設計されたボールねじ駆動のリニアモジュールです。ボールねじ(直径25mm、C7級)と高剛性リニアガイド(23x18、2本)を採用し、750W ACサーボモーターを搭載しています。位置繰り返し精度は±0.01mm、最高速度は2000mm/s、最大ストロークは1500mmです。リードは5/10/25/40mmから選択でき、速度と推力がそれぞれ異なります。モーターの取り付け方法は、直結、露出、下折りなどから選択できます。有効ストローク範囲は100-1500mm(50mm刻み)、本体幅は約220mmです。半導体、電子機器、精密組立などのクリーン環境での自動化用途に適しています。
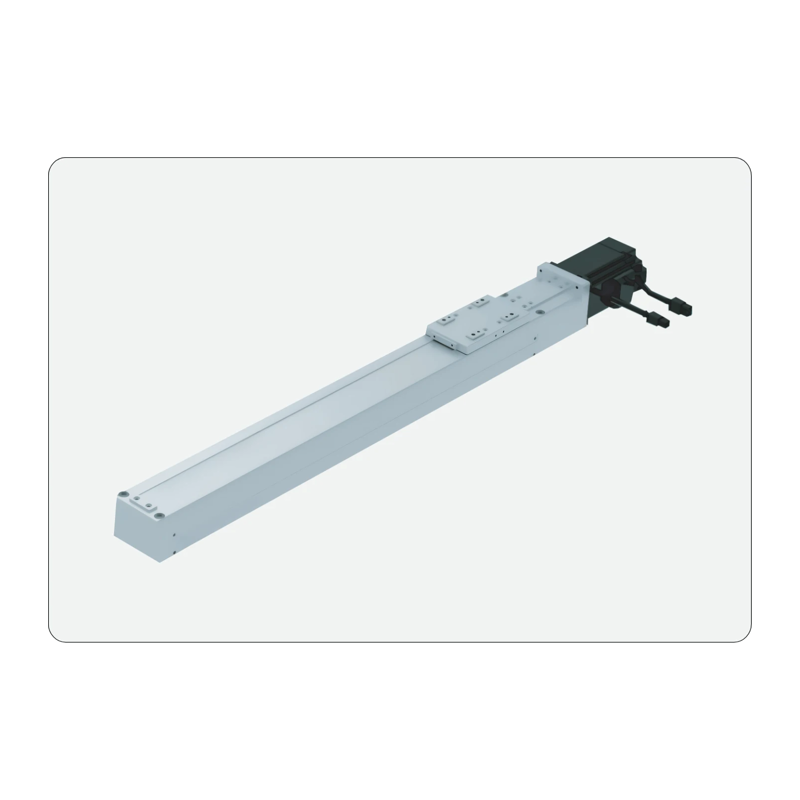
PLCH6A クリーン環境用単軸ロボット
PLCH6A クリーン環境用単軸ロボットは、ボールねじ駆動とリニアガイドを採用し、クリーン環境での精密な位置決めや搬送に適しています。最大ストロークは800mm、最高速度は1000mm/s、モーター出力は100W、ボールねじ径は12mm、リニアガイドは42x9.5mmの単列仕様です。リード、モーター接続方式、ブレーキ、光電センサーなどのオプションを組み合わせることで、さまざまな自動化用途に対応できます。
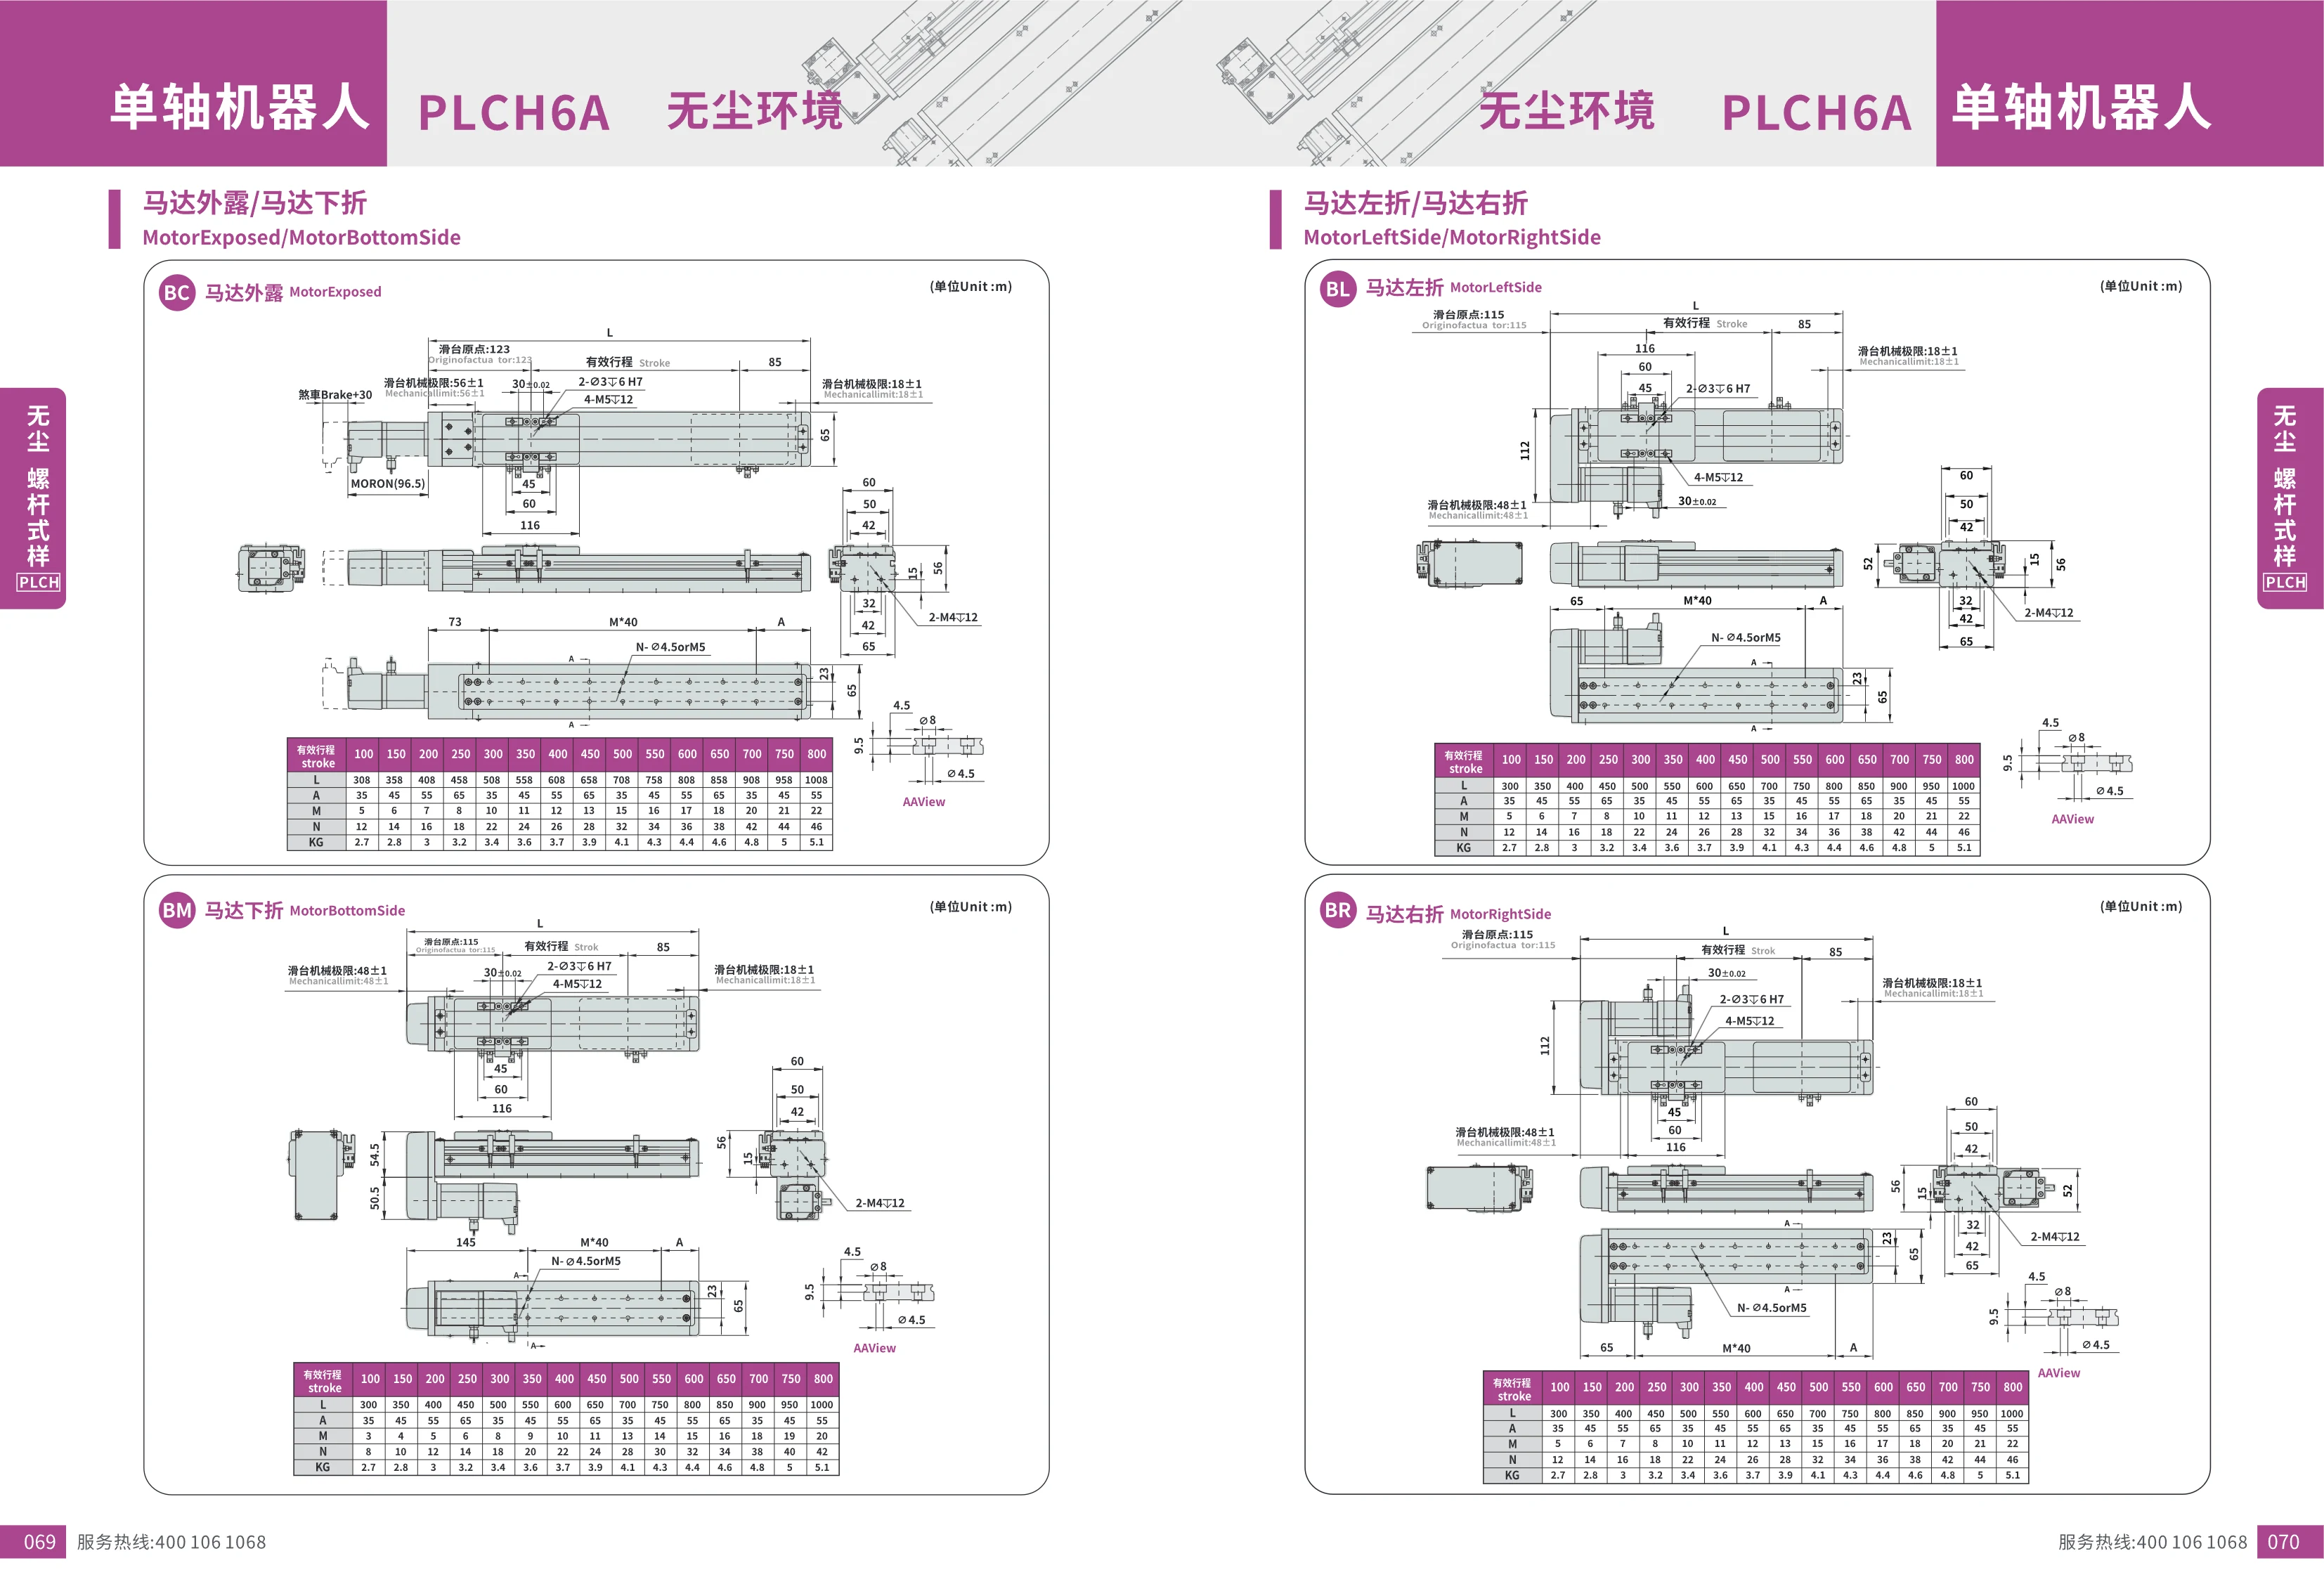
PLCH6Aシリーズ クリーンルーム用単軸ロボット
PLCH6Aシリーズは、クリーンルーム環境向けに設計された単軸ロボットです。ねじ駆動方式を採用し、モーター露出型とモーター下折り型の2種類を用意しています。有効ストロークは100-800mmで、全長Lはストロークに応じて変わります。クリーンルームなど、発塵を抑える必要がある自動化用途に適しています。高精度・高剛性を備え、電子機器や半導体などの業界における精密位置決めのニーズに応えます。
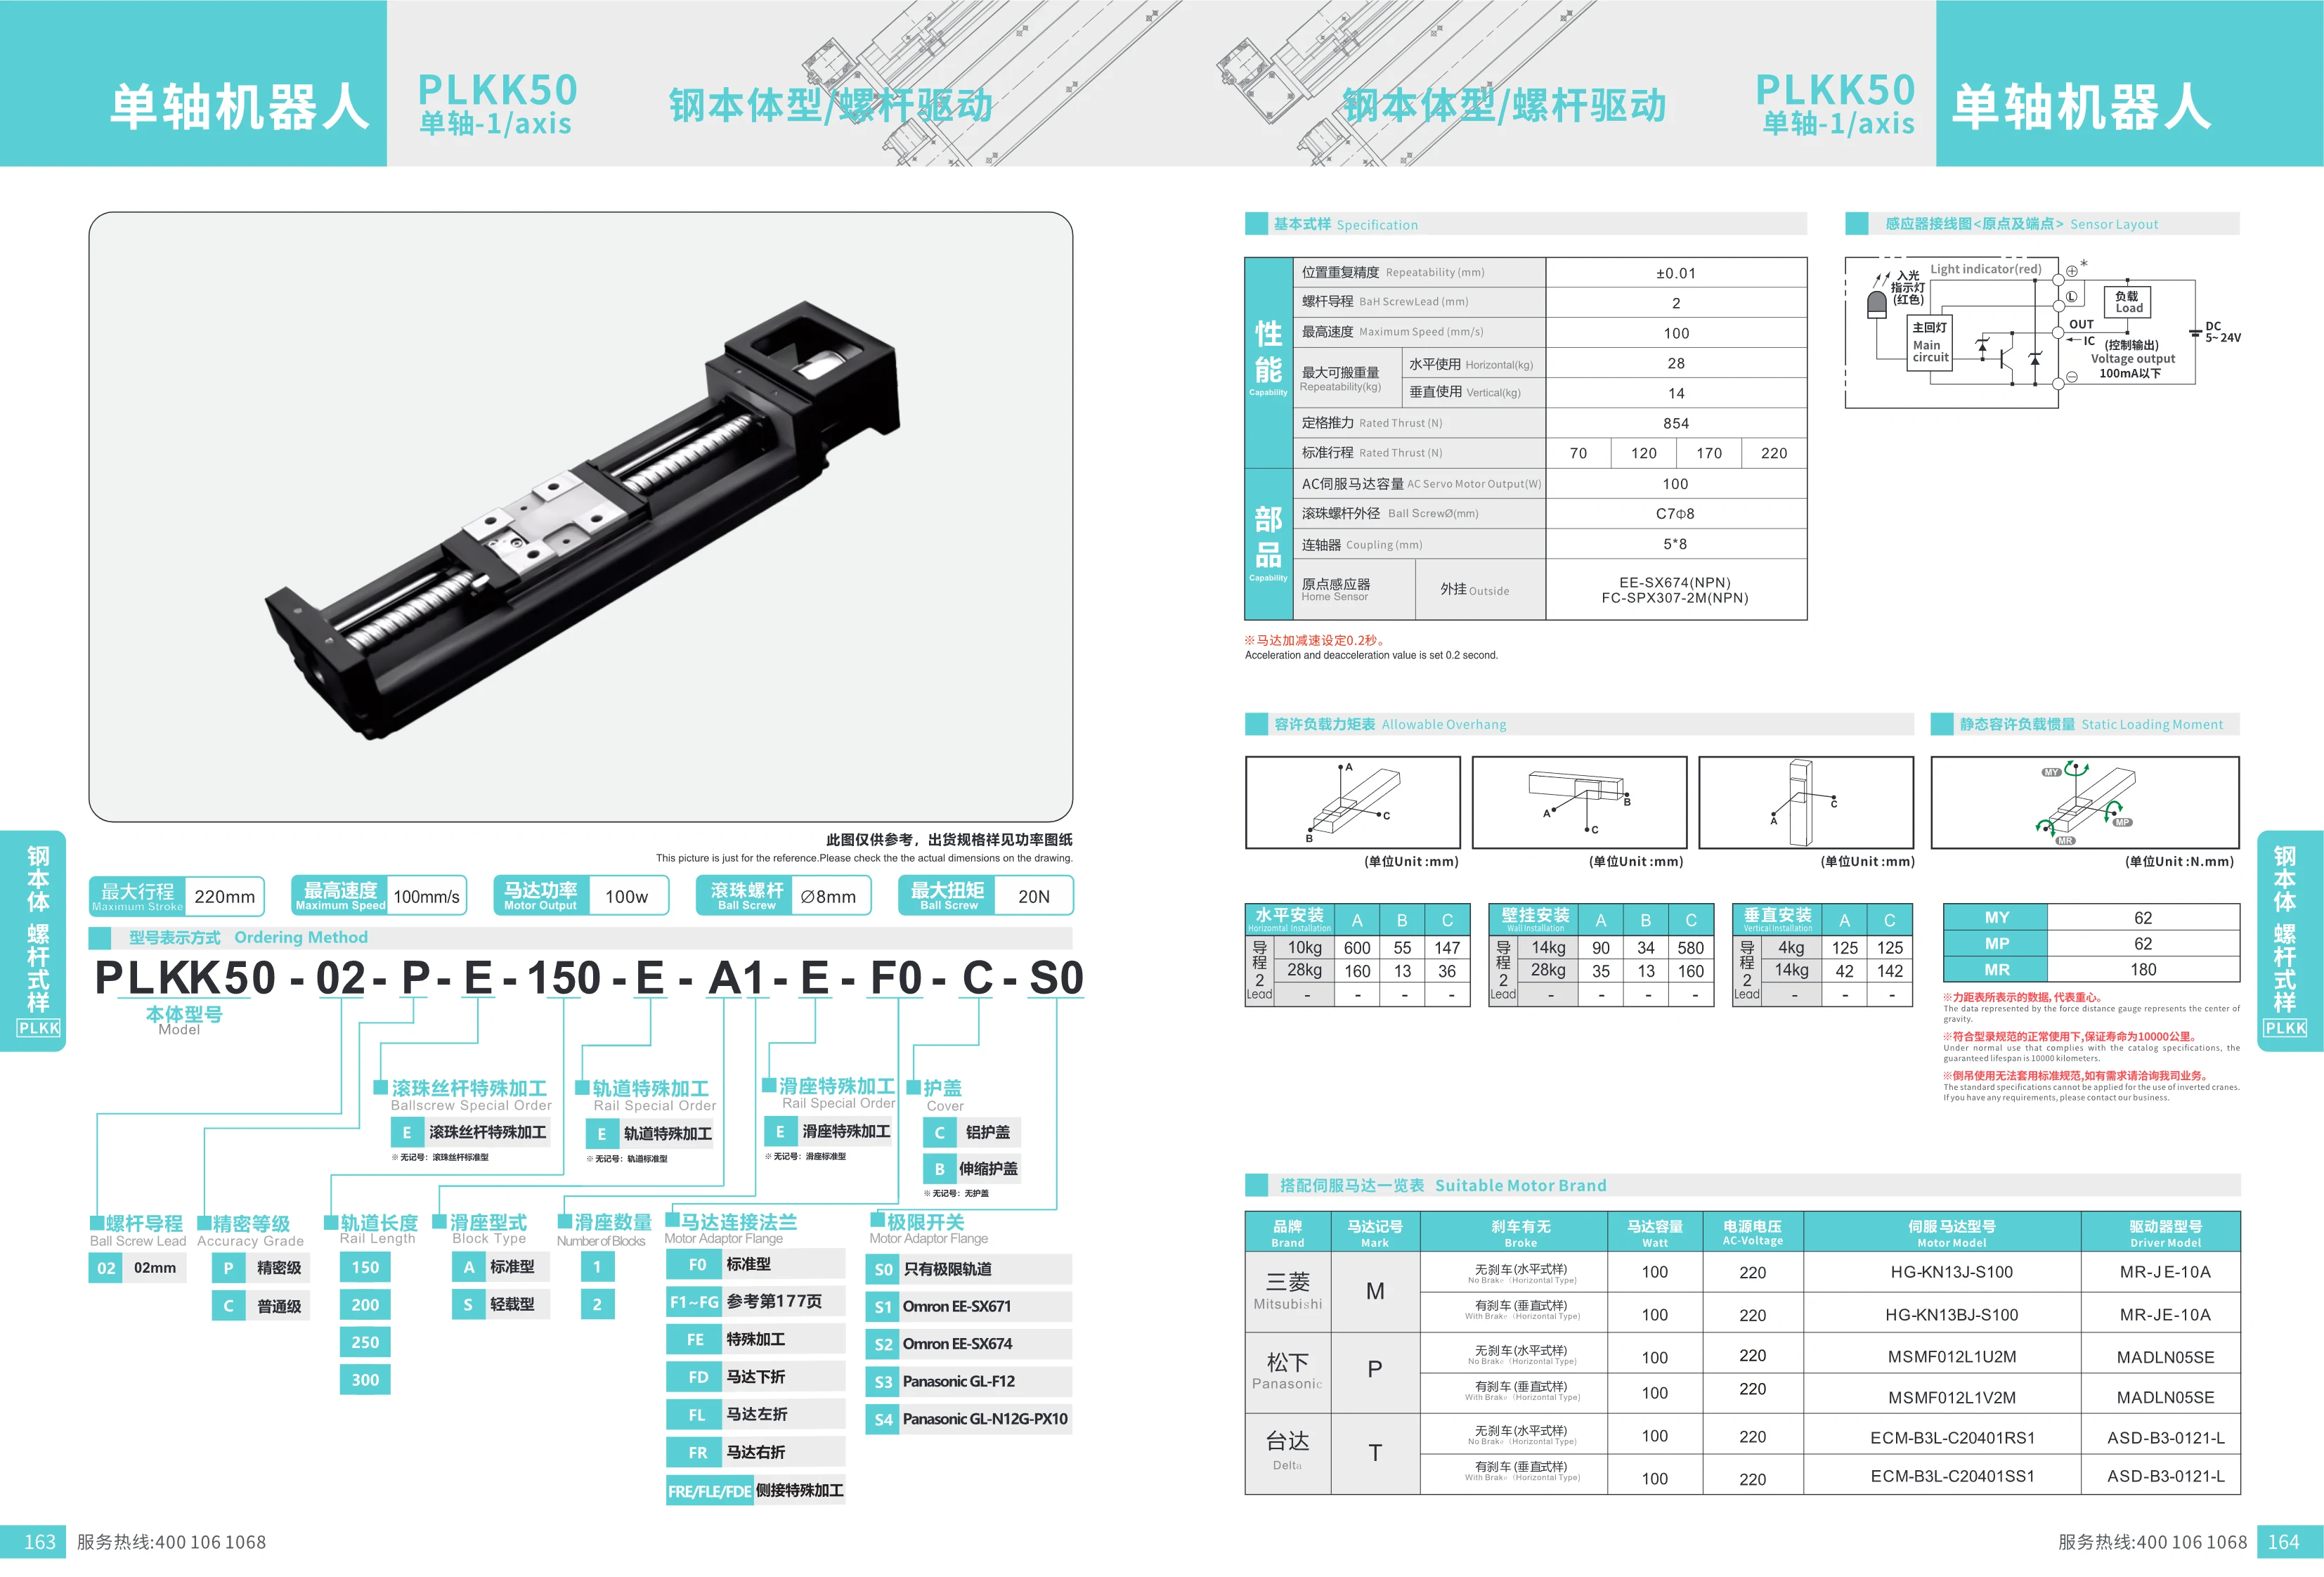
PLKK50シリーズ単軸ロボット
PLKK50シリーズ単軸ロボットは、スチール本体のねじ駆動方式を採用しています。最大ストロークは220mm、最高速度は100mm/s、モーター出力は100W、ボールねじ径は8mm、最大トルクは20N·mです。位置繰り返し精度は±0.01mm、ねじリードは2mmです。複数の標準ストロークに対応し、各種カバーやコントローラーなどのアクセサリーと組み合わせられます。自動搬送や位置決めなどに適しています。

PLKK60シリーズ単軸ロボット
PLKK60シリーズ単軸ロボットは、スチール製本体のねじ駆動方式を採用し、ボールねじ(直径12mm)を搭載することで、高精度な直線運動を実現します。位置繰り返し精度は±0.01mm、ねじリードは5mm、最大ストロークは510mm、最高速度は500mm/s、定格推力は341N、モーター出力は100Wです。自動化設備における精密な位置決めや搬送に適しています。
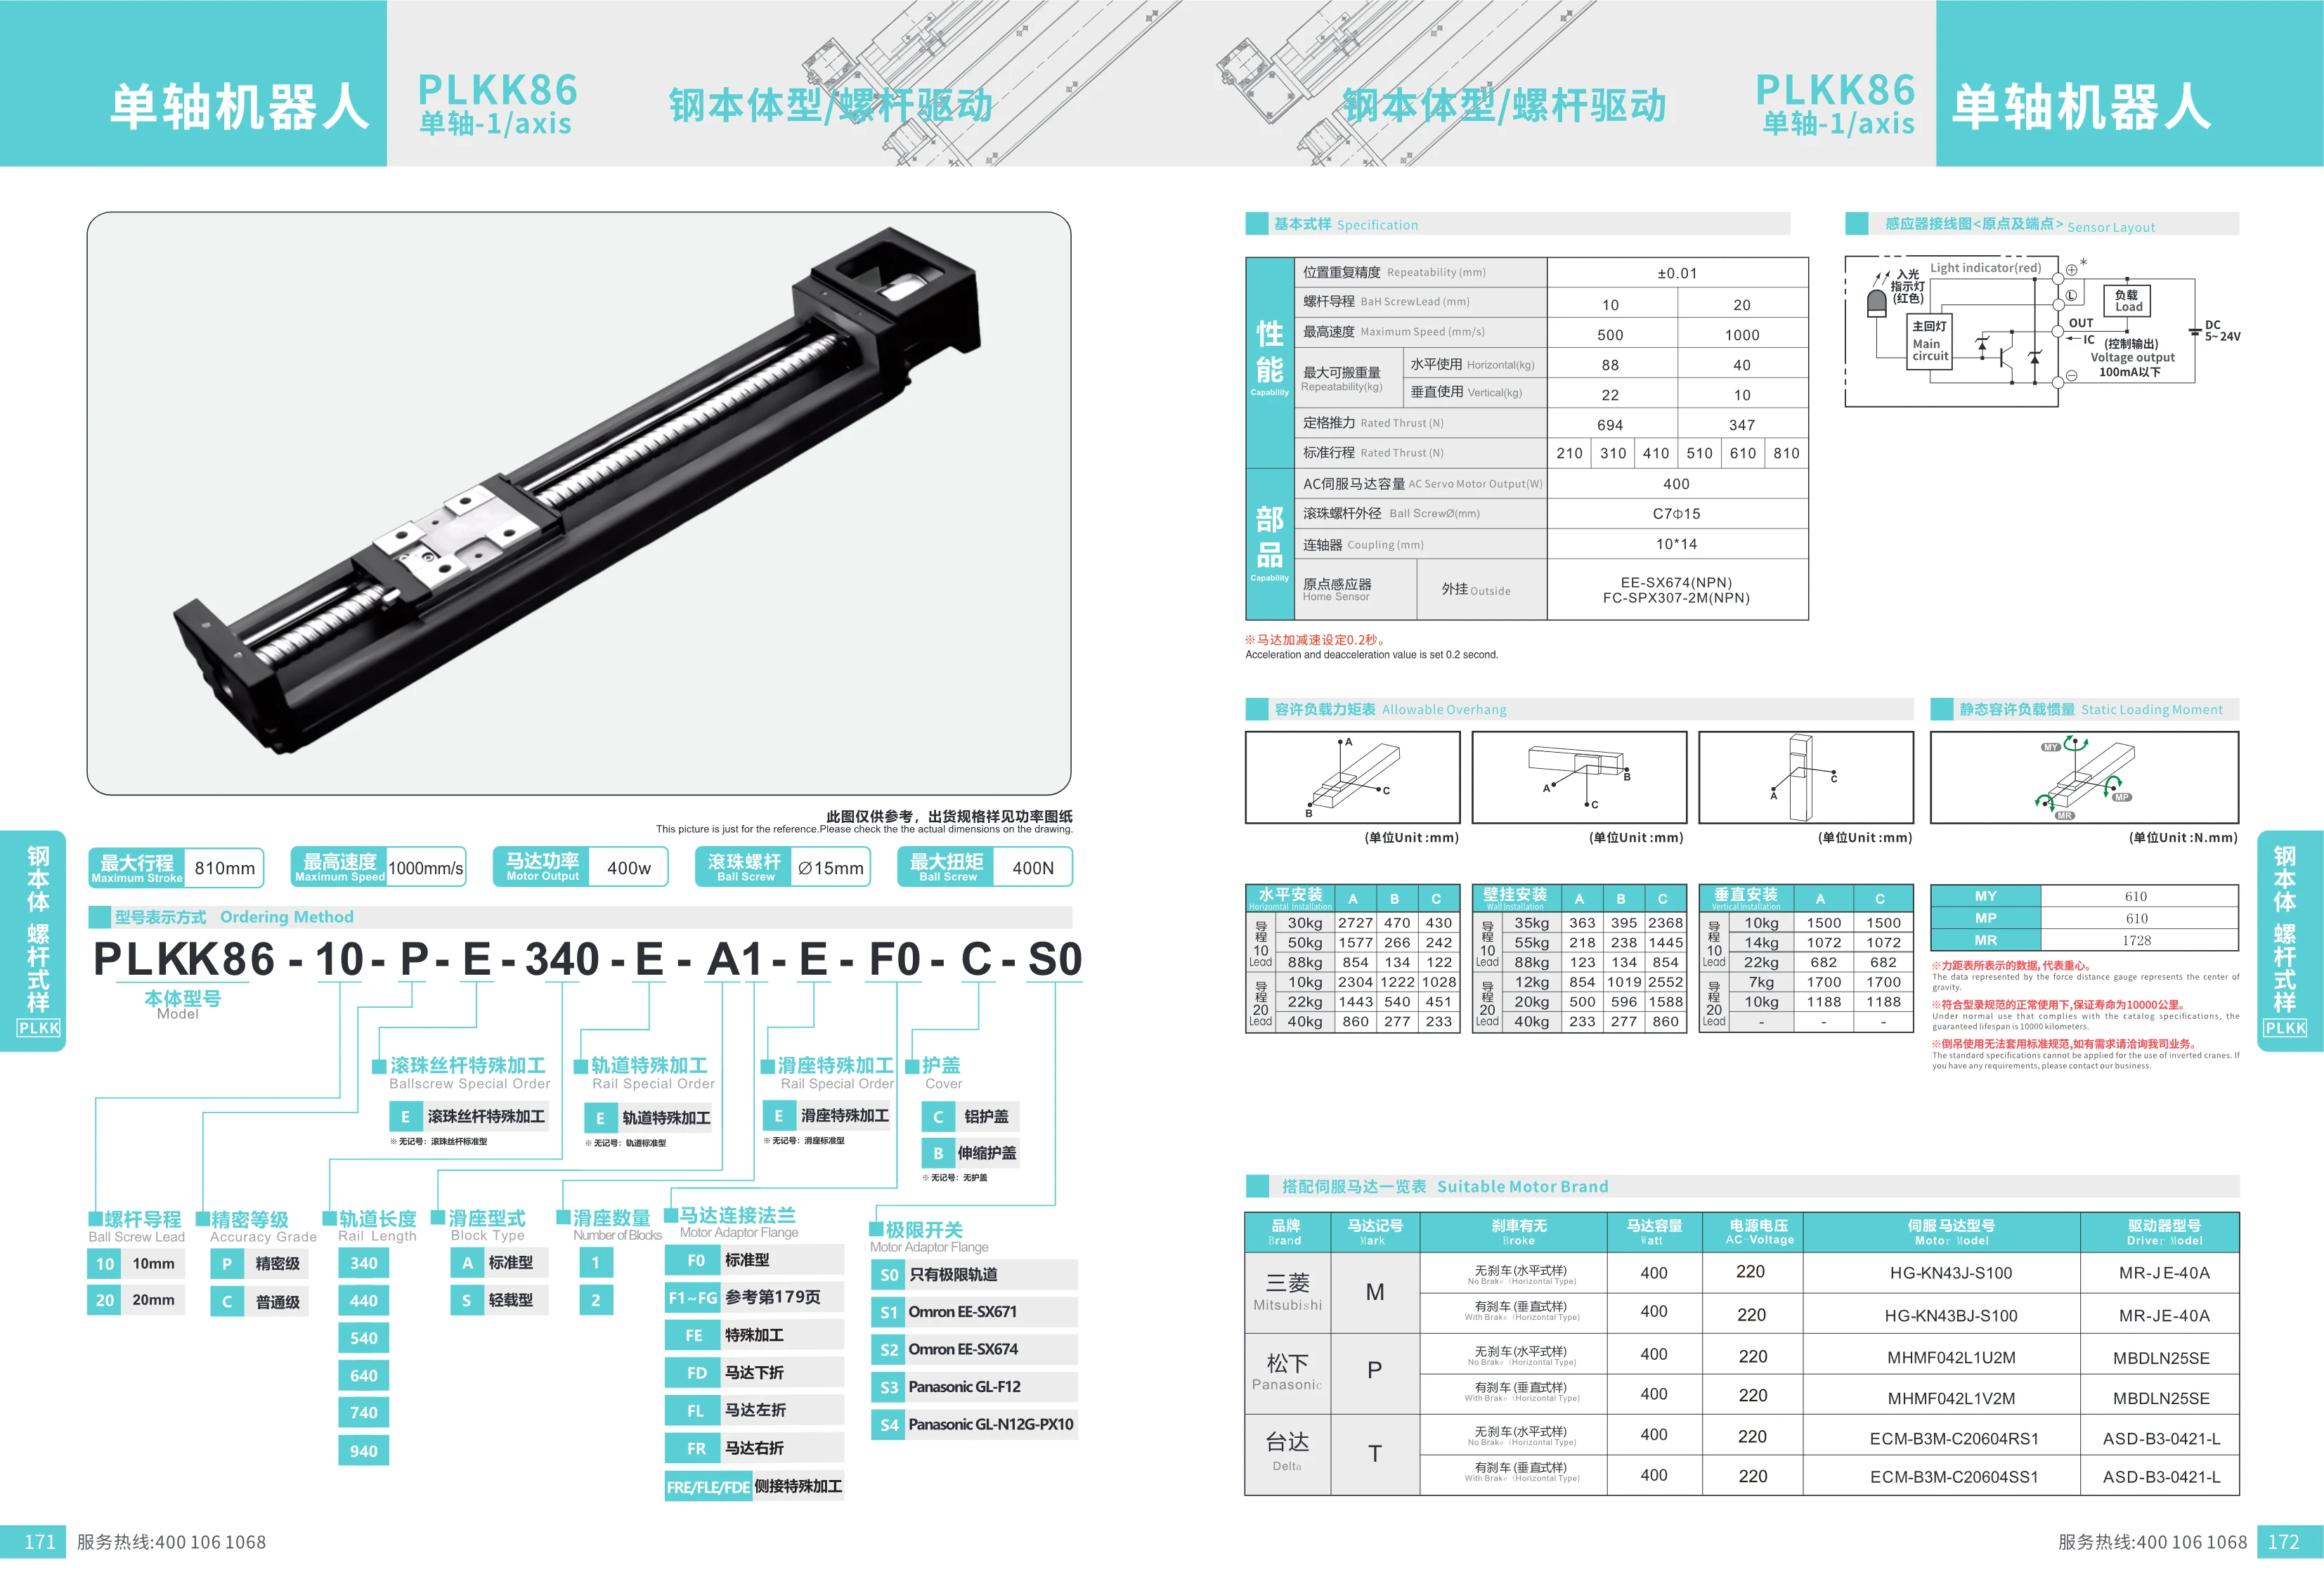
PLKK86シリーズ単軸ロボット
PLKK86シリーズ単軸ロボットは、ボールねじ駆動を採用した単軸直線運動モジュールです。スチール製本体で、最大ストローク810mm、最高速度1000mm/s、モーター出力400W、ボールねじ径15mm、最大トルク400Nです。基本仕様は、繰り返し位置決め精度±0.01mm、ねじリード10mm、最高速度500mm/s、最大可搬質量22kg(水平/垂直)、標準推力210Nです。型式コードの例はPLKK86-10-P-E-340-E-A1-E-F0-C-S0で、本体型式、リード、防護、特殊加工、ストローク、コントローラー、付属品などのオプションを表します。自動化設備、産業用ロボット、電子機器製造など幅広い分野で使用されています。
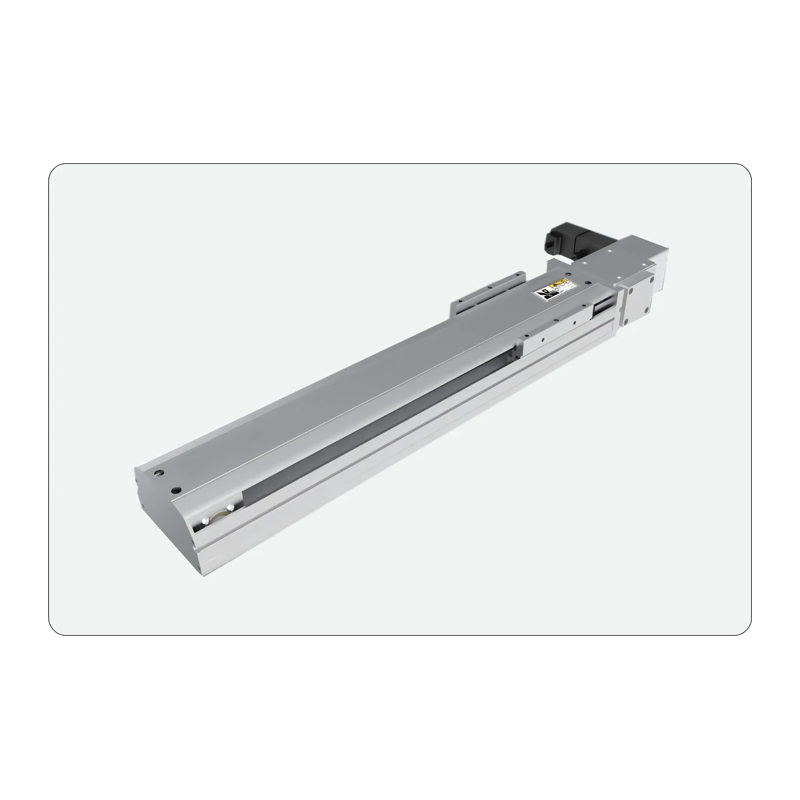
PLTB10シリーズ単軸ロボット
PLTB10シリーズ単軸ロボットは、一般環境用のベルト駆動式リニアモジュールです。幅15mmのベルトと、20x15.5mmの高剛性リニアガイドを採用しています。リードは32mm、最高速度は1600mm/s、繰り返し位置決め精度は±0.04mmです。モーター出力は100W、定格推力は61N、最大ストロークは2550mmです。標準ストロークは100-2550mmの範囲で、50mm間隔で調整できます。水平・垂直のどちらでも使用でき、垂直設置時の最大可搬質量は32kgです。センサーは外付けで、モーター左折り、右折り、左上折り、右上折りなど、さまざまな取り付け方向に対応しています。自動搬送、位置決め、組み立てなどの産業用途に適しています。
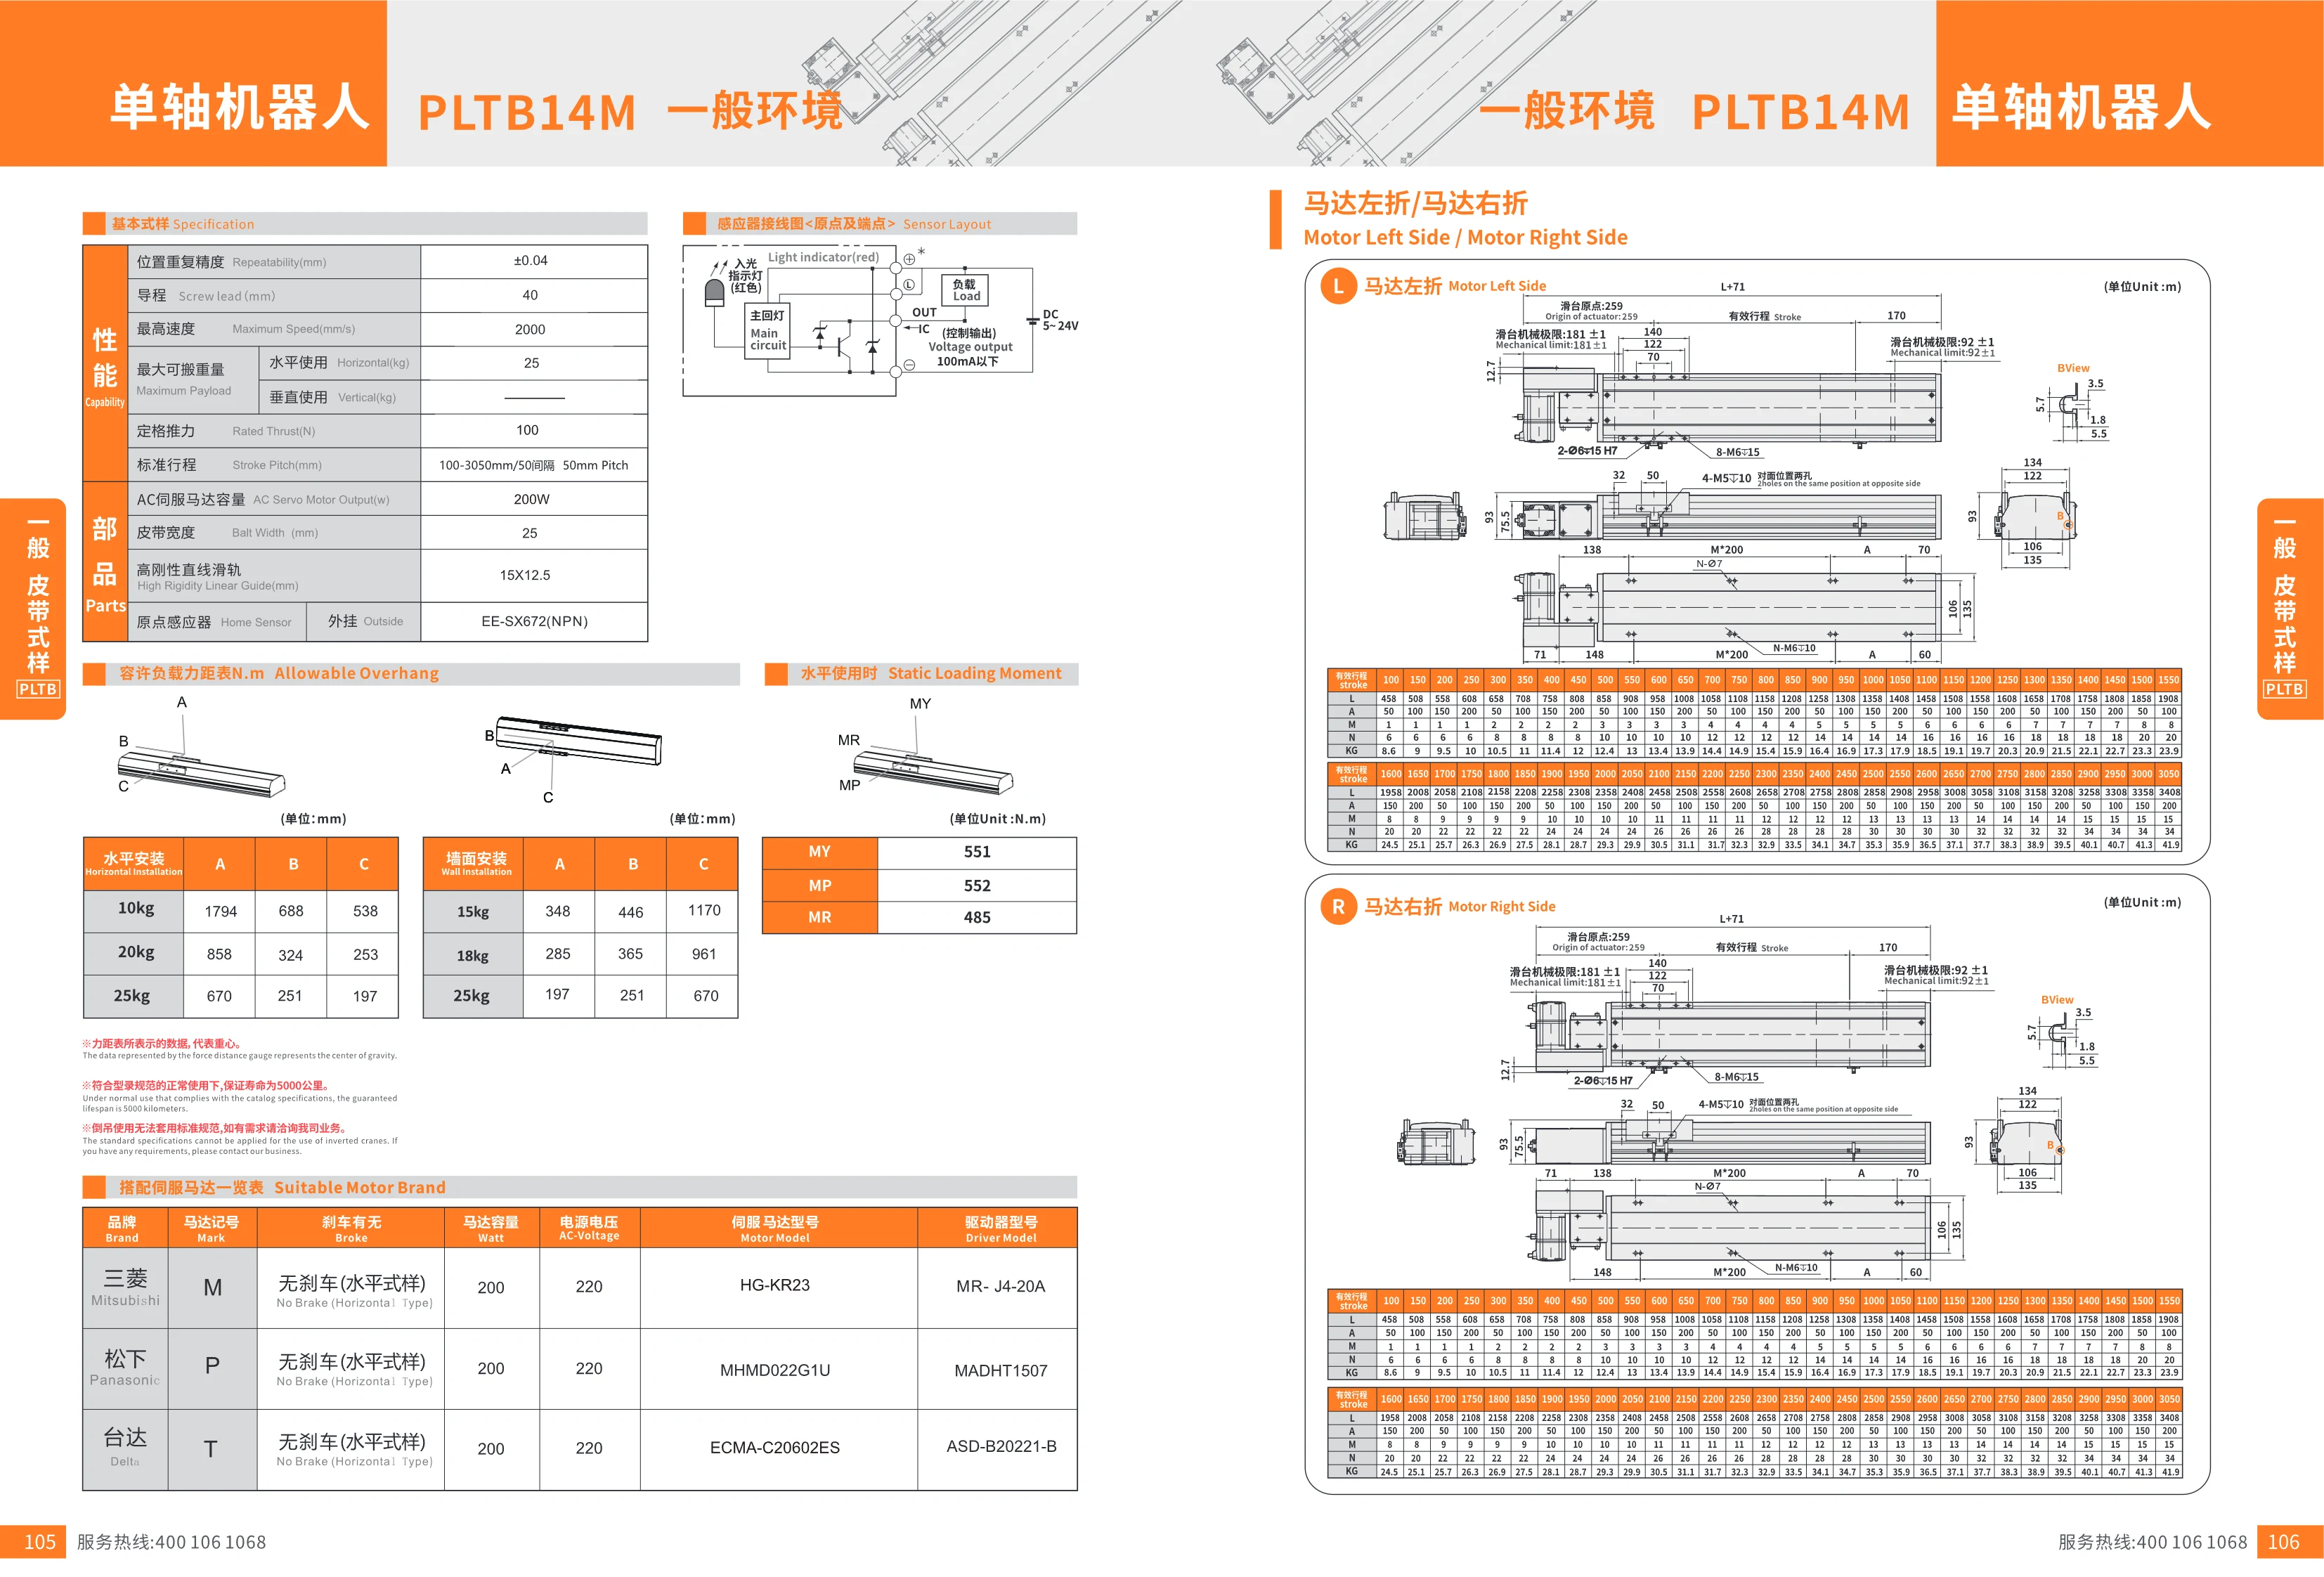
PLTB14Mシリーズ単軸ロボット
PLTB14Mシリーズ単軸ロボットは、一般環境向けのベルト駆動式リニアモジュールです。高剛性リニアガイドとACサーボモーターを採用しています。位置繰り返し精度は±0.04mm、リードは40mm、最高速度は2000mm/s、最大可搬質量は25kg、定格推力は100Nです。標準ストローク範囲は100-3050mmで、50mm間隔で指定できます。モーターは200W ACサーボから選択でき、ベルト幅は25mm、ガイド仕様は15x12.5mmです。外付け原点センサーEE-SX672(NPN)を装備しています。複数のモーター取付方向(左折、右折、左下引き、右下引き、左上折り、右上折り)に対応し、自動搬送、位置決め、組み立てなどに適しています。
PLTB17Mシリーズ単軸ロボット
PLTB17Mシリーズ単軸ロボットは一般環境向けで、ベルト駆動方式を採用し、400Wモーターを搭載しています。最大ストロークは3050mm、最高速度は2000mm/s、ベルト幅は30mmです。20x15.5mmのリニアガイドを2本使用し、高精度な直線運動を実現します。自動組立、搬送、検査など、幅広い用途で使用されています。
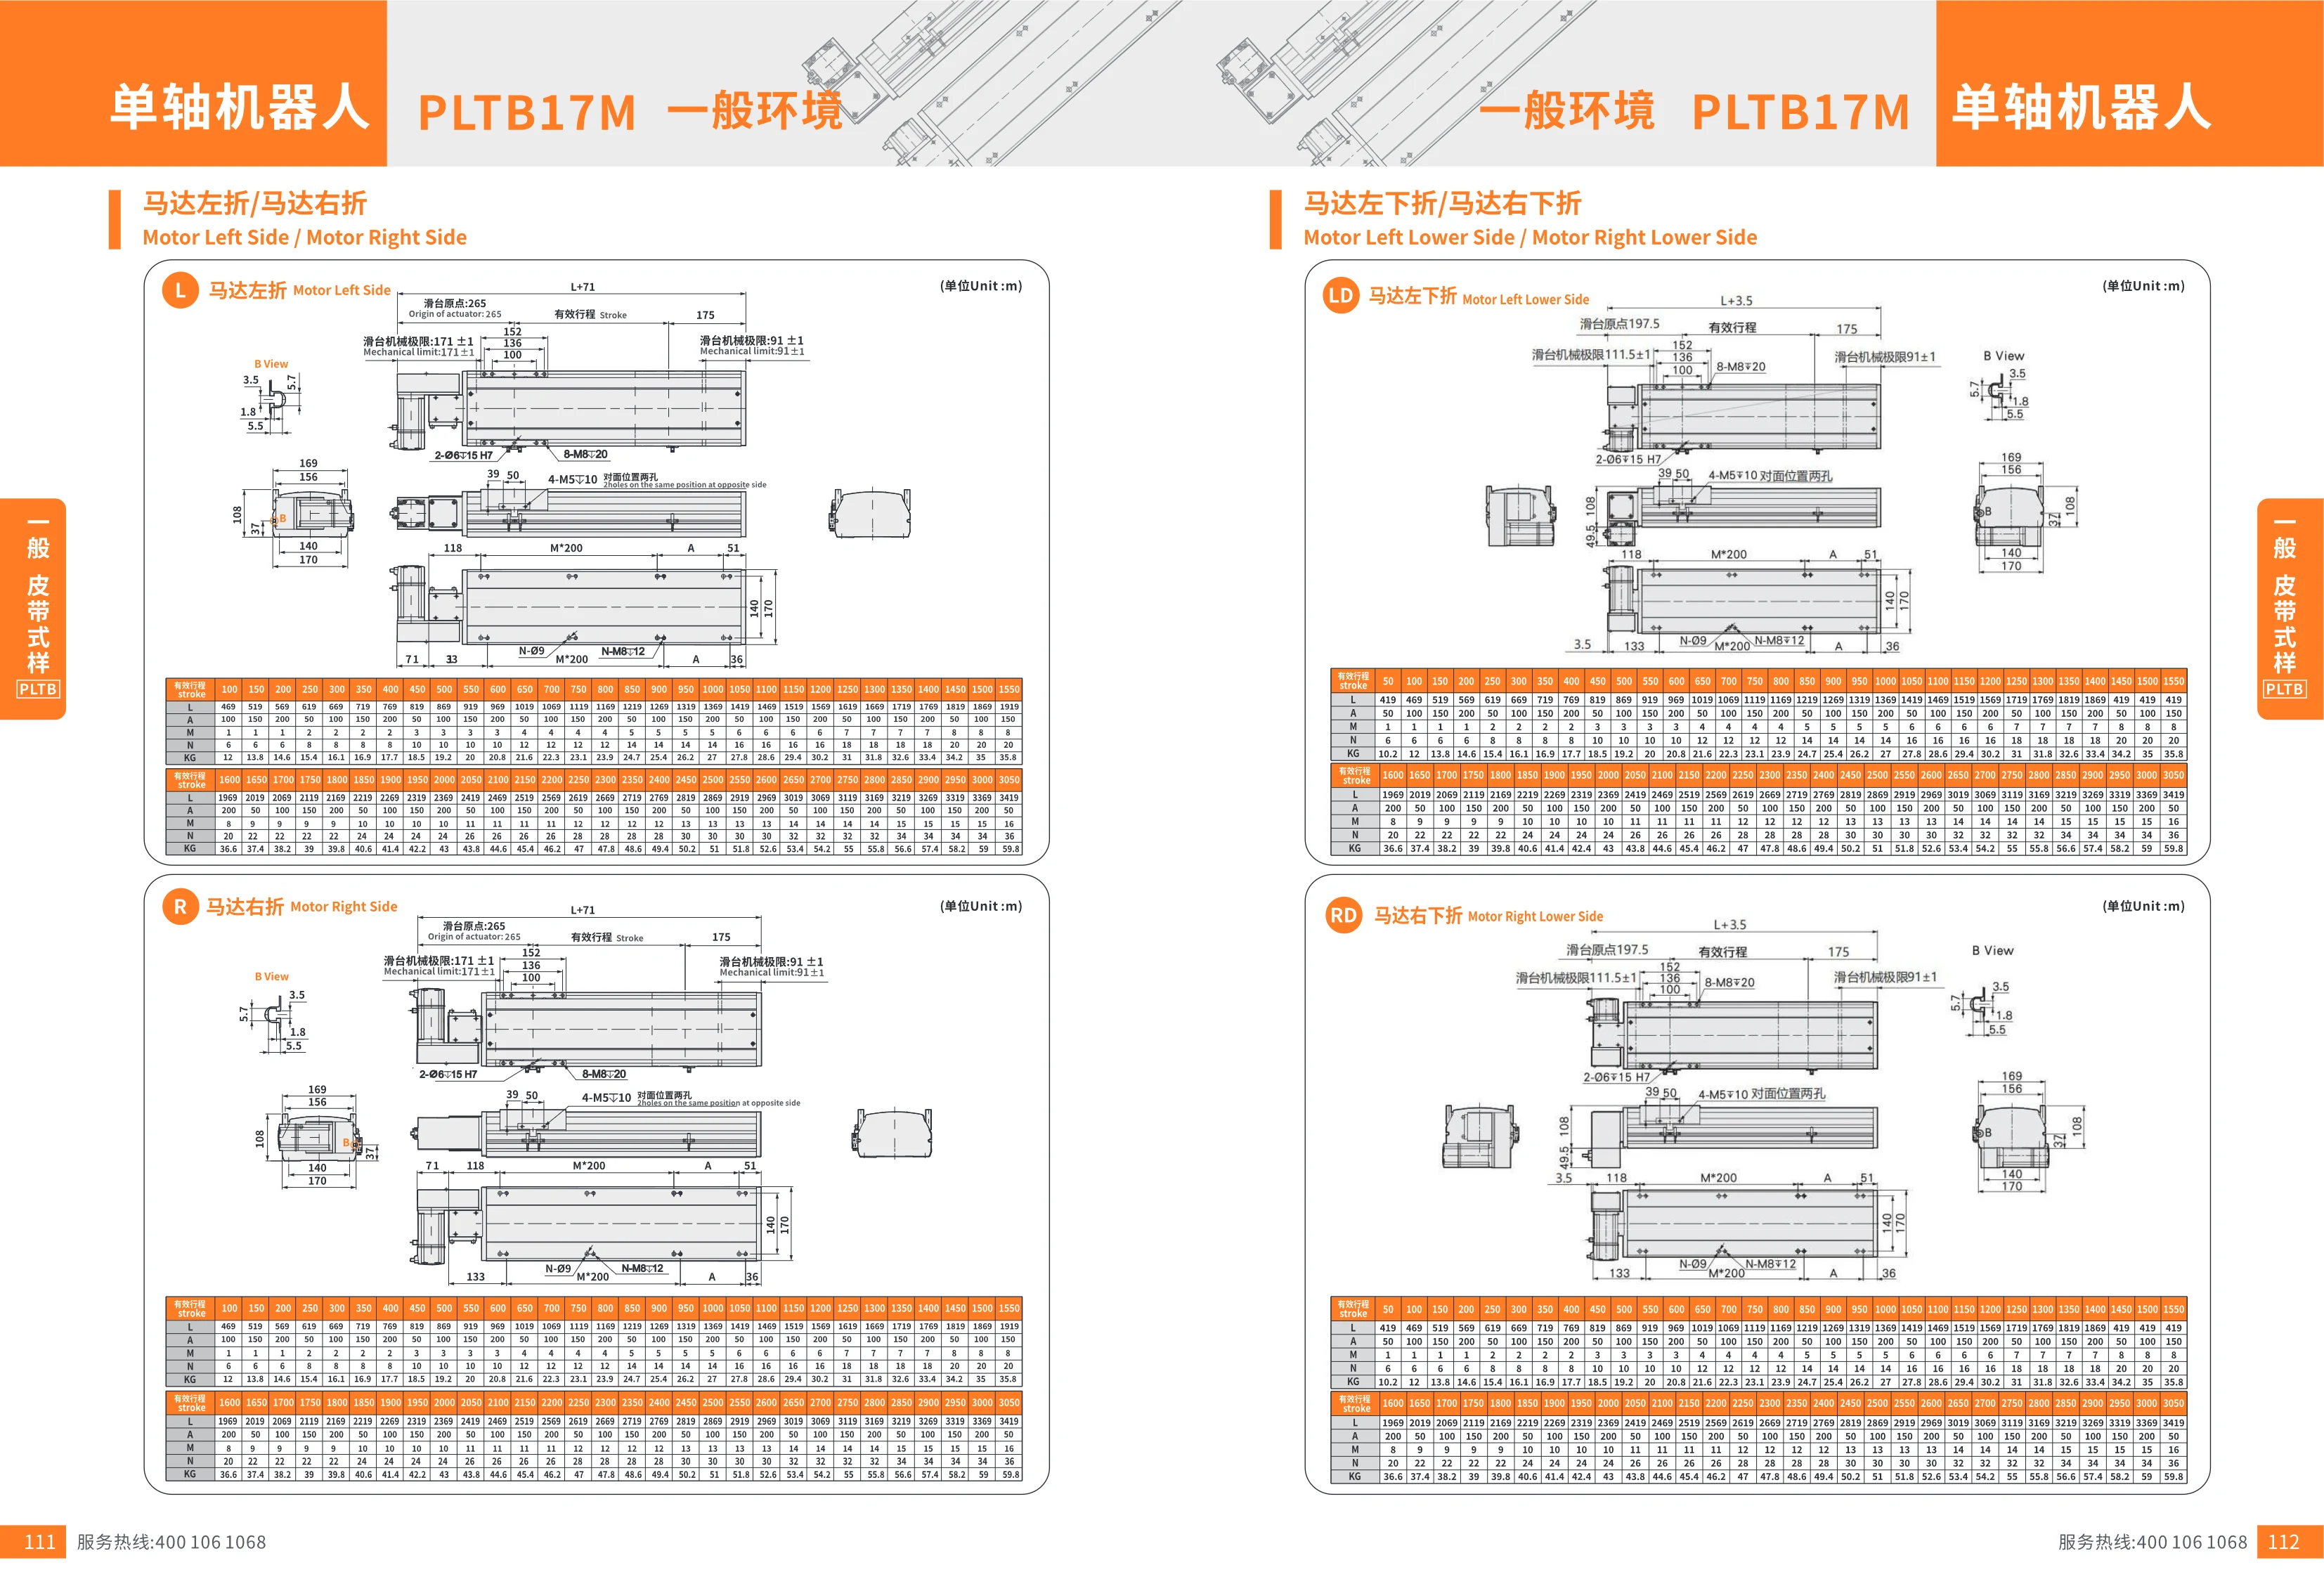
PLTB17Mシリーズ単軸ロボット
PLTB17Mシリーズ単軸ロボットは、一般環境用のベルト駆動単軸ロボットです。有効ストロークは50mmから1550mmまで(50mm刻み)で、複数のモーター取付方向(左折り、右折り、左上折り、右上折り、左下折り、右下折り)に対応しています。本シリーズはタイミングベルト駆動を採用し、自動搬送、位置決め、組立などに適しています。さまざまなストロークのニーズに応える複数の仕様を用意しています。
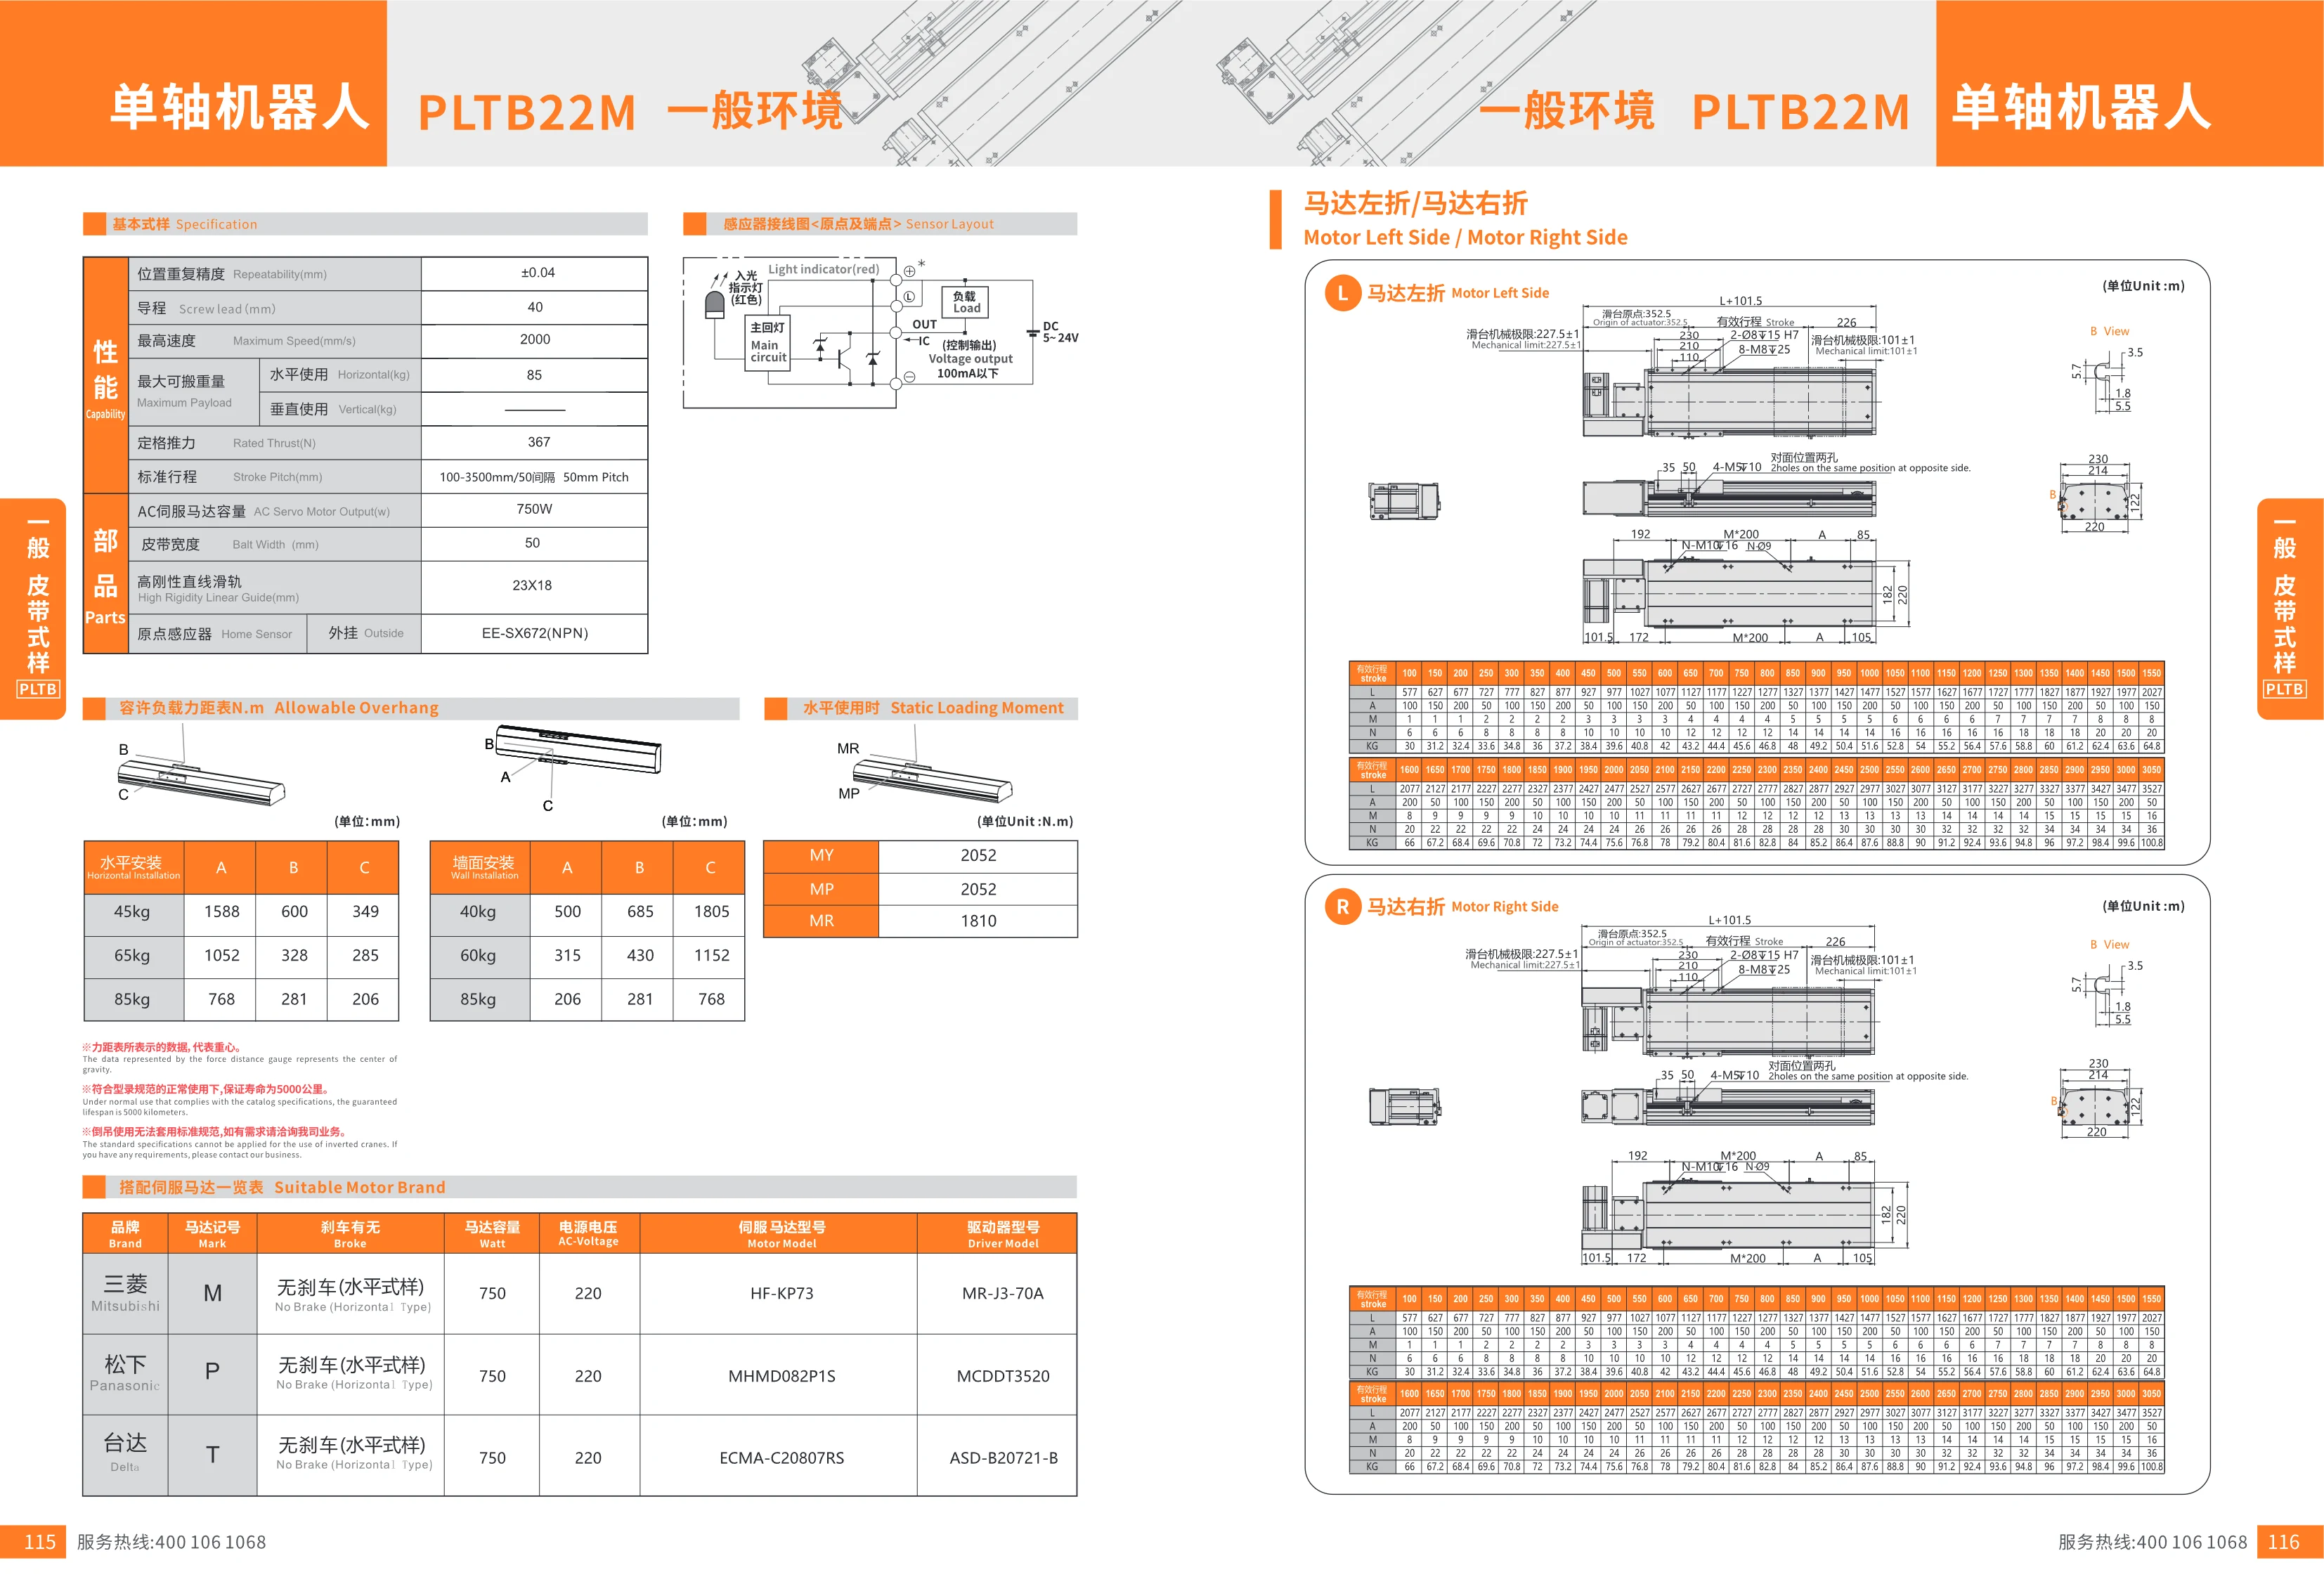
PLTB22Mシリーズ単軸ロボット
PLTB22Mシリーズ単軸ロボットは、一般環境向けのベルト駆動リニアモジュールです。高剛性リニアガイドを備え、位置繰り返し精度は±0.04mm、リードは40mm、最高速度は2000mm/s、最大可搬質量は85kg、定格推力は367Nです。標準ストロークは100~3500mmで、50mm刻みで選択できます。ACサーボモーター(750W)を搭載し、ベルト幅は50mm、ガイド寸法は23×18mm、原点センサー型式はEE-SX672(NPN)です。自動搬送、位置決め、組み立てなどに適しています。
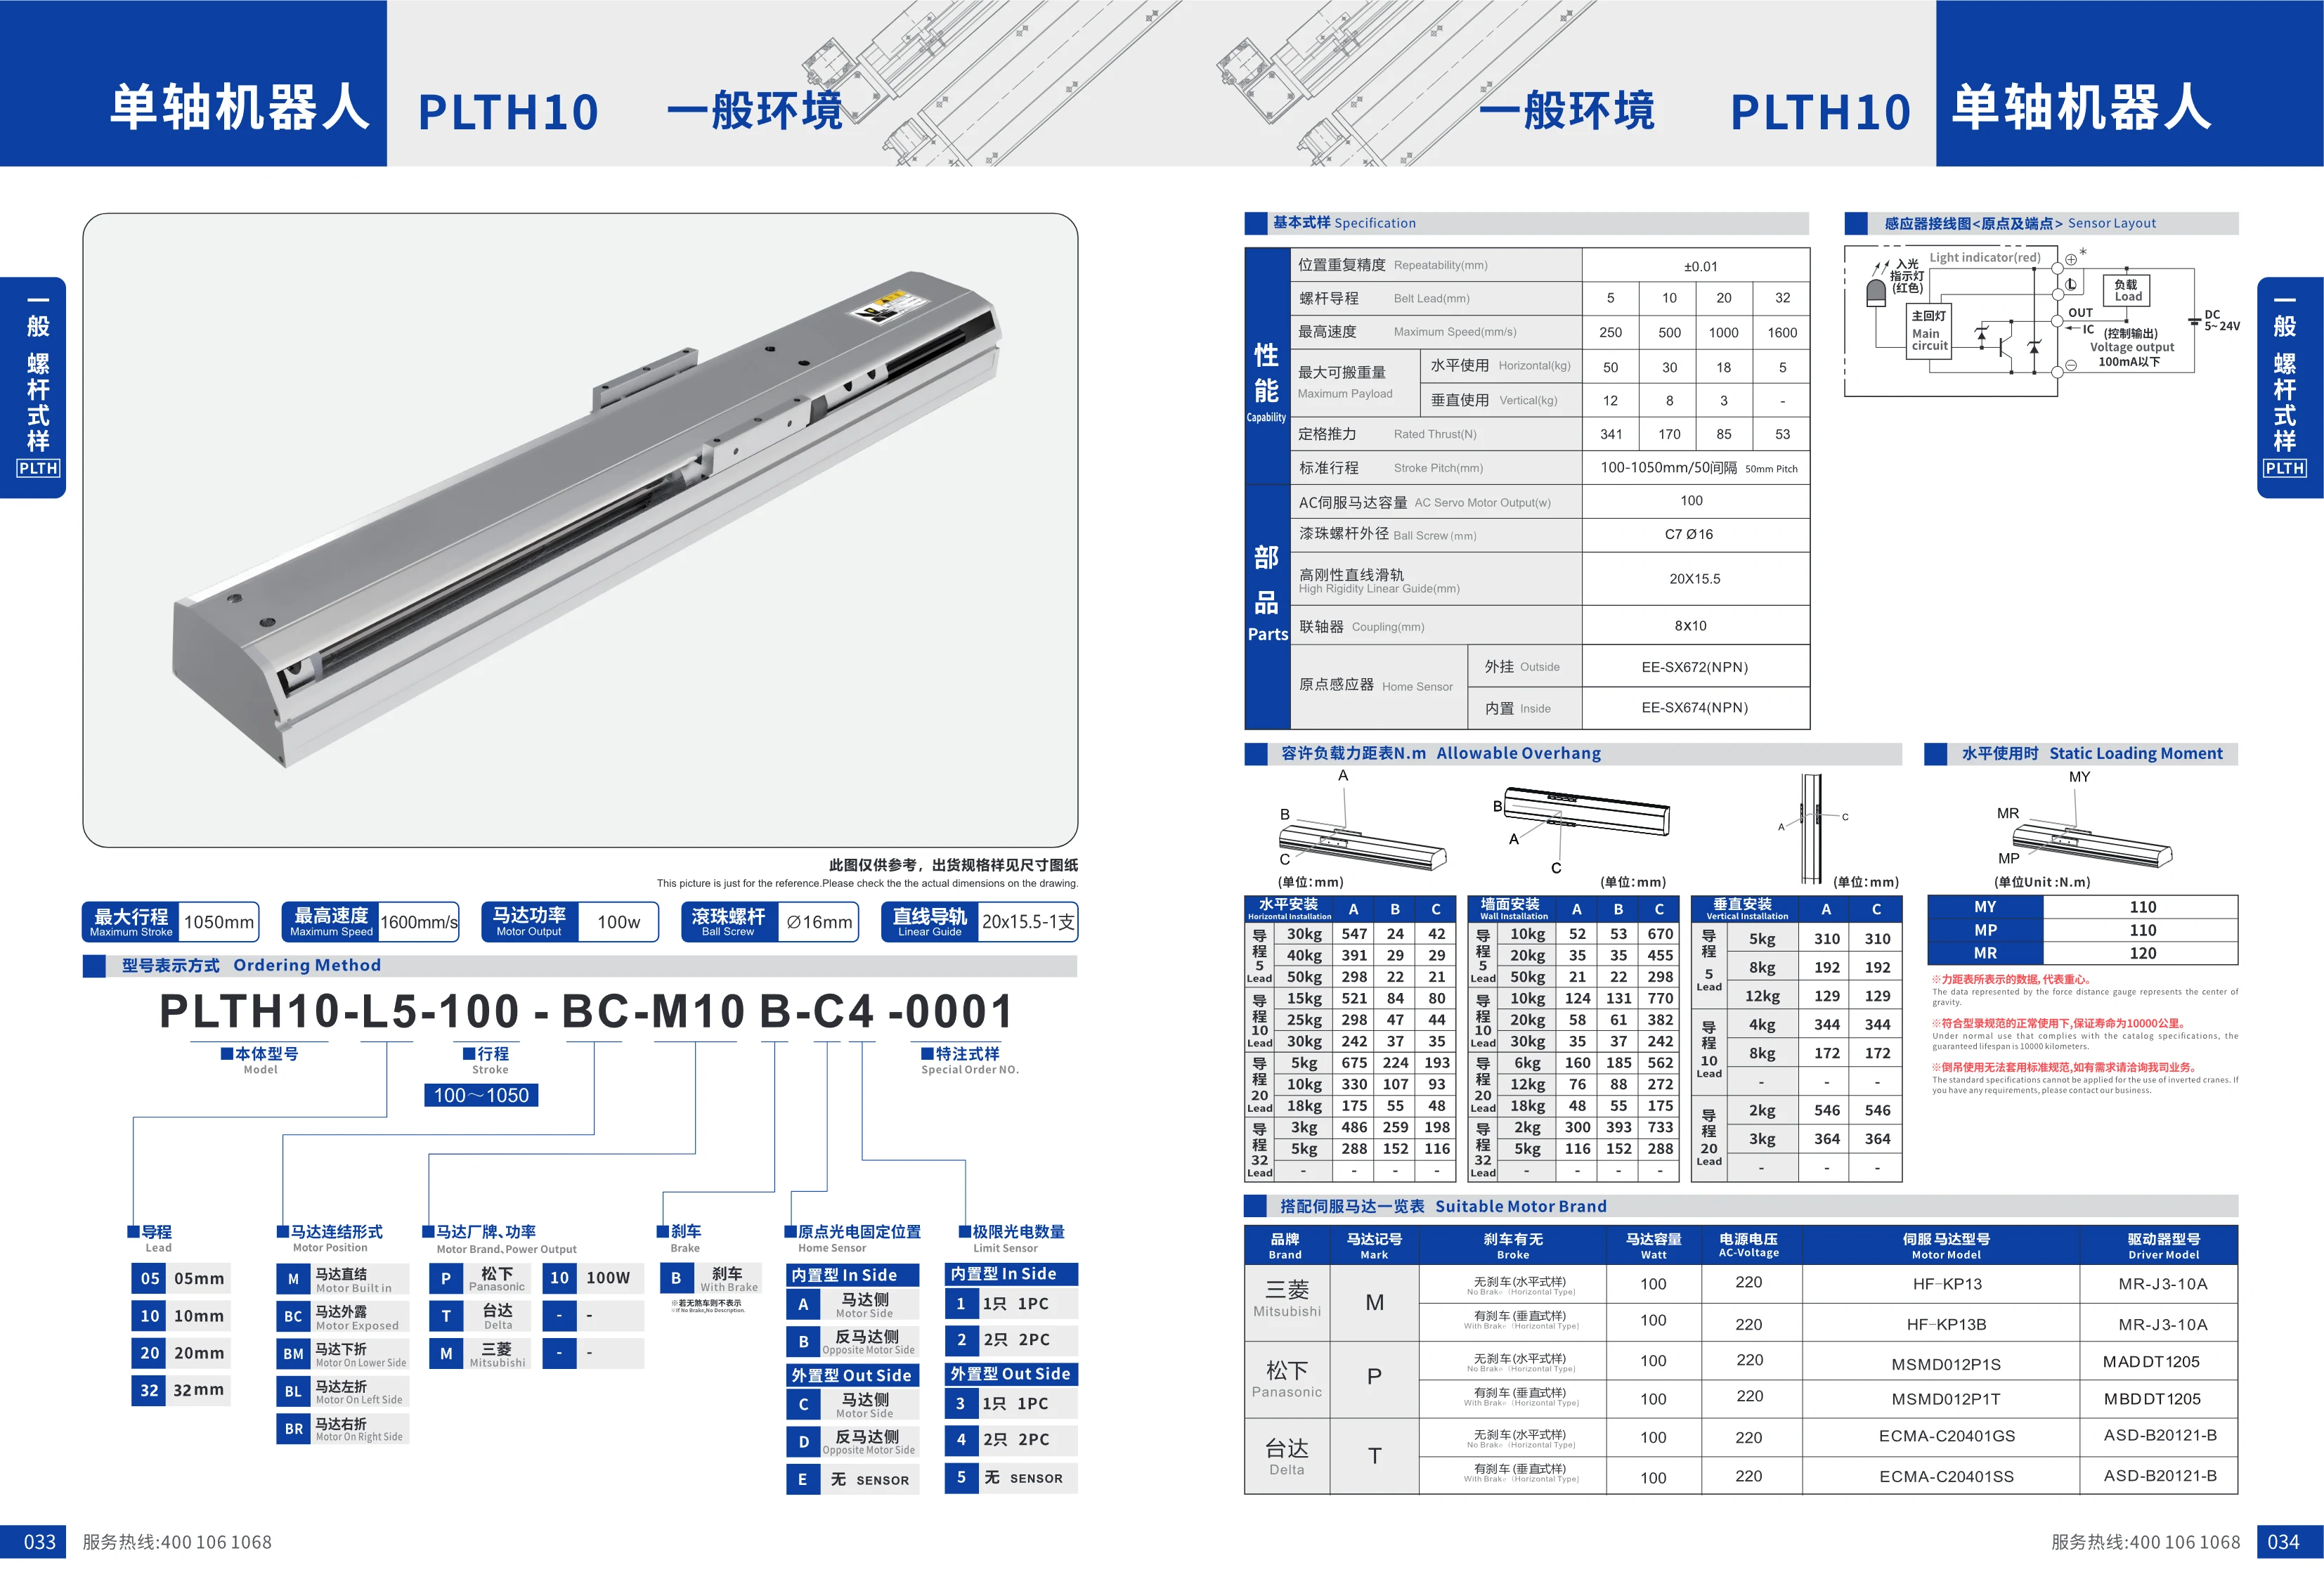
PLTH10シリーズ単軸ロボット
PLTH10シリーズ単軸ロボットは、一般的な産業環境に適したリニアモーションモジュールです。ボールねじと高剛性リニアガイドを駆動・案内要素として採用し、高精度、高剛性、コンパクトな構造を特長としています。位置繰り返し精度は±0.01mm、ねじリードは5mm、最高速度は250mm/s、水平最大可搬質量は30kg、定格推力は341Nです。標準ストローク範囲は100-1050mm(50mm間隔)で、100W ACサーボモーターを標準装備しています。ボールねじ外径は50mm、リニアガイド仕様は20×15.5、カップリングは8×10です。原点センサーは外付けまたは内蔵から選択できます。本体にはアルミ合金製形材を採用し、自動搬送や位置決めなどの用途に適しています。
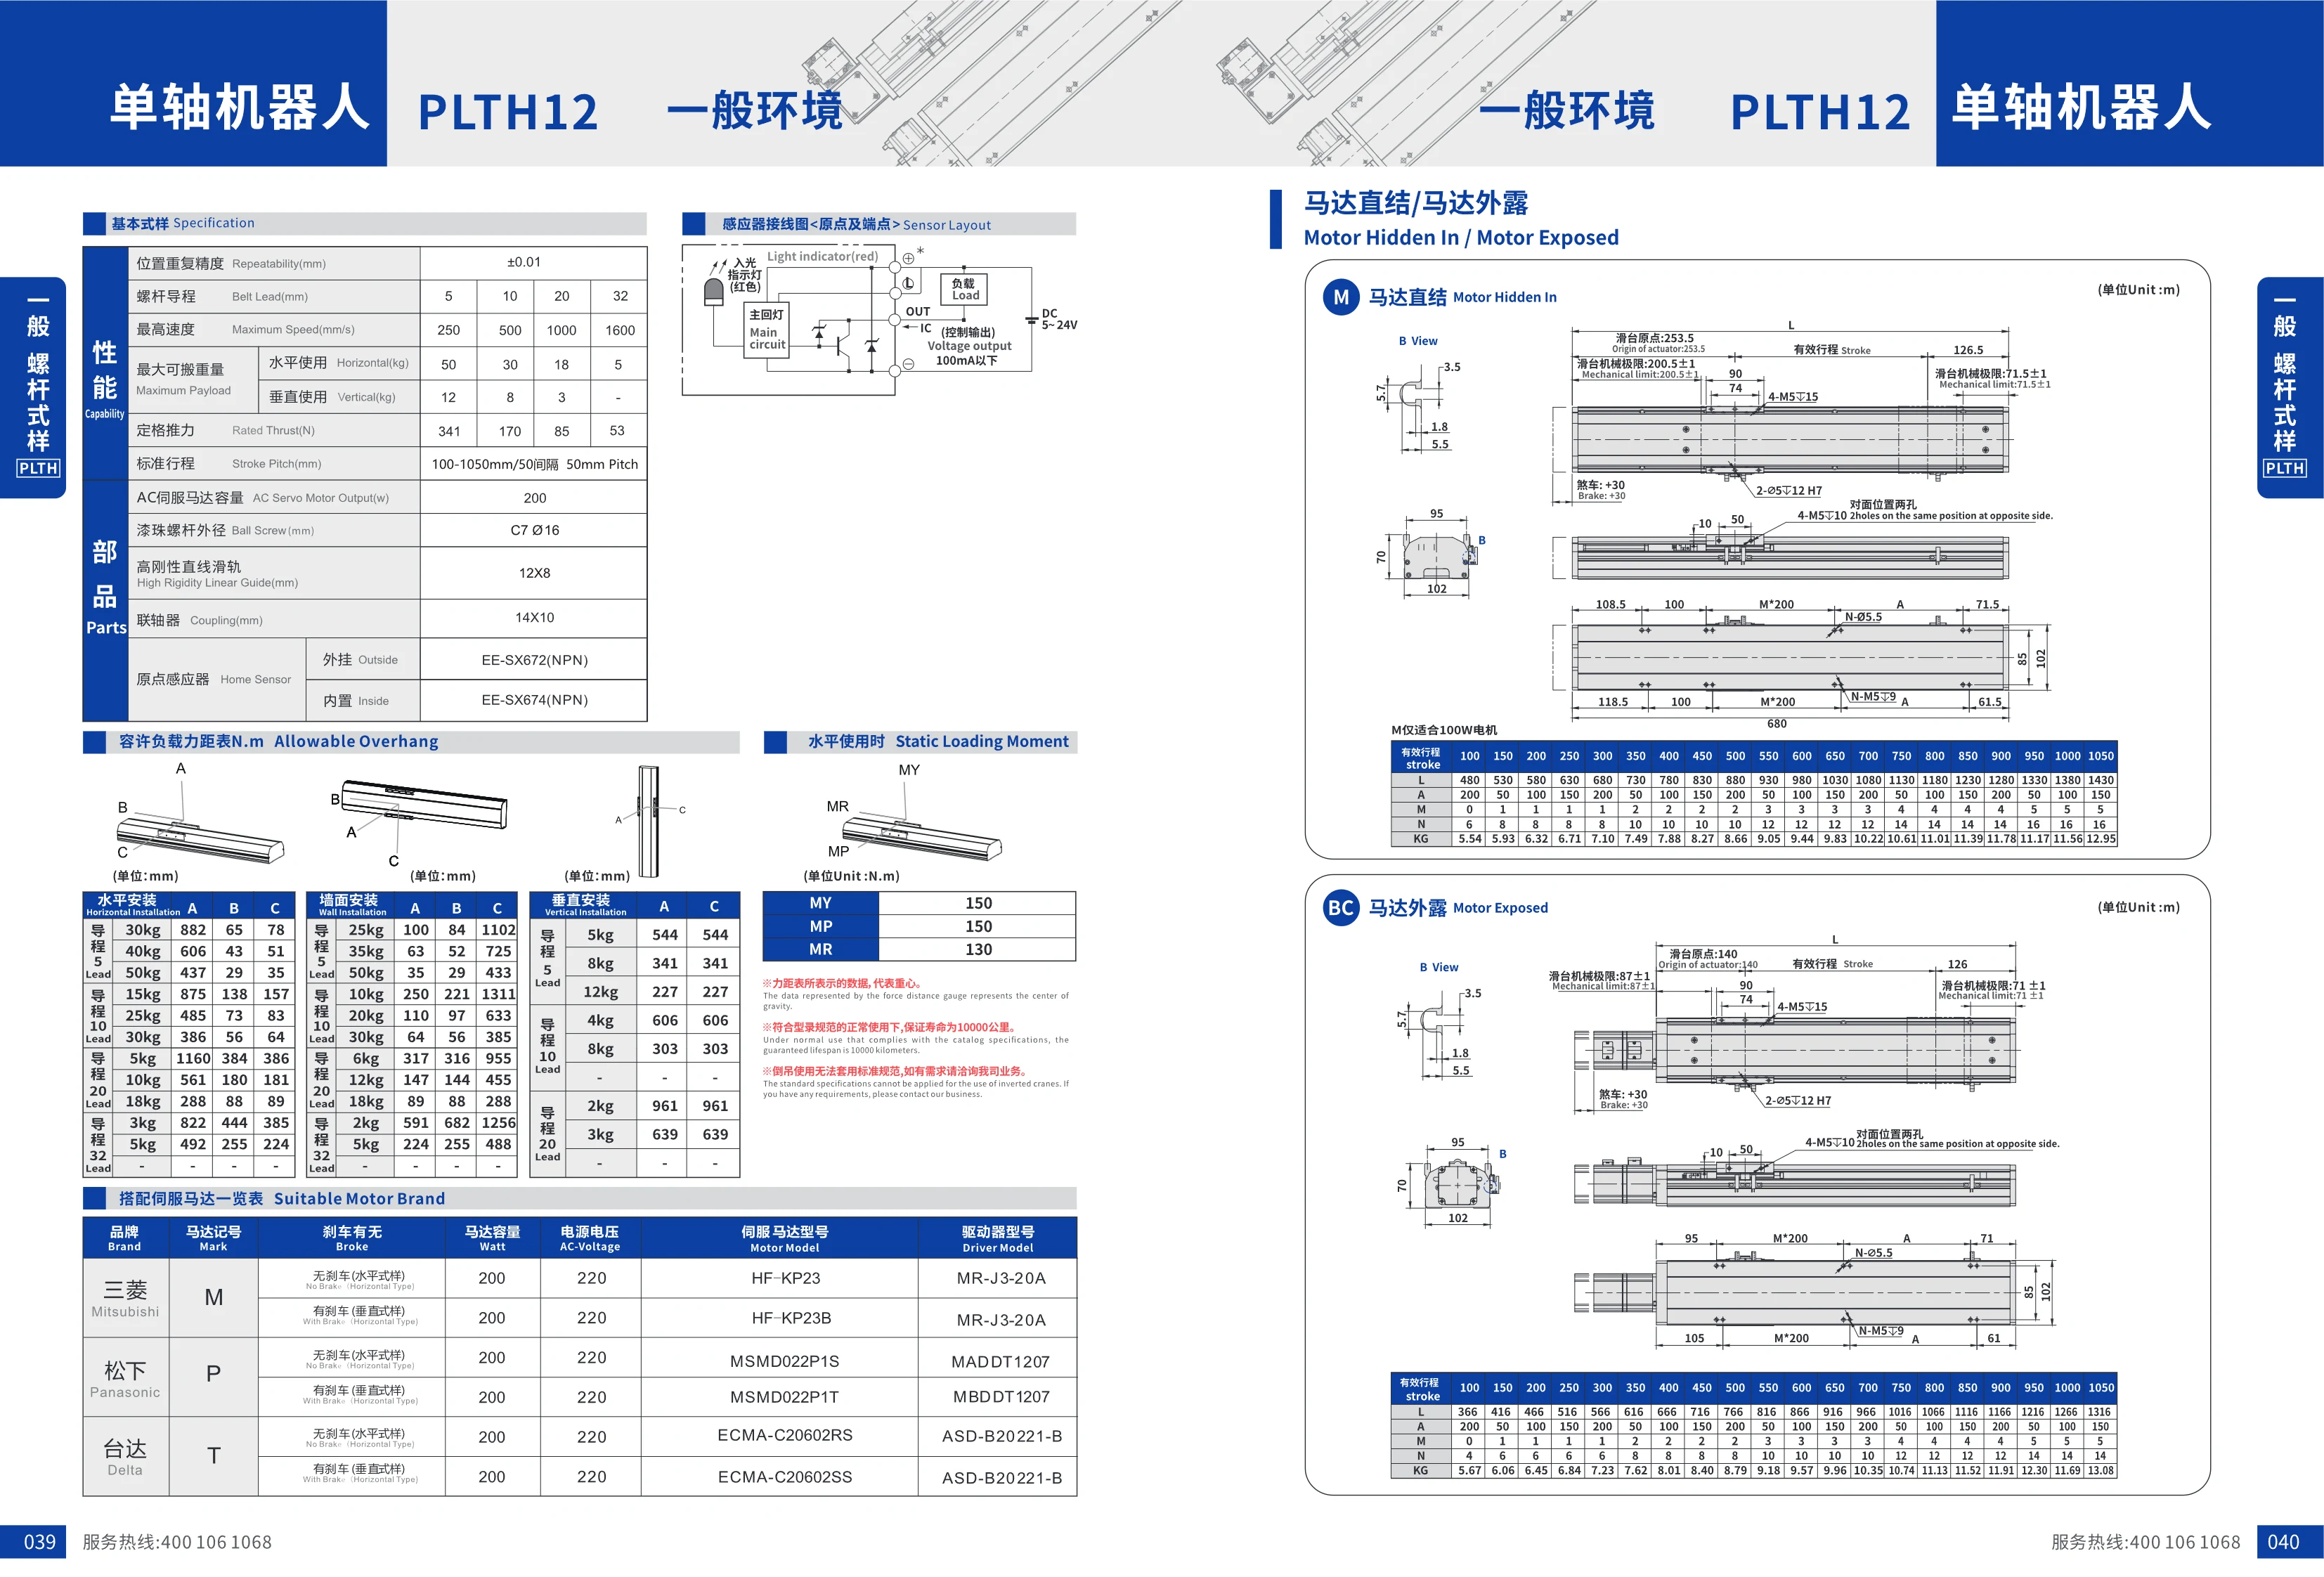
PLTH12シリーズ単軸ロボット
PLTH12シリーズ単軸ロボットは一般環境向けで、ボールねじ駆動を採用し、位置繰り返し精度は±0.01mmです。ねじリードは5/10/20/32mmから選択でき、最高速度はそれぞれ250/500/1000/1600mm/sです。標準ストローク範囲は100-1050mmで、50mm刻みです。容量200WのACサーボモーターを搭載し、ボールねじの外径はC7 Ø16mm、高剛性リニアガイドの仕様は12X8mmです。水平設置時の最大可搬重量は50kg、垂直設置時は最大12kgです。モーター直結、モーター露出、モーター左折り、右折り、下折りなど、さまざまな駆動構成に対応しています。

PLTH120シリーズ単軸ロボット
PLTH120シリーズ単軸ロボットは、レール内蔵ねじ駆動構造を採用し、高剛性と高精度を実現しています。最大ストロークは1250mm、最高速度は1600mm/s、ボールねじ径は16mm、モーター出力は400Wです。繰り返し位置決め精度は±0.01mmで、速度と推力の異なる5/10/20/32mmの4種類のリードを選択できます。標準ストローク範囲は50-1250mm、定格推力は最大1388Nで、自動組立、搬送、検査などの精密な直線運動に適しています。

PLTH13シリーズ単軸ロボット
PLTH13シリーズ単軸ロボットは、一般環境向けのボールねじ駆動式直線運動モジュールです。直径16mmのボールねじと15x12.5mmの2本のリニアガイドを採用し、高剛性と高い繰り返し位置決め精度(±0.01mm)を実現しています。400W ACサーボモーターを搭載し、最高速度は1600mm/s、最大ストロークは1050mmです。標準ストローク範囲は100-1050mmで、50mm刻み、リードは5mmです。複数のモーター取付方式(直結、左折り、右折り、下折り)に対応し、さまざまな設置スペースの要件に応えます。自動組立、搬送、検査など、幅広い産業用途に使用されています。
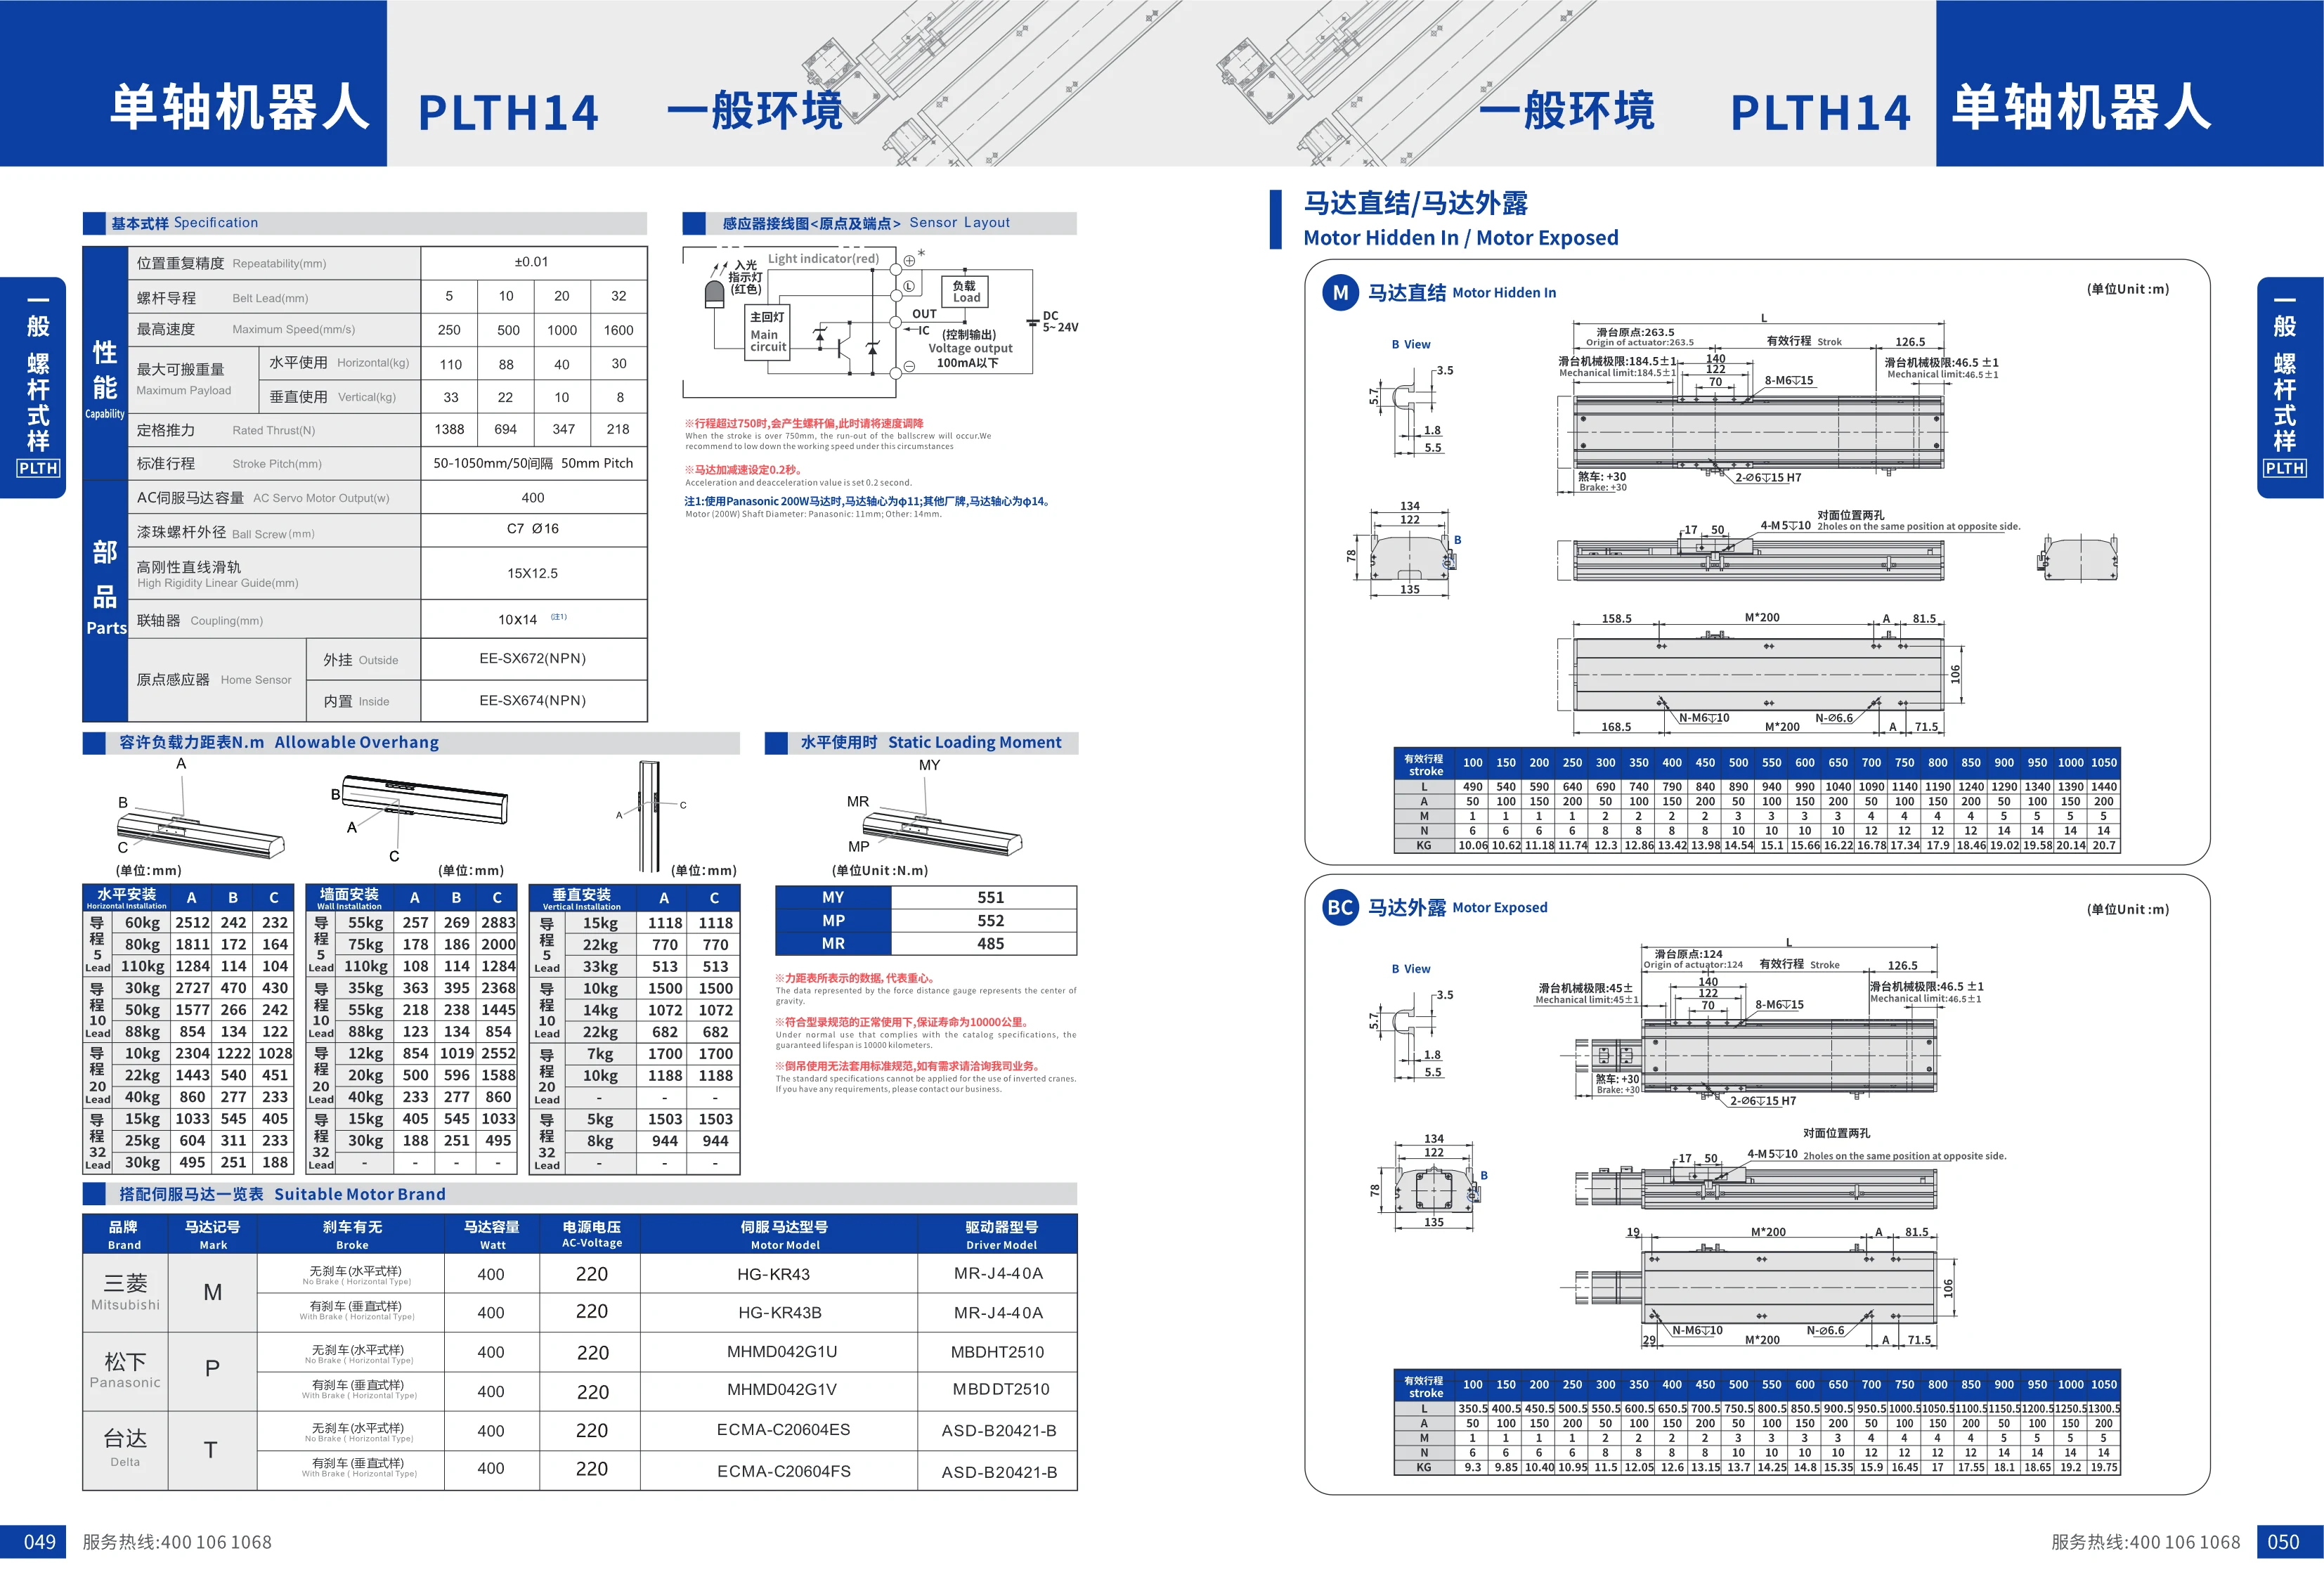
PLTH14シリーズ単軸ロボット
PLTH14シリーズ単軸ロボットは一般環境向けで、ボールねじ駆動を採用し、位置繰り返し精度は±0.01mmです。ねじリードは5、10、20、32mmから選択でき、最高速度は1600mm/sです。モーター直結、モーター露出、モーター左折り、モーター右折り、モーター下折りなど、複数の取付方式を用意しています。有効ストローク範囲は100-1050mm、50mm刻みです。本体幅は140mmで、コンパクトな構造と高い搬送能力を備え、自動組立、搬送、位置決めなどに適しています。