型式 · 単軸ロボット PLCB10 クリーン環境用
単軸ロボット PLCB10 クリーン環境用
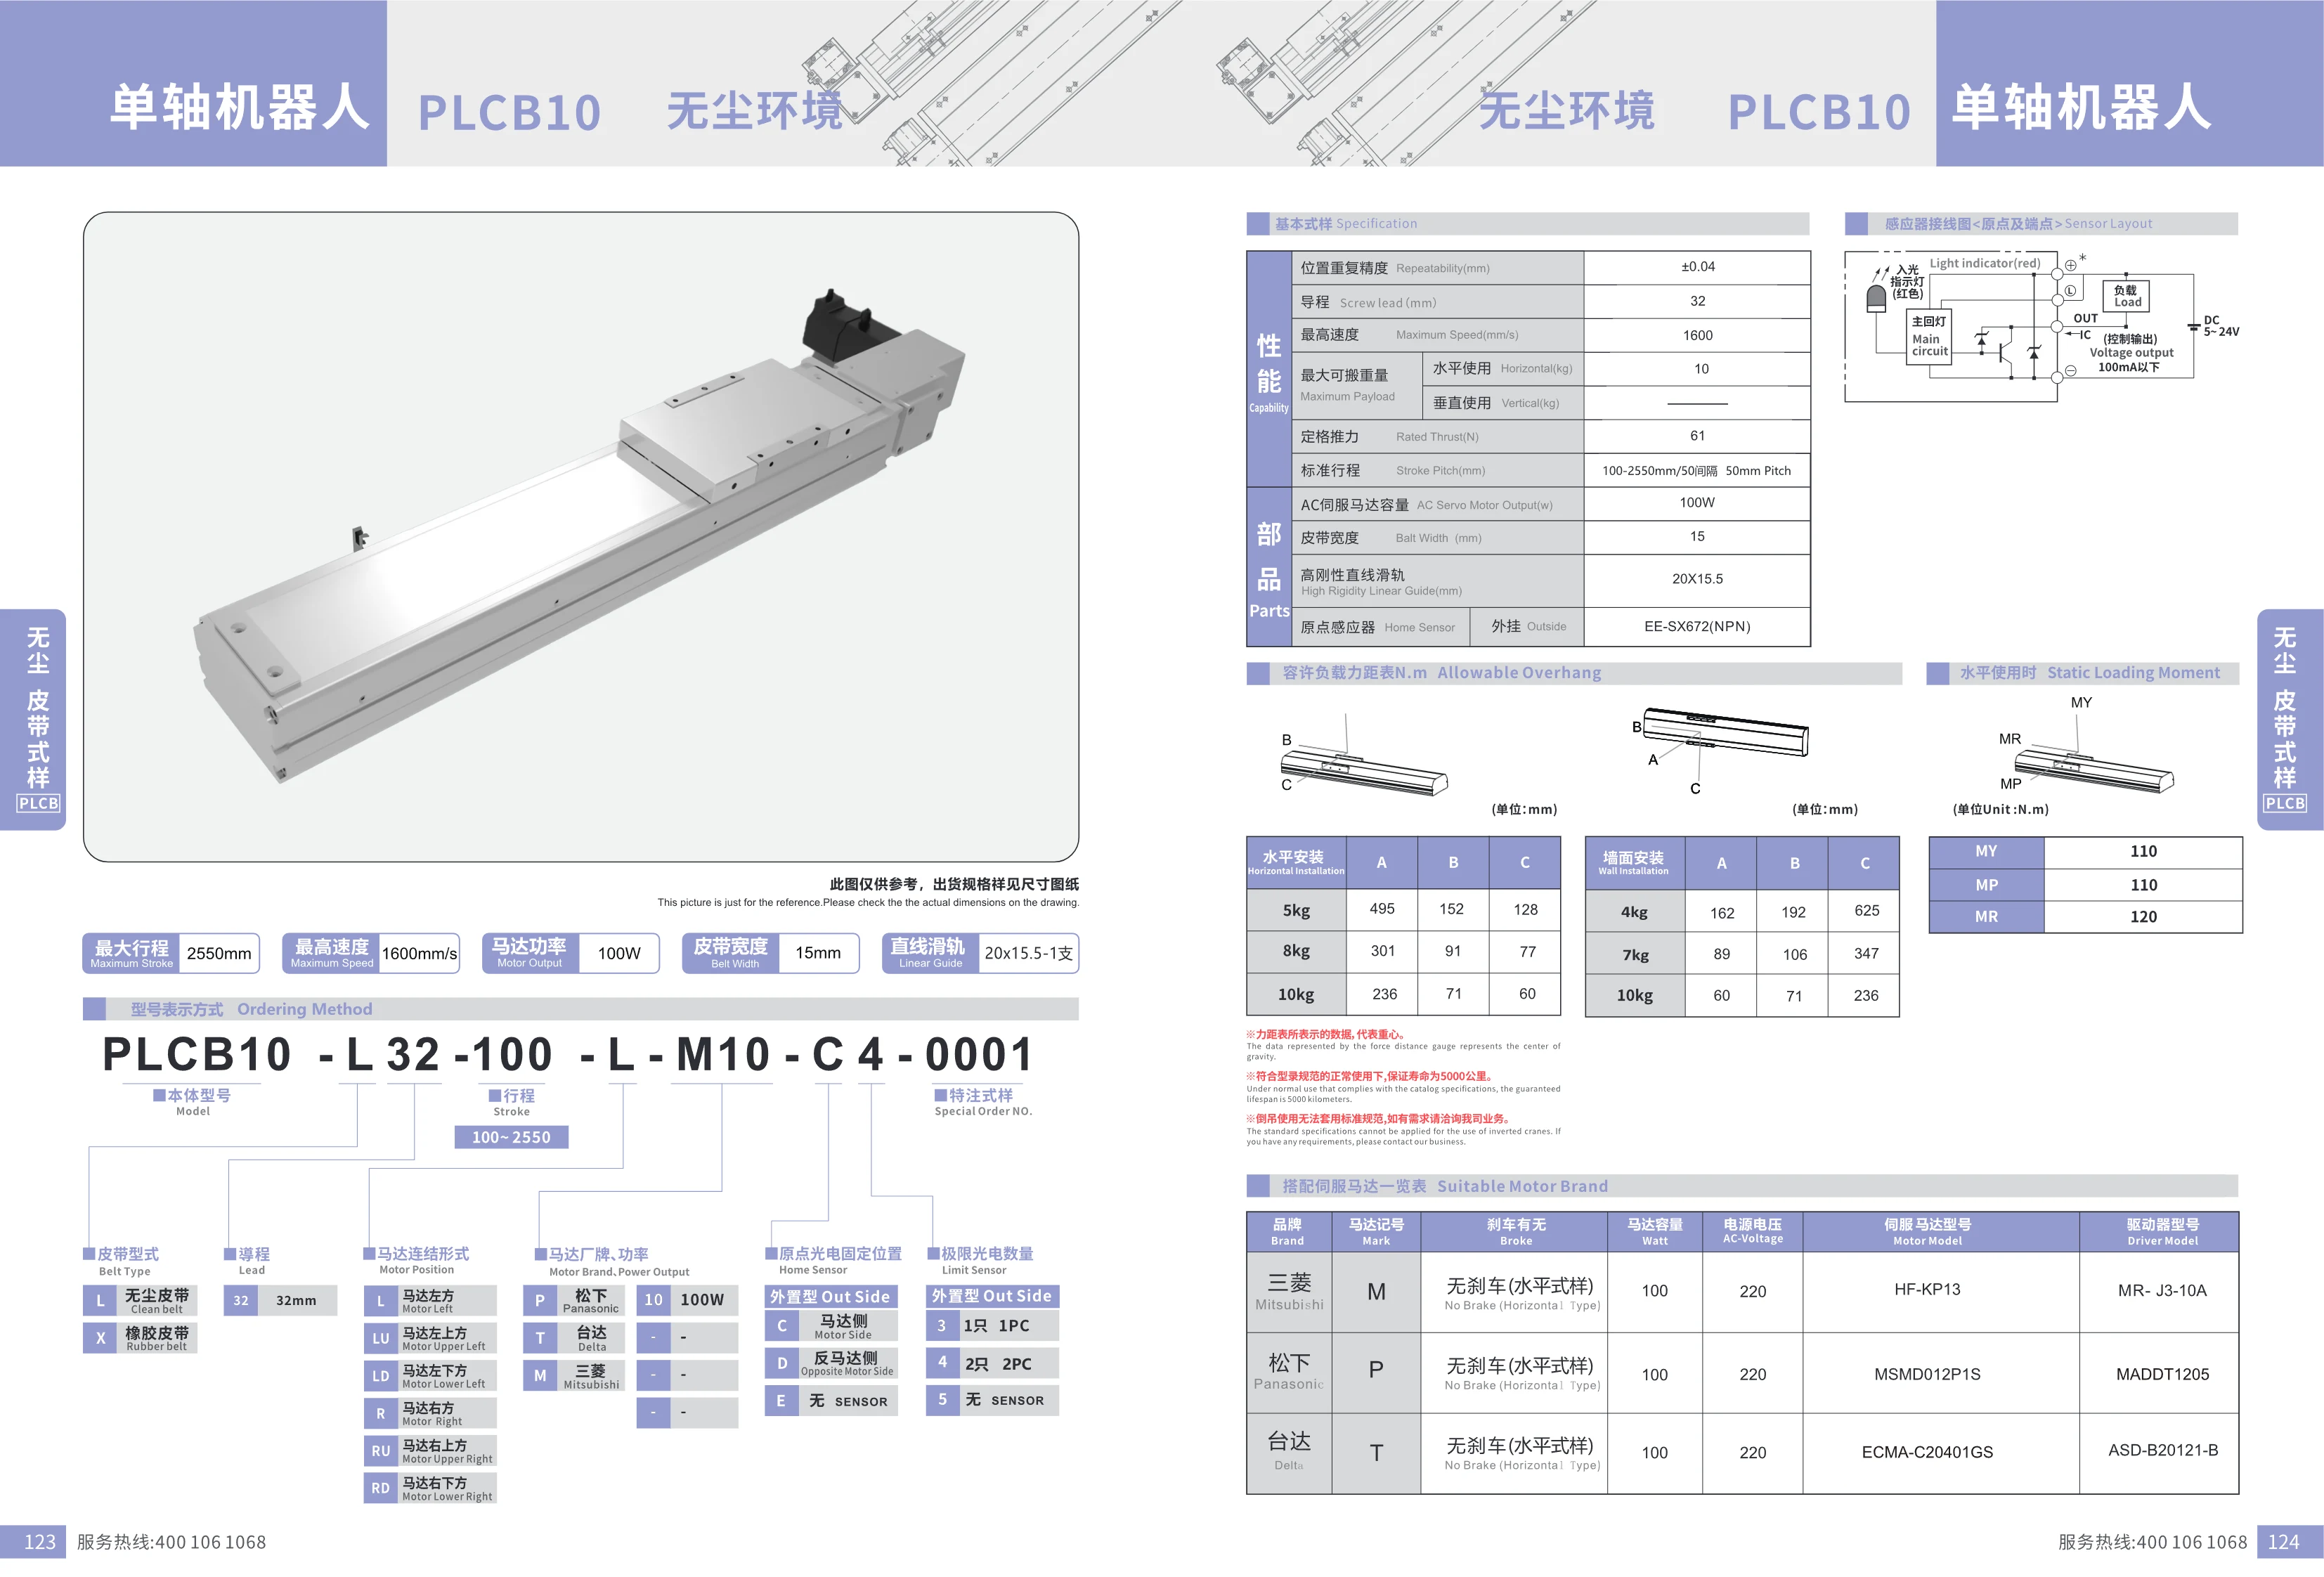
PLCB10シリーズの単軸ロボットは、クリーン環境向けに設計されています。ベルト駆動方式を採用し、20x15.5mmのリニアガイドと組み合わせることで、最高1600mm/sの速度と最大2550mmのストロークを実現します。モーター出力は100W、ベルト幅は15mmで、クリーンルーム内での自動搬送や位置決めなどに適しています。本製品は、本体型式、ストローク、ベルトタイプ、リード、モーター位置、センサー構成、特殊仕様番号などのパラメーターを選択でき、柔軟な型式コードの組み合わせが可能です。
製品紹介
PLCB10シリーズの単軸ロボットは、クリーン環境向けに設計されています。ベルト駆動方式を採用し、20x15.5mmのリニアガイドと組み合わせることで、最高1600mm/sの速度と最大2550mmのストロークを実現します。モーター出力は100W、ベルト幅は15mmで、クリーンルーム内での自動搬送や位置決めなどに適しています。本製品は、本体型式、ストローク、ベルトタイプ、リード、モーター位置、センサー構成、特殊仕様番号などのパラメーターを選択でき、柔軟な型式コードの組み合わせが可能です。
製品カテゴリ:直線運動用アクセサリー/単軸ロボット


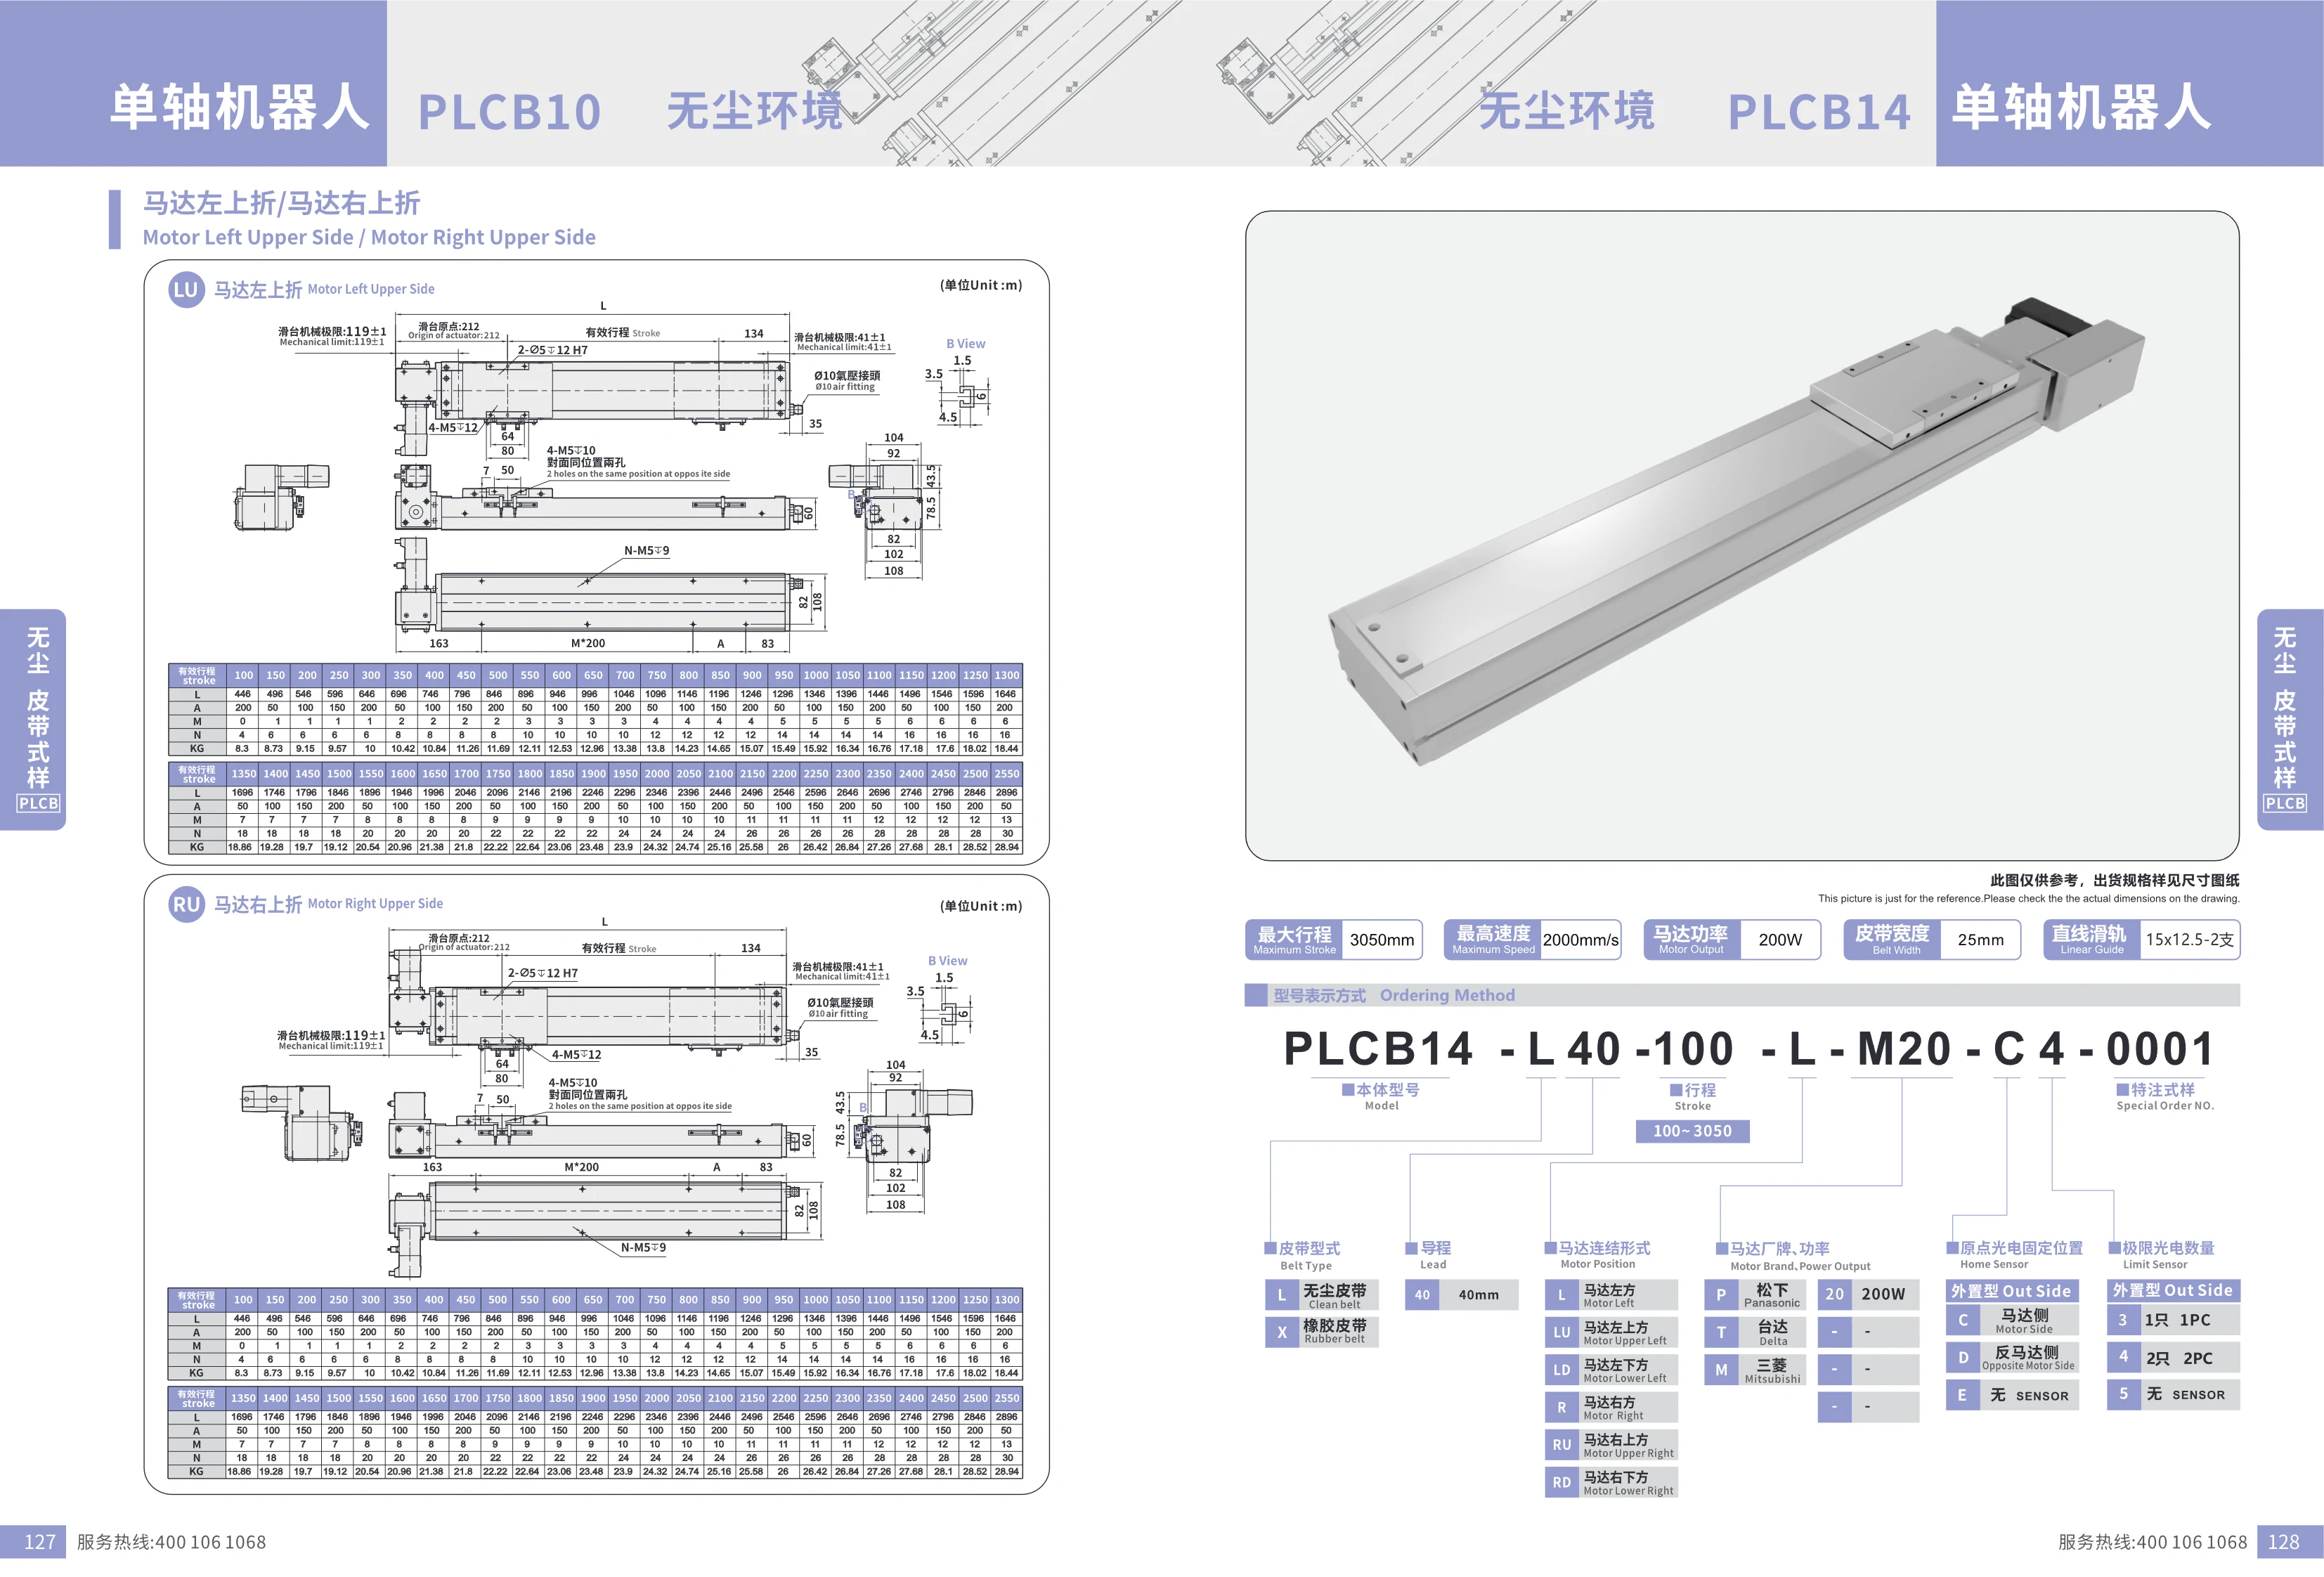
寸法・図面
補足資料

カタログ原本