工业机器人
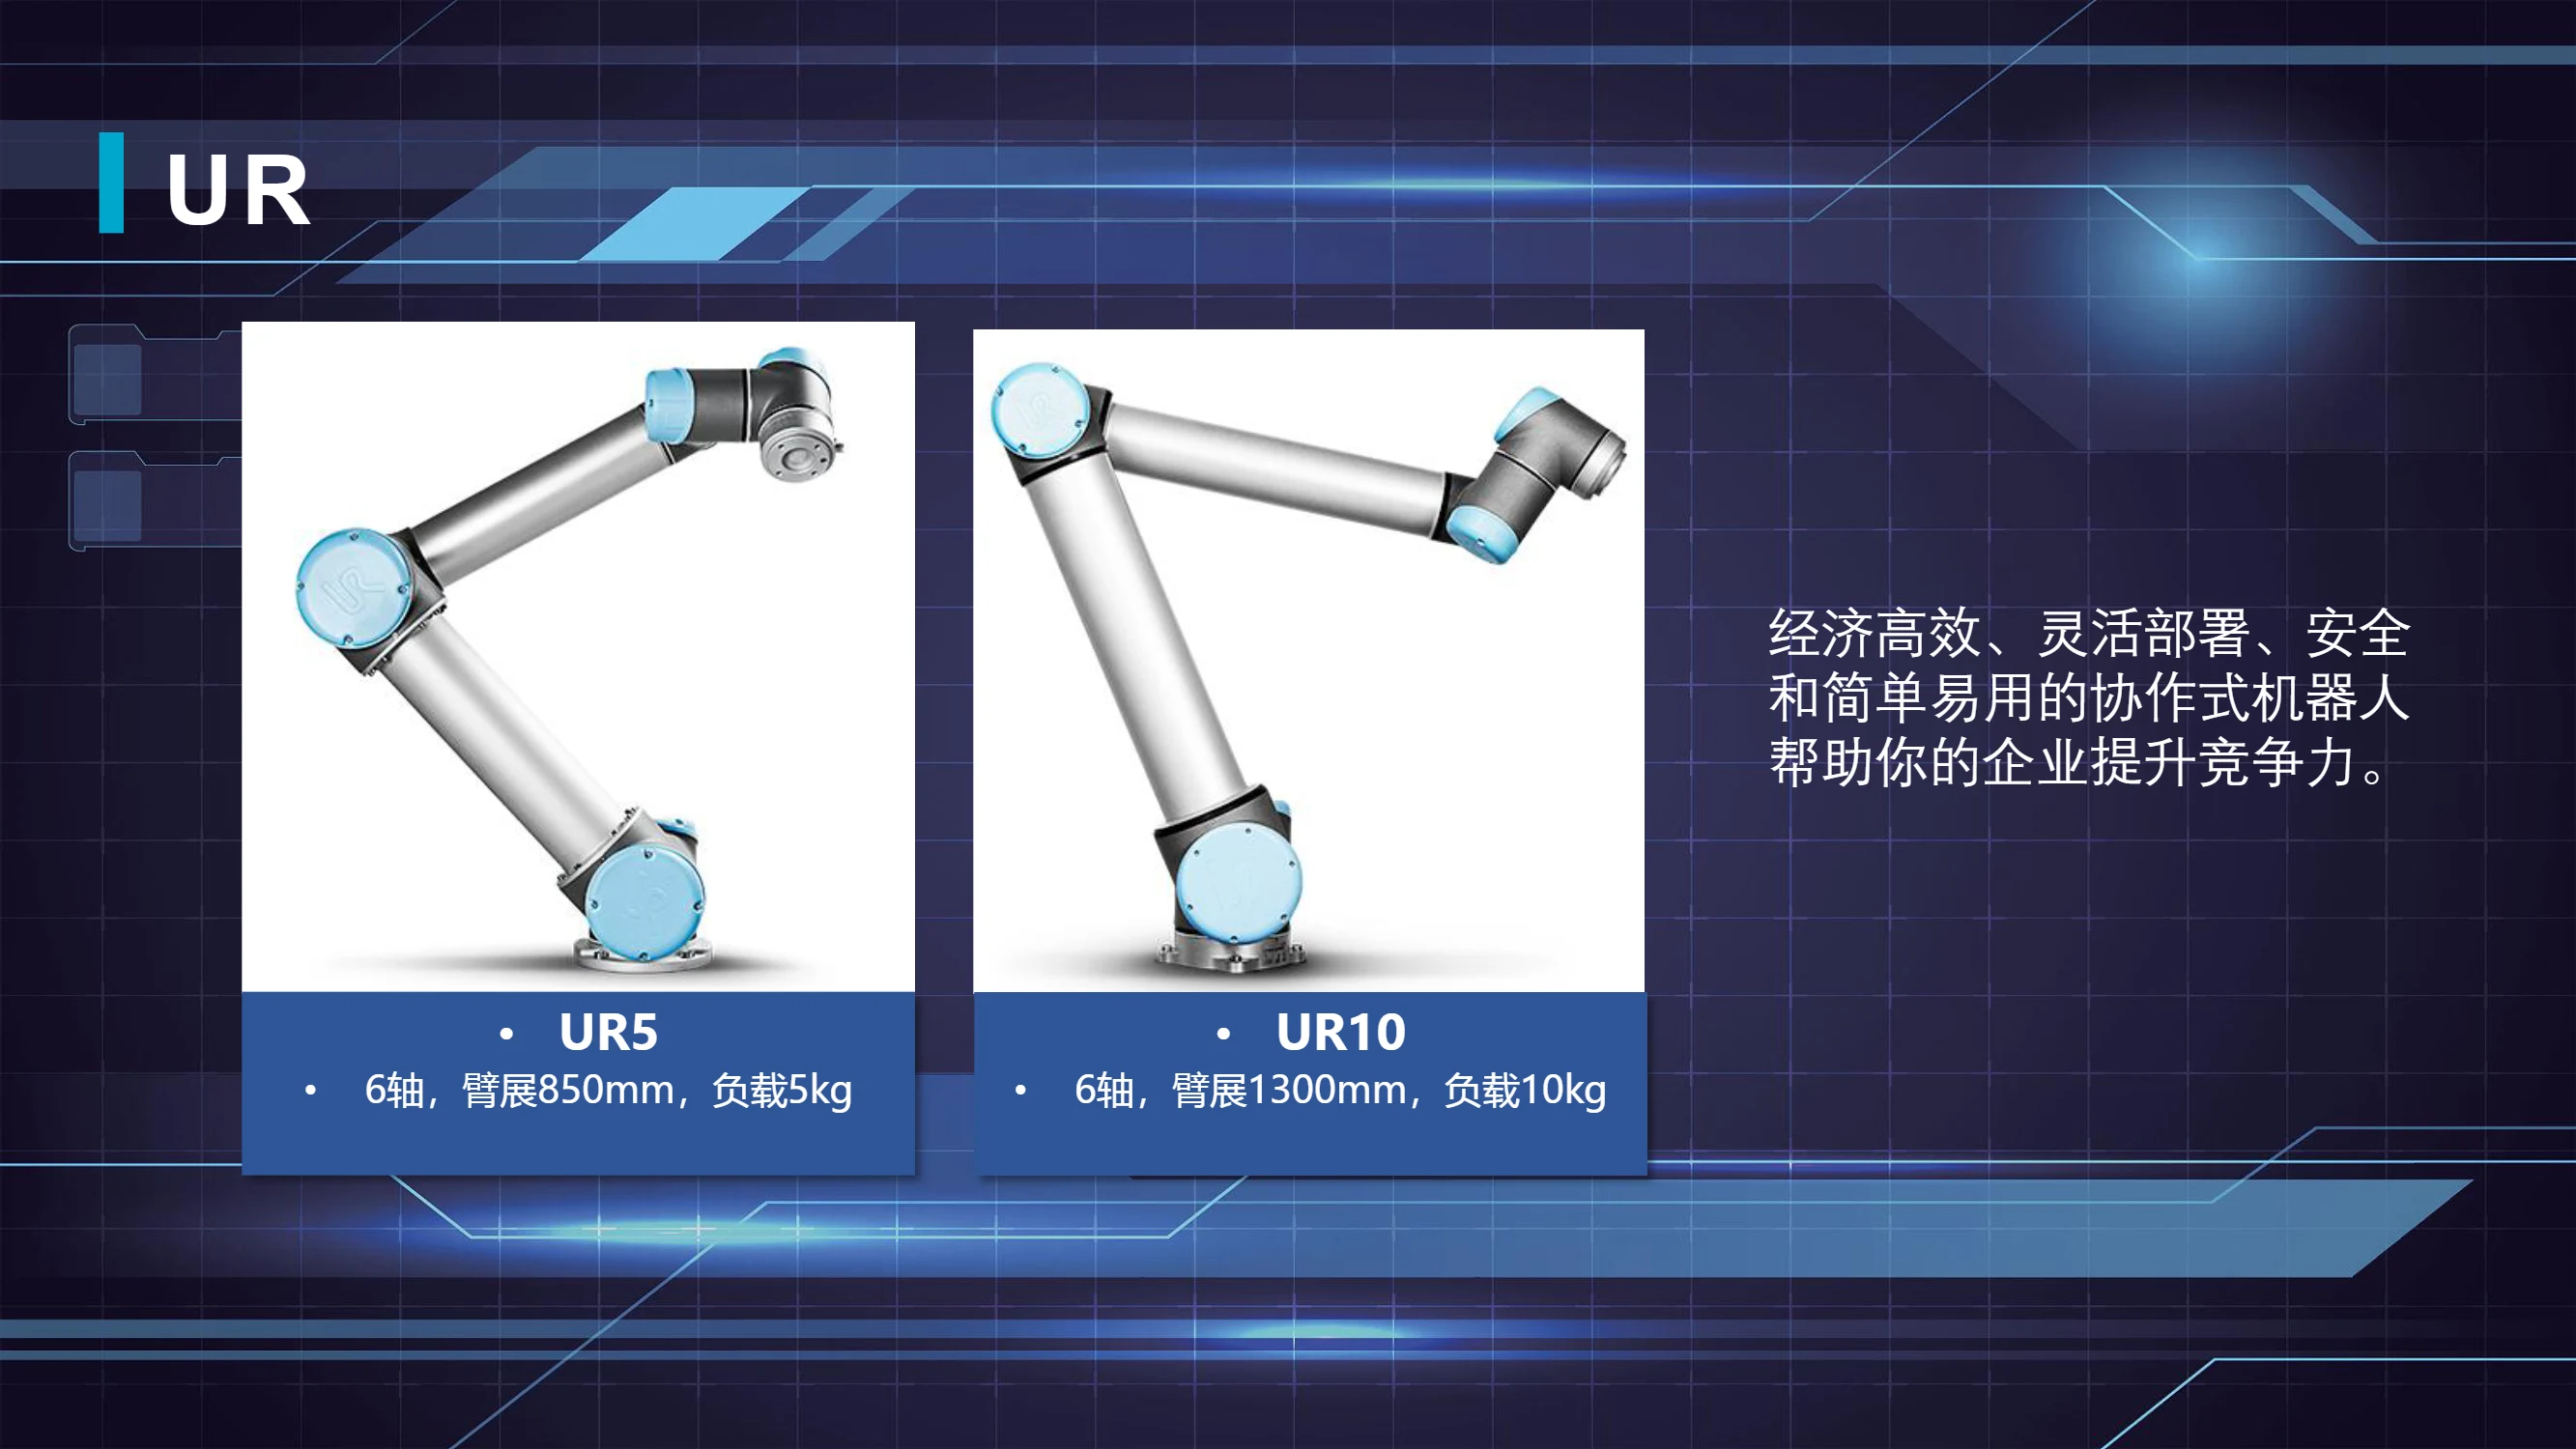
UR 系列协作机器人
UR 系列为六轴协作机器人产品系列,采用轻型关节臂结构,面向人机协作应用场景。型录信息显示该系列包含两个主要规格:UR5 为6轴、臂展850mm、负载5kg;UR10 为6轴、臂展约1300mm、负载10kg(原文呈现为 JR10,疑为 OCR 误读)。协作机器人通常采用关节力矩控制,可与人同区域作业,一般无需传统安全围栏,常用于上下料、机床照料、装配、搬运、码垛、检测等工序的自动化升级。选型时以臂展与负载为核心参数,并需结合控制器配置、工具法兰及安装附件要求综合确认;本系列未在型录中给出完整编码规则。
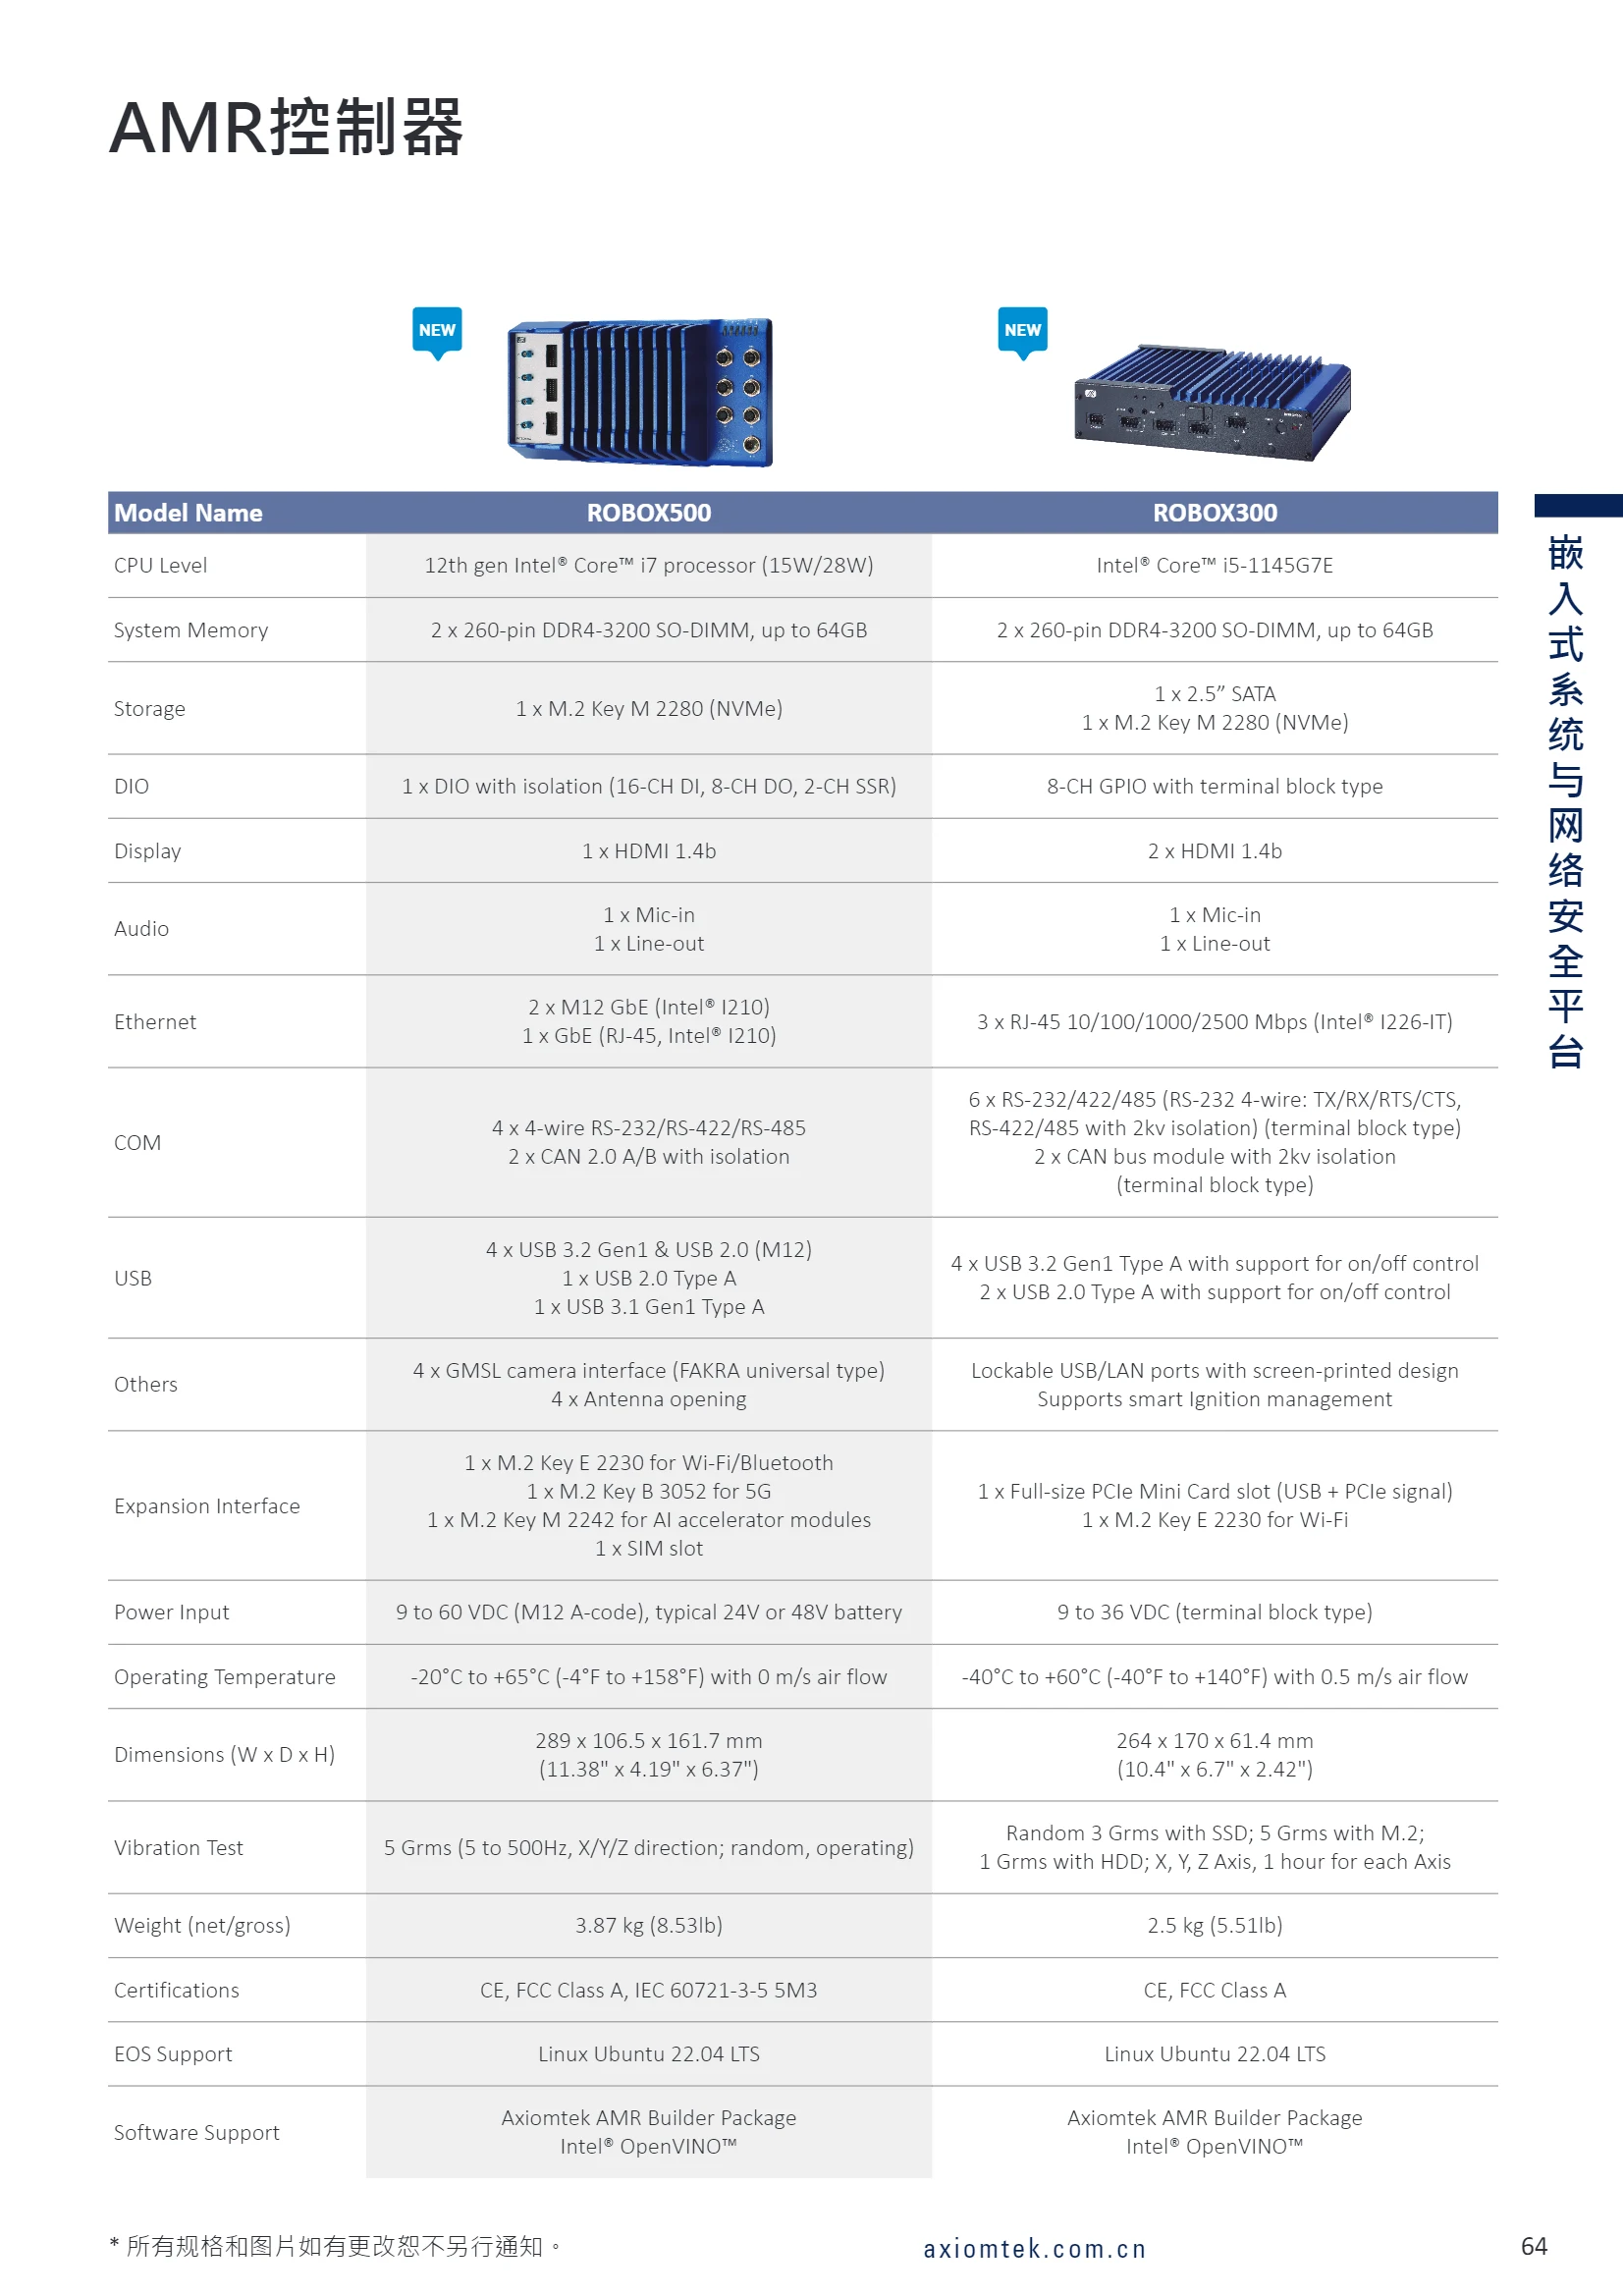
ROBOX 系列自主移动机器人 (AMR) 控制器
ROBOX 系列是面向自主移动机器人 (AMR/AGV) 的嵌入式控制器,主要提供 ROBOX500 与 ROBOX300 两种型号。ROBOX500 搭载第 12 代 Intel Core i7 处理器 (15W/28W),ROBOX300 搭载 Intel Core i5-1145G7E;两者均支持 2 条 DDR4-3200 SO-DIMM 内存,最大容量 64GB,配备 M.2 NVMe 存储接口。系列具备丰富 I/O:多路千兆以太网、隔离串口、CAN 2.0 总线、隔离 DIO/GPIO、USB 接口及 HDMI 显示;其中 ROBOX500 额外提供 4 路 GMSL 摄像头接口,适合车载视觉感知与传感器融合。电源输入支持 9~60VDC 或 9~36VDC 宽压,工作温度覆盖 -40°C 至 +65°C,可承受 3~5 Grms 随机振动,并通过 CE、FCC Class A
高精度微型电动平行夹爪
高精度微型电动平行夹爪是一款结构紧凑的电动末端执行器,可节约设备设计空间,并支持多面安装,以适应各类夹持任务需求。其开闭合时间最快可达0.3s/0.3s,能够满足生产线对高速、稳定夹持的节拍要求。该产品支持I/O控制以及RS485、CAN、EtherCAT等多种通讯方式,便于接入不同控制系统,构成精密可靠的机电一体化夹持方案,适用于3C电子、半导体、精密装配等小工件高速抓取场景。
高精度微型旋转夹爪
高精度微型旋转夹爪是一款集夹持与旋转功能于一体的电动末端执行器,可实现全方位高精度旋转抓取。产品采用标准化模块设计,并贯彻“驱控一体”的设计理念,内置伺服驱动,通信延迟极小,构成更精密、更可靠的机电一体化旋转抓取解决方案,具有高可靠性与高质量一致性等优异性能。适用于 3C 电子、精密装配、小工件搬运等需要抓取后翻转、定角度旋转定位的自动化场景。可选配 I/O 控制、RS485、CAN、EtherCAT 等多种通讯方式,便于与产线控制系统集成。
高精度电动自适应夹爪
高精度电动自适应夹爪采用仿生关节设计与智能自适应算法,可根据装夹物体的形状自动调整抓取姿态,稳定贴合各类异形、易损或易滑工件。产品属于电动末端执行器,适合柔性抓取与多品种混线生产场景,可替代传统气动夹爪,实现更灵活、更可靠的夹持。当前型录页未给出具体行程、夹持力、重复定位精度、通讯接口及型号编码规则,选型时需结合工况确认。
长行程大夹持力夹爪
长行程大夹持力夹爪是一款伺服电动末端执行器,融合大行程、高负载与微米级定位能力,专为工业自动化中的重载、大尺寸工件抓取场景设计,可替代传统气动夹爪,实现“一爪多用、精密可靠”的柔性抓取。产品采用驱控一体设计,内置伺服驱动,通信延迟小、响应快,支持 I/O 控制、RS485、CAN 及 EtherCAT 等多种通讯方式,可根据工件尺寸与形状调整开口行程与夹持力,适用于搬运、上下料、装配、码垛等工序。结构紧凑、支持多面安装,便于集成到各类机器人与自动化产线中,满足高可靠、高质量一致性的抓取需求。
仿人五指灵巧手
仿人五指灵巧手是面向机器人末端操作的高集成度执行部件,采用 LENFOR 金力科技的驱控与传动技术,将驱动、传动与控制模块高度集成于手掌内部。产品具有驱动力大、控制精度高、响应速度快等性能特点,可完成抓取、捏合、旋拧等类人手部动作。整体采用模块化设计,各手指与关节模块可独立拆解,便于快速更换与日常维护,降低使用与维修成本。本产品属于开发/定制类,可根据应用场景定制自由度数量、外形尺寸、通信接口与控制方式;同系列的 ZR 轴等衍生产品仍在开发中。适用于协作机器人、人形机器人、科研教学及危险环境作业等场景。
LF-MEGF 系列高精度微型电动平行夹爪
LF-MEGF 系列为内置一体化控制器的高精度微型电动平行夹爪,结构紧凑、体积小巧,除出线端外其余各面均可安装,适配空间受限的多面安装夹持工位,开合响应最快可达 0.3 s/0.3 s。行程覆盖 15~70 mm,最大夹持力 3~100 N(I/O 四档可调),最大推荐负载 0.06~1 kg,位置重复精度 ±0.02 mm;支持三档绝对定位(I/O 组合触发),并具备夹空/掉落检测与抓取反馈功能。控制方式为 I/O 控制,通讯支持 I/O 方式与 Modbus RTU (RS485),额定电压 DC24V±10%,空载电流 0.1~0.2 A,峰值电流 0.3~0.5 A,防护等级 IP40,运行噪音 ≤50 dB,使用环境 0~55℃、85% RH 以下。典型任务为抓取、夹持、搬运、装配与上下料,应用于 3C、新能源、半导体、医疗等行业。
MEGF 系列高精度微型电动平行夹爪
LF-LENFOR 蓝方技术 MEGF 系列高精度微型电动平行夹爪,采用电子驱动与平行夹持结构,适用于微型零件抓取、精密装配、检测上下料等场景。本体宽度 23 mm,示例行程 6 mm,夹持力按 015/030/050/060 等编码选型;出线位置可选 B-Bottom 及 S 等,通讯可选 PWM、TTL、Modbus RTU(RS485)、EtherCAT、I/O(NPN/PNP)、CAN;安装方式含默认前端盖安装、后端盖安装、平面出固定孔安装,并可选择是否带抱闸。配套 12 芯连接器 HC-HY-12Y/HC-HY-12A,26AWG 线缆定义含 OUT0~OUT2、IN0~IN2、485±、0V、24V。
LF-MERG 系列高精度微型旋转夹爪
LF-MERG 系列高精度微型旋转夹爪采用「遥控一体」设计理念,将伺服驱动、夹持与旋转功能集成于紧凑本体,形成高精度、低通信延迟的机电一体化旋转抓取解决方案。产品支持无限旋转、旋转扭矩可调、断电自锁与位置实时反馈,旋转重复精度可达 ±0.05°,位置重复精度 ±0.02mm。系列按本体宽度分为 34mm 与 44mm 两种规格,总行程 15mm/32mm,夹持力 35N/100N,额定扭矩 0.2N·m,峰值扭矩 0.5N·m/1N·m,最大推荐负载 0.6kg/1.5kg,最大旋转速度 2160°/s 与 1350°/s。电气方面额定电压 DC24V±10%,额定电流 0.3A/0.5A,峰值电流 1A/1.5A,防护等级 IP40,推荐使用环境 0~55℃、85%RH 以下。标配 Modbus RTU(RS485) 通讯,可选 PWM、TTL、EtherCAT、I/O(NPN)、I/O
LF-LEAGF 系列高精度电动自适应夹爪
LF-LEAGF 系列高精度电动自适应夹爪采用仿生关节设计与智能自适应算法,可根据装夹物体形状自动调整抓取姿态,稳定贴合异形、易损或易滑工件。夹持力覆盖 15~200 N,总行程 65~95 mm,位置重复精度 ±0.03 mm,最大推荐负载 0.65~1.2 kg。内置一体化控制器,标配 Modbus RTU (RS485) 与 Digital I/O,可选 TCP/IP、USB2.0、CAN2.0A、PROFINET、EtherCAT 通讯。防护等级 IP40,适用于 3C、半导体、食品、医疗等行业的抓取、排列与上下料场景。
LF-LEAGF 系列高精度电动自适应夹爪
LF-LEAGF 系列为蓝方(LF)推出的高精度电动自适应夹爪(Gripper),采用伺服电机驱动,可自适应夹持不同尺寸与形状的工件,行程与支持力覆盖范围广。产品型号按统一命名规则编码:公司代码 LF、产品系列 LEAGF、宽度、行程、支持力、出线位置、通讯方式、安装方式、抱闸功能依次组合,宽度约 0-99mm、行程 1-9999mm、支持力 1-9999N。通讯方式支持 Modbus RTU(RS485)、EtherCAT、CAN、TTL、PWM 及 NPN/PNP 数字 I/O,出线位置可选侧面或底部,安装方式支持默认前端盖安装与平面固定孔安装,并可选带抱闸(Brake)型号。配套 10P-M16 金属航插(产品端母头 / 对接端公头),以及 24V/0V/485±/IN/OUT 等定义的线序连接器,适用于机器人末端、自动化装配与柔性上下料等场景。
LF-LEGF 系列长行程大夹持力电动夹爪
LF-LEGF 系列长行程大夹持力电动夹爪是融合超长行程、大负载与微米级定位的伺服电动末端执行器,用于替代传统气动夹爪实现“一爪多用、精密可靠”。全系内置一体化控制器,支持 I/O 方式、Modbus RTU (RS485) 与 EtherCAT 通讯,I/O 四档夹持力可调、三档绝对定位位置可由 I/O 组合触发,位置重复精度 ±0.05mm,最快开合速度 30mm/s,支持掉落检测与断电自锁。现有三个规格覆盖行程 80/140/240mm、最大夹持力 500/1000/2000N、最大推荐负载 8/16/30kg,额定电压 DC24V±10%,空载电流 2A、峰值电流 5~6A,本体重量 5~6.5kg,防护等级 IP40,运行噪音 ≤50dB,工作环境 0~55℃、85%RH 以下,底部安装。典型任务为抓取、夹持、搬运与机床上下料,广泛应用于汽车零部件、半导体、食品、锂电等行业的大尺
LF-LEGF 系列长行程大夹持力夹爪
LF-LEGF 系列是 LF-LENFOR 旗下的长行程大夹持力电动夹爪,采用平行开合结构,行程覆盖 0-99 mm、夹持力 001-999 N,可兼顾微小工件与中大型负载的抓取需求。本体两侧对称布置 3 个 M4 安装螺纹孔(间距 10 mm),支持默认前端盖安装、后端盖安装、侧面安装及平面出固定孔安装等多种方式,便于在自动化产线、机器人末端执行器及检测设备上灵活布置。出线位置可选底部出线或侧面出线;通讯方式支持 PWM、TTL、Modbus RTU(RS485)、EtherCAT 以及 NPN/PNP 数字 I/O,并可选用带抱闸版本实现断电保持。产品按客户定制代码交付,型号编码按 公司名-产品系列-行程-夹持力-出线位置-通讯方式-抱闸功能-安装方式 的顺序组成。
LF-MEGF23 系列高精度微型电动平行夹爪
LF-MEGF23 系列高精度微型电动平行夹爪采用内置一体化控制器,结构紧凑,本体尺寸 23.5×38×88.7mm、重量约 0.26kg,除出线端外的其他面均可安装,便于在狭小空间内多面布设。行程 6mm,最快开/合时间均为 0.3s,满足生产线高速稳定夹持需求;最大夹持力分 15N、30N、50N、60N 四档,I/O 四档可调,最大推荐负载 0.3~1.2kg,位置重复精度 ±0.02mm,并支持 2mm/4mm/6mm 三档绝对定位位置(I/O 组合触发)。控制方式为 I/O(NPN) 输入 2 点、输出 2 点,通讯支持 I/O 方式与 Modbus RTU (RS485),型录另述支持 CAN 及 EtherCAT。额定电压 DC24V±10%,空载电流 0.1A、峰值电流 0.3A,防护等级 IP40,运行噪音 ≤50dB,使用环境 0~55℃、85%RH 以下,具备精准力控
LF-MEGF29 系列高精度微型电动平行夹爪
LF-MEGF29 系列为高精度微型电动平行夹爪,采用电动驱动与平行开合结构,本体紧凑,适用于微型零件夹取、电子装配、检测定位等场景。产品支持数字量输入输出与 RS485 通信控制,接线定义包含 OUT0~OUT2、IN0~IN2、485+、485-、0V、24V。当前型号覆盖 050、100 两种规格,产品端连接器为 HC-HY-12Y(HCTL),插座端为 HC-HY-12A(HCTL),均为 12 芯接口,便于与控制器和上位系统集成。
LF-RH1X 系列五指灵巧手
LF-RH1X 系列五指灵巧手采用仿人五指结构,提供 6 自由度和 15 自由度两种配置,并分左右手型号(LF-RH1X-1R 为右手,LF-RH1X-1L 为左手)。产品支持 RS485/CAN 控制接口,供电电压 DC24V±20%,6 自由度最大电流 2A、15 自由度最大电流 3.6A,定位精度 ±200um。拇指最大抓握力 10N/15N,四指最大抓握力 8N/15N,拇指横向旋转范围大于 65°,拇指横向摆动速度 235°/s、拇指弯曲速度 150°/s、四指弯曲速度 570°/s。适用于核废料分拣、家庭助老、咖啡拉花等商业场景,以及医疗、科研和服务机器人领域。